
Pelajaran 3: Buka Judul
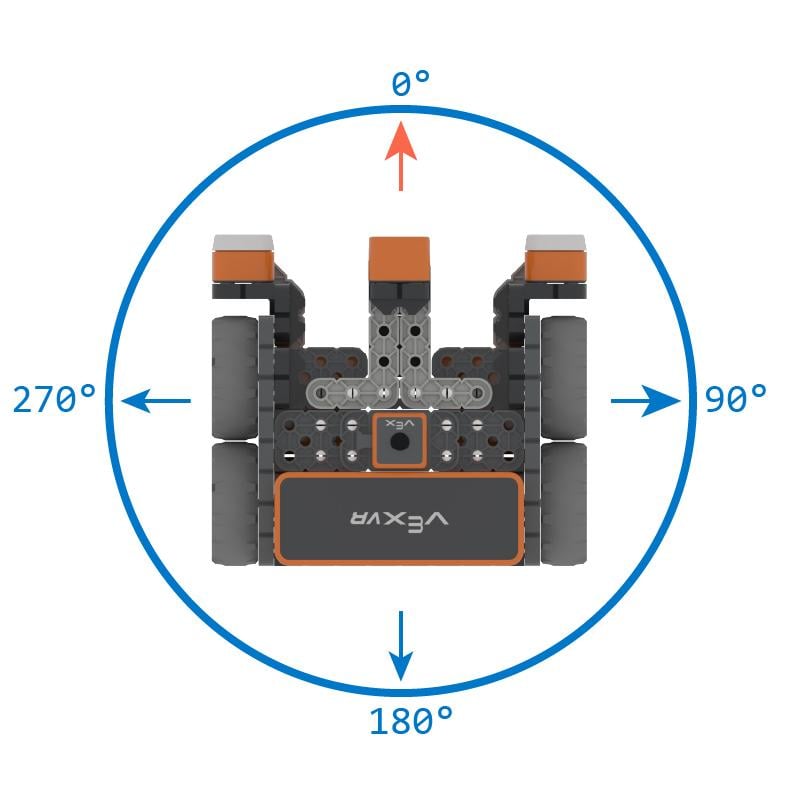
Perintah turn_to_headingjuga dapat digunakan untuk memutar Robot VR. Perintah ini memutar Robot VR ke arah searah jarum jam yang diberikan antara 0 dan 359,99 derajat. Ketika robot VR bertabrakan dengan kastil, robot tersebut mungkin akan terlempar keluar jalur. Perintah turn_to_headingmemastikan Robot VR akan berbalik menghadap kastil berikutnya, apa pun yang terjadi sebelumnya.
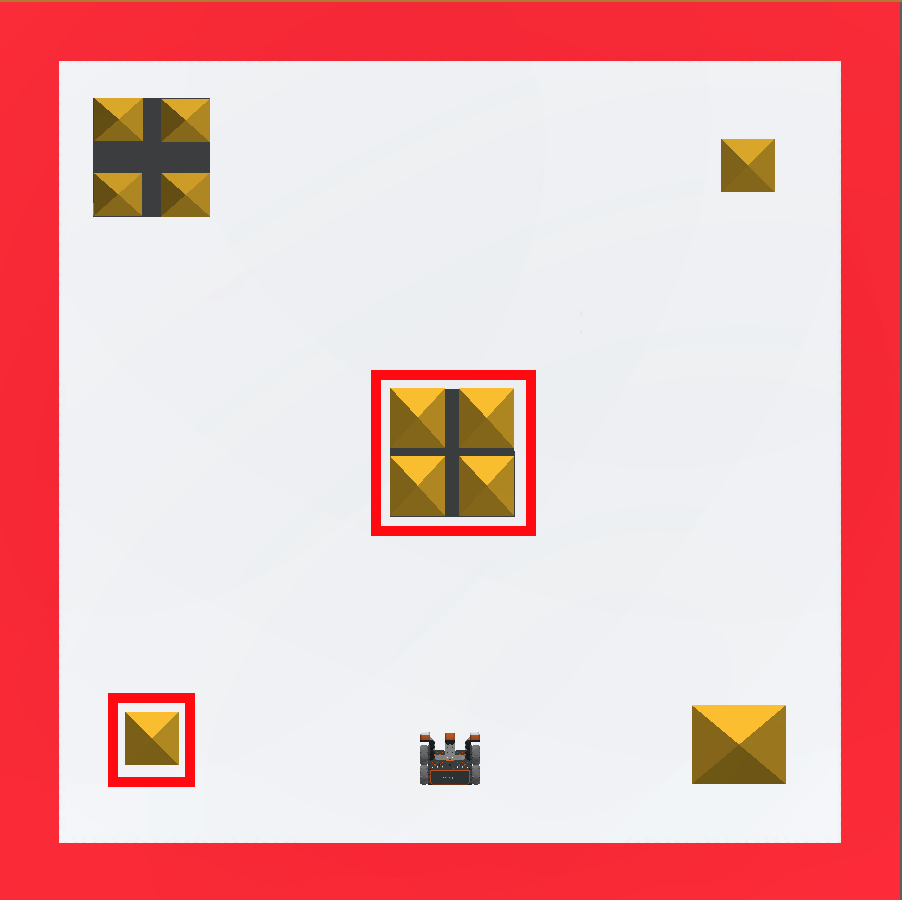
Contoh ini akan menampilkan Robot VR yang bergerak untuk merobohkan bangunan di tengah, kemudian berbalik dan merobohkan bangunan di pojok kiri bawah pada Castle Crasher Playground.
-
Hapus dua perintah terbawah dari proyek. Proyek Anda sekarang akan terlihat seperti ini:
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) -
Seret atau ketik perintah turn_to_headingsetelah perintah drive_for. Atur parameter perintah turn_to_headingmenjadi 270 derajat. Proyek Anda sekarang akan terlihat seperti ini:
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_to_heading(270, DEGREES) -
Seret atau ketik perintah drive_for dan tempelkan di bawah perintah turn_to_heading. Atur parameter perintah drive_foruntuk menggerakkan ke depan sejauh 700 milimeter (mm). Proyek Anda sekarang akan terlihat seperti ini:
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_to_heading(270, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) - Pilih tombol “Buka Arena Bermain” untuk meluncurkan Bermain Crasher jika belum terbuka.

- Pilih tombol “Mulai” untuk menguji proyek.

-
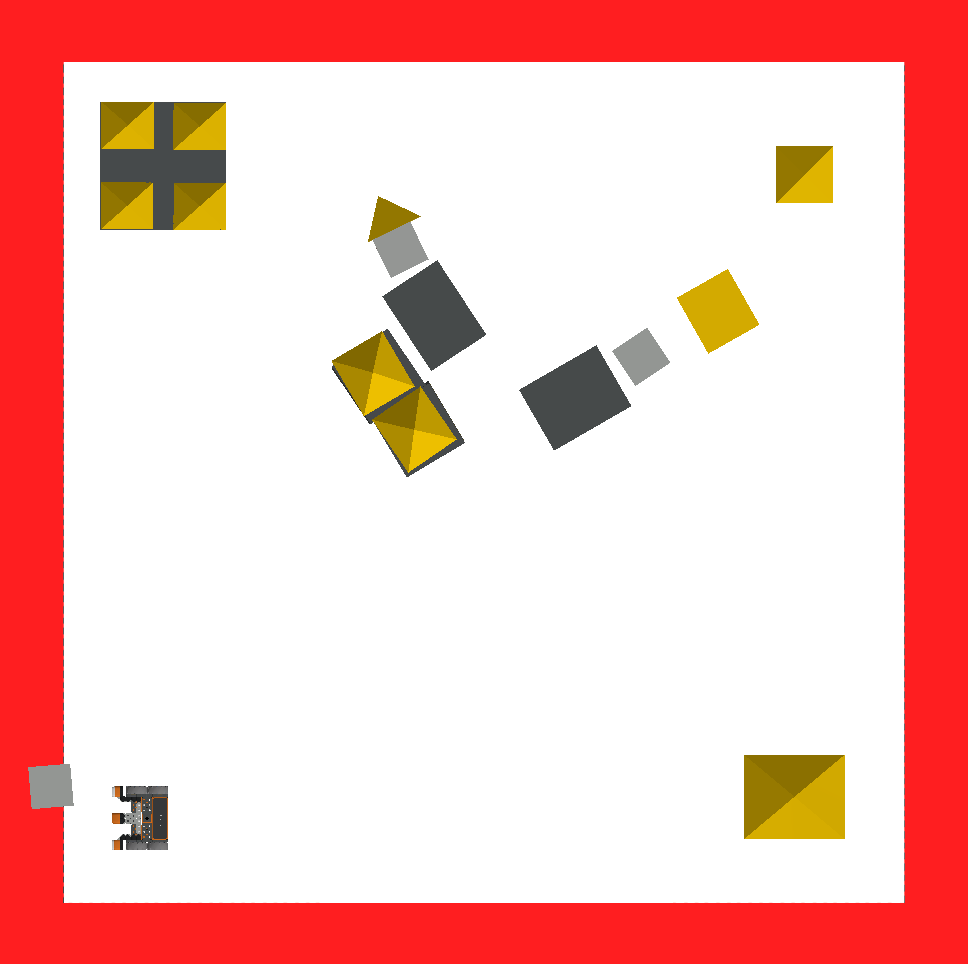
Saksikan robot VR bergerak maju dan menabrak bangunan di tengah sebelum berbalik kembali ke titik awal. Robot VR kemudian akan berputar ke arah 270 derajat dan melaju ke depan untuk menabrak bangunan di sudut kiri bawah Castle Crasher Playground.
Tantangan Mini
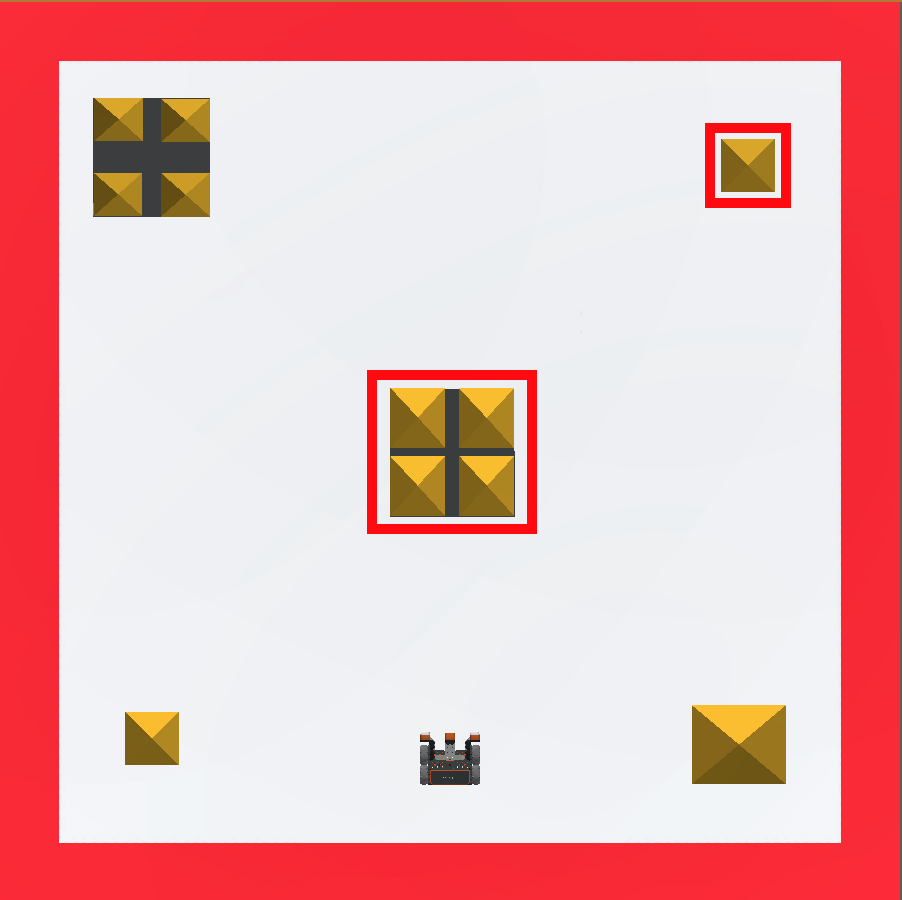
Untuk tantangan mini ini, Robot VR harus bertabrakan dengan bangunan tengah dan bangunan di kanan atas dari Castle Crasher Playground. Anda akan diberikan sebuah proyek, ada kesalahan. proyek tersebut untuk menyelesaikan tantangan mini!
Ikuti langkah-langkah ini untuk menyelesaikan tantangan mini:
-
Cuplikan video di bawah ini menunjukkan bagaimana Robot VR harus bergerak untuk menjatuhkan kedua tumpukan balok tersebut. Robot tersebut harus melaju lurus ke depan melewati deretan balok di tengah untuk menjatuhkannya, kemudian berbelok ke kanan dan melaju ke depan menuju deretan balok di kanan atas untuk menjatuhkannya juga.
Berkas video -
Buat proyek ini dengan menambahkan atau menghapus perintah yang diperlukan pada proyek Unit2Lesson3.
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 1550, MM) drivetrain.turn_for(RIGHT, 180, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) - Jalankan proyek untuk melihat di mana letak kesalahan dalam kode tersebut.
- Edit kode tersebut dan coba lagi. Lanjutkan proses ini hingga tantangan mini selesai.
- Setelah Robot VR berhasil bertabrakan dengan bangunan tengah dan bangunan di kanan atas dari Castle Crasher Playground, simpan proyeknya.
- Simpan proyek sebelum melanjutkan.
Selamat! Kamu berhasil menyelesaikan tantangan mini!
Pertanyaan
Silakan pilih tautan di bawah ini untuk mengakses kuis pelajaran.
Google Doc / .docx / .pdf