
पाठ 3: शीर्षक की ओर मुड़ें
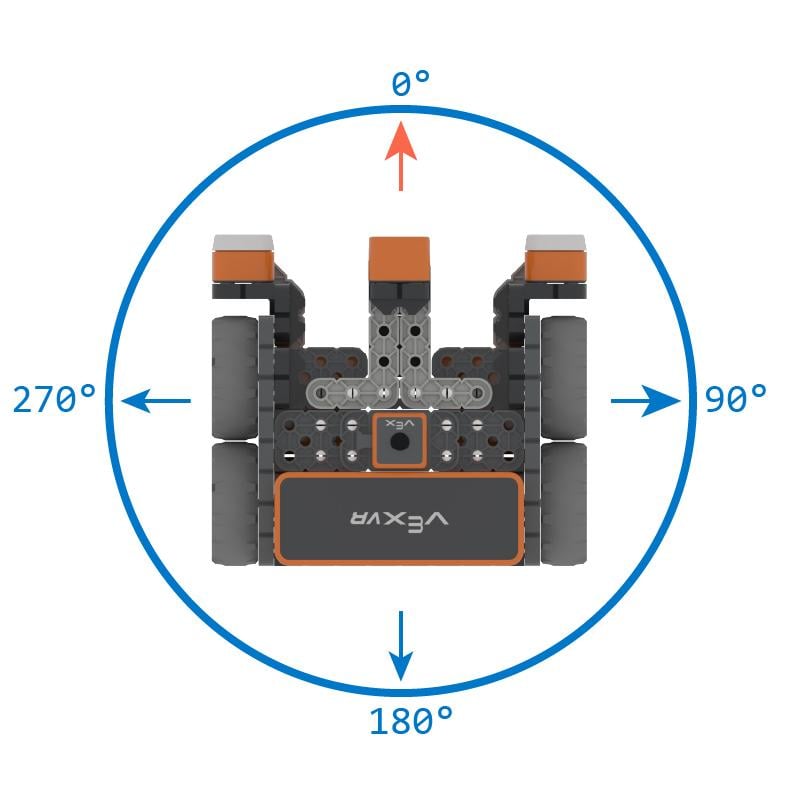
turn_to_headingकमांड का उपयोग VR रोबोट को मोड़ने के लिए भी किया जा सकता है। यह कमांड वीआर रोबोट को 0 और 359.99 डिग्री के बीच किसी दिए गए दक्षिणावर्त दिशा में घुमाता है। जब कोई वीआर रोबोट किसी महल से टकराता है, तो वह अपने मार्ग से भटक सकता है। turn_to_headingकमांड यह सुनिश्चित करता है कि वीआर रोबोट अगले महल की ओर मुड़ जाएगा, चाहे पहले कुछ भी हुआ हो।
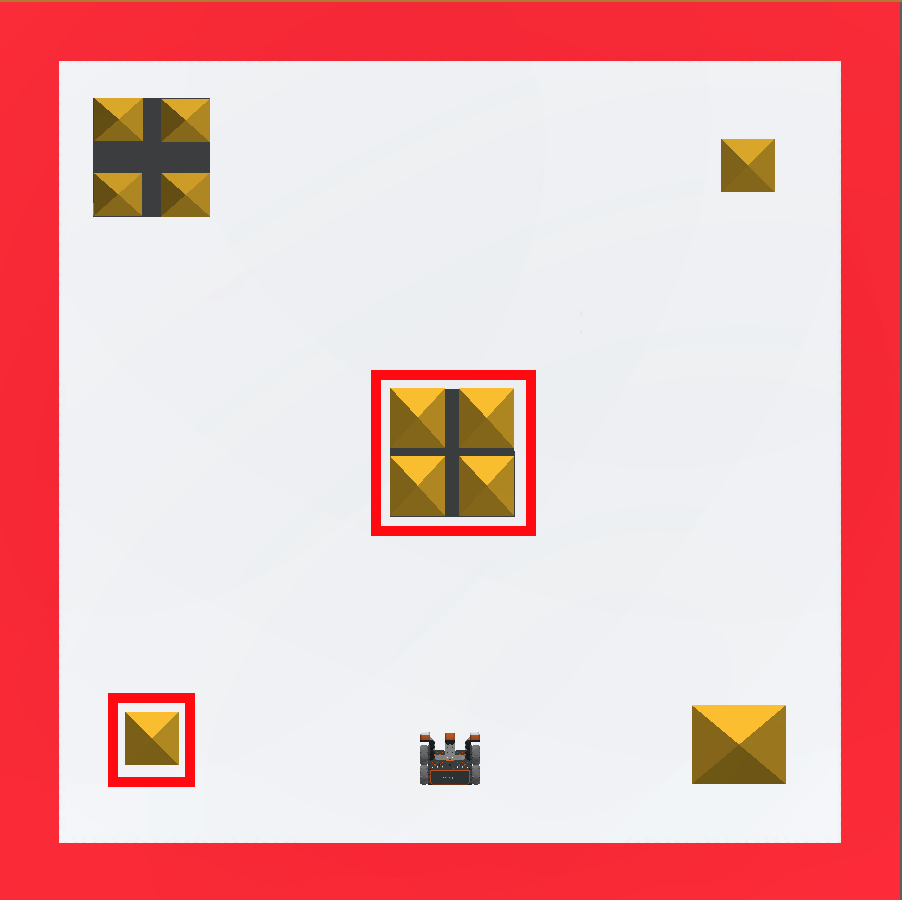
इस उदाहरण में वीआर रोबोट केंद्र की इमारत को गिराने के लिए आगे बढ़ेगा, फिर मुड़कर कैसल क्रैशर प्लेग्राउंड पर नीचे बाएँ कोने में स्थित इमारत को गिरा देगा।
-
प्रोजेक्ट से नीचे के दो कमांड हटा दें। अब आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) -
turn_to_headingकमांड को drive_forकमांड के बाद ड्रैग करके डालें या टाइप करें। turn_to_headingकमांड के पैरामीटर को 270 डिग्री पर सेट करें। अब आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_to_heading(270, DEGREES) -
drive_for कमांड को ड्रैग करके या टाइप करके turn_to_headingकमांड के नीचे अटैच करें। ड्राइव_फॉरकमांड के पैरामीटर को 700 मिलीमीटर (मिमी) आगे बढ़ाने के लिए सेट करें। अब आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_to_heading(270, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) - यदि पहले से खुला नहीं है तो लॉन्च करने के लिए "ओपन प्लेग्राउंड" बटन चुनें

- प्रोजेक्ट का परीक्षण करने के लिए "स्टार्ट" बटन चुनें।

-
वीआर रोबोट को आगे बढ़ते हुए और बीच वाली इमारत से टकराते हुए देखें, फिर वह वापस शुरुआती बिंदु पर लौट आता है। इसके बाद वीआर रोबोट 270 डिग्री की दिशा में मुड़ेगा और कैसल क्रैशर प्लेग्राउंड के निचले बाएं कोने पर स्थित इमारत से टकराने के लिए आगे बढ़ेगा।
मिनी चैलेंज
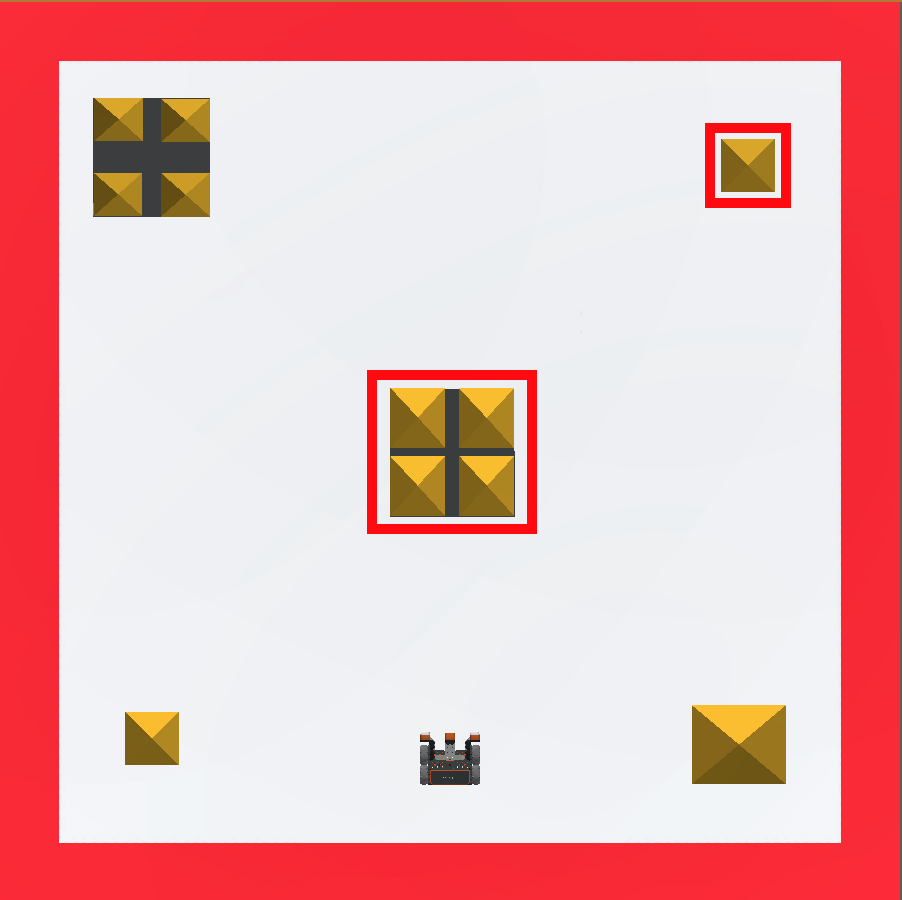
इस मिनी चैलेंज के लिए, वीआर रोबोट को बीच वाली इमारत और कैसल क्रैशर प्लेग्राउंड के ऊपरी दाएं हिस्से में स्थित इमारत से टकराना चाहिए। आपको एक प्रोजेक्ट दिया जाएगा, उसमें एक त्रुटि है। मिनी चैलेंज को हल करने के लिए प्रोजेक्ट को करें!
मिनी चैलेंज को पूरा करने के लिए इन चरणों का पालन करें:
-
नीचे दिए गए वीडियो क्लिप में दिखाया गया है कि वीआर रोबोट को ब्लॉक के दोनों सेटों को गिराने के लिए किस तरह से चलना चाहिए। रोबोट को बीच वाले ब्लॉकों के समूह से सीधे आगे बढ़ते हुए उन्हें गिरा देना चाहिए, फिर दाईं ओर मुड़कर ऊपर दाईं ओर वाले ब्लॉकों के समूह की ओर आगे बढ़ना चाहिए ताकि उन्हें भी गिरा दिया जा सके।
वीडियो फाइल -
Unit2Lesson3 प्रोजेक्ट में आवश्यक कमांड जोड़कर या हटाकर इस प्रोजेक्ट को बनाएं।
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 1550, MM) drivetrain.turn_for(RIGHT, 180, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) - कोड में त्रुटि कहाँ है, यह देखने के लिए प्रोजेक्ट शुरू करें।
- कोड को संपादित करें और दोबारा प्रयास करें। इस प्रक्रिया को तब तक जारी रखें जब तक कि मिनी चैलेंज पूरा न हो जाए।
- एक बार जब वीआर रोबोट कैसल क्रैशर प्लेग्राउंडके मध्य भवन और ऊपरी दाएं भवन से सफलतापूर्वक टकरा जाता है, तो प्रोजेक्ट को सहेजें।
- आगे बढ़ने से पहले प्रोजेक्ट को सेव कर लें।
बधाई हो! आपने मिनी चैलेंज हल कर लिया!