
Mempelajari
Sebelum Anda dapat mengendalikan Clawbot dalam Tantangan Speed Stack, Anda perlu mempelajari cara menggunakan program Kontrol Pengemudi pada Brain untuk mengendalikan Clawbot terlebih dahulu.
Program Kontrol Pengemudi
Terdapat program yang sudah terintegrasi di dalam Brain yang memungkinkan Anda untuk mengendalikan Clawbot menggunakan Controller tanpa perlu menulis kode apa pun.
Tonton video ini untuk mempelajari cara menggunakan program Driver Control pada Brain.
Ringkasan Pelajaran Terbuka
Google Doc / .docx / .pdf
Masing-masing dari empat opsi kontrol pengemudi memungkinkan Anda untuk mengendalikan robot menggunakan joystick dengan cara yang berbeda.
| Konfigurasi | Keterangan | Kontrol Joystick |
|---|---|---|
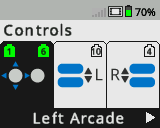 |
Arkade Kiri Kendalikan robot maju, mundur, kiri, dan kanan semuanya menggunakan joystick kiri. |
 |
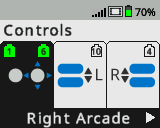 |
Arkade Kanan Kendalikan robot maju, mundur, kiri, dan kanan semuanya menggunakan joystick kanan. |
 |
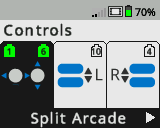 |
Arkade Terpisah Kendalikan robot ke kiri dan ke kanan menggunakan joystick kiri, dan maju serta mundur menggunakan joystick kanan. |
 |
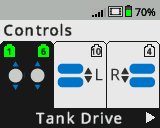 |
Penggerak Tank Kendalikan motor kiri robot menggunakan joystick kiri, dan motor kanan robot menggunakan joystick kanan. |
 |
Periksa Pemahaman Anda
Sebelum melanjutkan ke bagian Latihan, pastikan Anda memahami konsep-konsep yang dibahas di halaman ini dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Pertanyaan untuk Memeriksa Pemahaman Anda Google Doc / .docx / .pdf
Pilih Berikutnya > untuk berlatih mengendalikan robot Anda untuk menumpuk dan mencetak angka pada kubus di Lapangan.