
Μάθημα 2: Οδηγήστε μέχρι τον αριθμό '5'
Σε αυτό το μάθημα, το ρομπότ εικονικής πραγματικότητας θα οδηγήσει μέχρι τον αριθμό '5' και πίσω στον αριθμό '1' στον χάρτη πλέγματος αριθμών Playground!
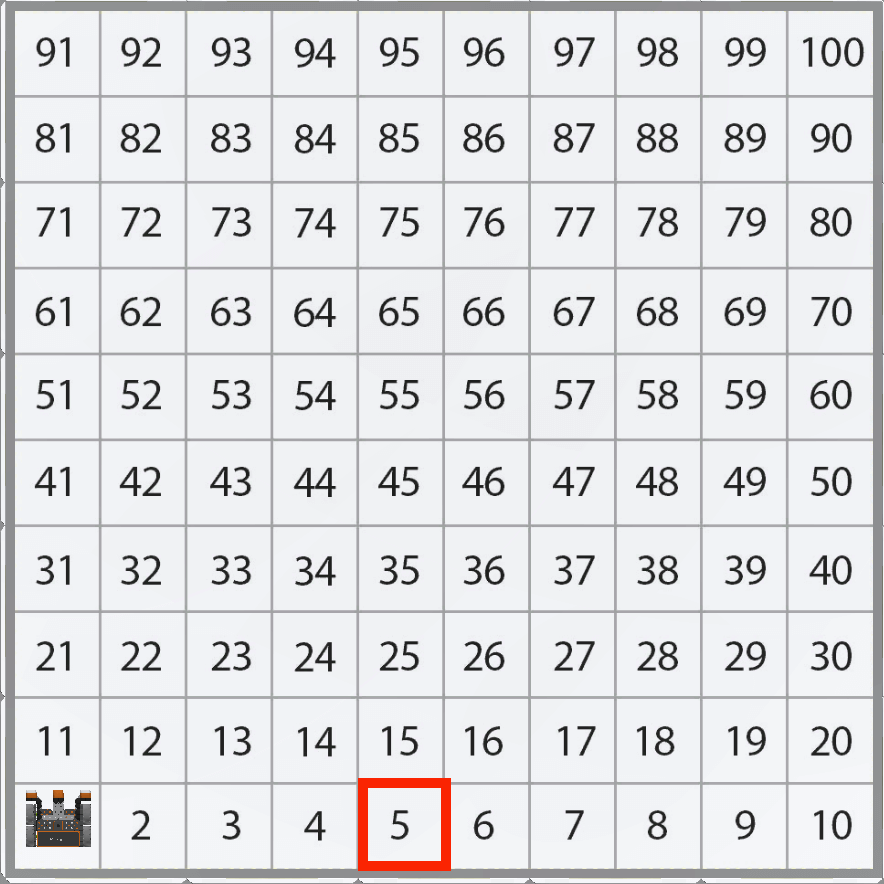
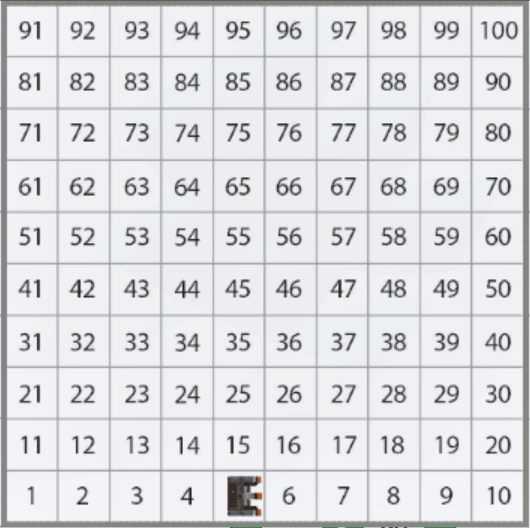
Παρατηρήστε ότι το ρομπότ εικονικής πραγματικότητας θα κινείται κατά μήκος του άξονα Χ με τις τιμές Χ να αυξάνονται για να μετακινηθεί στον αριθμό '5' στον χάρτη πλέγματος αριθμών Playground.
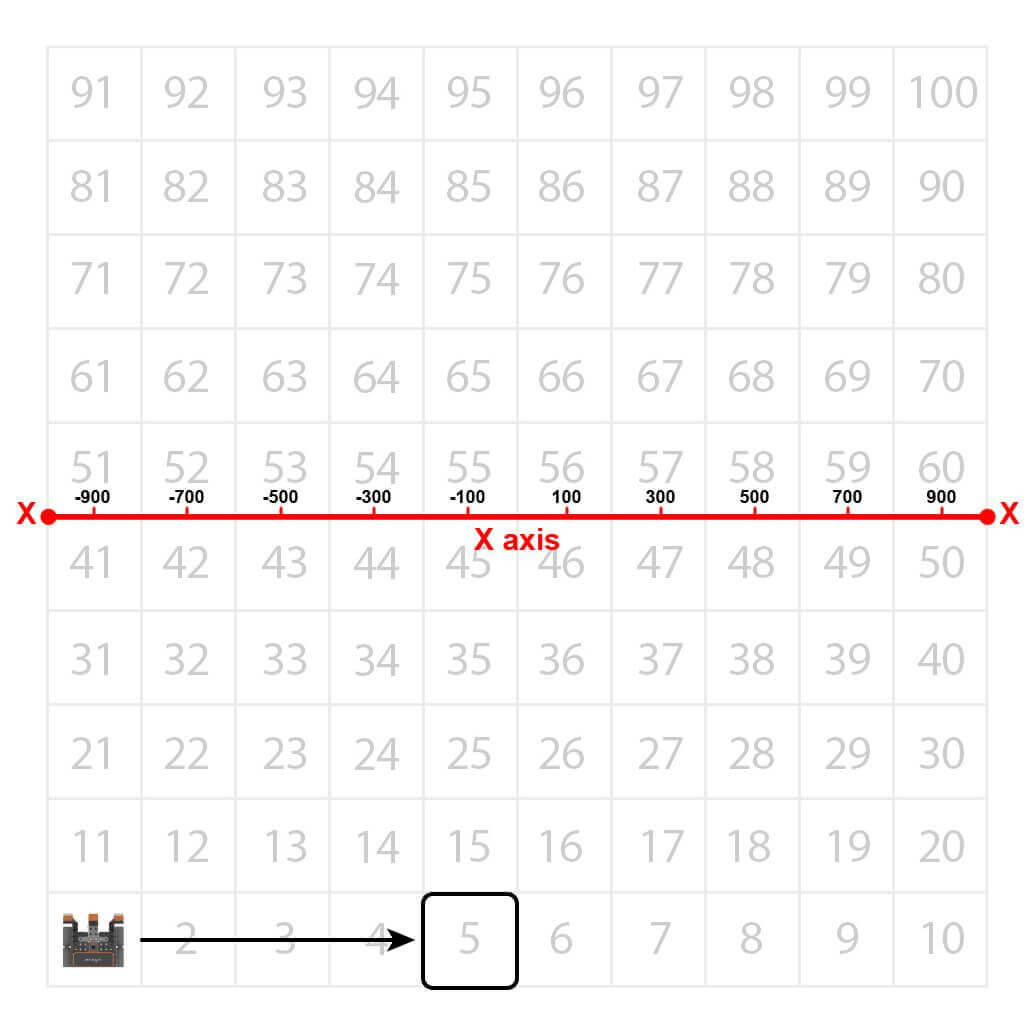
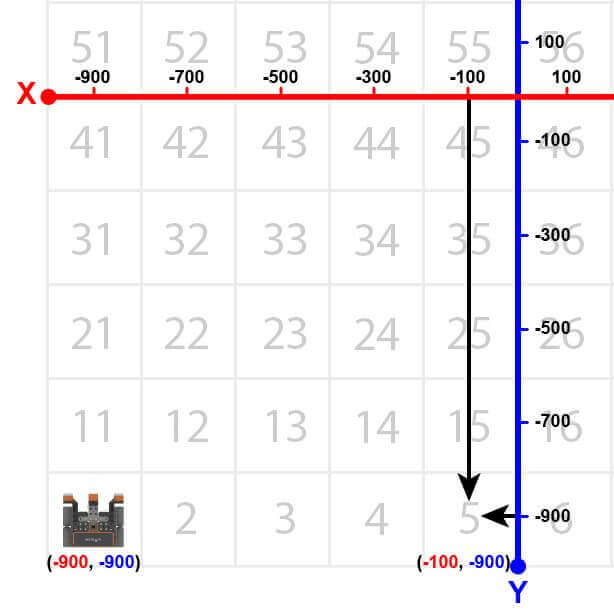
Το ρομπότ εικονικής πραγματικότητας θα οδηγήσει στην τοποθεσία του αριθμού «5» στον χάρτη πλέγματος αριθμών Playground. Ωστόσο, προτού το ρομπότ εικονικής πραγματικότητας μπορέσει να πλοηγηθεί σε αυτόν τον αριθμό, πρέπει να ενημερωθεί για την τοποθεσία αυτού του αριθμού. Ξεκινώντας από το κέντρο της Παιδικής Χαράς, οι συντεταγμένες του αριθμού '5' είναι (-100, -900).
-
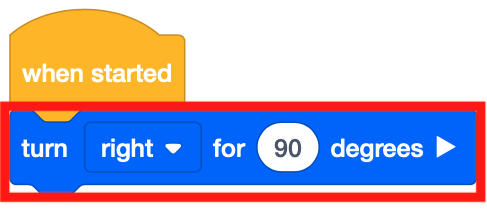
Για να ξεκινήσει, το ρομπότ εικονικής πραγματικότητας πρέπει να είναι στραμμένο προς τον αριθμό «5». Σύρετε ένα μπλοκ [Γυρίστε για] στον χώρο εργασίας.
-
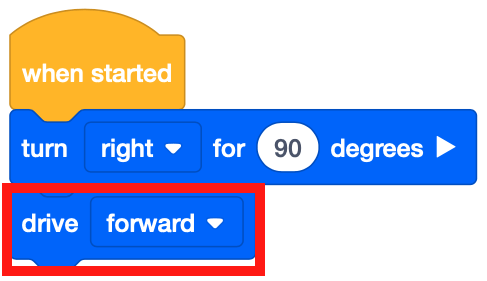
Σύρετε το μπλοκ [Drive] που δεν είναι σε αναμονή στον χώρο εργασίας.
-
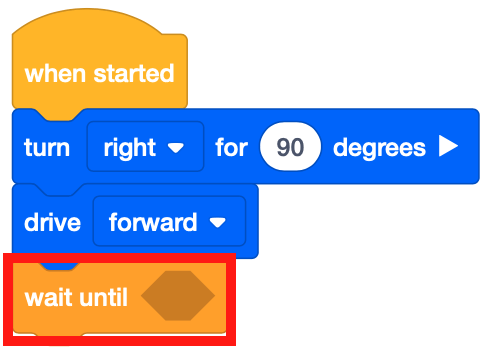
Συνδέστε ένα μπλοκ [Περιμένετε μέχρι] κάτω από το μπλοκ [Οδήγηση].
-
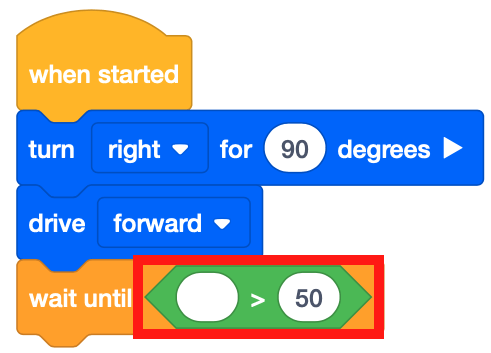
Το μπλοκ [Περιμένετε μέχρι] δέχεται Boolean συνθήκες. Όπως ακριβώς και η Μονάδα Αισθητήρα Απόστασης, έτσι και αυτό το έργο θα χρησιμοποιήσει τις υποθετικές μεταβλητές για να διασχίσει την Παιδική Χαρά του Χάρτη Πλέγματος Αριθμών . Σύρετε το μπλοκ αναφοράς Boolean <Greater than> στο μπλοκ [Περιμένετε μέχρι].
-
Σημειώστε ότι χρησιμοποιείται το μπλοκ <Greater than> αντί για το μπλοκ <Less than> επειδή το ρομπότ εικονικής πραγματικότητας (VR) οδηγεί προς τα δεξιά από την αριστερή πλευρά της παιδικής χαράς. Το ρομπότ εικονικής πραγματικότητας (VR) ξεκινά από μια τιμή X -900 χιλιοστών (mm). Καθώς το ρομπότ εικονικής πραγματικότητας (VR) κινείται προς τα εμπρός, οι τιμές X αυξάνονται.
-
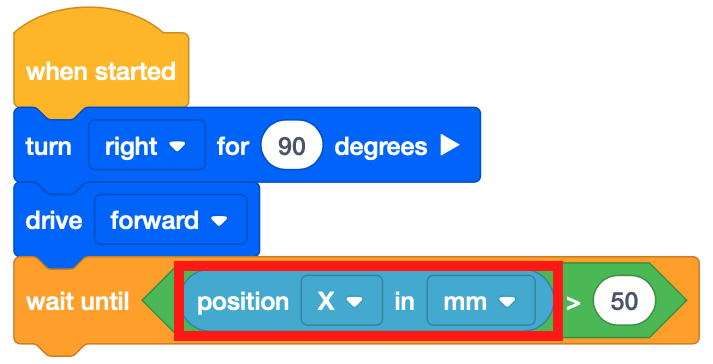
Σύρετε το μπλοκ (Θέση του Ρομπότ) στο μπλοκ <Greater than>.
Για την ενημέρωσή σας
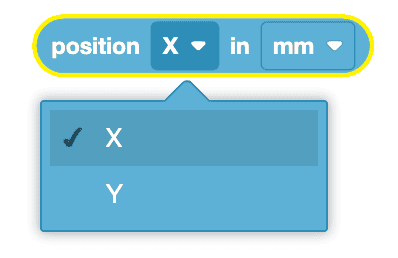
Το μπλοκ (Θέση του Ρομπότ) είναι ένα μπλοκ αριθμητικής αναφοράς που αναφέρει τη θέση συντεταγμένων Χ ή Υ του κέντρου του Ρομπότ VR. Επιλέξτε αν θα αναφέρεται η θέση της συντεταγμένης X ή Y.
Χρήση μπλοκ διακοπτών
Αυτό είναι το μπλοκ Διακόπτης (Θέση Ρομπότ). Για να αλλάξετε την παράμετρο του μπλοκ (Θέση του Ρομπότ) ώστε να αναφέρει τη συντεταγμένη Y, απλώς πληκτρολογήστε "Y" για την τιμή συντεταγμένης ή επιλέξτε την προτεινόμενη συντεταγμένη που εμφανίζεται.
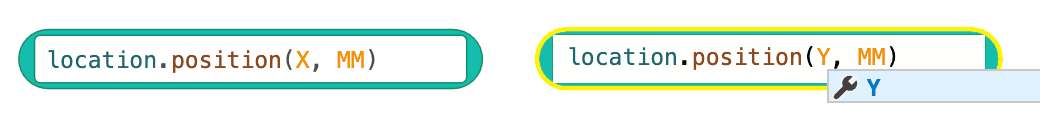
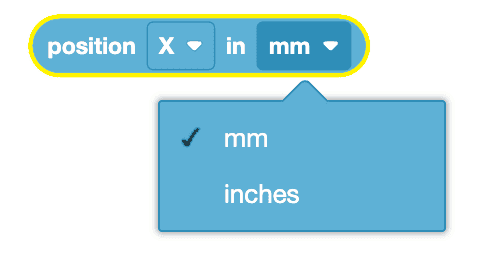
Το μπλοκ (Θέση του Ρομπότ) μπορεί να αναφέρει τιμές σε χιλιοστά (mm) ή ίντσες.
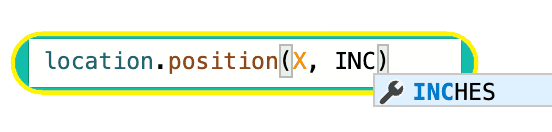
Μπορείτε να αλλάξετε την παράμετρο για τη μονάδα μέτρησης ενώ χρησιμοποιείτε το μπλοκ Διακοπή (Θέση ρομπότ) απλώς πληκτρολογώντας "ΙΝΤΣΕΣ" ή επιλέγοντας την πρόταση που εμφανίζεται. Βεβαιωθείτε ότι χρησιμοποιείτε μόνο κεφαλαία γράμματα κατά την πληκτρολόγηση παραμέτρων για μονάδες μέτρησης.
-
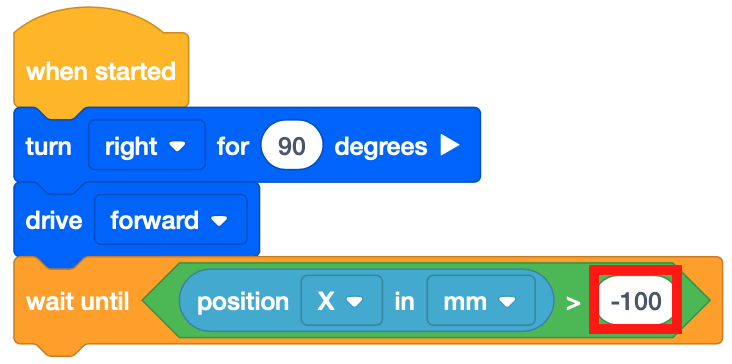
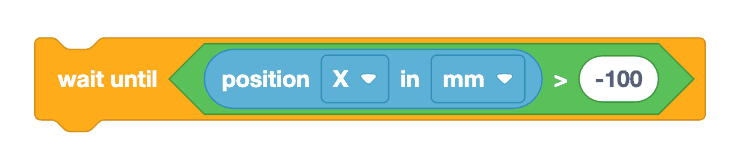
Ορίστε την παράμετρο του μπλοκ <Greater than> σε -100.
-
Σύρετε ένα μπλοκ [Διακοπή οδήγησης] και προσθέστε το στο έργο.
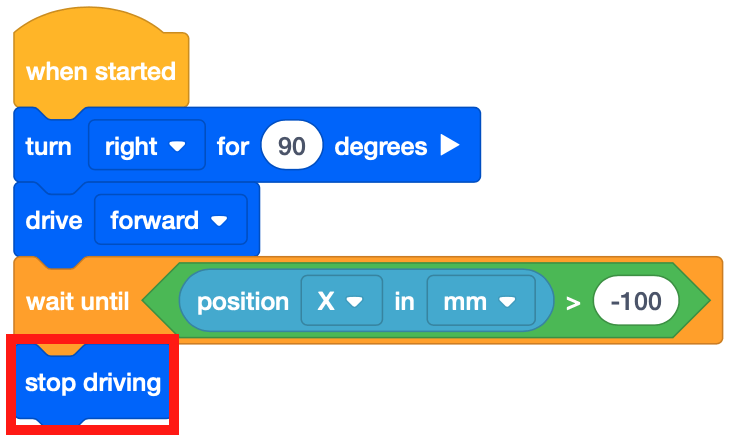
- Ανοίξτε τον Χάρτη Πλέγματος Αριθμών Playground , εάν δεν είναι ήδη ανοιχτός, και εκτελέστε το έργο.
-
Παρακολουθήστε το ρομπότ εικονικής πραγματικότητας να οδηγεί προς τον αριθμό '5' στην παιδική χαρά του χάρτη πλέγματος αριθμών .
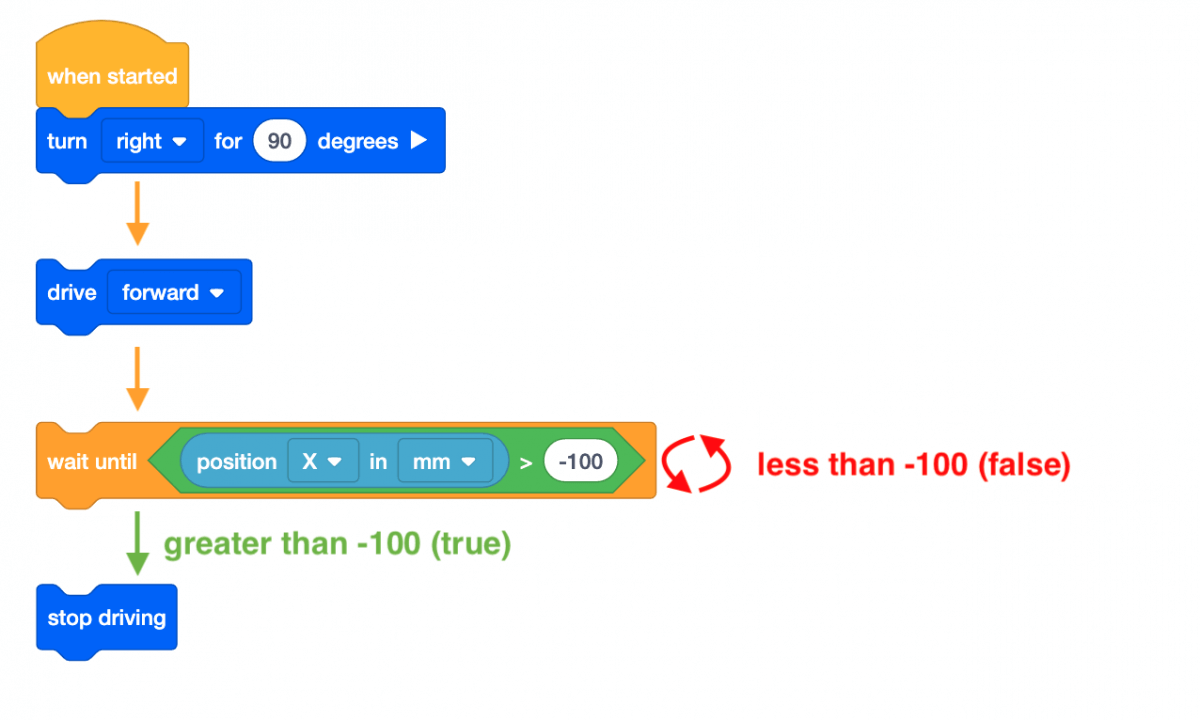
- Σε αυτό το έργο, το ρομπότ εικονικής πραγματικότητας οδηγεί προς τον αριθμό «5» στον χάρτη πλέγματος αριθμών στην παιδική χαρά. Το μπλοκ [Περιμένετε μέχρι] χρησιμοποιείται έτσι ώστε το ρομπότ εικονικής πραγματικότητας να συνεχίσει να κινείται προς τα εμπρός μέχρι η τιμή X να γίνει κατά μεγαλύτερη κατά από την τιμή X της συντεταγμένης στην οποία βρίσκεται ο υποδεικνυόμενος αριθμός.
- Μόλις η τιμή X γίνει μεγαλύτερη από -100, το έργο μετακινείται στο επόμενο μπλοκ της στοίβας, το οποίο είναι ένα μπλοκ [Διακοπή οδήγησης]. Δεδομένου ότι η τιμή X του αριθμού '5' είναι -100, το ρομπότ εικονικής πραγματικότητας θα σταματήσει να οδηγεί μόλις η τιμή X γίνει μεγαλύτερη από -100.
Χρήση μπλοκ διακοπτών
Σε αυτό το μάθημα, μάθατε πώς να χρησιμοποιείτε το μπλοκ VEXcode [Wait until] με μια Boolean συνθήκη για να δώσετε εντολή στο ρομπότ να περιμένει μέχρι το ρομπότ να φτάσει σε μια θέση μεγαλύτερη από -100 στον άξονα Χ πριν προχωρήσει στην επόμενη συμπεριφορά.
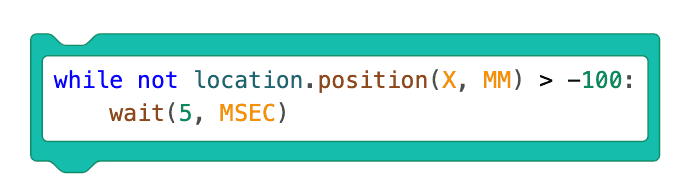
Η παρακάτω εικόνα δείχνει το μπλοκ Switch [Wait until] με τις ίδιες εντολές στην Python. Μέσα στο μπλοκ Switch, η πρώτη εντολή Python που ελέγχει αν η θέση του ρομπότ κατά μήκος του άξονα Χ είναι μεγαλύτερη από -100 είναι η , ενώ δεν είναι location.position(X, MM) > -100:
Η εντολή με εσοχή, wait (5, MSEC)διακόπτει προσωρινά την εκτέλεση του ελέγχου για ένα συγκεκριμένο χρονικό διάστημα. Σε αυτό το παράδειγμα, το έργο ελέγχει εάν η θέση του ρομπότ είναι μεγαλύτερη από μια τιμή X -100 κάθε 5 MSEC. Αυτή η γραμμή κώδικα έχει εσοχή κάτω από την πρώτη γραμμή κώδικα επειδή αυτή η εντολή είναι η συμπεριφορά που θα επαναλαμβάνεται μέχρι να ικανοποιηθεί η συνθήκη (τιμή συντεταγμένης X μεγαλύτερη από -100).
Επιλέξτε το κουμπί Επόμενο για να συνεχίσετε με το υπόλοιπο μάθημα.