
Εισαγωγή
Σε αυτό το μάθημα θα μάθετε για τον Οπτικό Αισθητήρα και πώς μπορεί να χρησιμοποιηθεί με τα μπλοκ [Αν τότε] και [Επανάληψη] σε ένα έργο για να κάνετε το Clawbot σας να συλλέξει μια Μπάλα Μπάκι με βάση το χρώμα της. Στη συνέχεια, θα εφαρμόσετε όσα έχετε μάθει για να συμμετάσχετε στην Πρόκληση Μετακίνησης Θησαυρού, όπου το ρομπότ σας θα πρέπει να συλλέξει μόνο την κόκκινη Μπάλα Θησαυρού. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε ένα παράδειγμα του πώς ένα ρομπότ θα μπορούσε να κινηθεί αυτόνομα κατά τη διάρκεια μιας επιτυχημένης διαδρομής στην Πρόκληση Μετακίνησης Θησαυρού.
Σε αυτήν την κινούμενη εικόνα, το Clawbot ξεκινά κατά μήκος του αριστερού τοίχου του Πεδίου. Υπάρχουν δύο Buckyballs τοποθετημένες στον τοίχο στα αριστερά του ρομπότ, σε κάθε μαύρη γραμμή. Το δεύτερο Μπάκιμπολ είναι κόκκινο. Το ρομπότ κινείται επανειλημμένα προς τα εμπρός μέχρι τη μαύρη γραμμή, στρίβει αριστερά και κινείται προς τα εμπρός για να ανιχνεύσει το χρώμα κάθε Buckyball. Αν η Μπάκυ Μπάλα δεν είναι κόκκινη, το ρομπότ κάνει όπισθεν, στρίβει δεξιά και συνεχίζει την πορεία του. Αν η Μπάλα Μπάκι είναι κόκκινη, το ρομπότ την πιάνει με το νύχι του, κάνει όπισθεν, γυρίζει και οδηγεί για να την παραδώσει στον απέναντι τοίχο. Το χρονόμετρο τρέχει μέχρι το ρομπότ να ελέγξει το χρώμα και των πέντε Buckyballs, περίπου 28 δευτερόλεπτα.
Προσθήκη οπτικού αισθητήρα
Σε αυτό το μάθημα, θα μάθετε για την ανατροφοδότηση από αισθητήρες και πώς μπορείτε να προγραμματίσετε το ρομπότ σας χρησιμοποιώντας αυτήν την ανατροφοδότηση.
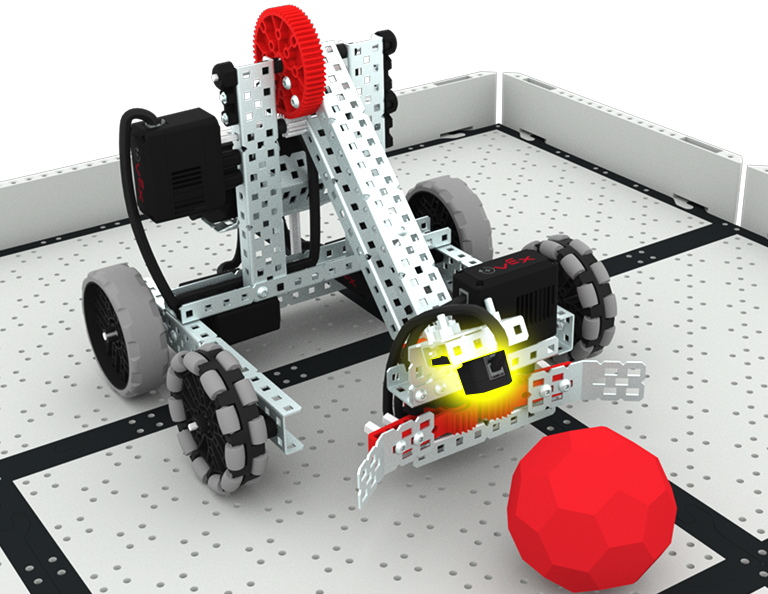
Προσθέστε έναν οπτικό αισθητήρα στο Clawbot σας όπως φαίνεται σε αυτήν την εικόνα.
- Συνδέστε ένα κανάλι C 1x2x1x4 σε έναν οπτικό αισθητήρα.
- Τοποθετήστε το κανάλι C σε μια γωνιακή ενίσχυση και, στη συνέχεια, στερεώστε την στο νύχι.
ΕπιλέξτεΕπόμενο >για να μάθετε για τον Οπτικό Αισθητήρα και τα μπλοκ που μπορείτε να χρησιμοποιήσετε για να δημιουργήσετε ένα έργο συλλογής μιας κόκκινης Μπάκυ Μπάλας.