
Perkenalan
Dalam pelajaran ini Anda akan mempelajari tentang Sensor Optik, dan bagaimana sensor ini dapat digunakan dengan blok [Jika maka] dan [Ulangi] dalam sebuah proyek untuk membuat Clawbot Anda mengumpulkan Buckyball berdasarkan warnanya. Kemudian, Anda akan menerapkan apa yang telah Anda pelajari untuk berkompetisi dalam Tantangan Pemindah Harta Karun, di mana robot Anda hanya perlu mengumpulkan Bola Harta Karun Buckyball berwarna merah. Saksikan animasi di bawah ini untuk melihat contoh bagaimana robot dapat bergerak secara otonom selama menjalankan tantangan Treasure Mover Challenge dengan sukses.
Dalam animasi ini, Clawbot memulai di sepanjang dinding kiri Lapangan. Terdapat dua Buckyball yang ditempatkan di dinding sebelah kiri robot, di setiap garis hitam. Buckyball kedua berwarna merah. Robot itu berulang kali bergerak maju ke garis hitam, berbelok ke kiri, dan bergerak maju lagi untuk mendeteksi warna setiap Buckyball. Jika Buckyball tidak berwarna merah, robot akan mundur, berbelok ke kanan, dan melanjutkan polanya. Jika Buckyball berwarna merah, robot akan mencengkeramnya dengan cakarnya, mundur, berputar, dan melaju untuk mengantarkan Buckyball ke dinding seberang. Penghitung waktu berjalan hingga robot memeriksa warna kelima Buckyball, sekitar 28 detik.
Tambahkan Sensor Optik
Dalam pelajaran ini, Anda akan mempelajari tentang umpan balik sensor dan bagaimana Anda dapat memprogram robot Anda menggunakan umpan balik tersebut.
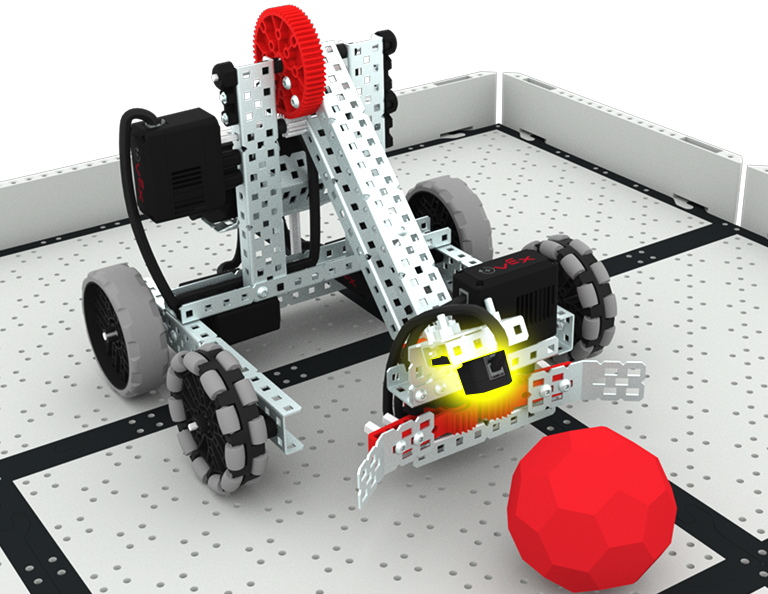
Tambahkan Sensor Optik ke Clawbot Anda seperti yang ditunjukkan pada gambar ini.
- Hubungkan C-Channel 1x2x1x4 ke Sensor Optik.
- Pasang profil C ke penguat miring, lalu pasangkan ini ke cakar.
PilihBerikutnya >untuk mempelajari tentang Sensor Optik dan blok yang dapat Anda gunakan untuk membangun proyek mengumpulkan Buckyball merah.