
पाठ 3: नंबर '31' तक ड्राइव करें
इस पाठ में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक जाएगा और फिर नंबर '1' पर वापस आएगा!
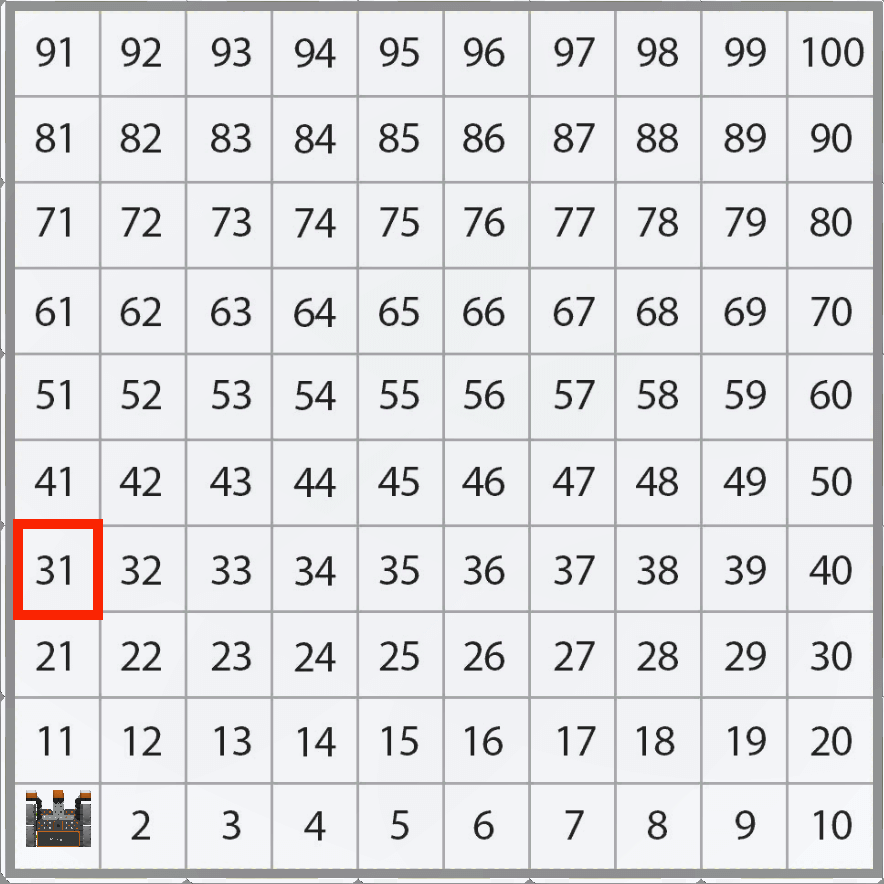
ध्यान दें कि वीआर रोबोट वाई अक्ष के साथ यात्रा करेगा और नंबर ग्रिड मैप प्लेग्राउंड पर '31' नंबर पर जाएगा।
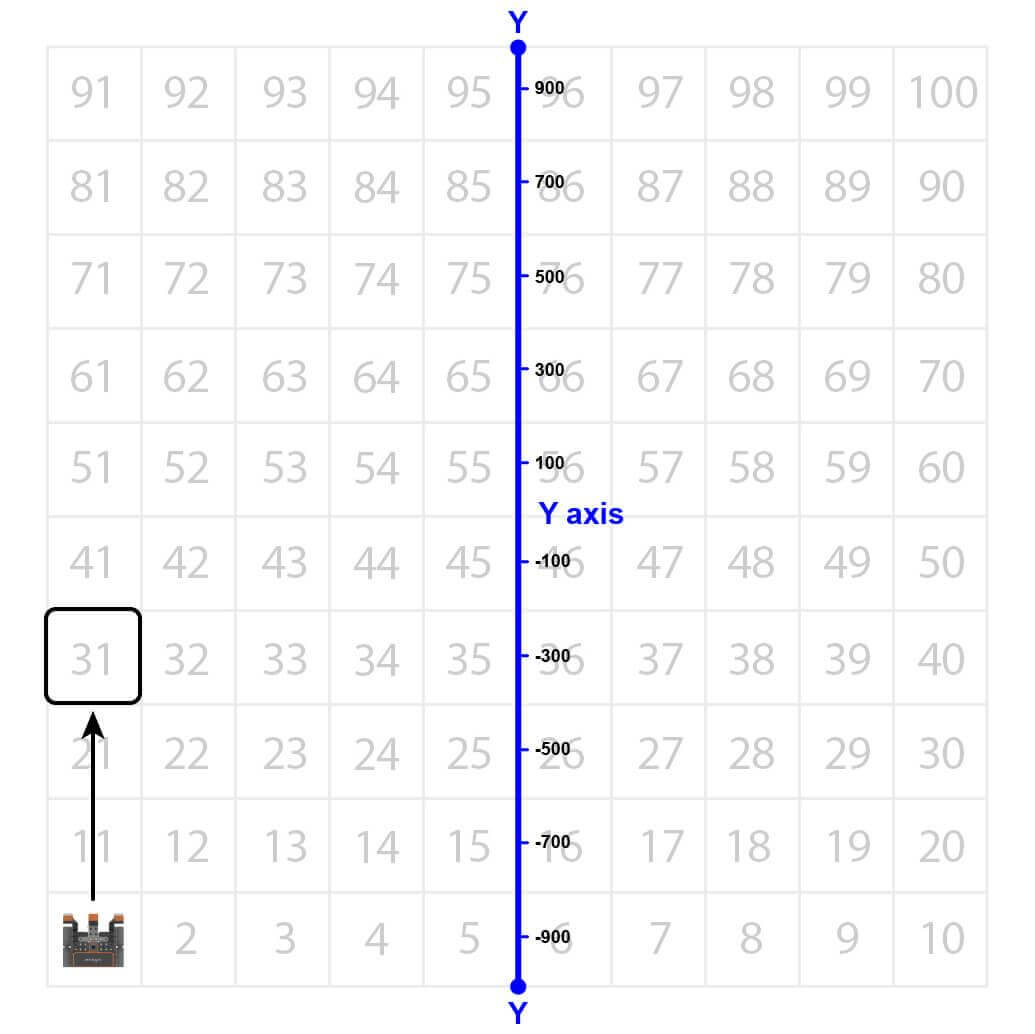
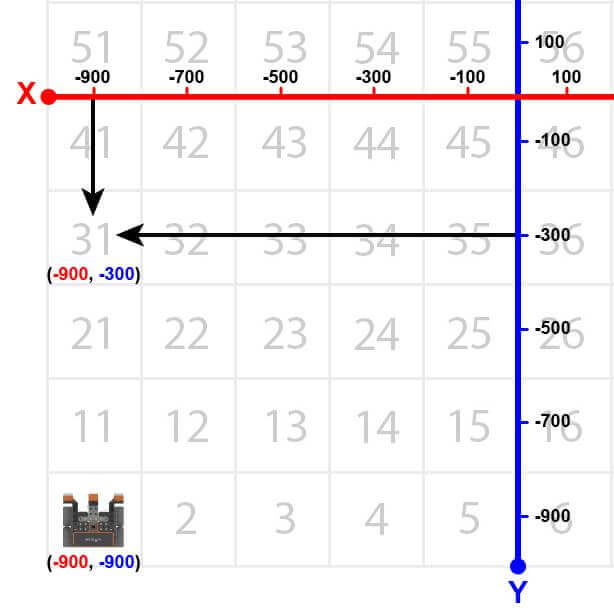
वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर '31' नंबर के स्थान पर जाएगा। हालांकि, वीआर रोबोट द्वारा उस संख्या तक पहुंचने से पहले, उसे यह बताना होगा कि वह संख्या कहां स्थित है। संख्या '31' के निर्देशांक (-900, -300) हैं।
-
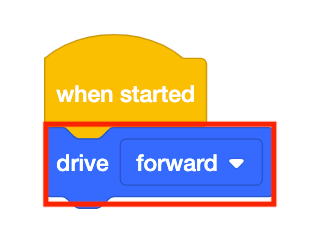
[ड्राइव] नॉन-वेटिंग ब्लॉक को वर्कस्पेस में ड्रैग करें।
-
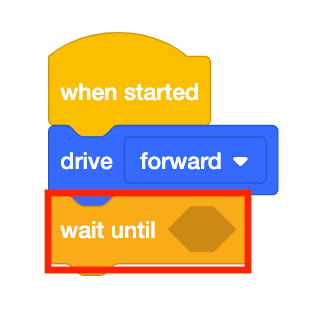
[ड्राइव] ब्लॉक के नीचे एक [वेट अंटिल] ब्लॉक संलग्न करें।
-
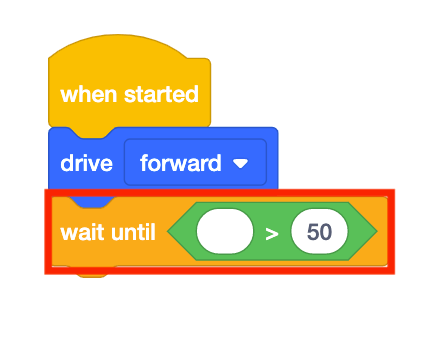
<Greater than> बूलियन रिपोर्टर ब्लॉक को [Wait until] ब्लॉक में खींचें।
-
ध्यान दें कि <Less than> ब्लॉक के बजाय <Greater than> ब्लॉक का उपयोग किया जाता है क्योंकि वीआर रोबोट खेल के मैदान के निचले हिस्से से ऊपर की ओर चल रहा है। वीआर रोबोट -900 मिलीमीटर (मिमी) के वाई-मान से शुरू होता है। जैसे-जैसे वीआर रोबोट आगे बढ़ता है, वाई-मान बढ़ता जाता है।
-
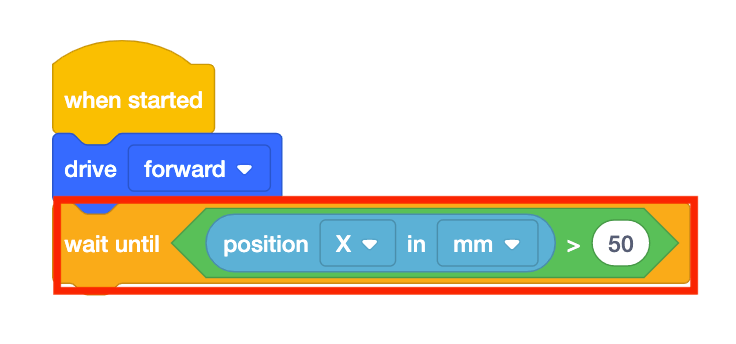
(रोबोट की स्थिति) ब्लॉक को <Greater than> ब्लॉक में खींचें।
-
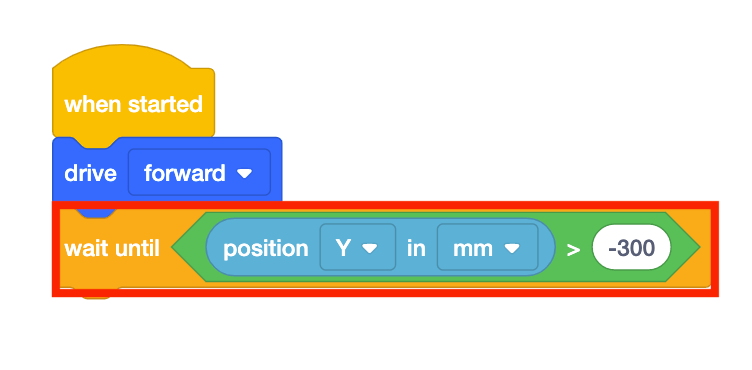
(रोबोट की स्थिति) ब्लॉक के पैरामीटर को "Y" पर और <Greater than> ब्लॉक के पैरामीटर को -300 पर सेट करें।
-
[Stop driving] ब्लॉक को खींचकर प्रोजेक्ट में जोड़ें।
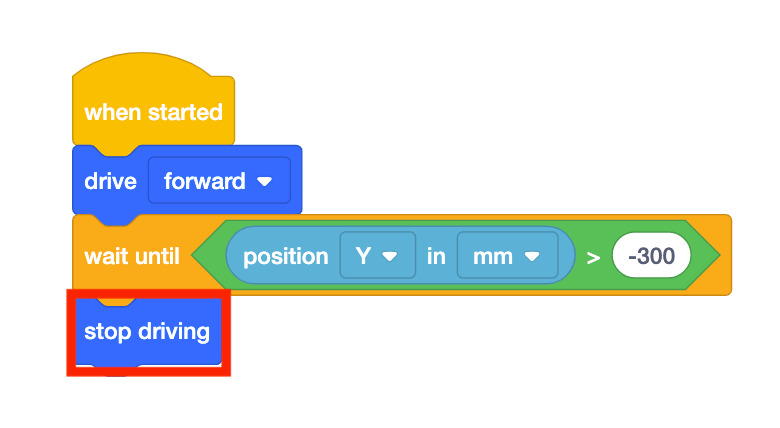
- यदि नंबर ग्रिड मैप प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
-
वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक ड्राइव करते हुए देखें।

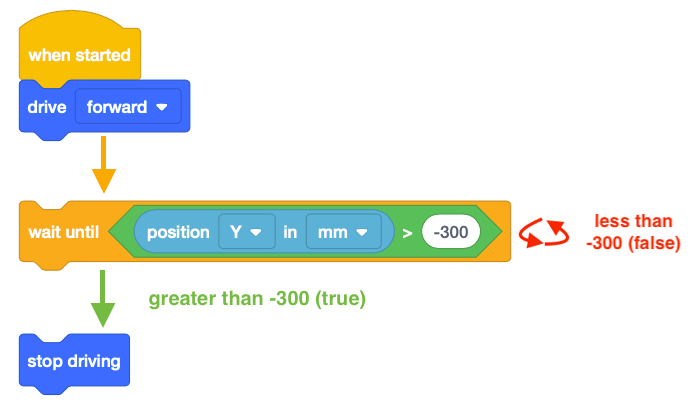
- इस प्रोजेक्ट में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' तक ड्राइव करता है। चूंकि वीआर रोबोट के '31' संख्या तक पहुंचने पर वाई-मान बढ़ रहे हैं, इसलिए परियोजना में <Greater than> ब्लॉक का उपयोग किया गया है।
- वीआर रोबोट तब रुक जाएगा जब उसका वाई-मान उस निर्देशांक के वाई-मान से अधिक होगा जिस पर इंगित संख्या स्थित है। चूंकि संख्या '31' का Y-मान -300 है, इसलिए VR रोबोट तब चलना बंद कर देगा जब Y-मान -300 से अधिक हो जाएगा।
स्विच ब्लॉक का उपयोग करना
इस पाठ में, आपने सीखा कि रोबोट को अगले व्यवहार पर जाने से पहले Y-अक्ष पर -300 से अधिक की स्थिति तक पहुंचने तक प्रतीक्षा करने का आदेश देने के लिए बूलियन स्थिति के साथ VEX कोड [Wait until] ब्लॉक का उपयोग कैसे करें।
नीचे दी गई छवि में VEXcode ब्लॉक को Switch ब्लॉक के बगल में दिखाया गया है जिसमें समान व्यवहारों के लिए Python कमांड शामिल है।
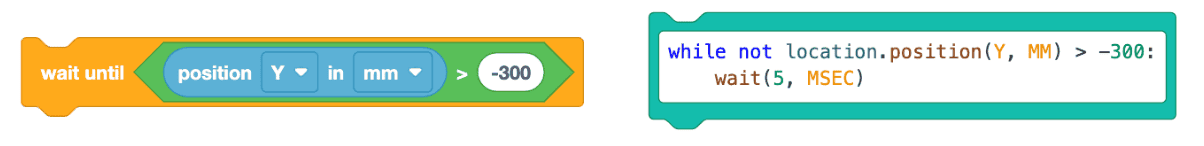 स्विच ब्लॉक के भीतर,while not location.position(Y, MM) > -300:पहला पायथन कमांड है जो जांचता है कि X-अक्ष के साथ रोबोट की स्थिति -300 से अधिक है या नहीं।
दूसरा इंडेंटेड कमांड,wait (5, MSEC),सशर्त लूप के निष्पादन को 5 मिलीसेकंड के लिए रोक देता है।
VEXcode VR में, सशर्त लूप के साथ हमेशा wait कमांड जोड़ा जाता है। wait कमांड का उद्देश्य यह सुनिश्चित करना है कि VEXcode VR प्लेटफॉर्म की वेब-आधारित प्रकृति के कारण, VEXcode VR प्रोजेक्ट को इच्छानुसार ठीक से चला सके। कंडीशनल लूप का उपयोग करते समय wait कमांड को कभी भी डिलीट नहीं करना चाहिए, अन्यथा आपका प्रोजेक्ट इच्छानुसार नहीं चल पाएगा।
इस उदाहरण में, प्रोजेक्ट हर 5 मिलीसेकंड में यह जांचता है कि रोबोट की स्थिति -300 के Y मान से अधिक है या नहीं। कोड की यह पंक्ति पहली पंक्ति के नीचे इंडेंट की गई है क्योंकि यह कमांड वह व्यवहार है जो तब तक दोहराया जाएगा जब तक कि शर्त (वाई निर्देशांक का मान -300 से अधिक) पूरी नहीं हो जाती।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।