
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे एंगेज में सीखी गई बातों को लागू करेंगे, ताकि उनका रोबोट [स्पिन फॉर] ब्लॉक का उपयोग करके 360 डिग्री का मोड़ ले सके। नीचे दिया गया एनिमेशन दिखाता है कि रोबोट को 360 डिग्री का चक्कर लगाते समय कैसे चलना चाहिए। एनीमेशन में, रोबोट के दक्षिणावर्त घूमने के दौरान घूर्णन की डिग्री को 360 डिग्री तक गिना जाता है।
वीडियो फाइल
- छात्रों को रोबोट द्वारा तय की जाने वाली दूरी का पता है, अब उन्हें आवश्यक पहियों के घुमावों की संख्या की गणना करनी होगी और उस संख्या को [Spin for] ब्लॉक में दर्ज करना होगा। यदि हल सही है, तो रोबोट 360 डिग्री का चक्कर पूरा कर लेगा।
- मॉडलछात्रों के लिए एक मॉडल है जो उन्हें कोड बेस के साथ अपने समाधानों का परीक्षण करने का तरीका बताता है।
- छात्रों को यह दिखाकर शुरुआत करें कि वे VEXcode GO में अपने कोड बेस पर मौजूद ब्रेन को अपने डिवाइस से कैसे कनेक्ट करें। क्योंकि डिवाइस के अनुसार कनेक्शन के चरण अलग-अलग होते हैं, VEX GO ब्रेन को अपने कंप्यूटर या टैबलेट से कनेक्ट करने के विशिष्ट चरणों के लिए VEXcode GO STEM लाइब्रेरी में कनेक्टिंग लेखों पर अनुभाग देखें।
- एक बार कनेक्ट होने के बाद, वे परेड फ्लोट एग्जांपल प्रोजेक्ट खोलेंगे। ऐसा करने के लिए, टूलबार से 'फ़ाइल' चुनें, फिर 'उदाहरण खोलें' चुनें। इसके बाद, छात्रों को 'परेड फ्लोट' उदाहरण परियोजना का चयन करने के लिए कहें।
-
नीचे दिए गए वीडियो को देखें और जानें कि VEXcode GO में Parade Float Example Project को कैसे खोलें। GO टूलबार में फ़ाइल मेनू खोला जाता है और ड्रॉपडाउन से चौथे आइटम पर क्लिक किया जाता है जिस पर 'उदाहरण खोलें' लिखा होता है। GO एग्जांपल प्रोजेक्ट्स मेनू खुलता है और परेड फ्लोट प्रोजेक्ट का चयन करके उसे लोड किया जाता है।
वीडियो फाइल
-
-
एक बार उदाहरण प्रोजेक्ट खुल जाने के बाद, छात्रों को [स्पिन फॉर] ब्लॉक में ड्रॉपडाउन का चयन करके दाएं मोटर की दिशा कोरिवर्स,में बदलना होगा। इस प्रोजेक्ट में रोबोट को मोड़ने के लिए पैरामीटर को कैसे बदला जाए, यह देखने के लिए नीचे दिया गया वीडियो देखें। दूसरे [स्पिन फॉर] ब्लॉक में दिशा ड्रॉपडाउन पर क्लिक करने से वह खुल जाता है और दिशा 'आगे' से 'पीछे' में बदल जाती है।
वीडियो फाइल - छात्रों को अपने प्रोजेक्ट का नाम Parade Float Turn रखने और उसे अपने डिवाइस में सेव करने के लिए कहें। VEXcode GO प्रोजेक्ट को सहेजने के लिए डिवाइस-विशिष्ट चरणों के लिए लेखों का यह अनुभाग देखें
- जब छात्र तैयार हो जाएंगे, तो वे अपने समाधान को [Spin for] ब्लॉक के मापदंडों में दर्ज करेंगे।
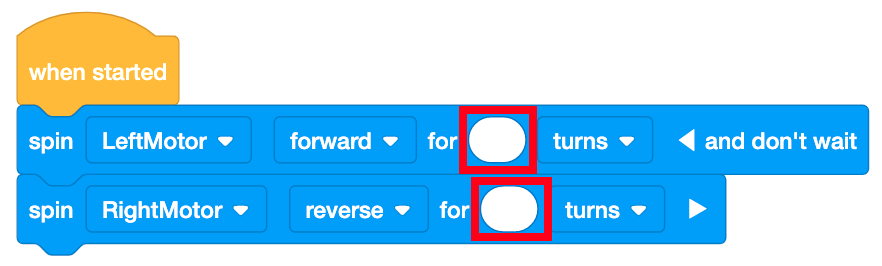 परीक्षण के लिए पैरामीटर में
इनपुट समाधान दर्ज करें - छात्रों द्वारा अपने समाधान दर्ज करने के बाद, प्रोजेक्ट का परीक्षण करने के लिए VEXcode GO में 'स्टार्ट' चुनें।
 प्रोजेक्ट का परीक्षण करने के लिए 'प्रारंभ'
- छात्रों को प्रोजेक्ट को रोकने के लिए VEXcode GO टूलबार में 'स्टॉप' बटन का चयन करना होगा।
- छात्रों को अपने प्रोजेक्ट का परीक्षण करने और उसमें सुधार करने के लिए समय दें, और यदि आवश्यक हो तो दोबारा परीक्षण करें।
- जो छात्र अपना काम जल्दी पूरा कर लेते हैं और जिन्हें अतिरिक्त चुनौतियों की आवश्यकता होती है, उन्हें यह गणना करने का काम दें कि रोबोट को 180 डिग्री का मोड़ लेने के लिए पहियों को कितने बार घुमाना होगा। उन्हें इसका परीक्षण करने दें और देखें कि उनका गणितीय अनुमान सफल रहा या नहीं।
- सुविधा प्रदान करेंछात्रों के साथ बातचीत को सुविधाजनक बनाएं क्योंकि वे रोबोट को 360 डिग्री घुमाने के लिए कोड करने का तरीका सीख रहे हैं, ऐसे प्रश्नों के साथ जैसे:
- हम क्या गणना करने की कोशिश कर रहे हैं?
- रोबोट को 360 डिग्री का चक्कर लगाने के लिए कुल कितनी दूरी तय करनी होगी? हमने यह कैसे निर्धारित किया?
- यदि हमें यह पता है कि रोबोट को 360 डिग्री का चक्कर लगाने के लिए कुल कितनी दूरी तय करनी पड़ती है और एक पहिया घूमने पर वह कितनी दूरी तय करता है, तो हम यह कैसे पता लगा सकते हैं कि पूरे रोबोट को 360 डिग्री घुमाने के लिए प्रत्येक पहिए को कितने चक्कर लगाने होंगे?
- आप [Spin for] ब्लॉक में कौन सी जानकारी डाल रहे हैं? यह संख्या कहाँ से आई?
छात्रों द्वारा अपनी परियोजनाओं का परीक्षण करते समय समस्या निवारण रणनीतियों को सुविधाजनक बनाएं। छात्र अपने समाधानों की जांच करने के लिए कोड बेस का उपयोग कर रहे हैं, और ऐसा करते समय, उन्हें यह सुनिश्चित करना होगा कि उन्होंने पहियों को घुमाने के लिए आवश्यक सही मात्रा की गणना की है। उन्हें यह भी जांचना होगा कि उन्होंने [स्पिन फॉर] ब्लॉक में वह जानकारी सही ढंग से दर्ज की है या नहीं। छात्रों के काम करते समय उनसे प्रश्न पूछें और उन्हें प्रतिक्रिया दें, लेकिन इस लैब में गतिविधि को संचालित करते समय छात्रों को उत्तर देने से बचें।
- क्या [Spin for] ब्लॉक में दिया गया मान आपके हल के मान के समान है?
- क्या दशमलव सही स्थान पर है?
- क्या दोनों [Spin for] ब्लॉक में मान समान हैं?
यदि कोड बेस सही दूरी नहीं तय करता है और सभी इनपुट सटीक हैं, तो इसका मतलब है कि उनका समाधान (पहियों के आवश्यक घुमावों की संख्या) गलत है। उन्हें अपनी गणनाओं की जांच करने या इस दूरी को ज्ञात करने के लिए किसी अन्य विधि को आजमाने के लिए मार्गदर्शन करें।
उपयोग की गई माप की इकाइयों के आधार पर या मापों को राउंड ऑफ करने में भिन्नता के कारण समाधान में भिन्नता हो सकती है। निम्नलिखित एक समाधान का उदाहरण है।
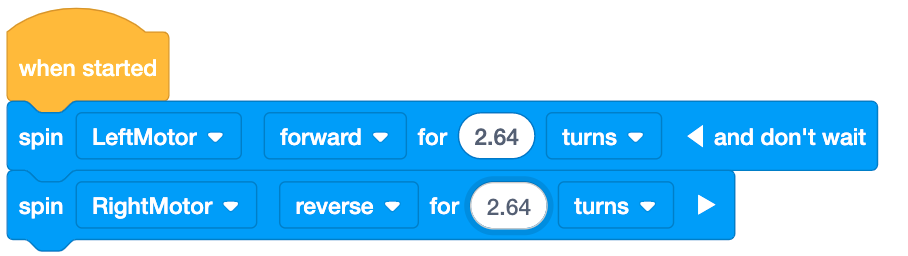
संभावित समाधान - को याद दिलाएं कि उनके प्रोजेक्टसफल बनाने में कई प्रयास लग सकते हैं। परीक्षण प्रक्रिया में ट्रायल एंड एरर एक महत्वपूर्ण हिस्सा है, और यह इस बात का एक महत्वपूर्ण संकेतक है कि उनका गणित सही था या नहीं।
- क्या आपका रोबोट हद से ज्यादा आगे निकल गया? या फिर काफी दूर नहीं? आपको क्या लगता है कि ऐसा क्यों हुआ?
- से पूछें कि रोबोटों को सटीकता से चलने के लिए कोड करना अन्य क्षेत्रों में उपयोगी हो सकता है।
- मान लीजिए कि आप अपने रोबोट को किसी भूलभुलैया से होकर गुजरने के लिए कोड कर रहे हैं। रोबोट के लिए सटीक रूप से मुड़ना क्यों महत्वपूर्ण होगा?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह को 360 डिग्री का मोड़ लेने के लिए आवश्यक पहियों के घुमावों की संख्या की गणना करने और अपने समाधानों का परीक्षण करने का समय मिल जाए, एक बातचीत के लिएसाथ आएं।
यह समय छात्रों की समझ की जांच करने और नाटक के भाग 2 पर आगे बढ़ने से पहले उनकी किसी भी गलत धारणा को दूर करने का है। छात्रों के समूहों को अपने समाधान और विधियों को साझा करने का अवसर दें, इसके लिए उनसे निम्नलिखित प्रश्न पूछें:
- यह जानते हुए कि रोबोट को 360 डिग्री घूमना था, आपने आवश्यक पहियों के घुमावों की संख्या कैसे निर्धारित की?
- क्या आप अपनी गणना दिखा और समझा सकते हैं?
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे प्ले पार्ट 1 में सीखी गई बातों को लागू करेंगे ताकि उनका रोबोट 360 डिग्री के बजाय 180 डिग्री का मोड़ ले सके, और परेड मार्ग को पूरा करने के लिए [स्पिन फॉर] ब्लॉक का उपयोग कर सके। वे लैब 4 से प्राप्त समाधानों का उपयोग करके रोबोट को परेड मार्ग में सही दूरी तक आगे बढ़ाएंगे।
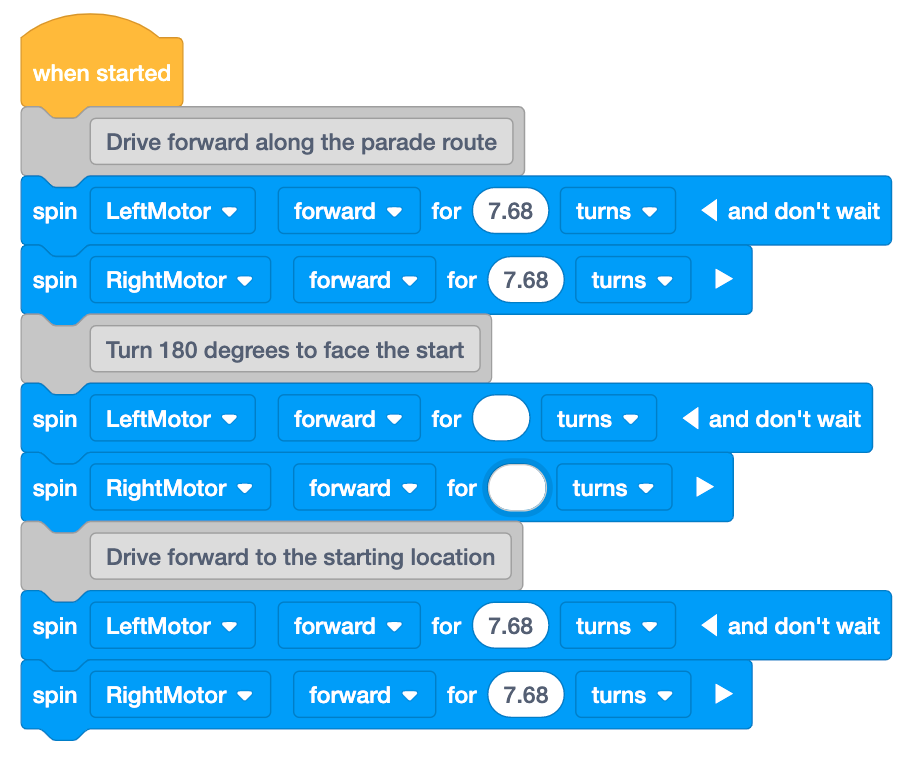
नीचे दिया गया एनिमेशन दिखाता है कि रोबोट को परेड मार्ग पूरा करते समय कैसे चलना चाहिए: 48 इंच (122 सेमी) आगे बढ़ें, 180 डिग्री मुड़ें, फिर 48 इंच (122 सेमी) आगे बढ़कर शुरुआत में वापस आ जाएं। इसमें ऊपर दिए गए कोड टेम्पलेट का उपयोग किया गया है। एनीमेशन में कोड बेस पांच जुड़े हुए टाइलों पर सीधे चलता है, और जब वह अंत तक पहुंचता है तो वह दाईं ओर 180 डिग्री मुड़ जाता है और वापस शुरुआत में आ जाता है।
वीडियो फाइल - मॉडलछात्रों के लिए VEXcode GO में अपने प्रोजेक्ट शुरू करने का तरीका बताने वाला मॉडल।
- छात्रों को परेड रूट टेम्पलेट खोलने के लिए कहकर शुरुआत करें।
- कृपया ध्यान दें कि परियोजना के प्रत्येक अनुभाग का वर्णन करने के लिए [टिप्पणी] ब्लॉक शामिल किए गए हैं। यदि आप VEXcode GO में टिप्पणियों के बारे में अधिक जानना चाहते हैं, यह लेख देखें
- यह भी ध्यान दें कि मापदंडों के पहले और अंतिम सेट को लैब 4 के समाधानों के आधार पर मूल्यों से भरा गया है ताकि रोबोट को 48 इंच (122 सेमी) तक चलाया जा सके, जो परेड मार्ग की लंबाई है। माप में मामूली अंतर के कारण ये मान लैब 4 में छात्रों द्वारा दिए गए समाधानों से थोड़े भिन्न हो सकते हैं।
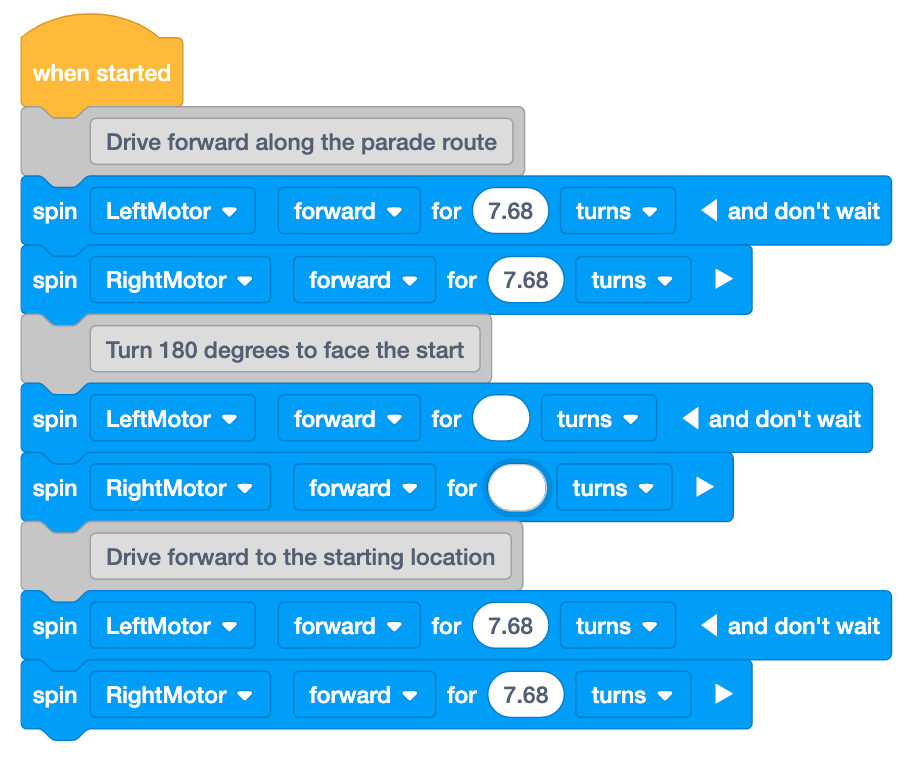
परेड मार्ग टेम्पलेट - छात्रों को 180 डिग्री का मोड़ लेने के लिए आवश्यक पहियों के घुमावों की संख्या की गणना करनी होगी और उन मानों को हाइलाइट किए गए ब्लॉकों में दर्ज करना होगा।
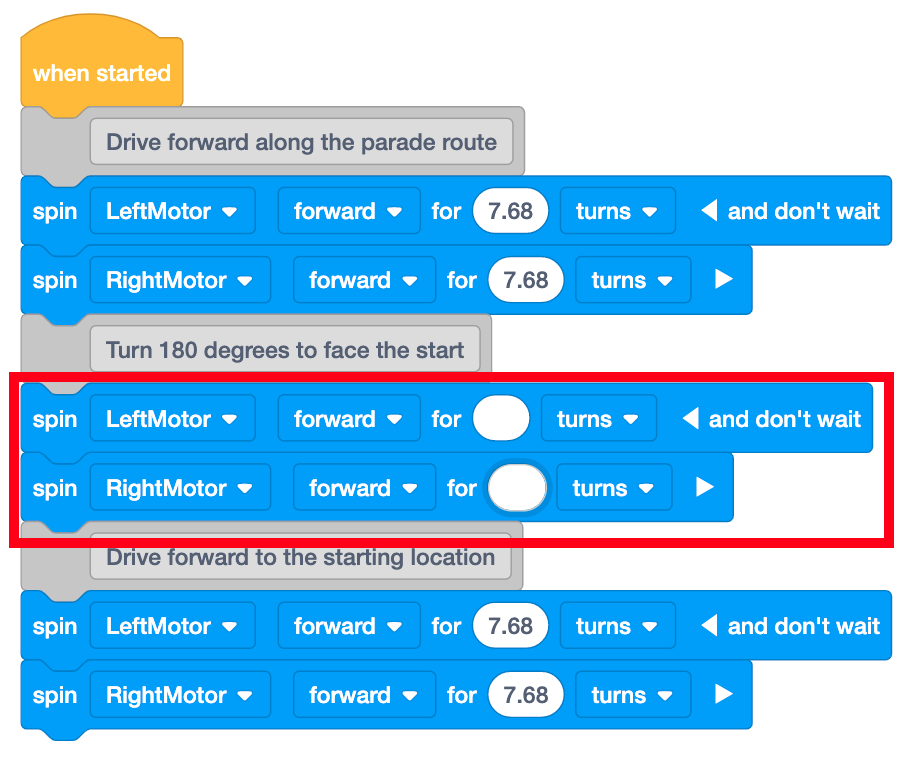 180 डिग्री का मोड़ लेने के लिए इनपुट व्हील को
बार घुमाना आवश्यक है - एक बार जब छात्र सभी मान दर्ज कर लेते हैं, तो वे अपने प्रोजेक्ट को सहेजने और अपने रोबोट के साथ अपने समाधान का परीक्षण करने के लिए तैयार हो जाते हैं।
- छात्रों को अपने प्रोजेक्ट का नाम Parade Float Lab 5रखने और उसे अपने डिवाइस में सेव करने के लिए कहें। VEXcode GO प्रोजेक्ट को सहेजने के लिए डिवाइस-विशिष्ट चरणों के लिए लेखों का यह अनुभाग देखें
छात्रों को यह मॉडल दिखाना कि वे परेड मार्ग पर अपनी परियोजना का परीक्षण कैसे करें।
- सबसे पहले, उन्हें दिखाएं कि नीचे दी गई छवि में दिखाए अनुसार अपने रोबोट को शुरुआती बिंदु पर कैसे रखना है। व्हील के केंद्र को स्टार्टिंग लाइन के सामने वाले किनारे के साथ संरेखित करने में मदद के लिए व्हील पर लगे ब्लू स्टैंडऑफ का उपयोग करें।
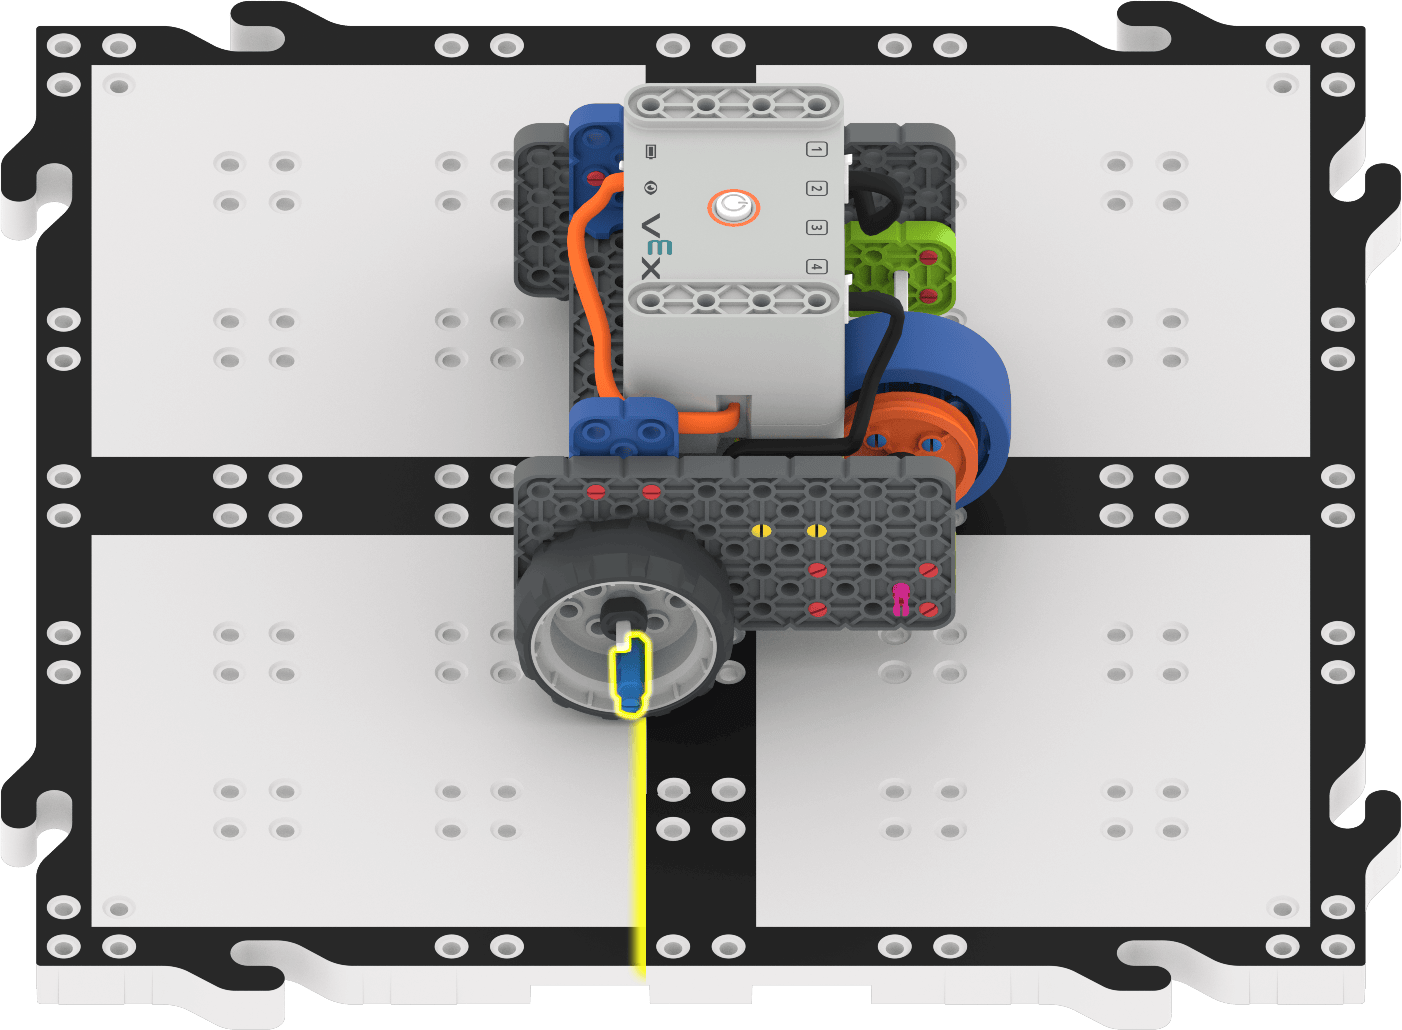
पहिए के एक्सल और शुरुआती लाइन के सामने वाले हिस्से को संरेखित करने में मदद के लिए ब्लू स्टैंडऑफ का उपयोग करें - एक बार कोड बेस तैयार हो जाने के बाद, प्रोजेक्ट का परीक्षण करने के लिए VEXcode GO में 'स्टार्ट' चुनें।
प्रोजेक्ट का परीक्षण शुरू करने के लिए प्रारंभ चुनें- छात्रों को प्रोजेक्ट को रोकने के लिए VEXcode GO टूलबार में 'स्टॉप' बटन का चयन करना होगा।
- छात्रों को अपने प्रोजेक्ट का परीक्षण करने और उसमें सुधार करने के लिए समय दें, और यदि आवश्यक हो तो दोबारा परीक्षण करें।
- एक बार जब छात्रों को परेड मार्ग पर अपनी परियोजनाओं का परीक्षण करने का मौका मिल जाए, तो उन्हें अपने परेड फ्लोट अटैचमेंट को कोड बेस में जोड़ने के लिए कहें और एक पूर्ण-कक्षा परेड में भाग लेने के लिए कहें जहां सभी समूह बारी-बारी से अपनी परियोजनाओं को प्रदर्शित करें।
- जो छात्र समय से पहले अपना काम पूरा कर लेते हैं और जिन्हें अतिरिक्त चुनौतियों की आवश्यकता होती है, उनसे कहें कि वे अपने रोबोट को इस तरह से कोड करें कि वह परेड मार्ग पर अलग-अलग मात्रा में मुड़ सके। छात्रों को निम्नलिखित परिदृश्य दें:
- यदि परेड मार्ग पर मोड़ 90 डिग्री का हो तो क्या होगा? आपकी गणनाओं में क्या बदलाव आएगा? इसे आजमाकर देखें और पता करें कि आपका गणितीय अनुमान सफल रहा या नहीं।
- परेड का समय बढ़ा दिया गया! अपने प्रोजेक्ट के अंत में, परेड मार्ग पर आगे बढ़ने के लिए आपको बाईं ओर 90 डिग्री का मोड़ लेना होगा। अपने प्रोजेक्ट के निचले हिस्से में दो अतिरिक्त [स्पिन मोटर] ब्लॉक जोड़ें और गणना करें।
- छात्रों को परेड रूट टेम्पलेट खोलने के लिए कहकर शुरुआत करें।
- छात्रों के साथ उनकी परियोजनाओंबनाने और परीक्षण करने के दौरान निम्नलिखित प्रश्नों के माध्यम से बातचीत को सुगम बनाएं:
- प्ले पार्ट 1 की गणना में आपको क्या बदलाव करने होंगे ताकि रोबोट 360 डिग्री के बजाय 180 डिग्री घूम सके?
- इन दोनों मोड़ों के बीच क्या संबंध है? इससे आपकी गणनाओं पर क्या प्रभाव पड़ता है?
छात्रों द्वारा अपनी परियोजनाओं का परीक्षण करते समय समस्या निवारण रणनीतियों को सुविधाजनक बनाएं। छात्र अपने गणनाओं की जांच करने के लिए कोड बेस का उपयोग कर रहे हैं, और उन्हें यह सुनिश्चित करना होगा कि उन्होंने परेड मार्ग के अंत तक ड्राइव करने और 180 डिग्री का मोड़ लेने के लिए आवश्यक मोड़ों की सही संख्या की गणना की है, फिर उस जानकारी को [स्पिन फॉर] ब्लॉक में सही ढंग से इनपुट करें। छात्रों के काम करते समय उनसे प्रश्न पूछें और उन्हें प्रतिक्रिया दें, लेकिन इस लैब में गतिविधि को संचालित करते समय छात्रों को उत्तर देने से बचें।
उपयोग की गई माप की इकाइयों के आधार पर या मापों को राउंड ऑफ करते समय मामूली भिन्नताओं के कारण समाधान में भिन्नता हो सकती है। निम्नलिखित एक समाधान का उदाहरण है।
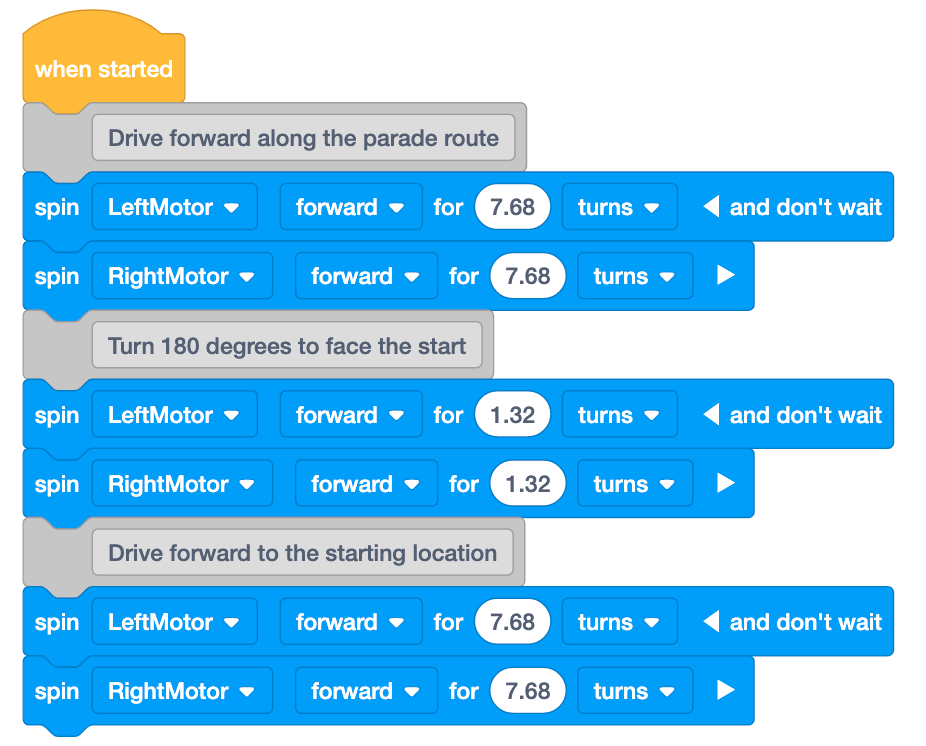
संभावित लैब 5 समाधान - को याद दिलाएं कि उनके कोड बेसइच्छानुसार मोड़ने में कई प्रयास लग सकते हैं। कई बार प्रयास करना परीक्षण प्रक्रिया का हिस्सा है और यह एक महत्वपूर्ण संकेतक है कि उनकी गणना सही थी या नहीं। जब वे अपने गणित और VEXcode GO प्रोजेक्ट पर काम कर रहे हों, तो उनसे निम्नलिखित प्रश्न पूछें।
- जब आपने अपना प्रोजेक्ट चलाया तो आपका कोड बेस कितना आगे बढ़ा? क्या वे बहुत ज्यादा मोड़ थे, बहुत कम मोड़ थे, या बस पर्याप्त थे?
- यदि आपका कोड बेस बहुत अधिक या बहुत कम बदल गया है, तो आप अपनी गणनाओं में क्या जाँच सकते हैं?
- आप अपने VEXcode GO प्रोजेक्ट में क्या-क्या चेक कर सकते हैं?
- से पूछें कि पहियों के आकार या घूमने की दूरी जैसे विभिन्न चर उनके गणनाओं को प्रभावित कर सकते हैं?
- यदि आपके पास बड़े पहियों वाला रोबोट होता, तो इससे कुल चक्करों की संख्या पर क्या प्रभाव पड़ता? आप क्यों कहते हो कि?
- यदि आपके पास छोटे पहियों वाला रोबोट होता, तो इससे कुल चक्करों की संख्या पर क्या प्रभाव पड़ता? आप क्यों कहते हो कि?