
पृष्ठभूमि
इस कोडिंग यूनिट में, छात्र कार्यस्थल पर कोडिंग रोबोटों के लिए वास्तविक चुनौतियों को हल करने के लिए VEXcode GO और कोड बेस रोबोट के साथ काम करना सीखेंगे। छात्र चार वास्तविक दुनिया के परिदृश्यों पर आधारित कोड बेस रोबोट के साथ VEXcode GO प्रोजेक्ट की योजना बनाने, बनाने और शुरू करने का तरीका सीखेंगे।
रोबोट किस प्रकार के काम करते हैं?
रोबोट ऐसे काम कर सकते हैं जो मनुष्यों के लिए बहुत गंदे, उबाऊ या खतरनाक होते हैं। इनमें से कई नौकरियों में वेतन भी अच्छा नहीं मिलता है। उदाहरण के लिए, आग बुझाने या समुद्र की गहराई में गोता लगाने जैसे कार्यों को करते समय मनुष्य अपने जीवन को जोखिम में डाल रहे हैं। रोबोटों में इस प्रकार के वातावरण में टिके रहने के लिए आवश्यक हार्डवेयर मौजूद होता है, जो उन्हें अधिक उपयुक्त और सुरक्षित विकल्प बनाता है। उद्योग जगत में लोगों की सुरक्षा के लिए कार्यस्थल पर रोबोटों का उपयोग गंदे, नीरस या खतरनाक कामों को करने के लिए किया जाता है, साथ ही इससे मानव संसाधनों को अधिक जटिल या अंतःक्रियात्मक प्रक्रियाओं पर काम करने के लिए मुक्त किया जा सकता है। अगर रोबोट ये गंदे, खतरनाक और उबाऊ काम भी कर लें तो भी इंसानों के पास करने के लिए बहुत कुछ होगा। उद्योग के इतिहास में तकनीकी प्रगति ने लगातार बदलाव लाए हैं। रोबोट भी इससे अलग नहीं हैं।
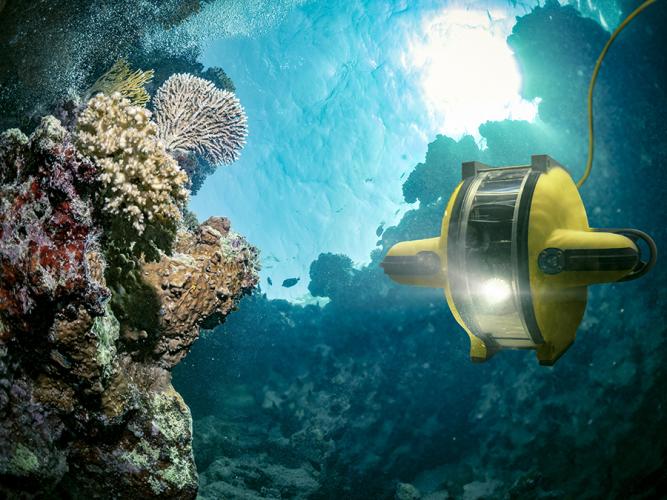
इस इकाई के प्रत्येक पाठ में एक वास्तविक दुनिया के परिदृश्य की पड़ताल की जाती है जिसमें रोबोट विभिन्न उद्योगों में गंदे, खतरनाक और उबाऊ काम करते हैं। छात्र वास्तविक जीवन की चुनौतियों के समाधान बनाकर नवोन्मेषी समस्या समाधानकर्ता बन सकते हैं, जैसे कि गंदे, नीरस और खतरनाक कार्यों को करने के लिए रोबोट को कोड करना। VEX GO किट का उपयोग करते समय, छात्र यह विश्लेषण करेंगे कि VEXcode GO का उपयोग करके कोड बेस रोबोट किस प्रकार चल सकता है, और इस ज्ञान का उपयोग करके विभिन्न कार्यों, परिदृश्यों या समस्याओं के बारे में विचार-मंथन करेंगे जिन्हें कोड बेस रोबोट का उपयोग करके हल किया जा सकता है।
गंदे काम
गंदे काम वे होते हैं जो अस्वच्छ या खतरनाक होते हैं और मानव स्वास्थ्य को प्रभावित कर सकते हैं। रोबोट इन प्रतिकूल कार्यों को कर सकते हैं और मनुष्यों को अस्वच्छ परिस्थितियों के संपर्क में आने से बचा सकते हैं। गंदी सुरंग के वातावरण में काम कर रहे रोबोट का उदाहरण देखने के लिए नीचे दिया गया वीडियो देखें।
रोबोटों को खानों की खोज और सीवर की निगरानी जैसे गंदे कामों में भी लगाया गया है। जब सीवर पाइप में कोई समस्या होती है, तो एक टीम उसे बंद कर देती है, पाइप तक पहुंचने के लिए खुदाई करती है, और फिर बुनियादी ढांचे की मरम्मत करती है। लेकिन समस्या उत्पन्न होने से पहले ही एक रोबोट पाइपों की सफाई, मानचित्रण और निरीक्षण कर सकता है।
नीरस नौकरियाँ
जिन नौकरियों में दोहराव वाले कार्य करने पड़ते हैं और जिनमें मानवीय चिंतन की बहुत कम आवश्यकता होती है, उन्हें नीरस माना जाता है। इनमें अक्सर ऐसी प्रक्रियाएं शामिल होती हैं जिनका एकमात्र उद्देश्य दक्षता और उत्पादन बढ़ाना होता है। रोबोट नीरस कामों को सुव्यवस्थित करने के लिए चौबीसों घंटे काम कर सकते हैं, जिससे मानव संसाधन उन कार्यों के लिए मुक्त हो जाता है जिनमें विविधता का तत्व होता है और आलोचनात्मक सोच की आवश्यकता होती है।
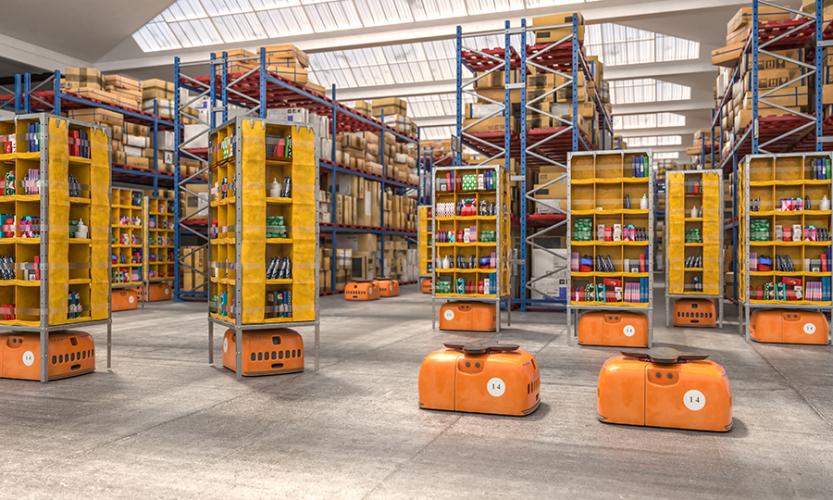
उदाहरण के लिए, ई-कॉमर्स के विकास के साथ, पूर्ति केंद्रों की आवश्यकता भी बढ़ती जा रही है। रोबोट ऑर्डर से डिलीवरी तक के समय को बढ़ाते हैं, त्रुटियों को कम करते हैं और मानव श्रमिकों पर बोझ को कम करते हैं।
खतरनाक नौकरियां
खतरनाक नौकरियों में मनुष्य को जोखिम भरी परिस्थितियों का सामना करना पड़ता है। इन कार्यों में चोट लगने से बचाने के लिए रोबोट का उपयोग किया जा सकता है। रोबोट बमों को निष्क्रिय कर सकते हैं, दूर के ग्रहों की यात्रा कर सकते हैं, अस्थिर संरचनाओं का निरीक्षण कर सकते हैं और आग बुझाने में मदद कर सकते हैं। रोबोट जरूरी नहीं कि इंसानों को पूरी तरह से खत्म कर दें, लेकिन उन्हें प्रोग्राम किया जा सकता है या दूर से नियंत्रित किया जा सकता है, जिससे श्रमिकों को सबसे खतरनाक स्थितियों से दूर रखा जा सकता है।
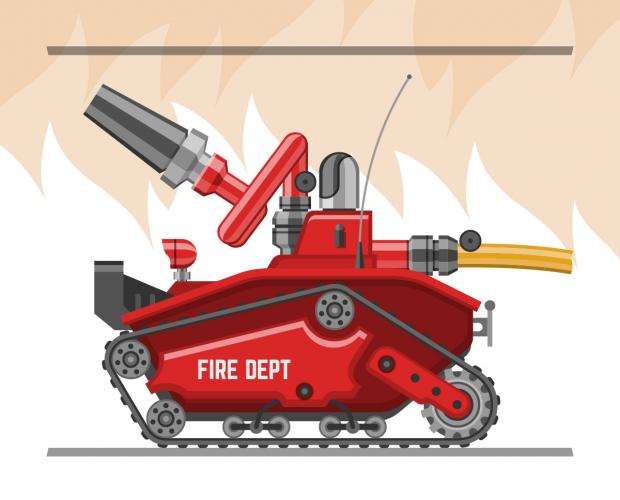
रोबोट दमकलकर्मियों को जलती हुई इमारतों का आकलन करने में मदद कर सकते हैं। स्मोकबॉट ऐसे आंतरिक नक्शे बनाता है जिनका उपयोग अग्निशामक दल बाद में जलती हुई इमारत में अपना रास्ता खोजने के लिए कर सकते हैं। थर्माइट रोबोट में एक नली लगी है जो प्रति मिनट 1,893 लीटर (~500 गैलन) पानी पंप करने में सक्षम है। थर्माइट रोबोट में लगे कैमरों का उपयोग किया जाता है, जिससे यह एक चौथाई मील की दूरी से नियंत्रित होते हुए भी अत्यंत खतरनाक आग में प्रवेश कर सकता है।
ड्राइवट्रेन क्या है?
ड्राइवट्रेन की मदद से रोबोट पहियों या अन्य तरीकों का उपयोग करके आगे, पीछे, बाएं या दाएं चल सकता है।
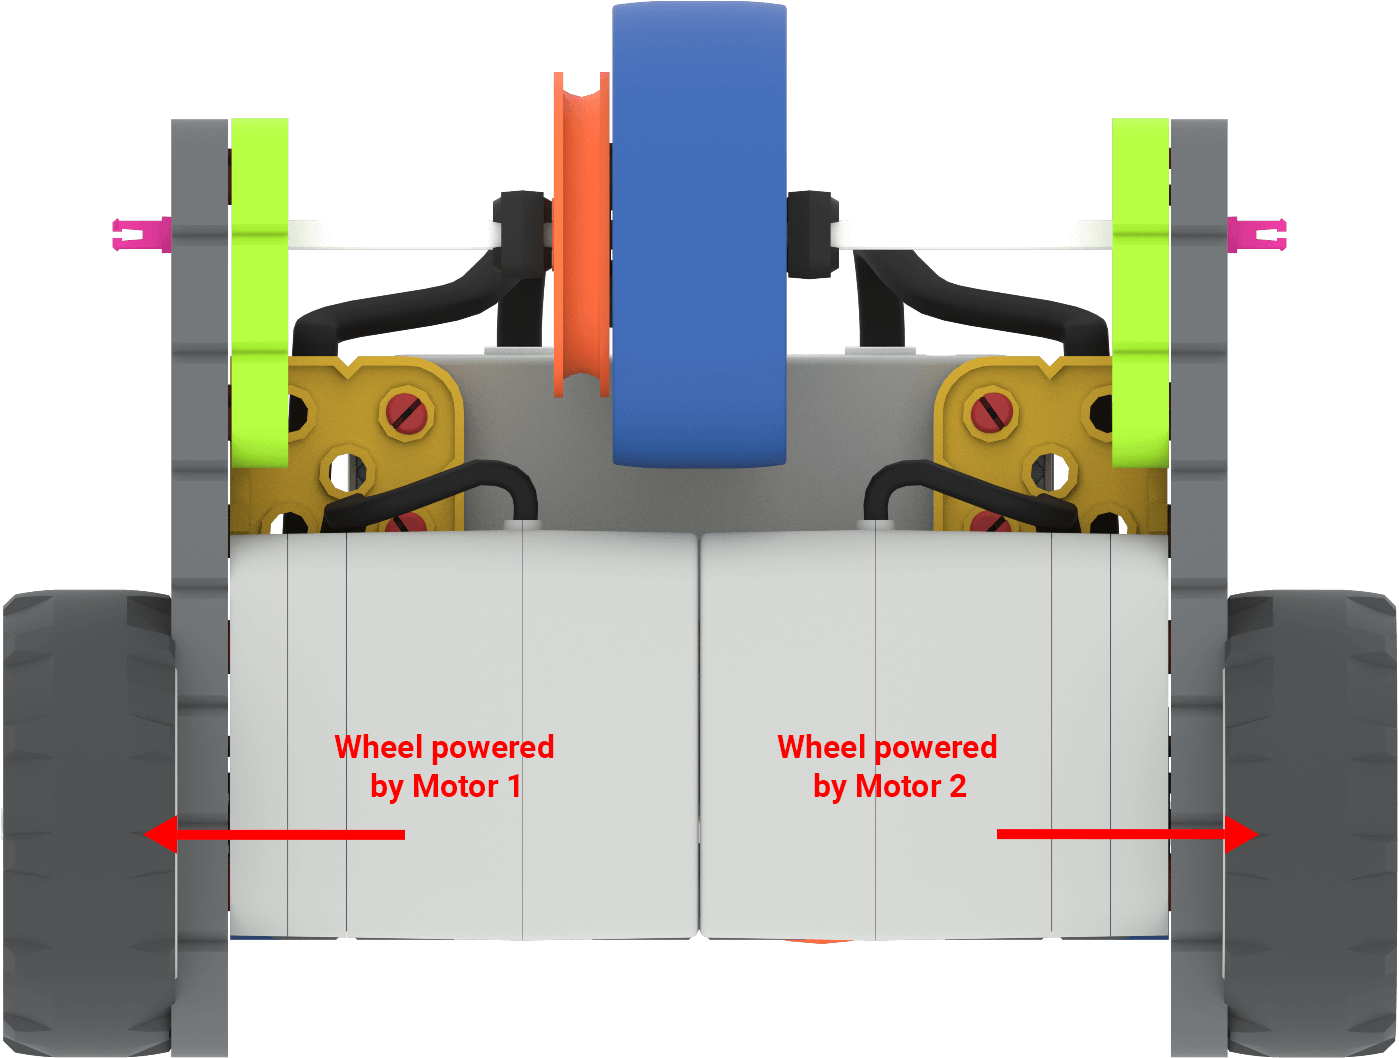
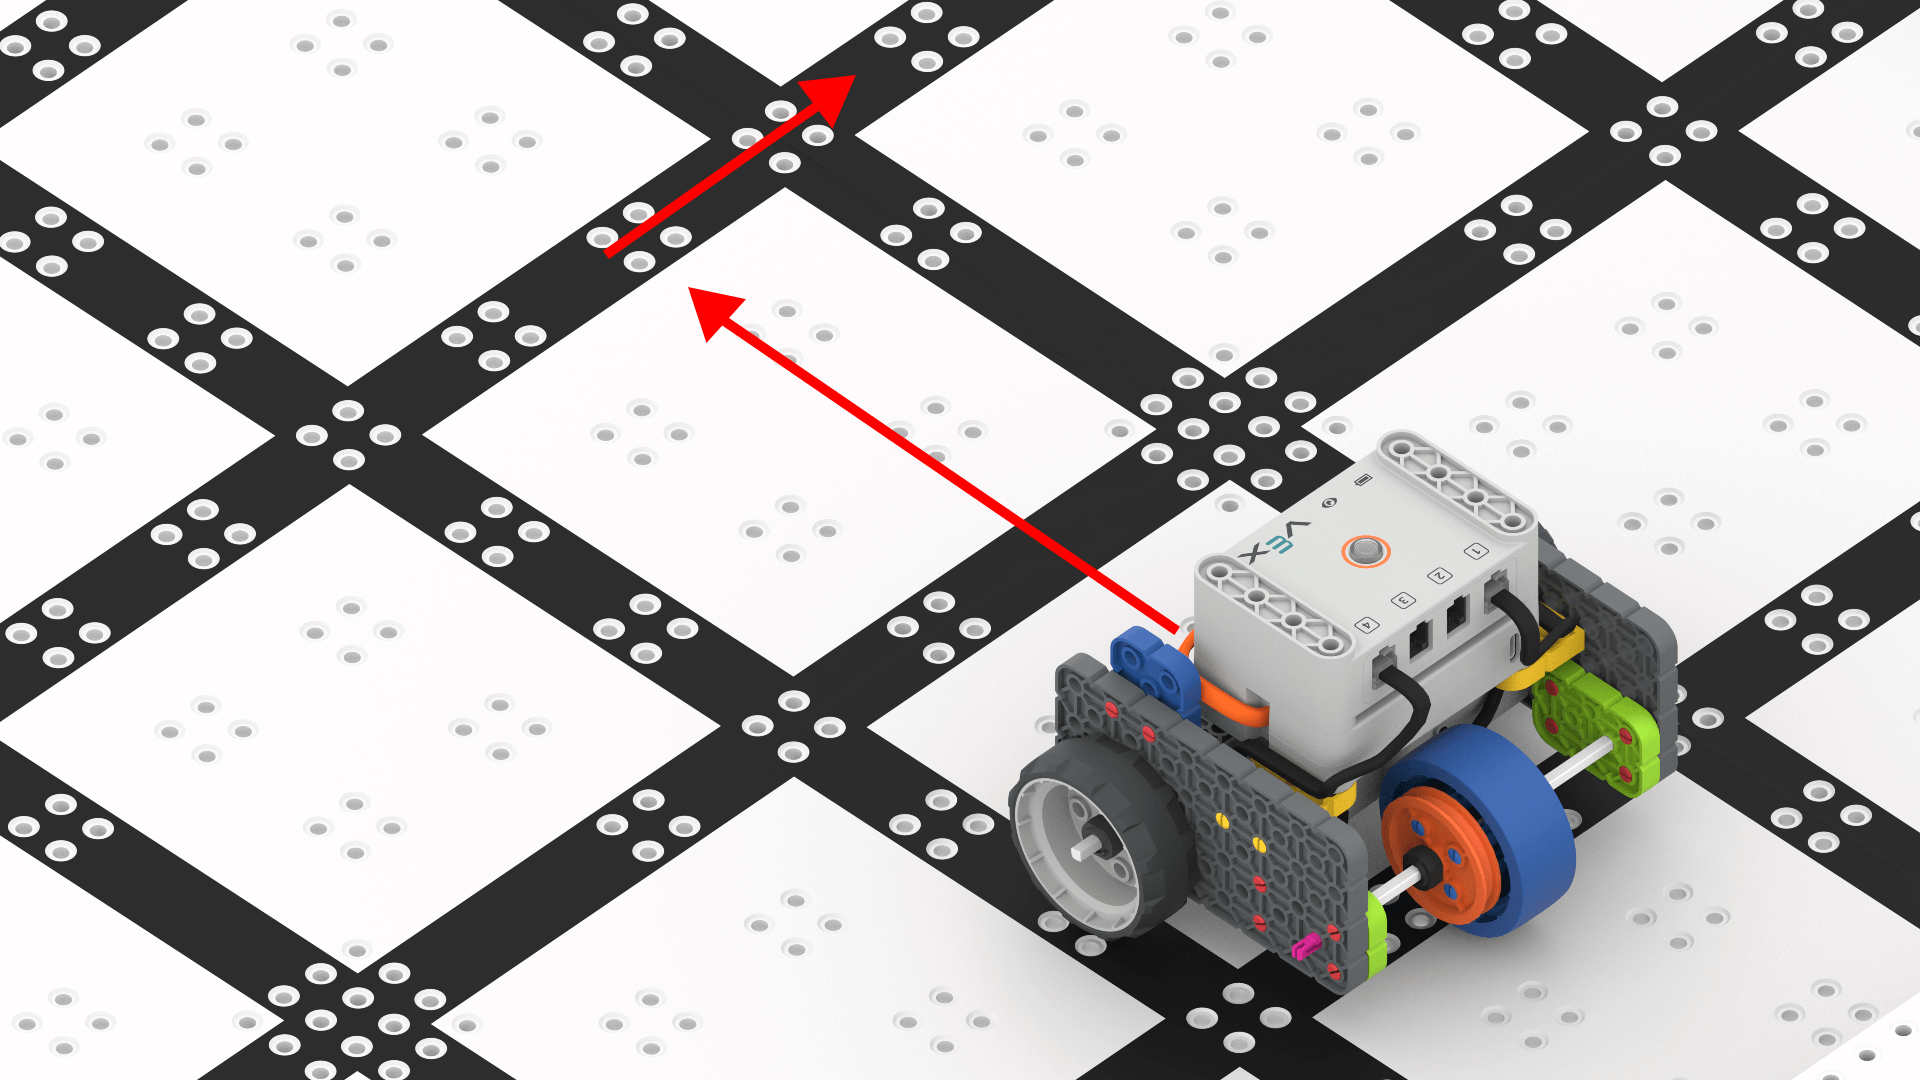
कोड बेस रोबोट में 2-मोटर ड्राइवट्रेन है क्योंकि इसमें दो मोटर (एक बाईं ओर और एक दाईं ओर) हैं जिन्हें बिजली की आपूर्ति की जाती है। कोड बेस रोबोट में चार पहिए होने के बावजूद, उनमें से केवल दो ही मोटरों द्वारा संचालित होते हैं। नीले पहिए कोड बेस रोबोट को स्थिर रहने में मदद करते हैं, ताकि वह गिर न जाए। क्या आप कल्पना कर सकते हैं कि अगर कोड बेस केवल दो पहियों के सहारे चलने की कोशिश करे तो क्या होगा? आगे या पीछे चलते ही इसके पलट जाने की संभावना है।
कोड बेस रोबोट ड्राइवट्रेन का उपयोग करके कैसे मुड़ता है?
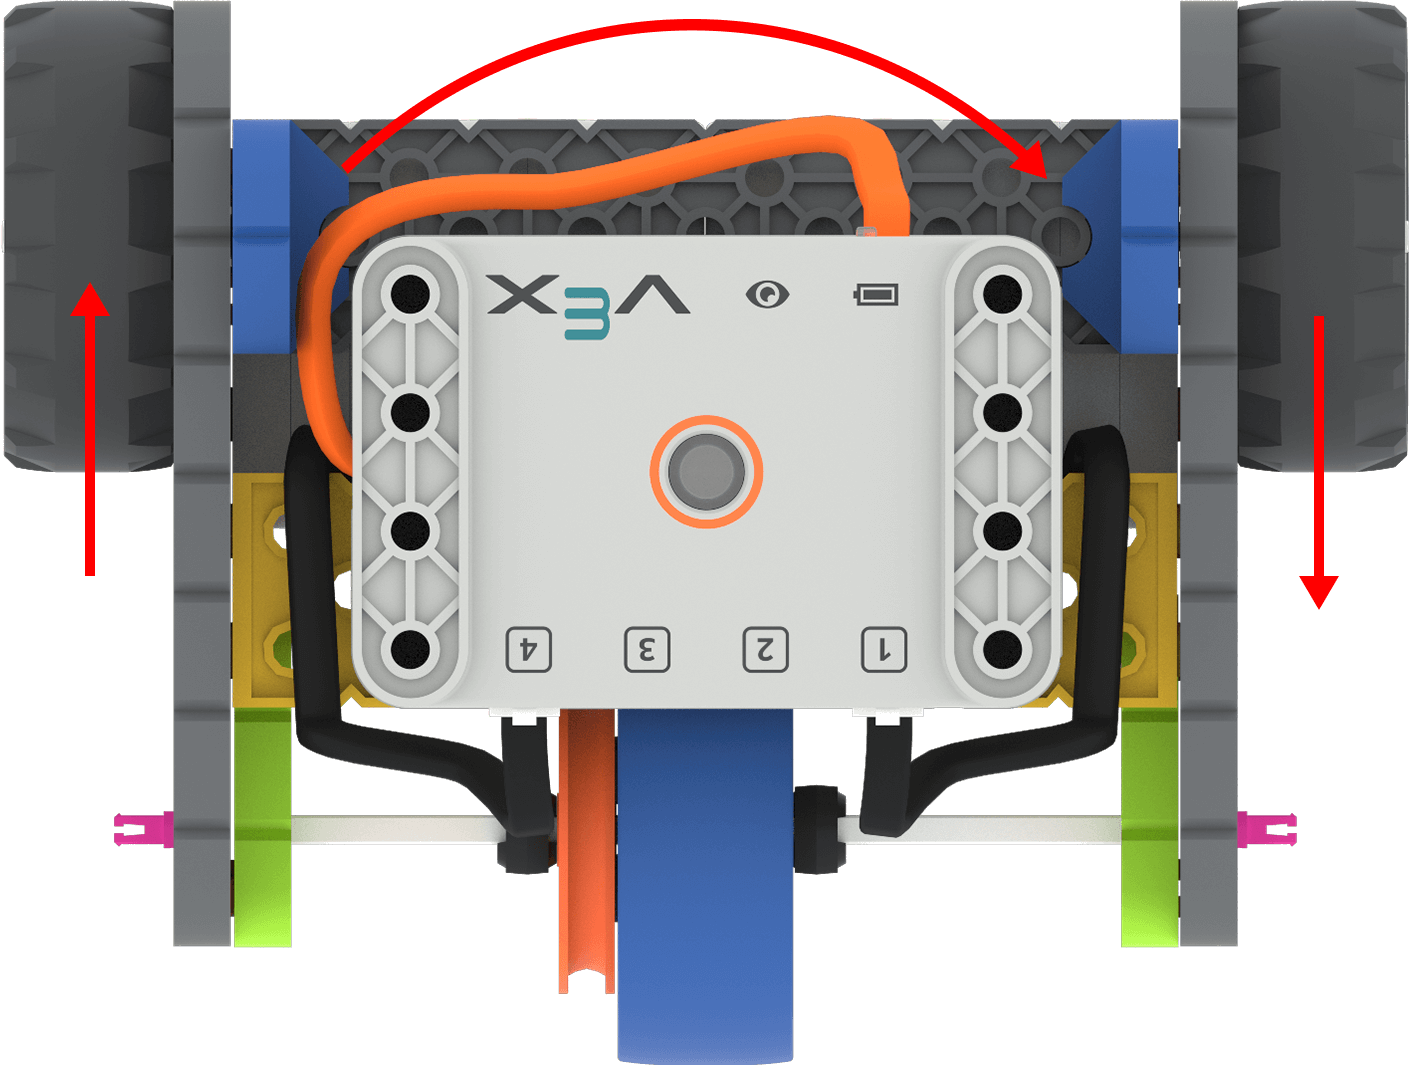
कोड बेस रोबोट पहियों को विपरीत दिशाओं में घुमाकर मुड़ता है। लेफ्ट टर्न लेने के लिए, कोड बेस रोबोट का बायां आगे का पहिया पीछे की ओर घूमेगा, जबकि दायां आगे का पहिया आगे की ओर घूमेगा।
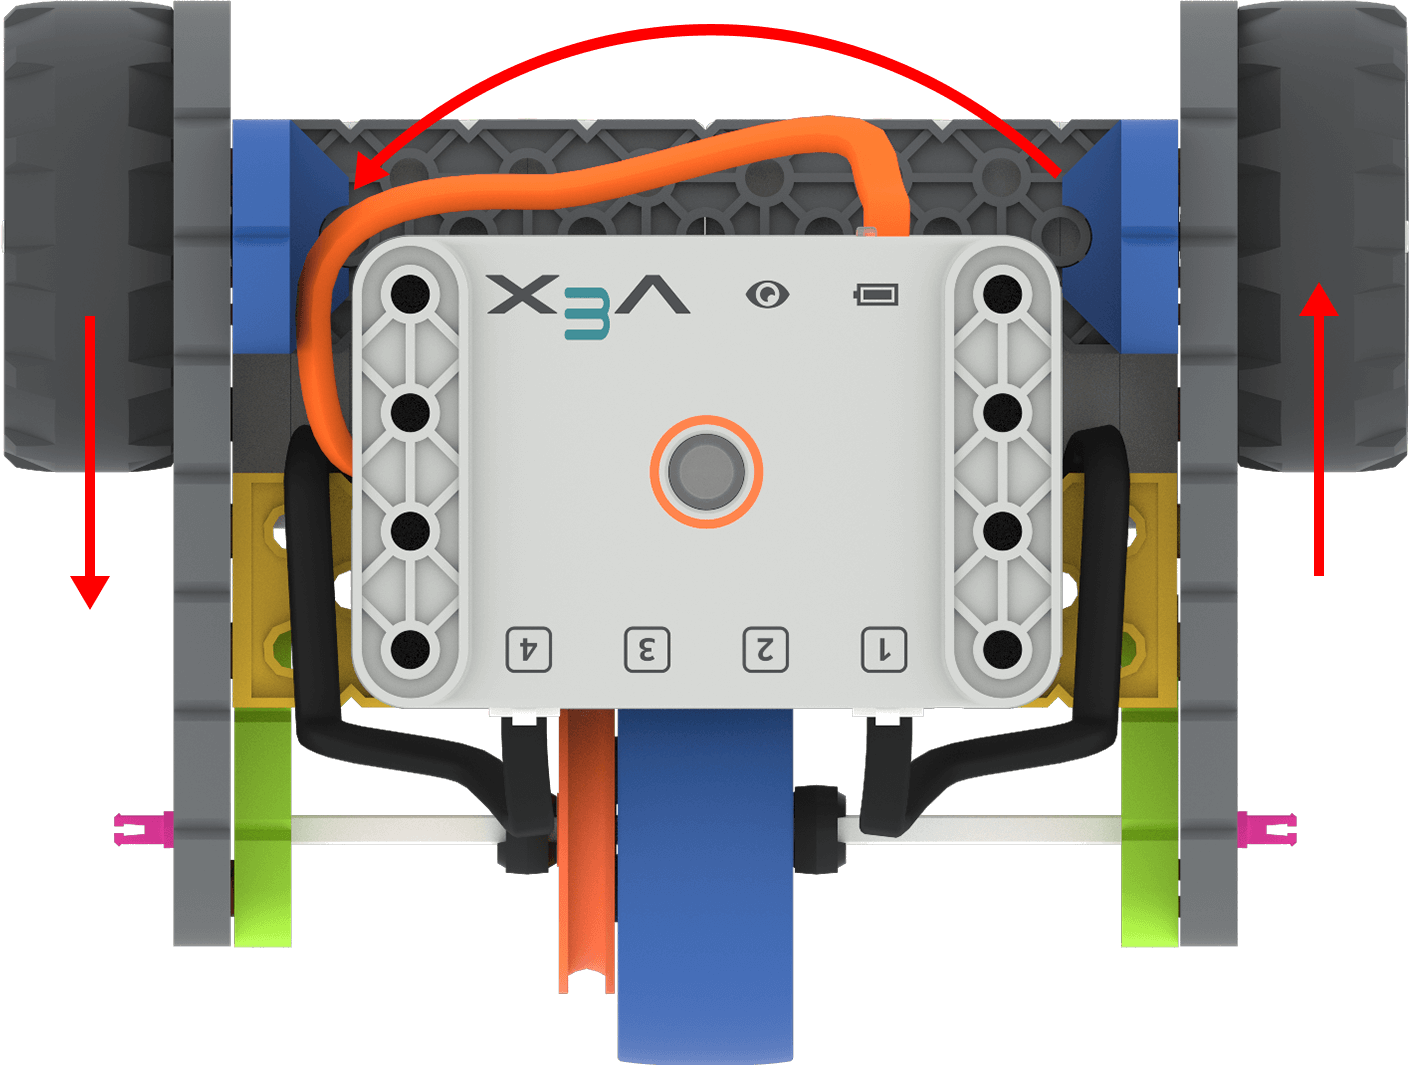
दाएँ मोड़ लेने के लिए, कोड बेस रोबोट का बायाँ आगे का पहिया आगे की ओर घूमेगा, जबकि दायाँ आगे का पहिया पीछे की ओर घूमेगा।
VEXcode GO क्या है?
VEXcode GO एक कोडिंग वातावरण है जिसका उपयोग VEX GO रोबोट के साथ संवाद करने के लिए किया जाता है। छात्र ड्रैग एंड ड्रॉप इंटरफेस का उपयोग करके वीईएक्सकोड प्रोजेक्ट बनाते हैं जो उनके रोबोट की गतिविधियों को नियंत्रित करते हैं। प्रत्येक ब्लॉक के उद्देश्य को उसके रंग और लेबल जैसे दृश्य संकेतों का उपयोग करके पहचाना जा सकता है।
इस इकाई में निम्नलिखित VEXcode ब्लॉकों का परिचय दिया जाएगा:
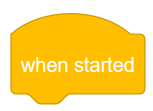
{जब शुरू किया जाता है} - प्रोजेक्ट शुरू होने पर संलग्न ब्लॉक स्टैक शुरू करता है।
 |
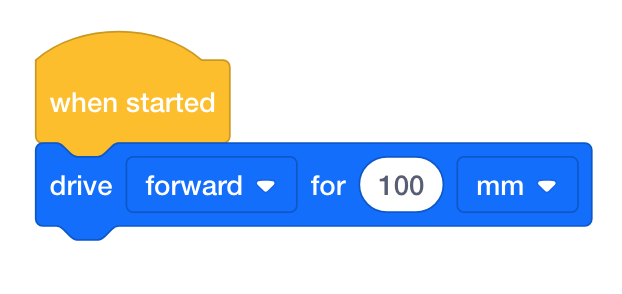 |
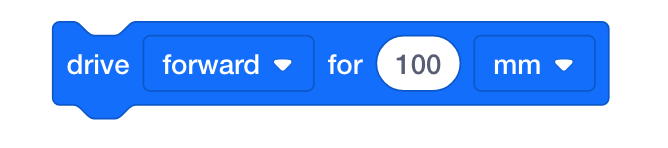
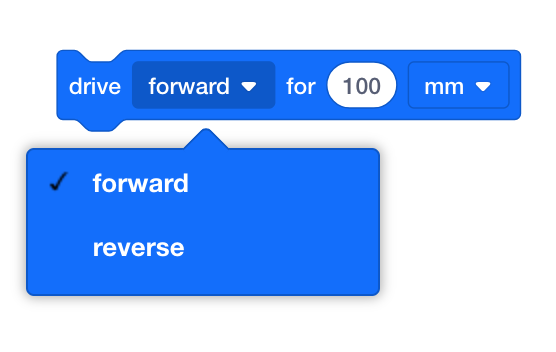
[ड्राइव फॉर] - ड्राइवट्रेन को दी गई दूरी के लिए आगे या पीछे की ओर ले जाता है। ड्राइवट्रेन किस दिशा में घूमेगा, यह चुनें और अंडाकार बॉक्स में मान दर्ज करके यह निर्धारित करें कि यह कितनी दूर तक घूमेगा।
 |
 |
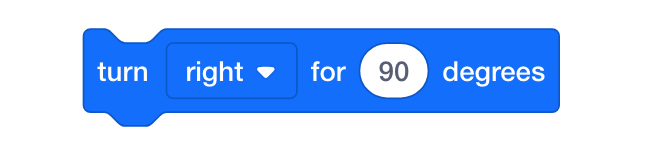
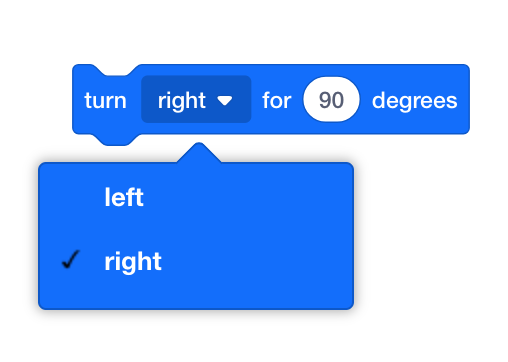
[टर्न फ़ॉर] - ड्राइवट्रेन को दी गई डिग्री की संख्या के लिए बाएँ या दाएँ घुमाता है। ड्राइवट्रेन के घूमने की दिशा चुनें और अंडाकार आकृति में डिग्री की संख्या दर्ज करके यह निर्धारित करें कि यह कितनी दूर तक घूमेगा।
 |
 |
प्रोग्रामिंग में डीकंपोज़िशन और सीक्वेंसिंग क्या हैं?
किसी रोबोट को ठीक-ठीक यह बताने के लिए कि उसे कैसे चलना है, विघटन और अनुक्रमण दोनों की आवश्यकता होती है। सबसे पहले, समस्या को, जैसे कि किसी चुनौती से कैसे निपटना है, छोटे-छोटे चरणों और व्यवहारों में विभाजित किया जाएगा। फिर, एक बार इन व्यवहारों की पहचान हो जाने के बाद, उन्हें सही क्रम में व्यवस्थित करने की आवश्यकता होती है। यह महत्वपूर्ण है, क्योंकि रोबोट केवल उसी तरह से गति करेगा जैसा कि उसे प्रोग्राम किया गया है।
सड़न
विघटन एक जटिल समस्या को ऐसे व्यवहारों में तोड़ना शामिल है जो अधिक प्रबंधनीय और समझने में आसान हों। समस्या को छोटे-छोटे हिस्सों में बांटने का मतलब है कि प्रत्येक हिस्से की अधिक विस्तार से जांच की जा सकती है और उसे अधिक आसानी से हल किया जा सकता है। उदाहरण के लिए, यदि कोई छात्र चाहता है कि उसका रोबोट एक वर्ग में घूमे, तो उसे इसे छोटे-छोटे आदेशों में तोड़ना होगा। छात्रों के लिए प्रक्रिया को परिष्कृत करने का अभ्यास करना महत्वपूर्ण है, क्योंकि वे शुरू में आदेशों को छोटे घटकों में विभाजित नहीं कर सकते हैं:
| वर्ग विभाजन में आगे बढ़ें 1 | वर्ग विभाजन 2 में आगे बढ़ें | वर्ग में चालें, विभाजन 3 |
|---|---|---|
|
|
|
अनुक्रमण
अनुक्रमण वह विशिष्ट क्रम है जिसमें व्यवहारों को निष्पादित किया जाता है। एक क्रिया या घटना अनुक्रम में अगली क्रमबद्ध क्रिया की ओर ले जाती है। क्रमबद्धता महत्वपूर्ण है ताकि छात्र अपने रोबोट को किसी कार्य को सही ढंग से करने के लिए प्रोग्राम कर सकें।
छात्र अपने कोड बेस रोबोट को विभिन्न प्रकार के कार्यों को पूरा करने के लिए प्रोग्राम करेंगे जो रोबोट द्वारा किए जाने वाले वास्तविक कार्यों की नकल करते हैं। उन्हें अपने प्रोग्राम में कमांड को इस तरह से क्रमबद्ध करना होगा ताकि उनका कोड बेस रोबोट चुनौतियों का सामना करने के लिए सही क्रम में आगे, पीछे, बाएं और दाएं चल सके।
- आगे बढ़ें
- दांए मुड़िए
- आगे बढ़ें
VEX GO के टुकड़े
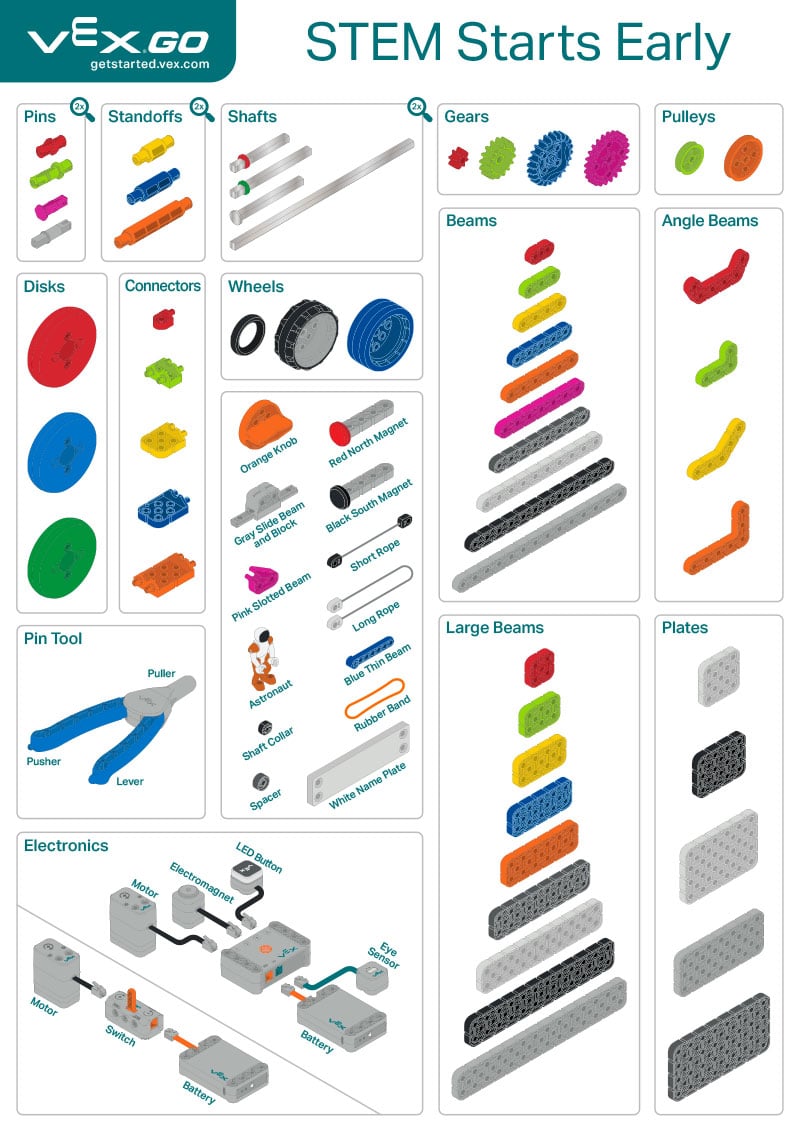
निम्नलिखित VEX GO के पुर्जे कोड बेस रोबोट निर्माण के लिए आवश्यक भाग हैं। VEX GO पोस्टर में VEX GO के सभी हिस्सों को दर्शाया गया है और उन्हें निर्माण में उनके कार्य के अनुसार व्यवस्थित किया गया है। VEX GO किट VEX लाइब्रेरी में पीसेज़ नामक लेख में VEX GO के टुकड़ों के बारे में अधिक जानकारी मिल सकती है।
इलेक्ट्रानिक्स
VEX GO के निर्माण कार्यों को शक्ति प्रदान करने और नियंत्रित करने के लिए इलेक्ट्रॉनिक घटकों का उपयोग किया जाता है।
VEX GO के किसी भी ऐसे उपकरण के लिए जिसमें इलेक्ट्रॉनिक्स शामिल हों, बैटरी आवश्यक है। यह बैटरी VEX GO के इलेक्ट्रॉनिक घटकों को बिजली प्रदान करती है।
VEXcode GO प्रोजेक्ट द्वारा शुरू किए गए किसी भी VEX GO बिल्ड के लिए Brain आवश्यक है। मस्तिष्क उपयोगकर्ता परियोजनाओं को क्रियान्वित करता है और मस्तिष्क से जुड़े उपकरणों को नियंत्रित करता है।
मोटर ऊर्जा को गति में परिवर्तित करती है जिसका उपयोग निर्माण कार्य में किया जा सकता है। मोटर को ब्रेन से जोड़ा जा सकता है और इसे VEXcode GO प्रोजेक्ट द्वारा नियंत्रित किया जा सकता है।