
Latar belakang
Dalam unit pemrograman ini, siswa akan belajar cara bekerja dengan VEXcode GO dan robot Code Base untuk menyelesaikan tantangan otentik dalam pemrograman robot di tempat kerja. Para siswa akan mempelajari cara merencanakan, membuat, dan memulai proyek VEXcode GO dengan robot Code Base berdasarkan empat skenario dunia nyata.
Apa Saja Jenis Pekerjaan yang Dilakukan Robot?
Robot dapat melakukan pekerjaan yang terlalu kotor, membosankan, atau berbahaya untuk dilakukan manusia. Banyak dari pekerjaan-pekerjaan ini juga tidak memberikan gaji yang tinggi. Sebagai contoh, manusia mempertaruhkan nyawa mereka ketika melakukan tugas-tugas seperti memadamkan kebakaran atau menyelam jauh di dalam laut. Robot memiliki perangkat keras yang mampu bertahan di lingkungan seperti ini, sehingga menjadikannya pilihan yang lebih tepat dan aman. Industri menerapkan robot di tempat kerja untuk melakukan pekerjaan-pekerjaan kotor, membosankan, atau berbahaya guna melindungi manusia, sekaligus membebaskan sumber daya manusia untuk mengerjakan proses yang lebih kompleks atau interaktif. Manusia masih memiliki banyak hal yang dapat dilakukan jika robot mengambil alih pekerjaan-pekerjaan kotor, berbahaya, dan membosankan ini. Kemajuan teknologi telah membawa perubahan sepanjang sejarah industri. Robot pun tidak berbeda.
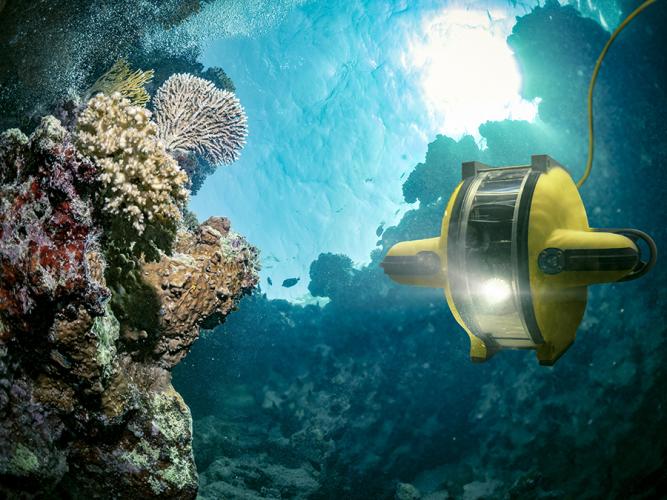
Setiap pelajaran dalam unit ini menyelidiki skenario dunia nyata di mana robot melakukan pekerjaan kotor, berbahaya, dan membosankan di berbagai industri. Siswa dapat menjadi pemecah masalah yang inovatif dengan menciptakan solusi untuk tantangan kehidupan nyata, seperti bagaimana memprogram robot untuk melakukan tugas-tugas kotor, membosankan, dan berbahaya. Saat menggunakan VEX GO Kits, siswa akan menganalisis kemampuan pergerakan robot Code Base menggunakan VEXcode GO, dan menggunakan pengetahuan ini untuk bertukar pikiran tentang berbagai tugas, skenario, atau masalah yang dapat diselesaikan menggunakan robot Code Base.
Pekerjaan Kotor
Pekerjaan kotor adalah pekerjaan yang tidak higienis atau berbahaya yang dapat berdampak pada kesehatan manusia. Robot dapat melakukan pekerjaan-pekerjaan yang tidak menyenangkan ini dan membatasi paparan manusia terhadap kondisi yang tidak higienis. Saksikan video di bawah ini untuk contoh robot yang bekerja di lingkungan terowongan yang kotor.
Robot telah diterapkan dalam pekerjaan kotor seperti eksplorasi tambang dan pengintaian saluran pembuangan. Ketika terjadi masalah pada pipa saluran pembuangan, sebuah tim akan mematikan aliran air, menggali untuk mengakses pipa, lalu memperbaiki infrastruktur tersebut. Namun, robot dapat membersihkan, memetakan, dan memeriksa pipa sebelum masalah muncul.
Pekerjaan yang membosankan
Pekerjaan yang membutuhkan fungsi berulang dan sedikit pemikiran manusia dianggap membosankan. Proses-proses tersebut sering kali mencakup hal-hal yang tujuan utamanya adalah efisiensi dan hasil produksi. Robot dapat bekerja sepanjang waktu untuk menyederhanakan pekerjaan yang membosankan, yang membebaskan sumber daya manusia untuk tugas-tugas yang memiliki unsur variasi dan membutuhkan pemikiran kritis.
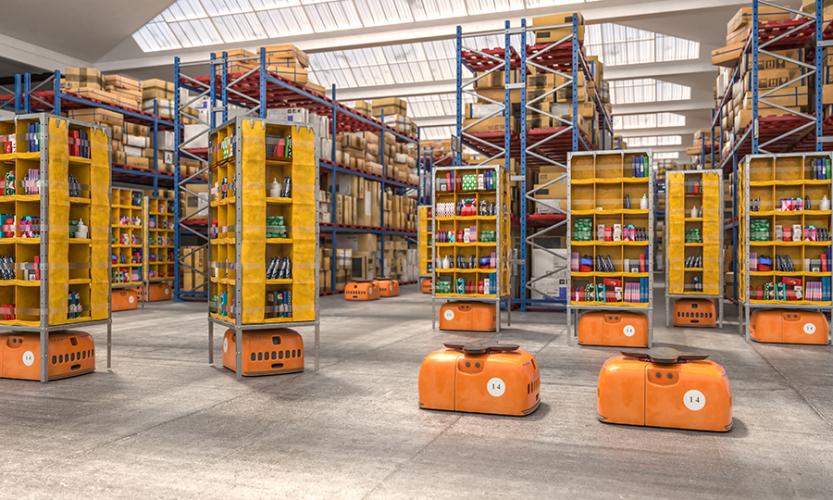
Sebagai contoh, dengan pertumbuhan e-commerce, kebutuhan akan pusat pemenuhan pesanan semakin meningkat. Robot mempercepat waktu pemrosesan pesanan hingga pengiriman, mengurangi kesalahan, dan meminimalkan beban kerja manusia.
Pekerjaan Berbahaya
Pekerjaan berbahaya menempatkan manusia dalam situasi yang membahayakan. Robot dapat digunakan dalam pekerjaan-pekerjaan ini untuk mencegah cedera. Robot dapat menjinakkan bom, menjelajahi planet-planet yang jauh, memeriksa struktur yang tidak stabil, dan membantu memadamkan kebakaran. Robot tidak serta merta menghilangkan peran manusia, tetapi robot dapat diprogram atau dikendalikan dari jarak jauh sehingga pekerja terhindar dari situasi yang paling berbahaya.
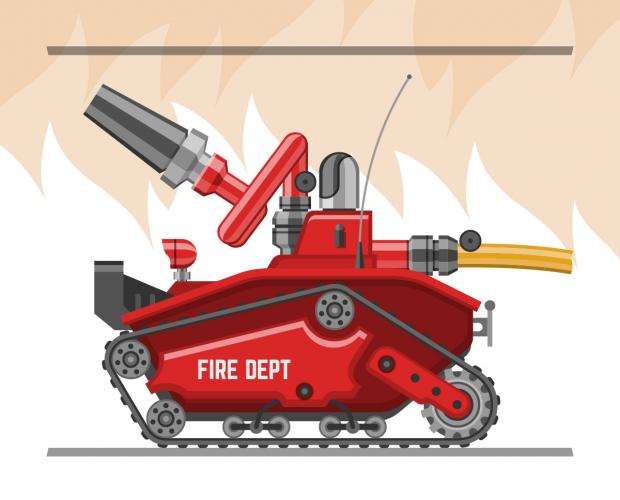
Robot dapat membantu petugas pemadam kebakaran menilai bangunan yang terbakar. SmokeBot membuat peta interior yang nantinya dapat digunakan petugas pemadam kebakaran untuk menemukan jalan di sekitar bangunan yang terbakar. Robot Termit memiliki selang yang mampu memompa 1.893 liter (~500 galon) air per menit. Robot Thermite menggunakan kamera yang terpasang, sehingga dapat bergerak ke dalam kebakaran yang sangat berbahaya sambil dikendalikan dari jarak hingga seperempat mil.
Apa itu Drivetrain?
Sistem penggerak memungkinkan robot untuk bergerak maju, mundur, ke kiri, atau ke kanan menggunakan roda atau metode lainnya.
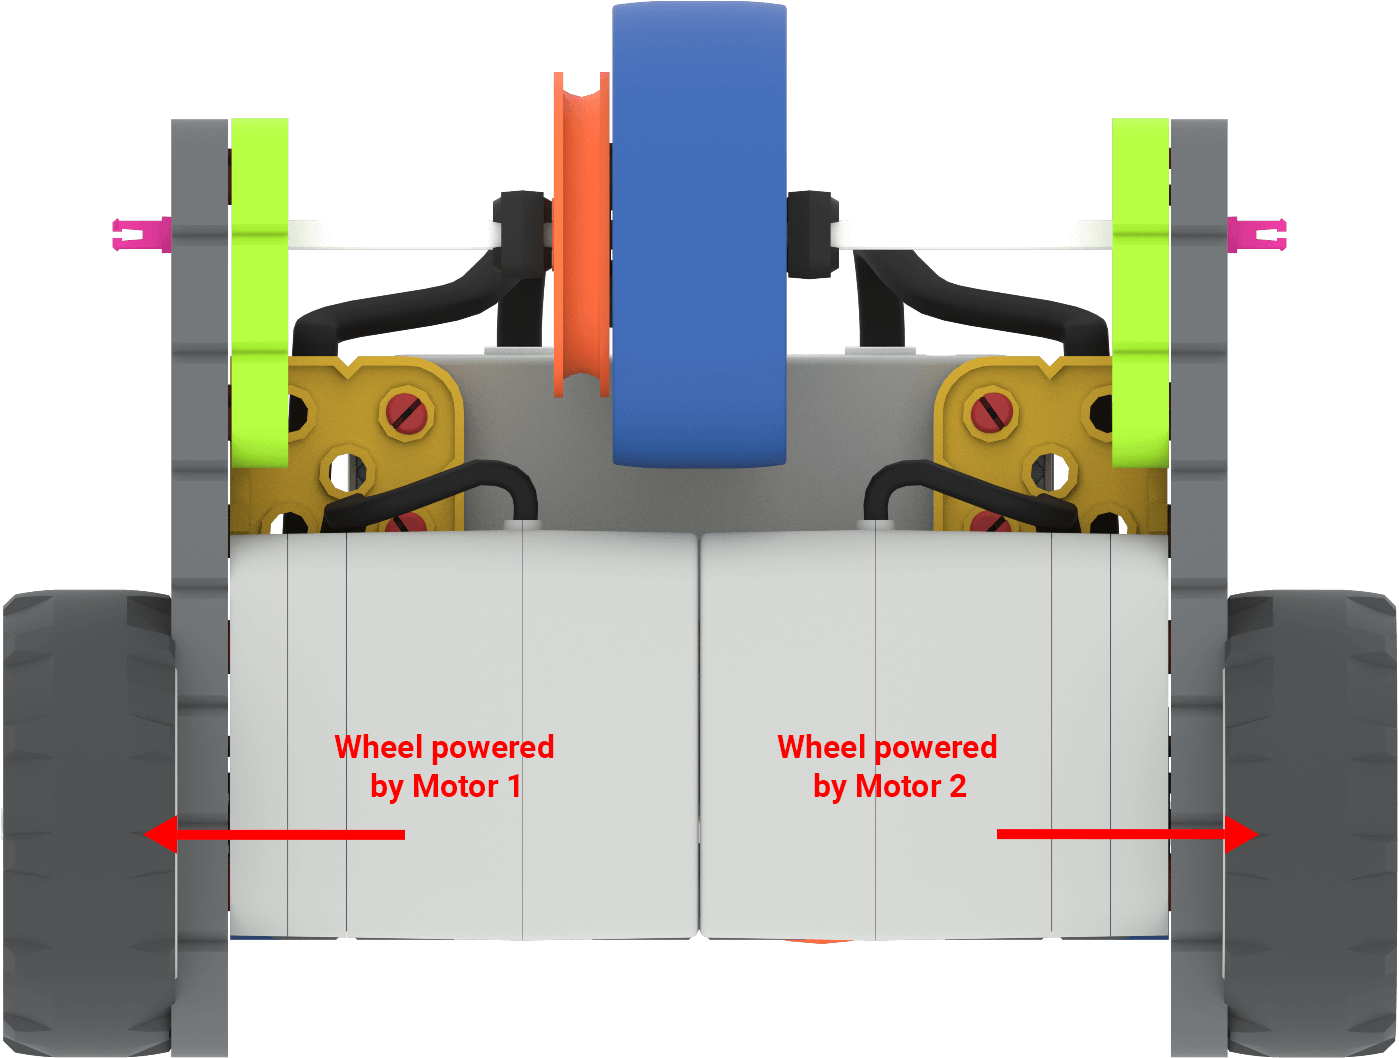
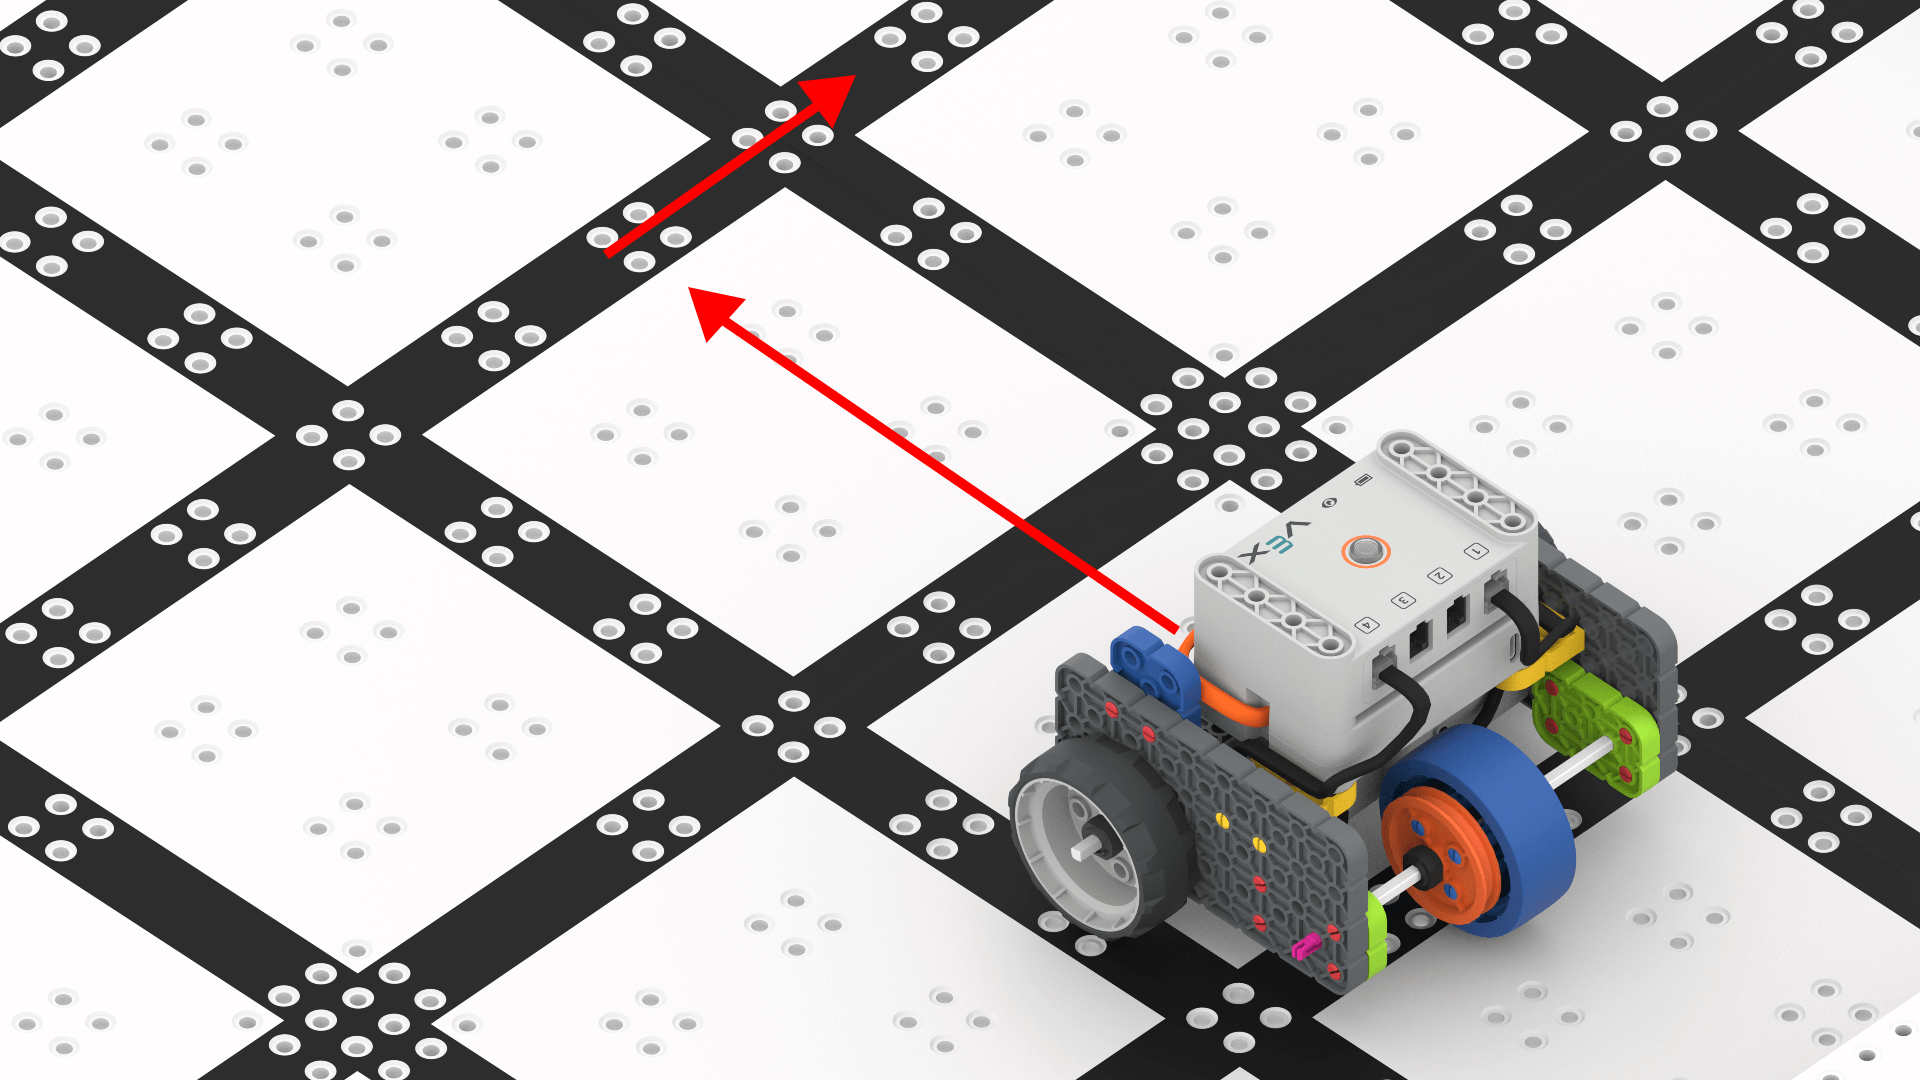
Robot Code Base memiliki sistem penggerak 2 motor karena terdapat dua motor (satu di sisi kiri dan satu di sisi kanan) yang diberi daya. Meskipun robot Code Base memiliki empat roda, hanya dua di antaranya yang digerakkan oleh motor. Roda Biru membantu robot Code Base tetap stabil, sehingga tidak terjatuh. Bisakah Anda bayangkan jika Code Base mencoba bergerak hanya dengan dua roda? Kemungkinan besar kendaraan itu akan terguling begitu bergerak maju atau mundur.
Bagaimana Robot Berbasis Kode Berbelok Menggunakan Sistem Penggerak?
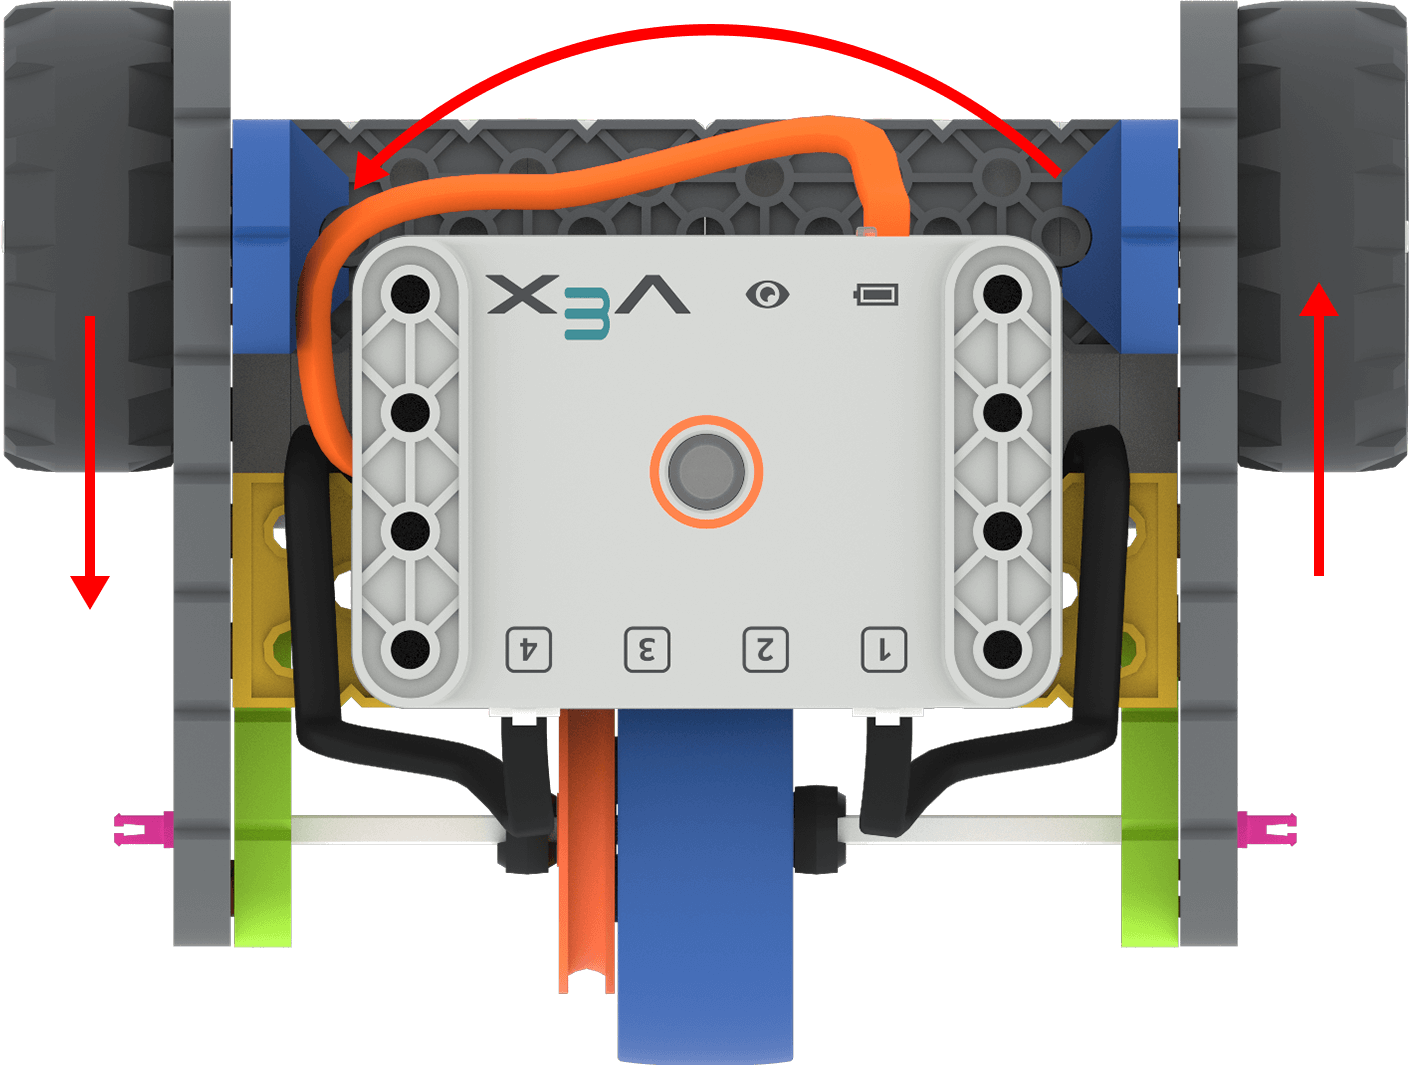
Robot Code Base berbelok dengan memutar roda ke arah yang berlawanan. Untuk melakukan belokan kiri , roda depan kiri robot Code Base akan berputar ke belakang, sedangkan roda depan kanan akan berputar ke depan.
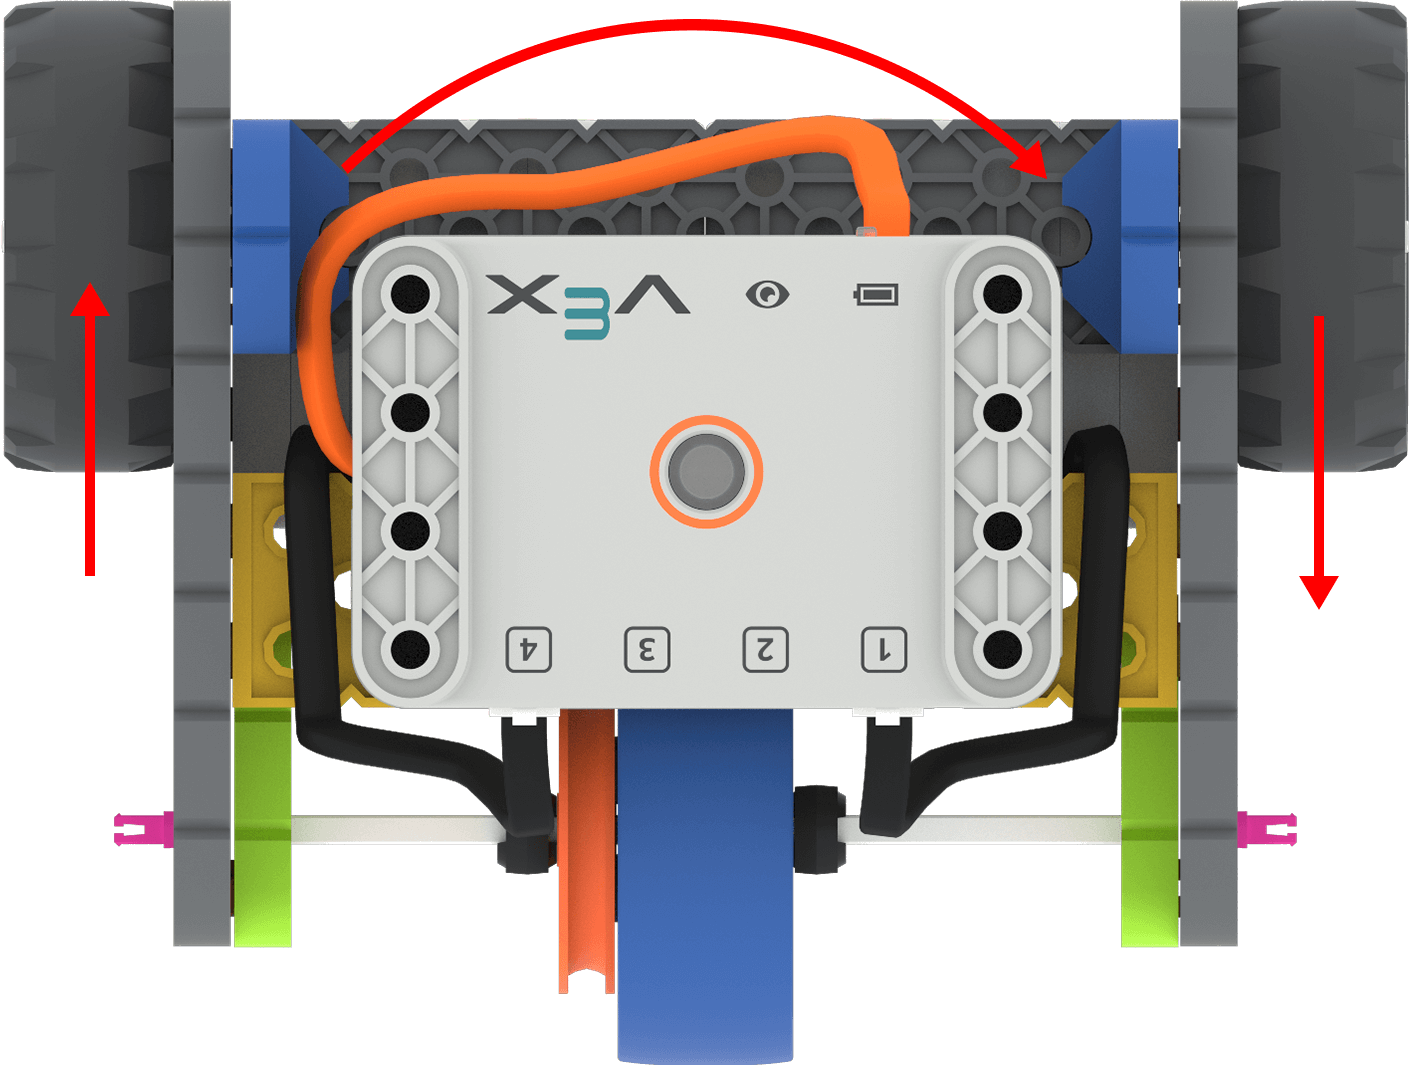
Untuk melakukan belokan kanan , roda depan kiri robot Code Base akan berputar ke depan, sedangkan roda depan kanan akan berputar ke belakang.
Apa itu VEXcode GO?
VEXcode GO adalah lingkungan pemrograman yang digunakan untuk berkomunikasi dengan robot VEX GO. Para siswa menggunakan antarmuka seret dan lepas untuk membuat proyek VEXcode yang mengontrol aksi robot mereka. Tujuan setiap blok dapat diidentifikasi menggunakan petunjuk visual seperti ,, dan labelnya.
Blok VEXcode berikut akan diperkenalkan dalam unit ini:
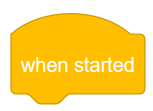
{Saat dimulai} - memulai tumpukan blok terlampir saat proyek dimulai.
 |
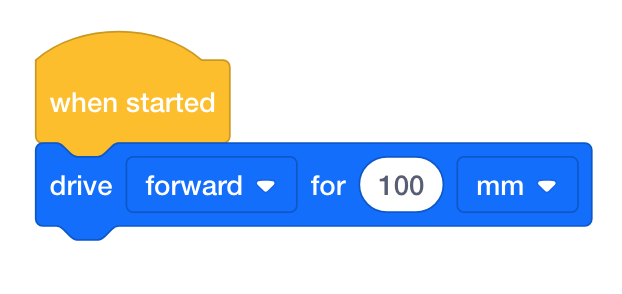 |
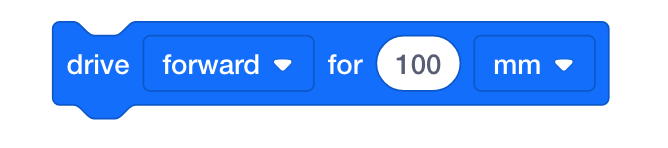
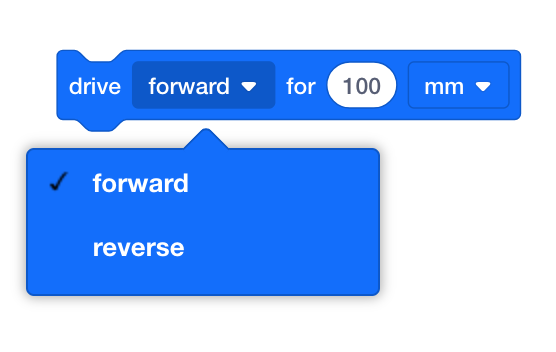
[Bergerak untuk] - menggerakkan sistem penggerak ke depan atau ke belakang untuk jarak tertentu. Pilih arah pergerakan Drivetrain, dan atur jarak pergerakannya dengan memasukkan nilai di dalam oval.
 |
 |
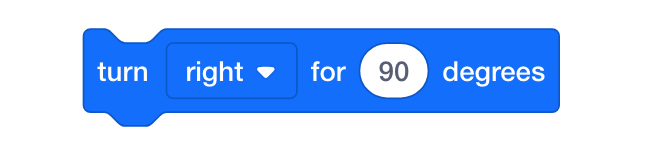
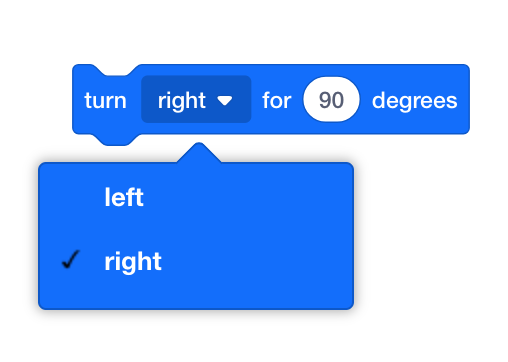
[Putar untuk] - memutar Drivetrain ke kiri atau ke kanan sejumlah derajat tertentu. Pilih arah putaran Drivetrain, dan atur seberapa jauh ia akan bergerak dengan memasukkan angka derajat di dalam oval.
 |
 |
Apa itu Dekomposisi dan Pengurutan dalam Pemrograman?
Untuk memberi tahu robot secara tepat dan akurat bagaimana harus bergerak, diperlukan dekomposisi dan pengurutan. Pertama, masalah, seperti bagaimana cara mengatasi tantangan, akan dipecah menjadi bagian-bagian dan perilaku yang lebih kecil. Kemudian, setelah perilaku-perilaku ini diidentifikasi, perilaku tersebut perlu diorganisir ke dalam urutan yang benar. Ini penting, karena robot hanya akan bergerak persis seperti yang diprogramkan.
Penguraian
Dekomposisi melibatkan pemecahan masalah kompleks menjadi perilaku yang lebih mudah dan dipahami. Memecah masalah menjadi bagian-bagian yang lebih kecil berarti setiap bagian dapat diperiksa secara lebih detail dan diselesaikan dengan lebih mudah. Sebagai contoh, jika seorang siswa ingin robotnya bergerak dalam bentuk persegi, mereka perlu memecah perintah tersebut menjadi perintah yang lebih kecil. Memperbaiki proses penguraian perintah sangat penting untuk dipraktikkan oleh siswa, karena mereka mungkin tidak dapat menguraikan perintah tersebut menjadi komponen yang lebih kecil pada awalnya:
| Langkah dalam pembagian persegi 1 | Bergerak dalam pembagian persegi 2 | Bergerak dalam pembagian persegi 3 |
|---|---|---|
|
|
|
Pengurutan
Pengurutan adalah urutan spesifik di mana perilaku dilakukan. Suatu tindakan atau peristiwa mengarah pada tindakan berurutan berikutnya dalam suatu rangkaian. Pengurutan sangat penting agar siswa dapat memprogram robot mereka untuk melakukan tugas dengan benar.
Para siswa akan memprogram robot Code Base mereka untuk menyelesaikan berbagai tugas yang meniru pekerjaan nyata yang dilakukan robot. Mereka perlu menyusun perintah dalam program mereka sehingga robot Code Base mereka bergerak maju, mundur, kiri, dan kanan dalam urutan yang benar untuk melewati tantangan.
- Bergerak maju
- Belok kanan
- Bergerak maju
Komponen VEX GO
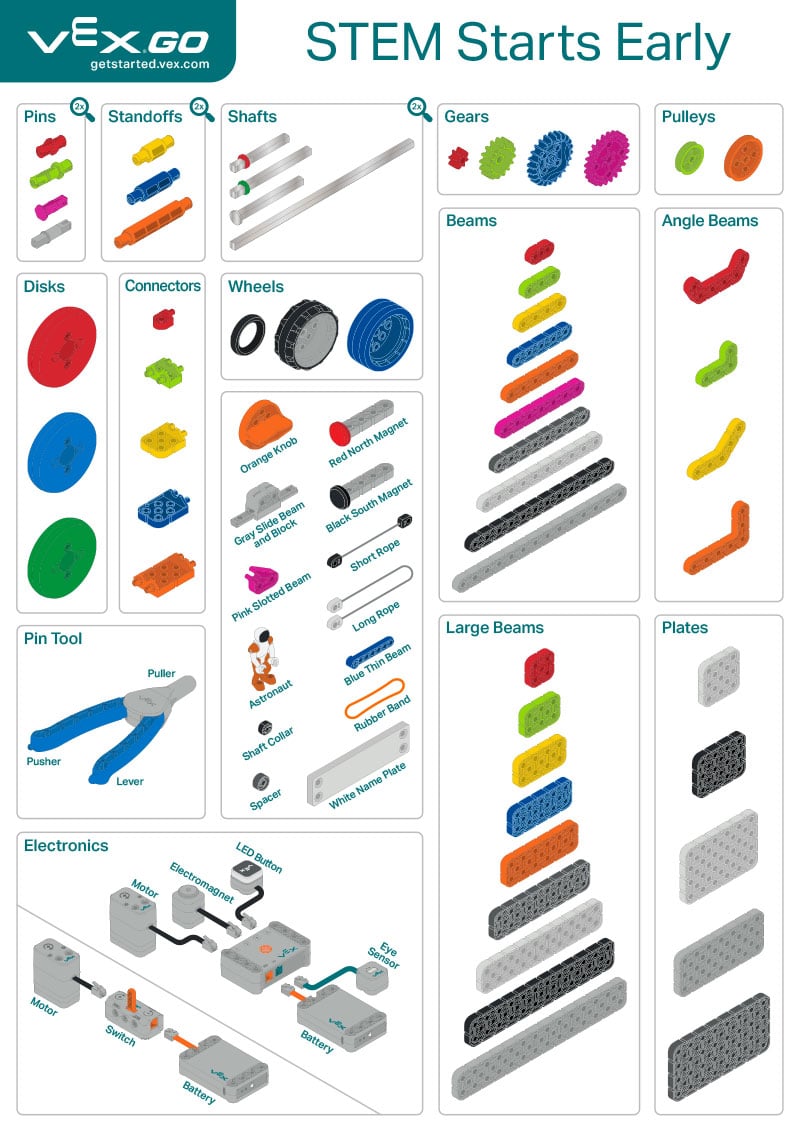
Komponen VEX GO berikut merupakan bagian penting dari pembuatan robot Code Base. Poster VEX GO mengilustrasikan semua komponen VEX GO dan mengorganisirnya sesuai dengan fungsinya dalam sebuah konstruksi. Informasi lebih lanjut mengenai komponen VEX GO dapat ditemukan dalam artikel Komponen dalam VEX GO Kit VEX Library.
Elektronik
Komponen elektronik digunakan untuk memberi daya dan mengontrol fungsi pembangunan VEX GO.
Baterai Battery sangat penting untuk setiap rakitan VEX GO yang menyertakan komponen elektronik. Baterai ini menyediakan daya untuk komponen elektronik VEX GO.
Brain sangat penting untuk setiap build VEX GO yang dimulai oleh proyek VEXcode GO. Brain menjalankan proyek pengguna dan mengontrol perangkat yang terhubung ke Brain.
Motor mengubah energi menjadi gerakan yang dapat digunakan dalam sebuah konstruksi. Motor tersebut dapat dihubungkan ke Otak dan dikendalikan oleh proyek VEXcode GO.