
दाएं और बाएं मुड़ने की प्रोग्रामिंग - ब्लॉक-आधारित
 शिक्षक टूलबॉक्स
-
गतिविधि रूपरेखा
-
इस अध्ययन के माध्यम से छात्रों को दाएं, बाएं मुड़ने और प्रतीक्षा करने जैसे बुनियादी प्रोग्रामिंग व्यवहारों से परिचित कराया जाएगा।
-
ड्राइवट्रेन रोबोट कॉन्फ़िगरेशन का उपयोग करके छात्र केवल [टर्न फॉर] ब्लॉक का चयन करके स्पीडबॉट को मोड़ने के लिए प्रोग्राम कर सकते हैं।
स्पीडबॉट मुड़ने के लिए तैयार है!
इस अन्वेषण से आपको ऐसे उपकरण मिलेंगे जिनकी मदद से आप अपने स्पीडबॉट के लिए कुछ बेहतरीन प्रोजेक्ट बनाना शुरू कर सकेंगे।
- इस अन्वेषण में उपयोग किया जाने वाला VEXcode V5:
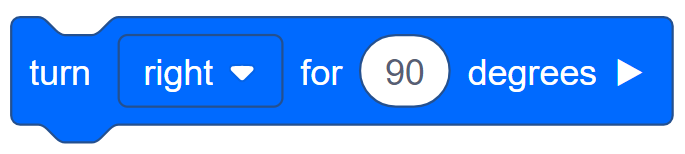
- ब्लॉक के बारे में अधिक जानकारी प्राप्त करने के लिए,हेल्पखोलें और फिर [टर्न फॉर] ब्लॉक का चयन करें।

- सुनिश्चित करें कि आपके पास आवश्यक हार्डवेयर, आपका इंजीनियरिंग नोटबुक और VEXcode V5 डाउनलोड और तैयार हैं।
 शिक्षक सुझाव
यदि छात्र पहली बार VEXcode V5 का उपयोग कर रहे हैं, तो वे इस अन्वेषण के दौरान किसी भी समय ट्यूटोरियल का संदर्भ ले सकते हैं। ट्यूटोरियल टूलबार में स्थित हैं।

| मात्रा | आवश्यक सामग्री |
|---|---|
| 1 |
स्पीडबॉट रोबोट |
| 1 |
चार्ज की गई रोबोट बैटरी |
| 1 |
VEXcode V5 |
| 1 |
यूएसबी केबल (यदि कंप्यूटर का उपयोग कर रहे हैं) |
| 1 |
इंजीनियरिंग नोटबुक |
शिक्षक सुझाव
-
स्पीडबॉट के तैयार होने की जांच करने के प्रत्येक चरण का प्रदर्शन करें ताकि छात्रों को ऐसा करने की आदत पड़ जाए।
चरण 1: अन्वेषण की तैयारी
गतिविधि शुरू करने से पहले, क्या आपके पास ये सभी चीजें तैयार हैं? निम्नलिखित में से प्रत्येक की जाँच करें:
चरण 2: एक नया प्रोजेक्ट शुरू करें
अपना प्रोजेक्ट शुरू करने से पहले, स्पीडबॉट (ड्राइवट्रेन 2-मोटर्स, नो जाइरो) - टेम्प्लेट प्रोजेक्ट का चयन करें। इस टेम्प्लेट प्रोजेक्ट में स्पीडबॉट के मोटर का कॉन्फ़िगरेशन शामिल है। यदि टेम्पलेट का उपयोग नहीं किया जाता है, तो आपका रोबोट प्रोजेक्ट को सही ढंग से नहीं चला पाएगा।
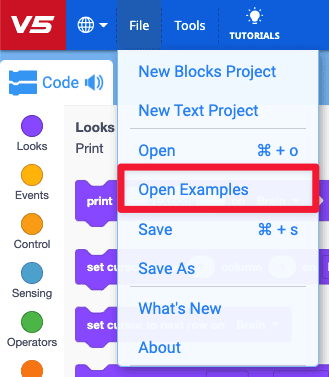
टेम्प्लेट प्रोजेक्ट खोलने के लिए निम्नलिखित चरणों को पूरा करें:
- फ़ाइल मेनू खोलें।
- उदाहरण खोलें चुनें।
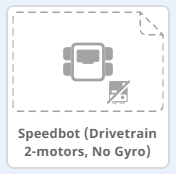
- Speedbot (Drivetrain 2-moters, No Gyro) टेम्पलेटप्रोजेक्ट का चयन करें और खोलें।
- चूंकि हम [Turn for] ब्लॉक का उपयोग करेंगे, इसलिए अपने प्रोजेक्ट का नाम बदलकर Turn. रख दें।
- अपनी परियोजना सहेजें
-
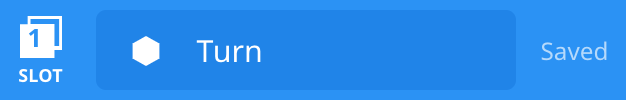
यह सुनिश्चित करने के लिए जांच करें कि प्रोजेक्ट का नामटर्नअब टूलबार के केंद्र में स्थित विंडो में दिखाई दे रहा है।
शिक्षक टूलबॉक्स
-
बचत परियोजनाएं
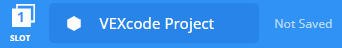
इस बात पर ध्यान दें कि जब उन्होंने पहली बार VEXcode V5 खोला, तो विंडो परVEXcode Projectलिखा हुआ था और इसे सहेजा नहीं गया था (जैसा कि टूलबार पर दिखाया गया है)। VEXcode V5 को पहली बार खोलने पर VEXcode प्रोजेक्ट डिफ़ॉल्ट प्रोजेक्ट नाम होता है। प्रोजेक्ट का नाम बदलकर Turn कर दिया जाए और उसे सेव कर दिया जाए, तो डिस्प्ले पर Saved लिखा हुआ दिखाई देगा। टूलबार में मौजूद इस विंडो का उपयोग करके, यह आसानी से जांचा जा सकता है कि छात्र सही प्रोजेक्ट का उपयोग कर रहे हैं और वह सेव हो गया है। एक बार प्रोजेक्ट सेव हो जाने के बाद, VEXcode V5 प्रोजेक्ट नाम के आगे दिए गए संदेश
अनुसार, बाद में किए गए सभी बदलावों को स्वतः सेव कर लेता है
छात्रों को बताएं कि वे अब अपना पहला प्रोजेक्ट शुरू करने के लिए तैयार हैं। छात्रों को समझाएं कि कुछ सरल चरणों का पालन करके, वे एक ऐसा प्रोजेक्ट बना और चला सकेंगे जो स्पीडबॉट को चालू कर देगा।
शिक्षक सुझाव
-
क्योंकि यह प्रोग्रामिंग की शुरुआती गतिविधि है, इसलिए शिक्षक को चरणों का प्रदर्शन करना चाहिए और फिर छात्रों से उन्हीं क्रियाओं को पूरा करने के लिए कहना चाहिए। इसके बाद शिक्षक को छात्रों की निगरानी करनी चाहिए ताकि यह सुनिश्चित हो सके कि वे निर्देशों का सही ढंग से पालन कर रहे हैं।
-
सुनिश्चित करें कि छात्रों ने फ़ाइल मेनू से ओपनएग्जांपल्सका चयन किया है।
-
सुनिश्चित करें कि छात्रों ने स्पीडबॉट (ड्राइवट्रेन 2-मोटर, कोई जाइरो नहीं) टेम्पलेटप्रोजेक्ट का चयन किया है।
आप छात्रों को बता सकते हैं किपर चुनने के लिए कई विकल्प मौजूद हैं। जैसे-जैसे वे अन्य रोबोटों का निर्माण और उपयोग करेंगे, उन्हें विभिन्न टेम्पलेट्स का उपयोग करने का मौका मिलेगा।
-
आप छात्रों से प्रोजेक्ट के नाम में अपने नाम के पहले अक्षर या अपने समूह का नाम जोड़ने के लिए कह सकते हैं। यदि आप छात्रों से प्रोजेक्ट जमा करने के लिए कहते हैं तो इससे प्रोजेक्टों में अंतर करने में मदद मिलेगी।
चरण 3: दाईं ओर मुड़ें
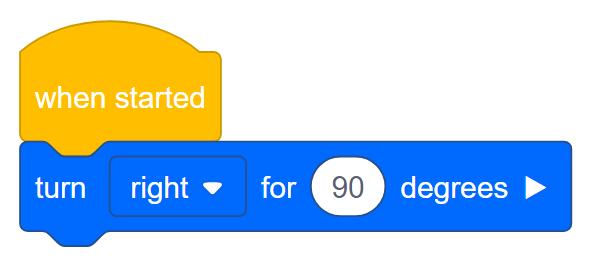
- प्रोग्रामिंग क्षेत्र में {When started} ब्लॉक में [Turn for] ब्लॉक जोड़ें।

- स्लॉटआइकन पर क्लिक करें। आप अपने प्रोजेक्ट को रोबोट ब्रेन में उपलब्धस्लॉट में से किसीमें डाउनलोड कर सकते हैं। संख्या1 पर क्लिक करें।
- रोबोट को अपने कंप्यूटर या टैबलेट से कनेक्ट करें। टूलबार में मौजूद ब्रेन आइकन सफल कनेक्शन स्थापित होने पर हरे रंग का हो जाता है।
- रोबोट ब्रेन में टर्न प्रोजेक्ट डाउनलोड करने के लिए टूलबार पर मौजूदडाउनलोडबटन पर क्लिक करें।
शिक्षक टूलबॉक्स
-
ब्लॉक के साथ सहायता
-
यह बताएं कि प्रोग्रामिंग क्षेत्र में, डिफ़ॉल्ट रूप से पहले से ही {When started} ब्लॉक मौजूद है। प्रत्येक परियोजना की शुरुआत इसी ब्लॉक से होगी। जब परियोजना शुरू की जाएगी तो जुड़े हुए ब्लॉक उसी क्रम में व्यवस्थित किए जाएंगे जिस क्रम में उन्हें रखा गया है।
[Turn for] ब्लॉक पर क्लिक करके उसे प्रोग्रामिंग क्षेत्र में खींचकर {When started} ब्लॉक से जोड़ने का प्रदर्शन करें। जब यह जुड़ जाएगा तो आपको एक क्लिक की आवाज सुनाई देगी।
-
यदि आप कंप्यूटर का उपयोग कर रहे हैं, तो छात्र को वीईएक्स वी5 रोबोट ब्रेन कोयूएसबी केबल का उपयोग करके कंप्यूटर से कनेक्ट करना चाहिए। यदि आप टैबलेट का उपयोग कर रहे हैं, तो VEX V5 रोबोट ब्रेन को स्मार्ट रेडियो का उपयोग करके टैबलेट से कनेक्ट किया जाना चाहिए।
-
यदि छात्र कंप्यूटर का उपयोग कर रहे हैं, तो उनसे कहें कि वे रोबोट ब्रेन से यूएसबी केबल को डिस्कनेक्ट कर दें। किसी प्रोजेक्ट को चलाते समय रोबोट को कंप्यूटर से कनेक्ट रखने से रोबोट कनेक्शन केबल को खींच सकता है।
शिक्षक टूलबॉक्स
-
रुकें और चर्चा करें
यह एक अच्छा अवसर है कि छात्र रुकें और अपने पहले प्रोजेक्ट को पूरा करने के बारे में विचार करें। छात्रों के रूप में:
-
जब आपने प्रोजेक्ट चलाया तो स्पीडबॉट ने क्या किया?
-
क्या इसने परियोजना के आधार पर आपकी अपेक्षाओं के अनुरूप व्यवहार किया?
आगे बढ़ने से पहले, यह सुनिश्चित करने के लिए कुछ समय लें कि सभी छात्रों ने इस चरण को बिना किसी समस्या के पूरा कर लिया है।

- यह सुनिश्चित करने के लिए कि आपका प्रोजेक्ट स्पीडबॉट के ब्रेन में डाउनलोड हो गया है, रोबोट ब्रेन की स्क्रीन देखें। प्रोजेक्ट का नामस्लॉट 1 में सूचीबद्ध होना चाहिए।
शिक्षक टूलबॉक्स
-
मॉडल प्रथम
सभी छात्रों को एक साथ प्रयास करने देने से पहले, मॉडल कक्षा के सामने प्रोजेक्ट को चलाकर दिखाता है। छात्रों को एक जगह इकट्ठा करें और यदि स्पीडबॉट को फर्श पर रखा जाता है तो उसके चलने-फिरने के लिए पर्याप्त जगह छोड़ दें। चूंकि स्पीडबॉट तब तक प्रोजेक्ट को चलाता रहेगा जब तक रोबोट ब्रेन पर बैक बटन नहीं दबाया जाता, इसलिए शिक्षक किसी ऐसे व्यक्ति को नियुक्त करना चाह सकते हैं जो प्रोजेक्ट पूरा होने पर स्पीडबॉट के प्रोजेक्ट को रोकने में सहायता कर सके।
छात्रों को बताएं कि अब उनकी परियोजना को आगे बढ़ाने की बारी है। यह सुनिश्चित करें कि उनके लिए एक स्पष्ट मार्ग हो और कोई भी स्पीडबॉट एक दूसरे से न टकराए।
- प्रोजेक्ट को स्पीडबॉट रोबोट पर चलाने के लिए, सुनिश्चित करें कि प्रोजेक्ट का चयन हो चुका है और फिर रन बटन दबाएं।
चरण 4: बाएँ मुड़ें

- [Turn for] को बदलें ताकिright के बजायleftप्रदर्शित हो।
- प्रोजेक्ट डाउनलोड करें
- स्पीडबॉट रोबोट पर प्रोजेक्टके , सुनिश्चित करें कि प्रोजेक्ट चयनित है और फिर रन बटन दबाएं।
शिक्षक टूलबॉक्स
-
चरण 4 को पूरा करना
-
[टर्न फॉर] ब्लॉक कोराइटसेलेफ्टमें बदलने के लिए, बस ड्रॉपडाउन मेनू पर क्लिक करें औरलेफ्ट चुनें।
-
यदि छात्र कंप्यूटर का उपयोग कर रहे हैं, तो उन्हें प्रोजेक्ट चलाने से पहले रोबोट ब्रेन से यूएसबी केबल को डिस्कनेक्ट करने के लिए याद दिलाएं।
क्योंकि हम कोई नया स्लॉट नहीं चुन रहे हैं, इसलिए नया प्रोजेक्ट स्लॉट 1 में डाउनलोड हो जाएगा और पिछले प्रोजेक्ट को बदल देगा।
-
VEXcode V5 में ऑटोसेव की सुविधा होने के कारण, प्रोजेक्ट को दोबारा सेव करने की आवश्यकता नहीं है।
चरण 5: प्रतीक्षा करें, फिर बाईं ओर मुड़ें
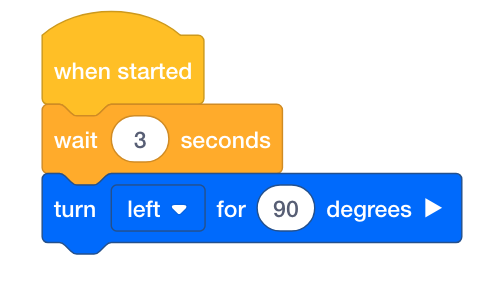
- [Turn for] ब्लॉक से पहले एक [Wait] ब्लॉक जोड़ें। इससे रोबोट को बाएं मुड़ने से पहले इंतजार करने का संकेत मिलेगा।
- [Wait] ब्लॉक में तीन सेकंड डालें। यह रोबोट को मुड़ने से पहले तीन मिनट तक इंतजार करने का निर्देश देता है।
- प्रोजेक्ट डाउनलोड करें
- स्पीडबॉट रोबोट पर प्रोजेक्टके , सुनिश्चित करें कि प्रोजेक्ट चयनित है और फिर रन बटन दबाएं।
शिक्षक टूलबॉक्स
-
चरण 5 को पूरा करना
-
[Wait] ब्लॉक को प्रोजेक्ट में कहीं भी रखा जा सकता है। [Wait] ब्लॉक के बारे में अधिक जानकारी के लिए,Help खोलें।
-
[Wait] ब्लॉक का उपयोग करने से प्रोजेक्ट समाप्त नहीं होगा।
-
यदि छात्र कंप्यूटर का उपयोग कर रहे हैं, तो उन्हें प्रोजेक्ट चलाने से पहले रोबोट ब्रेन से यूएसबी केबल को डिस्कनेक्ट करने के लिए याद दिलाएं।
-
VEXcode V5 में ऑटोसेव की सुविधा होने के कारण, प्रोजेक्ट को दोबारा सेव करने की आवश्यकता नहीं है।
 चर्चा को प्रेरित करना
-
ब्लॉकों को समझना
:रोबोट की वर्तमान स्थिति शून्य डिग्री पर मानते हुए, यदि रोबोट 90 डिग्री बाएँ मुड़ता है, फिर 120 डिग्री दाएँ मुड़ता है, और अंत में 40 डिग्री बाएँ मुड़ता है, तो मुड़ने के बाद रोबोट की वर्तमान
डिग्री होगी?:रोबोट 10 डिग्री पर होगा। 90 डिग्री बाईं ओर मुड़ने के बाद, रोबोट 120 डिग्री दाईं ओर मुड़ गया। बाएं मुड़ने को सकारात्मक दिशा में गति के रूप में और दाएं मुड़ने को घटाने या नकारात्मक दिशा में गति के रूप में देखने पर - xy निर्देशांक तल के समान, यह अब रोबोट को -30 डिग्री पर रखता है। क्योंकि 90-120 = -30. -30 डिग्री से, रोबोट बाईं ओर 40 डिग्री मुड़ता है। अतः, -30 + 40 = 10. रोबोट 10 डिग्री पर समाप्त होता है।
प्रश्न:रोबोट की वर्तमान स्थिति को शून्य डिग्री पर देखते हुए, रोबोट को दाईं ओर 30 डिग्री घुमाने पर रोबोट उसी स्थान पर समाप्त होगा जहाँ शून्य डिग्री से शुरू करके रोबोट को बाईं ओर 330 डिग्री घुमाने पर समाप्त होता है। यदि रोबोट दाईं ओर 56 डिग्री घूमता है, तो शून्य डिग्री से शुरू करते हुए उसी स्थान पर वापस आने के लिए उसे बाईं ओर कितने डिग्री घूमना होगा?
A:चूंकि रोबोट को पूरी तरह घुमाने में 360 डिग्री लगते हैं, इसलिए आप 360 डिग्री में जोड़ और घटा कर गणना कर सकते हैं कि रोबोट को कितना घूमना होगा। 360 - 56 = 304. इस प्रकार, रोबोट को उसी स्थान पर पहुंचने के लिए बाईं ओर 304 डिग्री मुड़ना होगा जहां वह दाईं ओर 56 डिग्री मुड़ने पर पहुंचता है।
चरण 6: सुरक्षा कैमरा चुनौती पूरी करें!

सिक्योरिटी कैमरा चैलेंज में, रोबोट को सबसे पहले दाईं ओर 90 डिग्री मुड़ना होगा। इसके बाद रोबोट बाईं ओर 180 डिग्री और फिर दाईं ओर 180 डिग्री घूमेगा और एक सुरक्षा कैमरे की तरह "स्कैनिंग" करेगा। इसके बाद रोबोट बाईं ओर 180 डिग्री और दाईं ओर 180 डिग्री घूमने की प्रक्रिया को दो बार और दोहराएगा।
, रोबोट कुल तीन बार 180 डिग्री स्कैन करेगा। रोबोट को प्रोग्राम करने से पहले, अपनी इंजीनियरिंग नोटबुक में रोबोट के
और व्यवहार की योजना बनाएं। सुरक्षा कैमरा चुनौती पूरी करने के बाद, आप आगे और पीछे की गतिविधियों को अतिरिक्त रोबोट व्यवहारों के साथ मिलाकर और भी उन्नत चुनौतियों
पूरा कर सकेंगे।
शिक्षक टूलबॉक्स
-
समाधान
- नीचे दिए गए नमूना समाधान को देखें।
- छात्रों का मूल्यांकन करने के लिए एक प्रोग्रामिंग रूब्रिक यहाँ पाया जा सकता है (Google / .docx / .pdf)।

अधिक उन्नत समाधान के लिए, छात्र को [Repeat] ब्लॉक का उपयोग करके लूप से भी परिचित कराया जा सकता है। [Repeat] ब्लॉक के बारे में अधिक जानकारी के लिए,सहायता देखें।

शिक्षक सुझाव
रोबोट की शुरुआती स्थिति को देखकर यह सत्यापित करें कि रोबोट ने चुनौती को सफलतापूर्वक पूरा कर लिया है, और यह सुनिश्चित करने के लिए गिनती करें कि रोबोट ने सही क्रियाएं की हैं। रोबोट को 90 डिग्री दाएं मुड़ना चाहिए, फिर इसे तीन बार दोहराना चाहिए: 180 डिग्री बाएं मुड़ना और 180 डिग्री दाएं मुड़ना।