
Pelajaran 3: Memutar Robot VR
Setelah kamu merobohkan kastil pertama di Crasher Playground, kamu perlu menggunakan Robot VR untuk merobohkan kastil lainnya. Pelajaran ini akan memandu Anda melalui langkah-langkah untuk memutar Robot VR dan merobohkan dua bangunan di Castle Crasher Playground
Hasil belajar
- Identifikasi cara menggunakan perintah turn_foruntuk memutar Robot VR ke kanan atau ke kiri.
- Identifikasi cara menggunakan perintah turn_to_headinguntuk memutar Robot VR ke arah searah jarum jam yang diberikan.
Ganti nama proyek
- Jika kode pelajaran sebelumnya belum dimuat, muat proyek Unit2Lesson2.
- Ubah nama proyek dengan memilih kotak nama proyek.

- Masukkan nama proyek baru Unit2Lesson3, dan pilih “Simpan.”

Belok Kanan atau Kiri
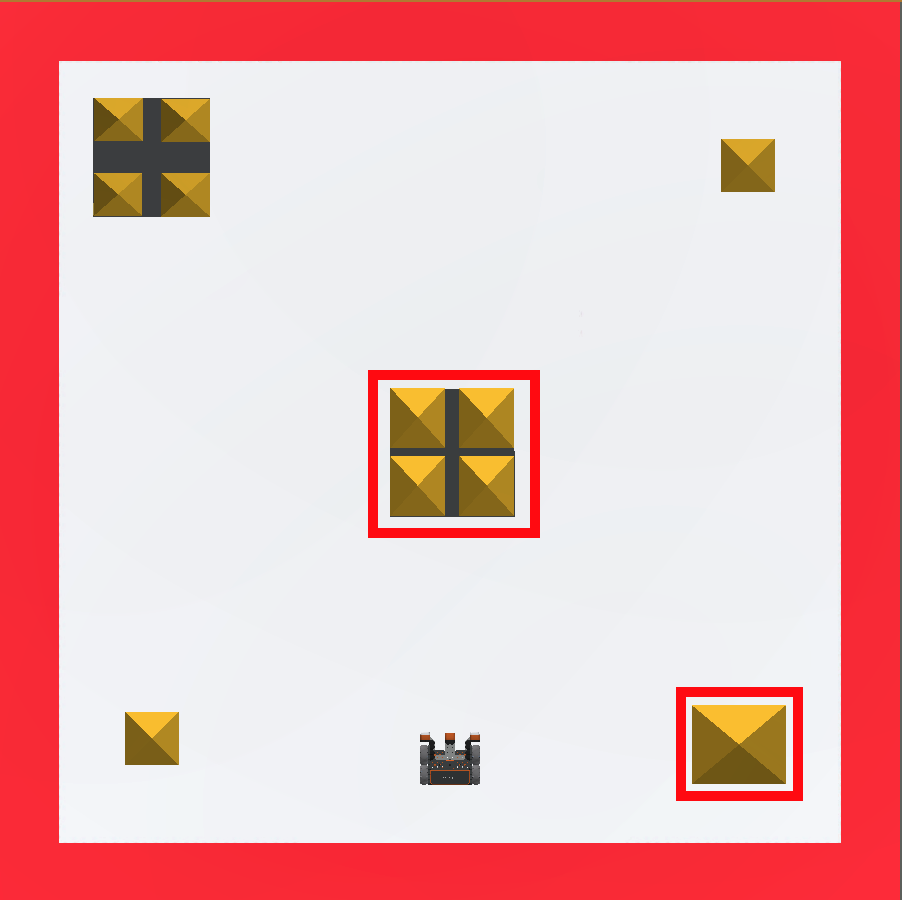
Perintah turn_for memutar Robot VR sejumlah derajat tertentu. Contoh ini akan menampilkan Robot VR yang bergerak maju untuk merobohkan bangunan di tengah, mundur kembali ke titik awal, lalu berbelok dan merobohkan bangunan di pojok kanan bawah pada Castle Crasher Playground.
Untuk Informasi Anda
Untuk membuat Robot VR berbelok dengan kecepatan berbeda, kecepatan belok dapat ditingkatkan atau diturunkan menggunakan perintahset_turn_velocity. Perintahset_turn_velocitymenerima rentang nilai 0 - 100 untuk parameter kecepatan. Kecepatan default adalah 50%. Perubahan kecepatan akan berlaku untuk semua perintah Drivetrain selanjutnya.
drivetrain.set_turn_velocity(50, PERSENT)-
Seret atau ketik perintahturn_for di bawah perintah drive_for. Atur parameter perintah turn_foruntuk berbelok ke kanan 90 derajat. Proyek ini memiliki perintah set_drive_velocity dan set_turn_velocity yang ditambahkan dan diatur ke 100%. Proyek Anda seharusnya terlihat seperti ini:
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) -
Seret atau ketik perintah drive_for di bawah perintah turn_for. Atur parameter perintah drive_foruntuk menggerakkan ke depan sejauh 700 milimeter (mm). Proyek Anda seharusnya terlihat seperti ini:
# Tambahkan kode proyek di "main" def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) - Pilih tombol “Buka Arena Bermain” untuk meluncurkan Bermain Crasher jika belum terbuka.

- Pilih tombol “Mulai” untuk menguji proyek.

-
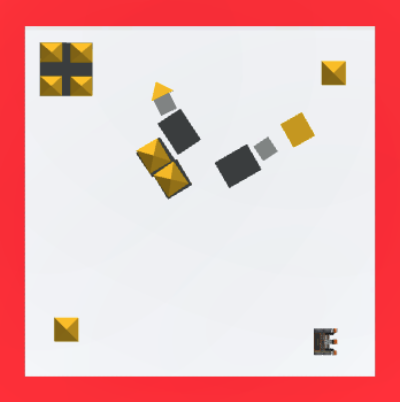
Saksikan robot VR melaju ke depan dan menabrak bangunan di tengah sebelum mundur kembali ke titik awal. Robot VR kemudian akan berbelok 90 derajat ke kanan dan melaju ke depan untuk menabrak bangunan di pojok kanan bawah Castle Crasher Playground.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.