
पाठ 3: वीआर रोबोट को घुमाना
अब जबकि आपने Castle Crasher Playgroundमें पहला किला गिरा दिया है, आपको दूसरे किले को गिराने के लिए VR रोबोट की आवश्यकता होगी। यह पाठ आपको वीआर रोबोट को घुमाने और कैसल क्रैशर प्लेग्राउंड पर दो इमारतों को गिराने के चरणों के बारे में बताएगा।
सीखने के परिणाम
- वीआर रोबोट को दाएं या बाएं मोड़ने के लिए turn_forकमांड का उपयोग कैसे करें, यह पहचानें।
- वीआर रोबोट को दी गई दक्षिणावर्त दिशा में मोड़ने के लिए turn_to_headingकमांड का उपयोग कैसे करें, इसकी पहचान करें।
प्रोजेक्ट का नाम बदलें
- यदि पिछले पाठ का कोड पहले से लोड नहीं है, तो Unit2Lesson2 प्रोजेक्ट लोड करें।
- प्रोजेक्ट का नाम बदलने के लिए प्रोजेक्ट नाम बॉक्स का चयन करें।

- नए प्रोजेक्ट का नाम Unit2Lesson3दर्ज करें और “सेव” चुनें।

दाएँ या बाएँ मुड़ें
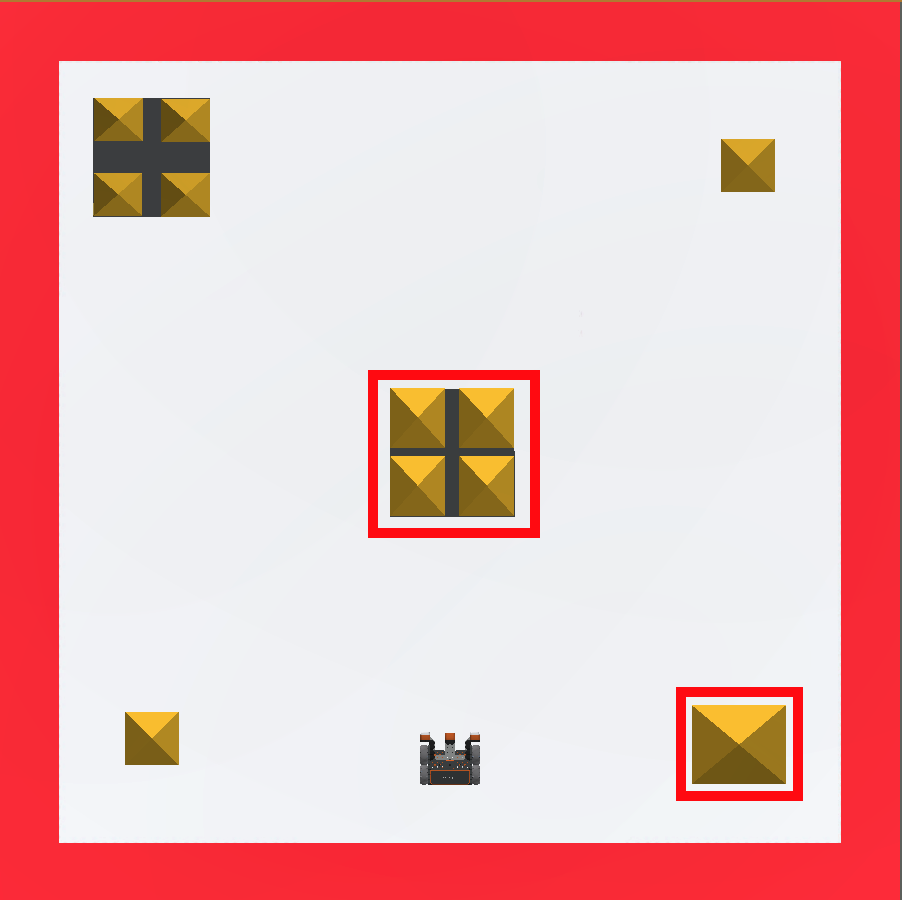
turn_for कमांड वीआर रोबोट को दी गई डिग्री की संख्या में घुमाता है। इस उदाहरण में वीआर रोबोट आगे बढ़कर केंद्र की इमारत को गिराएगा, फिर वापस शुरुआत में आएगा, फिर मुड़कर Castle Crasher Playground पर नीचे दाएं कोने में स्थित इमारत को गिराएगा।
आपकी जानकारी के लिए
वीआर रोबोट को अलग-अलग गति से घुमाने के लिए, टर्न वेलोसिटी कोset_turn_velocityकमांड का उपयोग करके बढ़ाया या घटाया जा सकता है। set_turn_velocityकमांड वेलोसिटी पैरामीटर के लिए 0 - 100 की रेंज स्वीकार करता है। डिफ़ॉल्ट वेग 50% है। वेग में किया गया परिवर्तन ड्राइवट्रेन के सभी बाद के आदेशों पर लागू होगा।
ड्राइवट्रेन.सेट_टर्न_वेलोसिटी(50, प्रतिशत)-
turn_for कमांड को drive_for कमांड के नीचे खींचें या टाइप करें। दाएं 90 डिग्री मुड़ने के लिए turn_forकमांड के पैरामीटर सेट करें। इस प्रोजेक्ट में set_drive_velocity और set_turn_velocity कमांड जोड़े गए हैं और 100% पर सेट किए गए हैं। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) -
drive_for कमांड को turn_for कमांड के नीचे ड्रैग करके डालें या टाइप करें। ड्राइव_फॉरकमांड के पैरामीटर को 700 मिलीमीटर (मिमी) आगे बढ़ाने के लिए सेट करें। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें def main(): drivetrain.set_drive_velocity(100, PERCENT) drivetrain.set_turn_velocity(100, PERCENT) drivetrain.drive_for(FORWARD, 800, MM) drivetrain.drive_for(REVERSE, 800, MM) drivetrain.turn_for(RIGHT, 90, DEGREES) drivetrain.drive_for(FORWARD, 700, MM) - यदि पहले से खुला नहीं है तो लॉन्च करने के लिए "ओपन प्लेग्राउंड" बटन चुनें

- प्रोजेक्ट का परीक्षण करने के लिए "स्टार्ट" बटन चुनें।

-
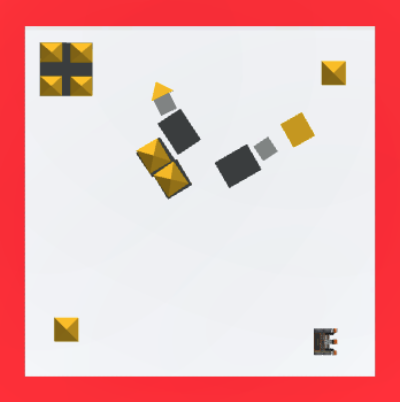
वीआर रोबोट को आगे बढ़ते हुए और बीच वाली इमारत से टकराते हुए देखें, फिर वह वापस शुरुआती बिंदु पर लौट आता है। इसके बाद वीआर रोबोट 90 डिग्री दाएं मुड़ेगा और कैसल क्रैशर प्लेग्राउंड के निचले दाएं कोने पर स्थित इमारत से टकराने के लिए आगे बढ़ेगा।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।