
Pelajaran 4: Memprogram Sensor Objek
Pada Pelajaran terakhir, Anda telah mempelajari tentang Sensor Objek dan mengumpulkan persentase reflektivitas Disk dan Kubus. Sekarang, Anda akan menggunakan nilai-nilai tersebut untuk membangun proyek di VEXcode guna menghentikan Konveyor Keluar ketika Disk terdeteksi oleh Sensor Objek.
Dalam pelajaran ini, Anda akan:
- Konfigurasikan Sensor Objek di VEXcode.
- Pelajari cara menggunakan operator perbandingan di VEXcode.
- Buat proyek untuk memindahkan Disk dari Konveyor Masuk ke Konveyor Keluar menggunakan umpan balik dari Sensor Objek.
Pada akhir Pelajaran ini, Anda akan mengembangkan proyek Anda dari Pelajaran sebelumnya untuk menghentikan Konveyor Keluar ketika Disk terdeteksi oleh Sensor Objek.
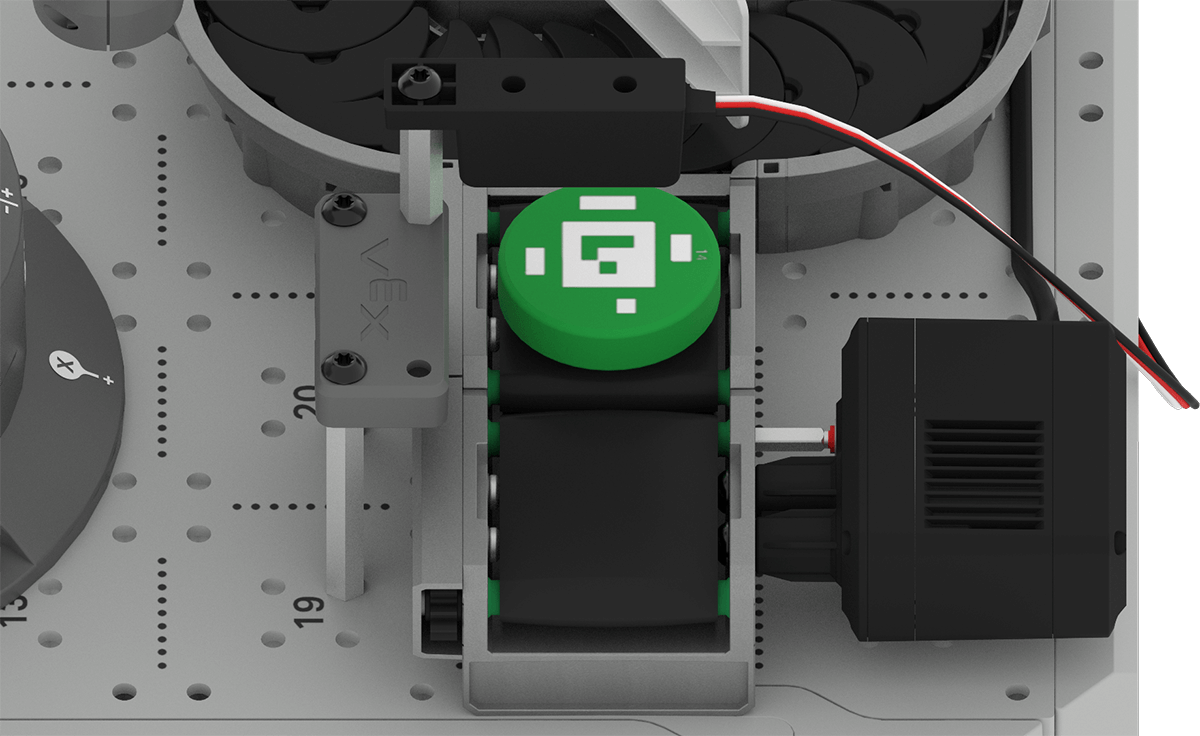
Mengedit Proyek
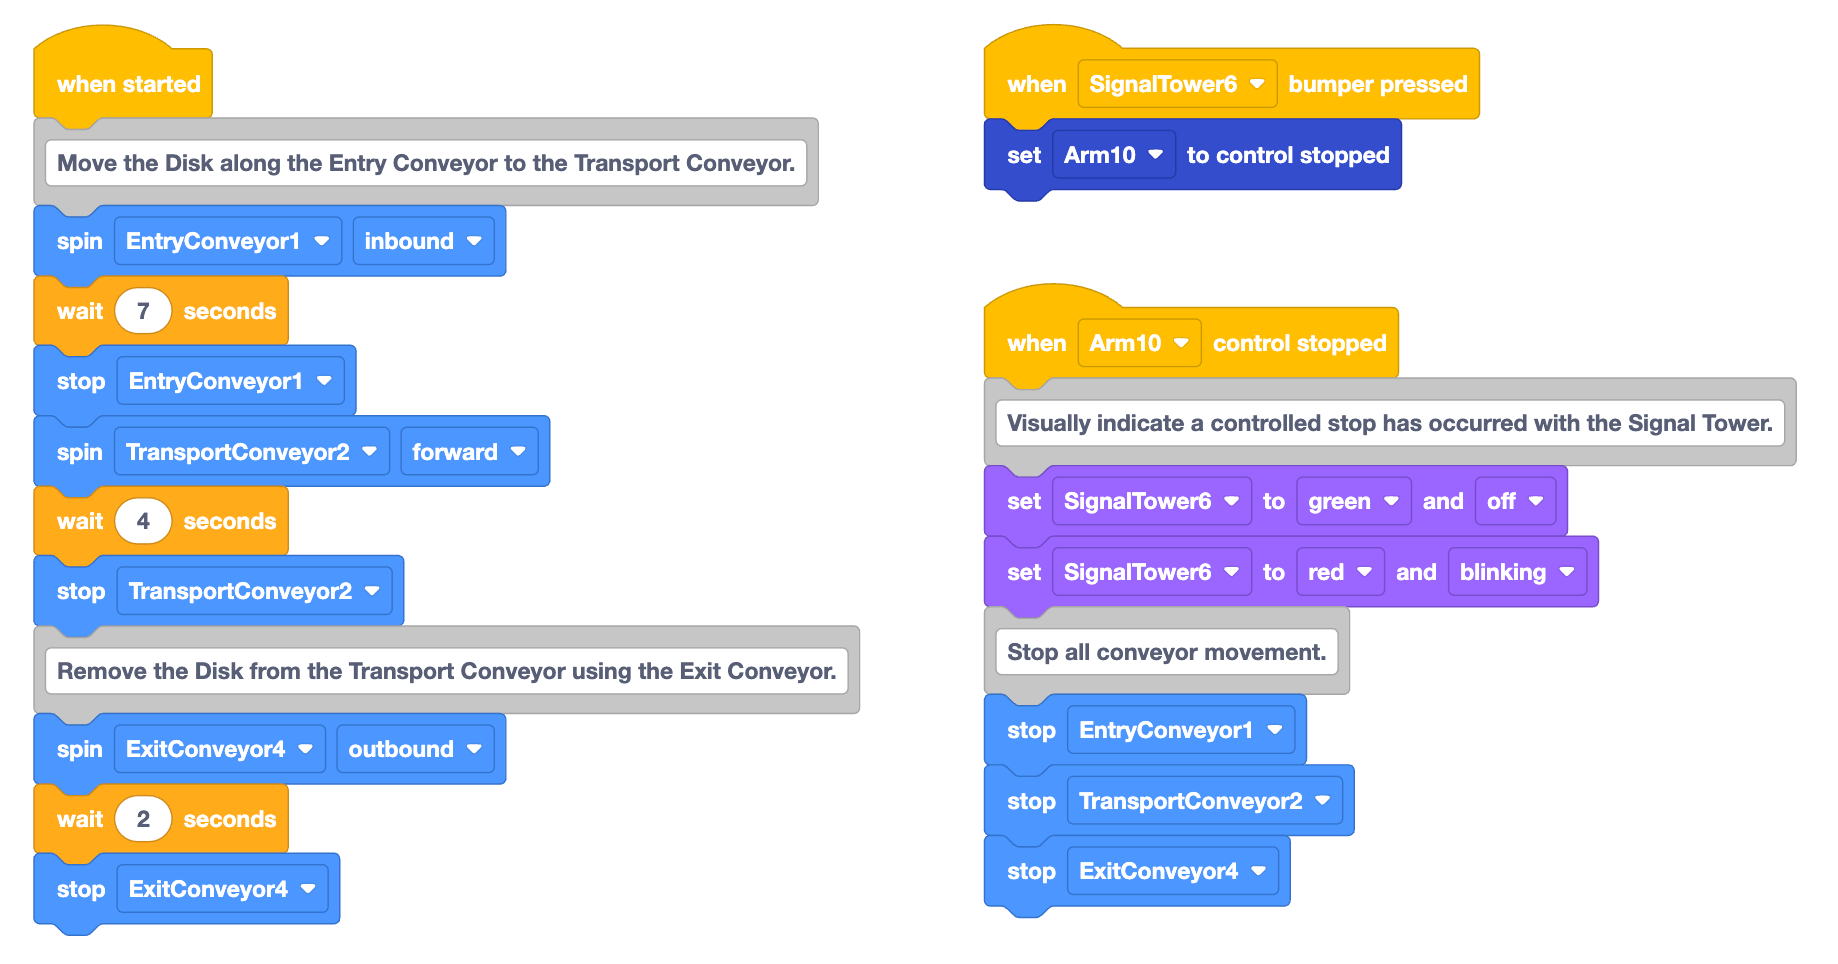
Anda akan memulai dengan mengedit proyek Anda dari Aktivitas Pelajaran 2 Unit 4 untuk mempersiapkan penambahan perintah yang terkait dengan Sensor Objek.
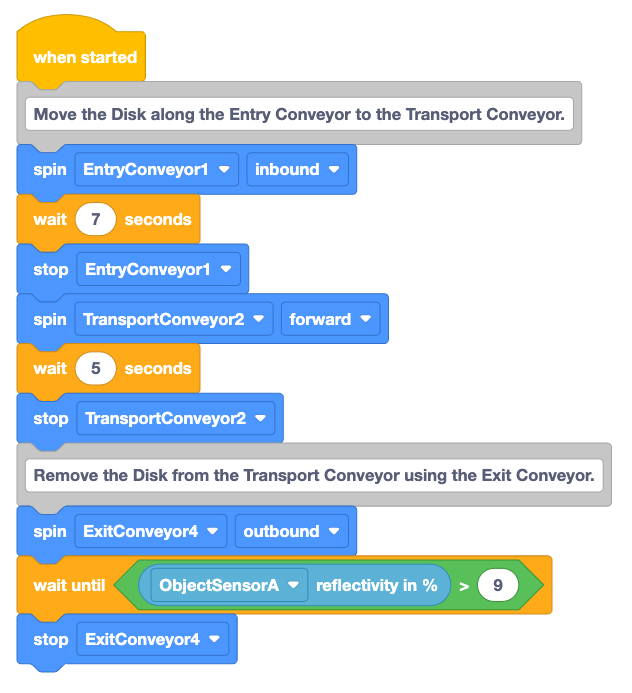
Buka proyekUnit 4 Pelajaran 2 AktivitasAnda di VEXcode EXP, atau buat ulang proyek yang ditunjukkan di sini.
Ganti nama proyekUnit 4 Pelajaran
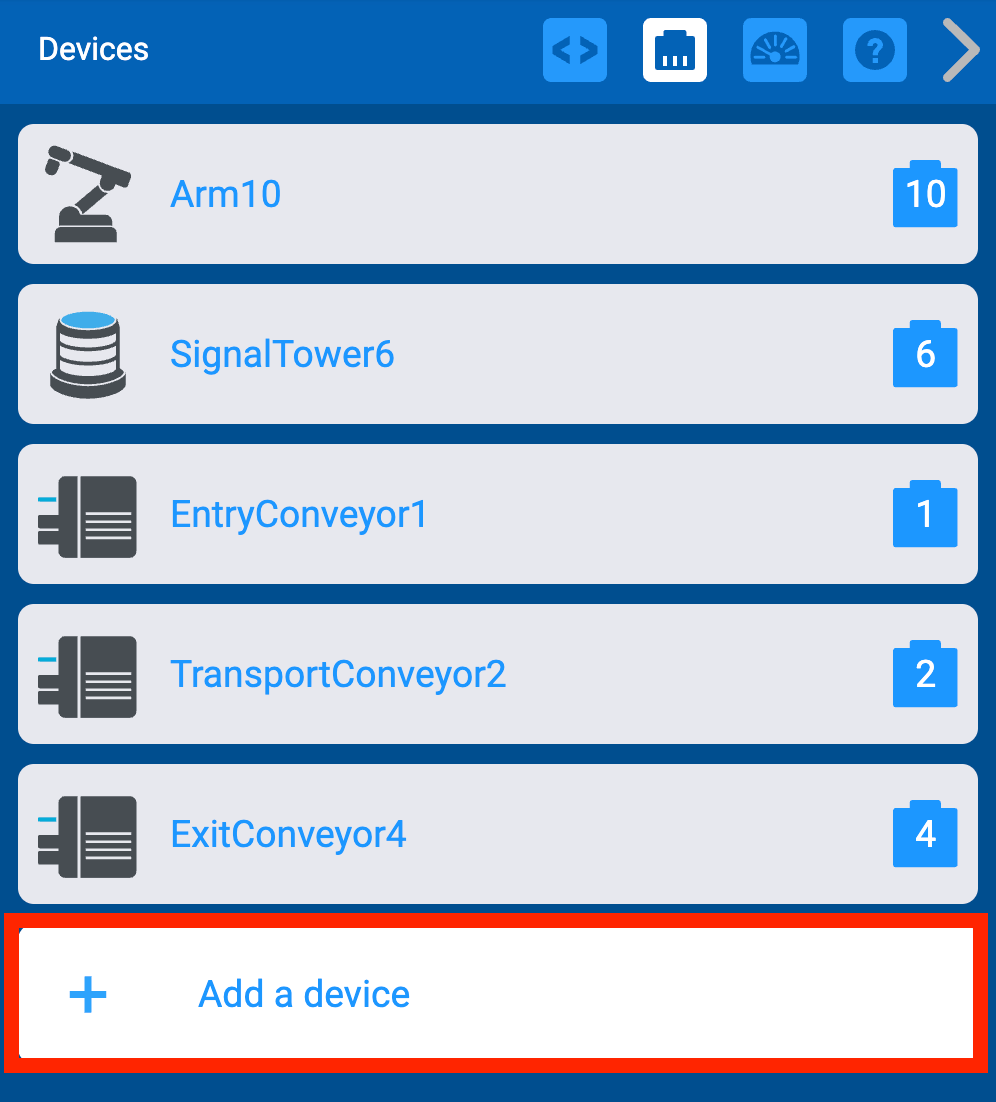
Konfigurasikan Sensor Objek di VEXcode dengan membuka Jendela Perangkat dan memilihTambah Perangkat.
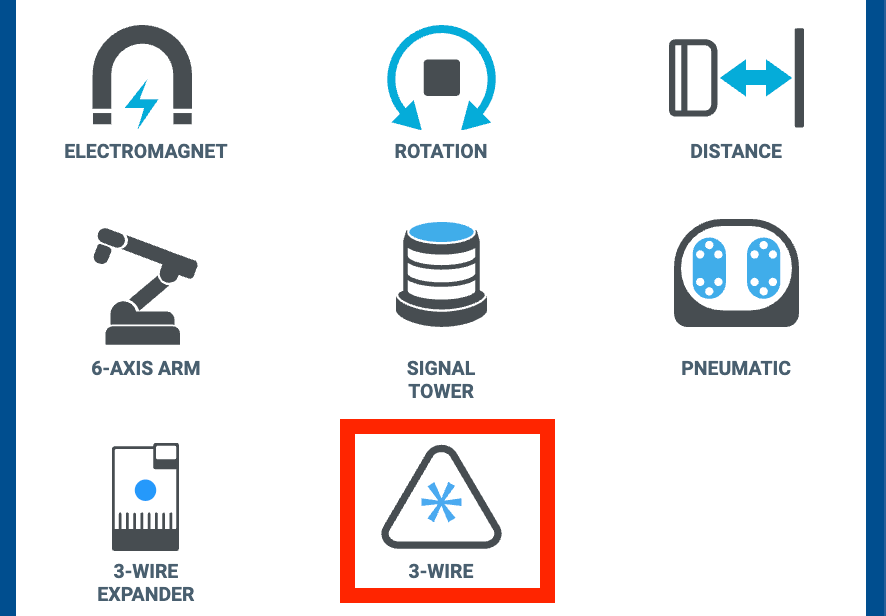
Pilih 3-Wireuntuk membuka daftar perangkat 3-kabel.
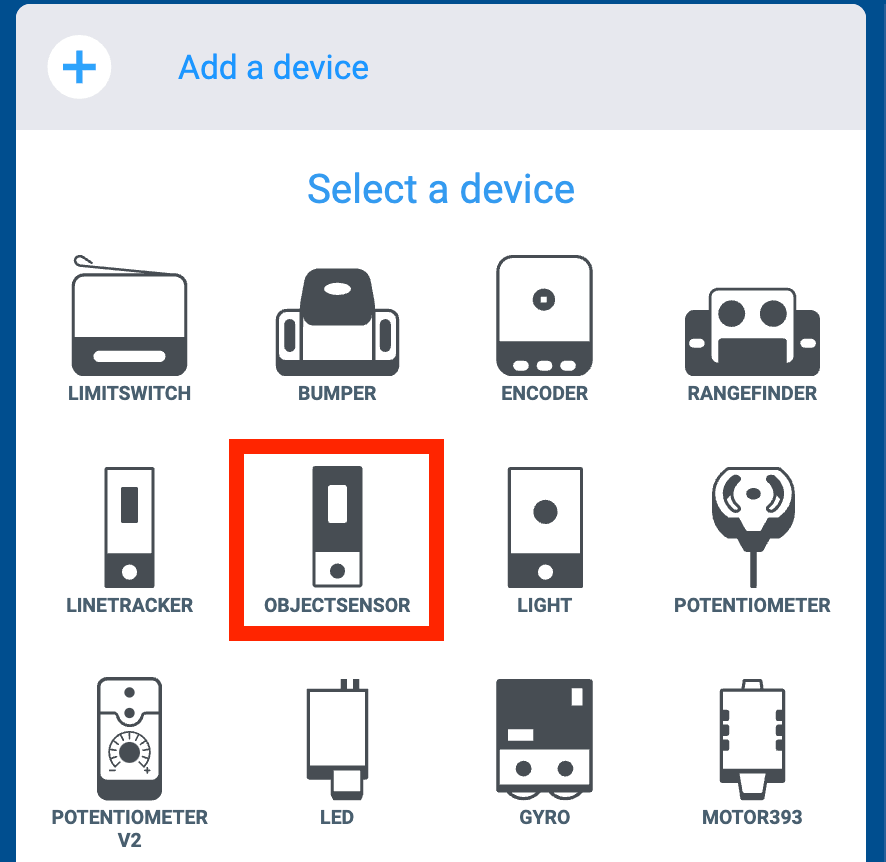
Kemudian, pilih Sensor Objek
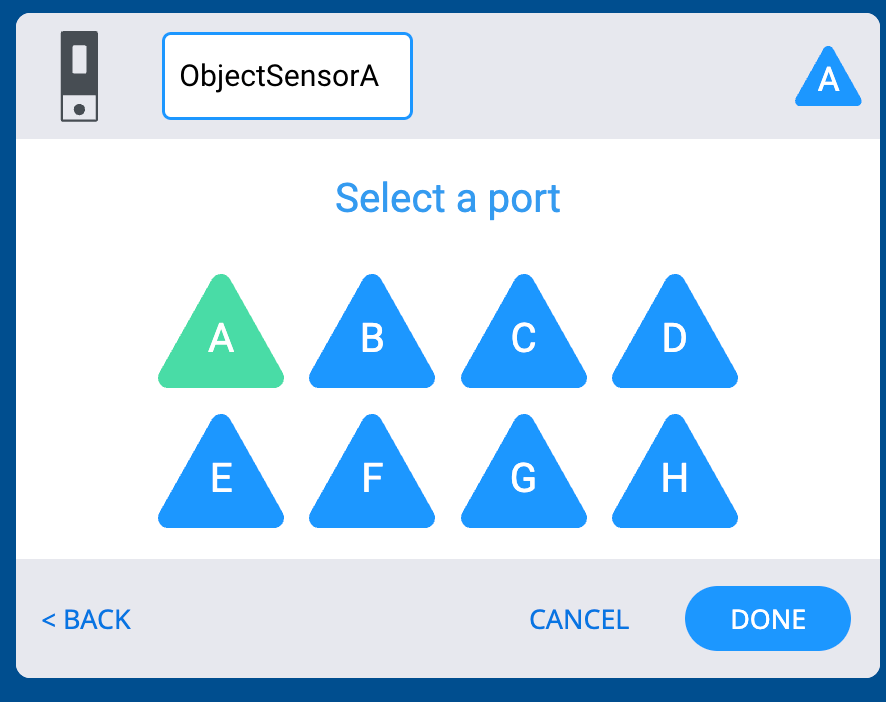
Pilih port A, laluSelesaiuntuk menyelesaikan konfigurasi.
Catatan:Pastikan Sensor Objek terhubung ke port A pada Brain.
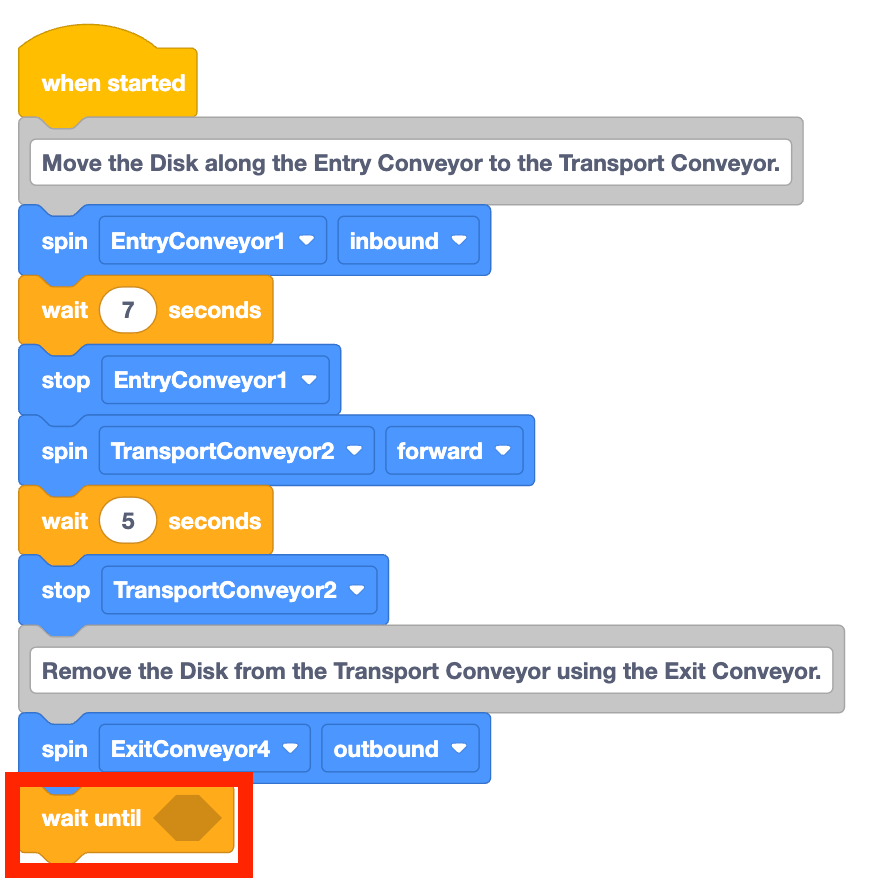
Hapus dua blok terakhir dalam proyek tersebut. Ini termasuk blokTunggudan blokBerhentiuntuk Konveyor Keluar, seperti yang ditunjukkan dalam video ini.
Tambahkan blokTunggu hinggake proyek.
BlokWait untiladalah blok yang menunggu kondisi Boolean bernilai benar sebelum melanjutkan ke blok berikutnya dalam tumpukan.
Operator Perbandingan
Sekarang setelah blokTunggu hinggaditambahkan ke proyek, kondisi yang akan diperiksa oleh blok tersebut perlu ditambahkan.
Sebelumnya, Anda telah mempelajari tentang persentase reflektivitas yang dilaporkan oleh Sensor Objek dan mencatat nilai-nilai tersebut di buku catatan teknik Anda. Dalam proyek ini, Anda perlu agar Konveyor Keluar berjalansampainilai tersebut berada di atas ambang batas tertentu . Ambang batas adalah sesuatu yang digunakan untuk menentukan apakah suatu nilai berada di atas, di bawah, atau dalam rentang yang dapat diterima. Operator perbandingan dapat digunakan untuk memeriksa apakah reflektivitas berada di atas nilai tertentu, atau di atas ambang batas tersebut.
Tambahkan blok Lebih besar darike ruang heksagonal dari blokTunggu hingga.
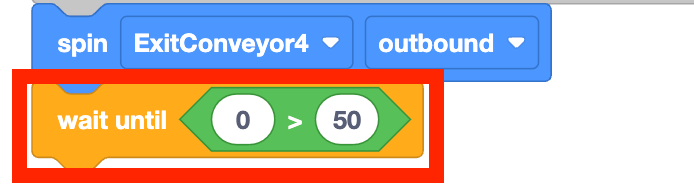
Tambahkan blok Reflektivitas pada bukaan pertama blokLebih besar dari.
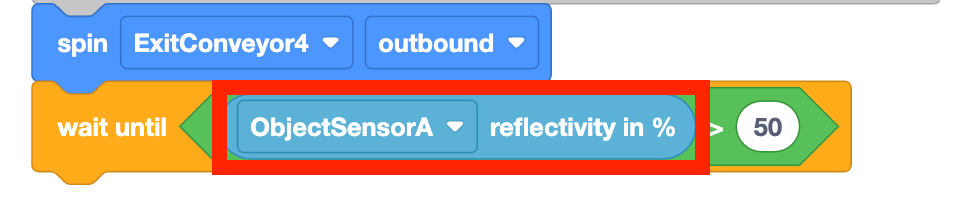
BlokLebih Besar darimembandingkan nilai pertama dengan nilai kedua. Blok Lebih Besar dariyang saat ini ada dalam proyek membandingkan persentase reflektivitas yang dilaporkan oleh Sensor Objek dengan parameter '50' sebelum mendeklarasikan Boolean sebagaiBenaratauSalah.
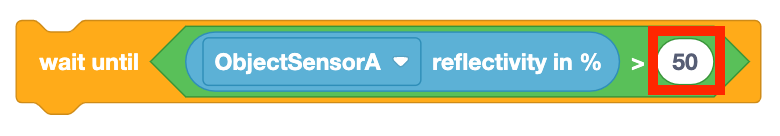
Pikirkan tentang tujuan proyek ini. Konveyor keluar perlu berputar hingga sensor objek mendeteksi suatu objek, kemudian konveyor perlu berhenti. Nilai yang dikumpulkan pada Pelajaran sebelumnya dapat digunakan dengan blokLebih Besar dariini untuk menentukan ambang batas yang perlu dilampaui sebelum proyek berpindah ke blok berikutnya dalam tumpukan.
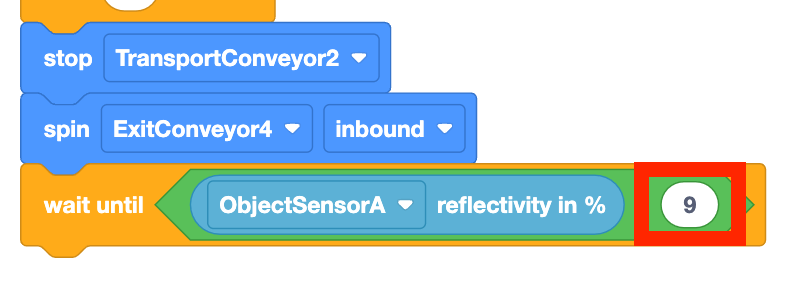
Ubah parameter kedua dari blokLebih besar darimenjadi '9.'
Angka ini didasarkan pada nilai-nilai yang dikumpulkan dalam aktivitas Pelajaran sebelumnya. Reflektivitas dilaporkan sebesar 10% ketika Disk hijau berada di bawah Sensor Objek, jadi apa yang lebih besar dari% harus dilaporkan sebagaiTrue.
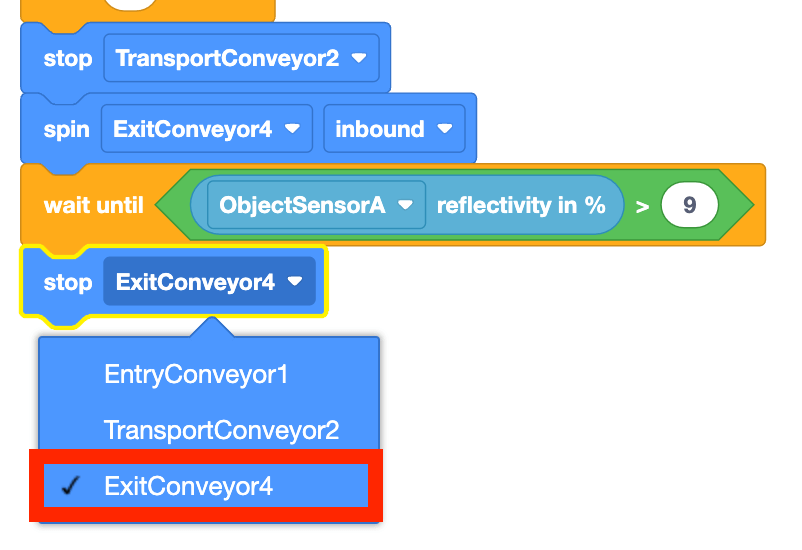
Tambahkan blokStopdi akhir proyek. Pastikan parameter diatur ke 'ExitConveyor4.'
Pastikan Brain terhubung ke VEXcode dan unduh proyeknya.
Bacalah kode tersebut dan prediksikan apa yang akan dilakukan oleh konveyor ketika proyek dijalankan.
Catat prediksi Anda di buku catatan teknik Anda.
Pastikan Disk berwarna hijau diletakkan di Konveyor Masuk. Tekan tombol Check pada Brain untuk menjalankan proyek dan mengujinya.
Amati perilaku konveyor saat proyek berjalan.
Tekan tombol X pada Brain untuk menghentikan proyek ketika konveyor telah selesai bergerak. Catatlah pengamatan Anda di buku catatan teknik Anda.
Apakah konveyor bergerak sesuai prediksi Anda? Apakah cakram hijau tersebut telah dipindahkan ke konveyor keluar sesuai rencana? Mengapa ya atau mengapa tidak?
Meninjau Proyek
Mari kita tinjau alur proyek dalam proyek ini yang menghentikan Konveyor Keluar ketika Disk hijau terdeteksi oleh Sensor Objek. BlokWait untilmenghentikan sementara proyek agar tidak berjalan maju hingga kondisi di dalamnya dilaporkan sebagai TRUE.
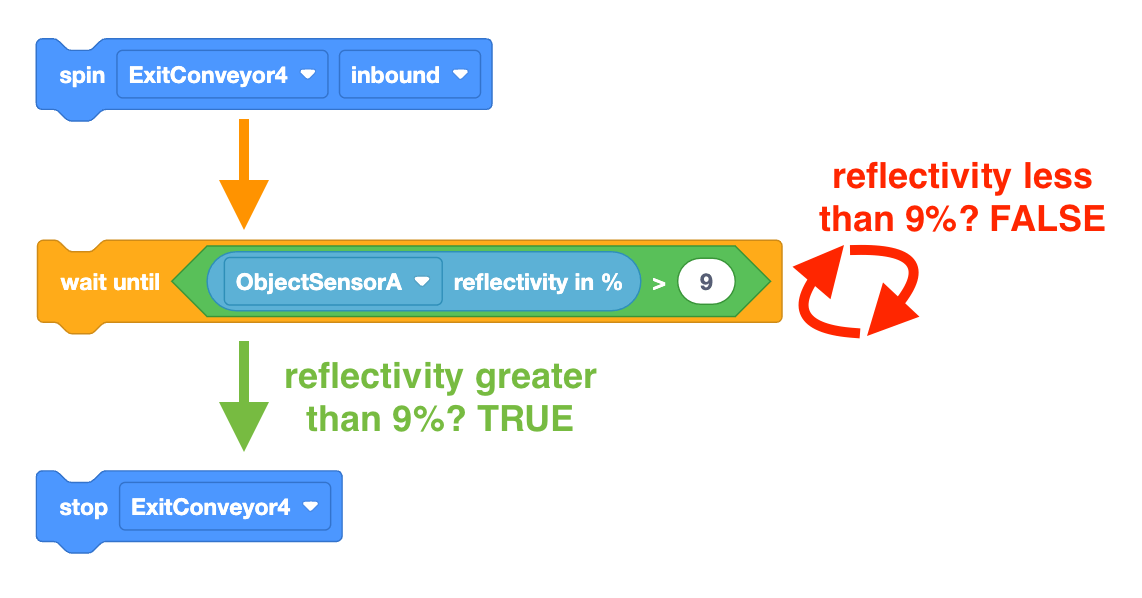
Karena blokSpinadalah blok yang tidak menunggu, blok ini memungkinkan CTE Workcell untuk terus memutar motor konveyor sambil memeriksa nilai dari Sensor Objek dan kondisi reflektivitas yang lebih besar dari 9%. Setelah kondisi di blokTunggu sampaidilaporkan sebagaiTRUE, proyek berpindah ke blok berikutnya dalam tumpukan, menghentikan motor Konveyor Keluar.
Untuk Informasi Anda
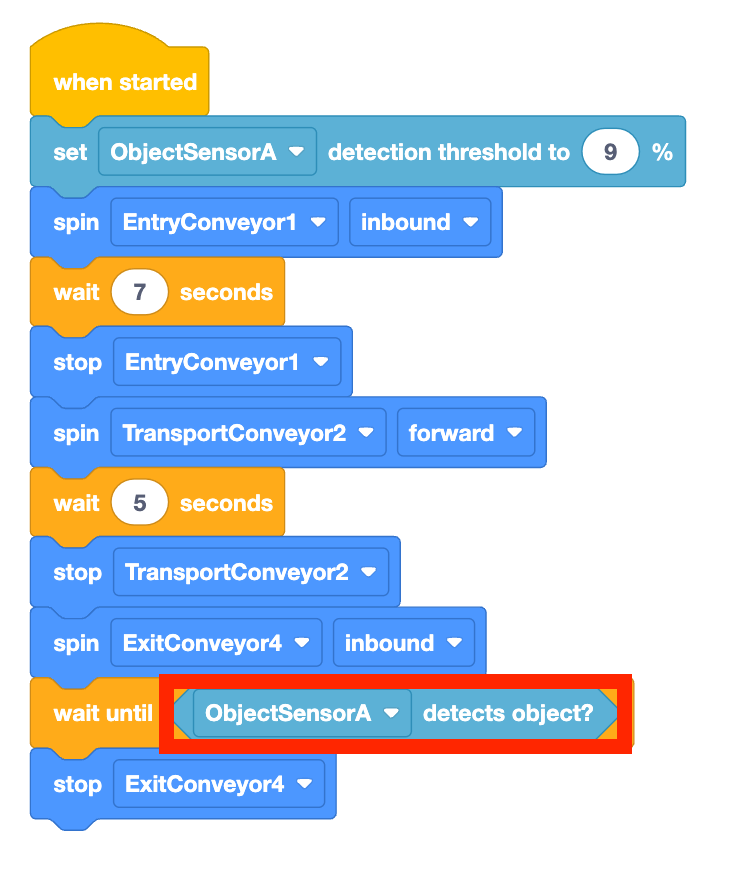
Kombinasi blok lain dapat digunakan dalam sebuah proyek untuk menghentikan Konveyor Keluar ketika sebuah objek berada di bawah Sensor Objek. BlokSet Detection Thresholddapat digunakan di awal proyek untuk mengatur ambang batas, sama seperti blokGreater thanyang digunakan pada proyek yang telah dibuat di atas.
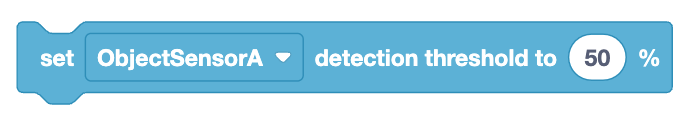
Setelah ambang batas ditetapkan, blok Booleanyang mendeteksi objekdapat digunakan di blok mana pun dengan ruang heksagonal. Blok ini akan melaporkan TRUE ketika ambang deteksi yang ditentukan oleh blokSet detection thresholdterpenuhi, atau FALSE ketika persentase reflektivitas berada di bawah ambang tersebut.
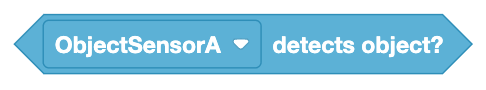
Karena blokMendeteksiobjekadalah blok Boolean, maka blok ini dapat langsung masuk ke dalam blokTunggu sampai.
Periksa Pemahaman Anda
Sebelum melanjutkan ke Pelajaran berikutnya, pastikan Anda memahami konsep-konsep dalam Pelajaran ini dengan menjawab pertanyaan-pertanyaan berikut di buku catatan teknik Anda.
Periksa Pemahaman Anda pertanyaan > (Google Doc / .docx / .pdf)
Pilih Berikutnya > untuk melanjutkan ke Aktivitas Menggabungkan Semuanya.