
Perkenalan
Dalam pelajaran ini, Anda akan mempelajari tentang Sensor Optik, dan bagaimana Anda dapat menggunakan umpan balik sensor untuk mengoptimalkan strategi dan kode Anda dalam memainkan Castle Crasher. Anda juga akan mempelajari cara membuat algoritma untuk memprogram robot Anda agar secara otomatis menemukan Buckyball dan menyelesaikan tantangan Sapu Lapangan. Saksikan animasi di bawah ini untuk melihat contoh bagaimana robot dapat bergerak untuk mendeteksi dan membersihkan Buckyball dari Lapangan tanpa jatuh dari tepi.
Tambahkan Sensor Optik
Dalam pelajaran ini, Anda akan mempelajari tentang Sensor Optik, dan mengeksplorasi cara menggunakannya bersama dengan Sensor Jarak untuk membuat sebuah algoritma.
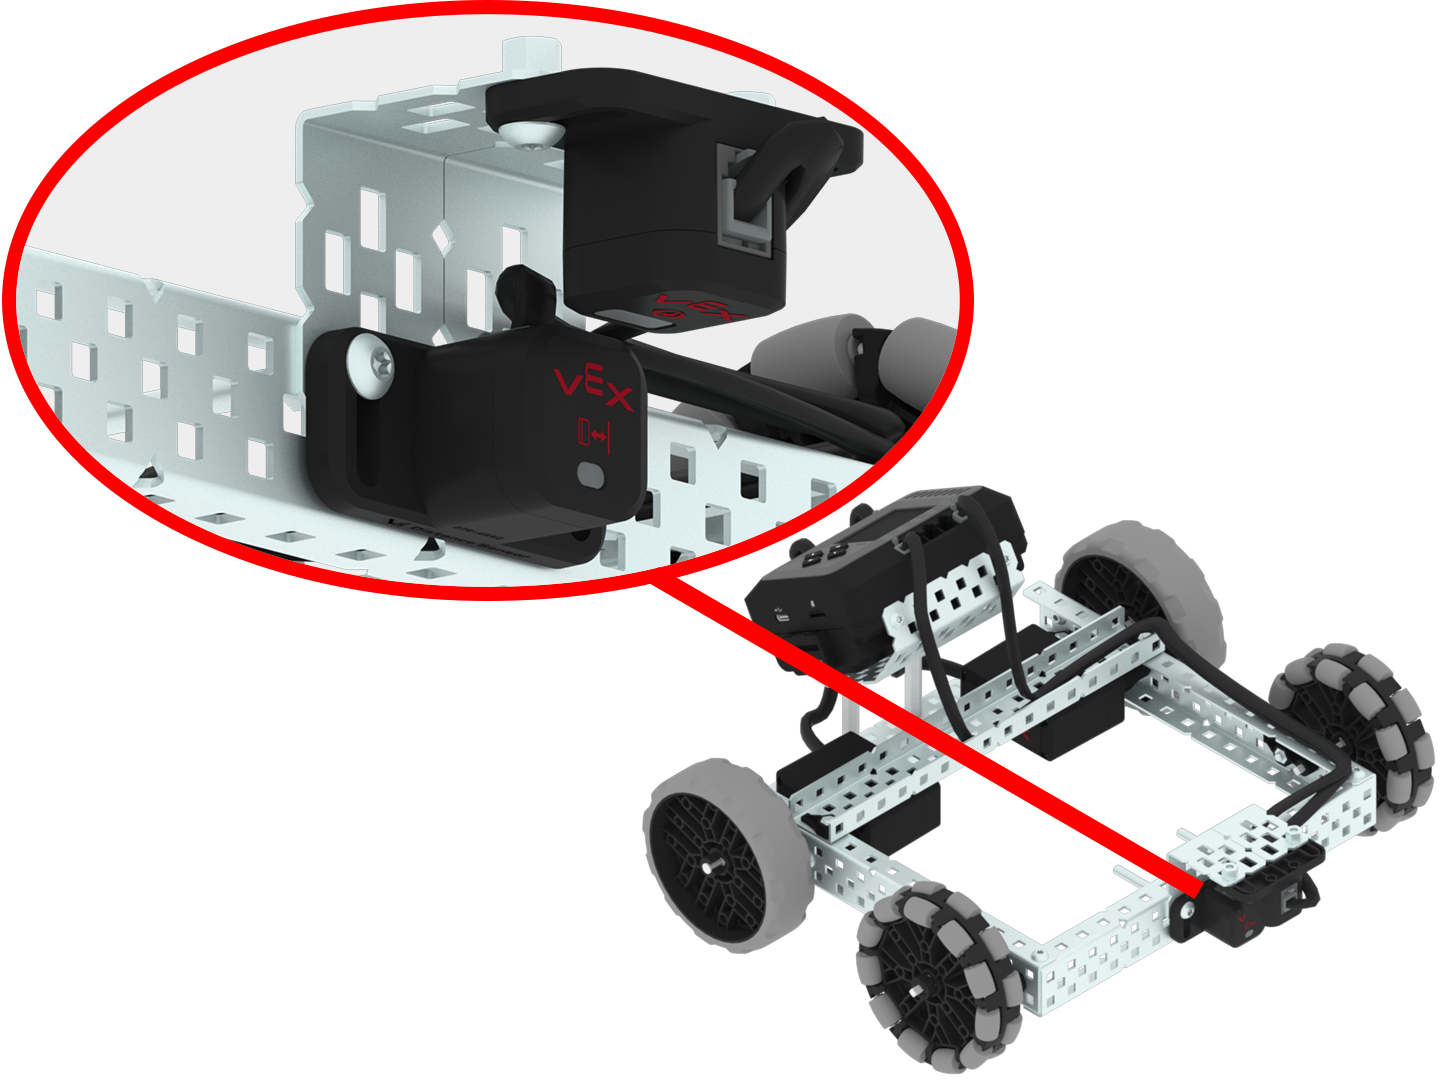
Tambahkan Sensor Optik dan Sensor Jarak ke BaseBot Anda seperti yang ditunjukkan pada gambar ini.
- Tambahkan profil C-Channel 1x2x1x16 ke bagian depan BaseBot seperti yang ditunjukkan.
- Kemudian, pasang Sensor Jarak ke C-Channel menghadap ke luar, seperti yang ditunjukkan pada gambar.
- Tambahkan Sensor Optik yang mengarah ke bawah.
- Sensor Jarak harus dihubungkan ke Port 5, dan Sensor Optik ke Port 1.
Pilih< Kembali ke Pelajaranuntuk kembali ke Ikhtisar Pelajaran.
PilihBerikutnya >untuk mempelajari tentang Sensor Optik dan bagaimana Anda dapat menggunakan umpan balik sensor dan algoritma untuk memprogram robot Anda agar menemukan dan mendorong Buckyball keluar dari Lapangan.