
Praktik
Pada bagian terakhir, Anda telah mempelajari tentang manipulator aktif dan pasif serta bagaimana keduanya dapat dirancang untuk memanipulasi objek. Sekarang Anda akan menerapkan apa yang telah Anda pelajari untuk mengembangkan desain Clawbot saat ini agar dapat menggerakkan Buckyball secara efisien dalam aktivitas latihan Manipulator!
Dalam aktivitas ini, Anda akan berlatih memindahkan Buckyball dari tengah Lapangan melalui gawang di ujung Lapangan. Anda akan melakukan iterasi pada desain manipulator cakar yang ada, atau membuat yang baru untuk memaksimalkan kemampuan Anda memindahkan Buckyball melalui gawang.
Tonton video di bawah ini untuk melihat bagaimana Anda dapat menerapkan apa yang telah Anda pelajari untuk menyelesaikan aktivitas latihan Manipulator.
Sekarang giliranmu untuk menyelesaikan aktivitas latihan Manipulator!
Dalam animasi ini, sebuah Controller digunakan untuk menggerakkan robot agar memindahkan Buckyball dari tengah Lapangan melewati gawang di ujung Lapangan yang berlawanan. Animasi ini hanya menunjukkan salah satu cara yang mungkin untuk menggerakkan Buckyball. Anda akan melakukan iterasi dan meningkatkan konstruksi manipulator Anda saat menyelesaikan aktivitas latihan Manipulator.
Gunakan dokumen ini sebagai referensi untuk menyelesaikan aktivitas latihan. Google / .docx / .pdf
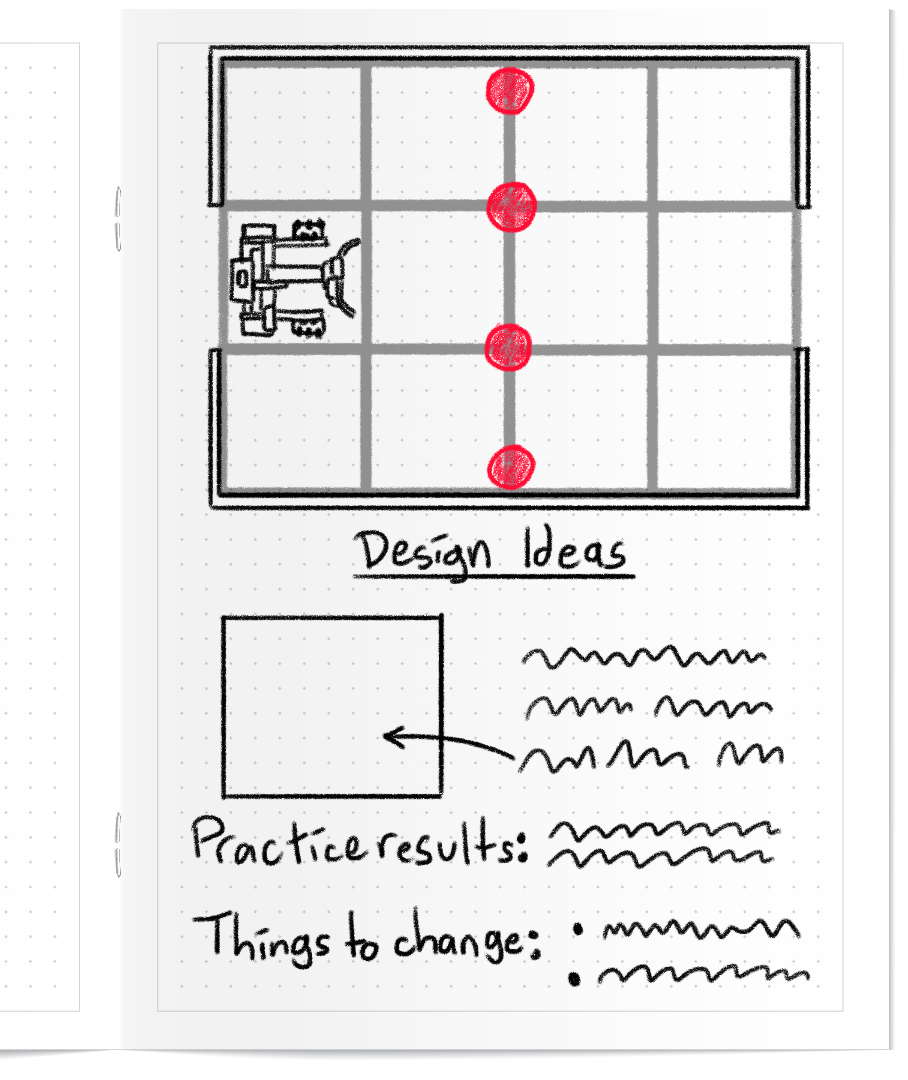
Saat Anda menyelesaikan aktivitas praktik, dokumentasikan desain dan pengujian Anda di buku catatan teknik Anda:
- Pengamatan tentang seberapa baik robot tersebut awalnya memindahkan Buckyball ke sasaran.
- Desain asli manipulator Anda.
- Bagaimana Anda melakukan iterasi pada desain ini untuk meningkatkan kinerja robot Anda dalam aktivitas praktik?
Lihat gambar di sebelah kiri untuk contoh bagaimana Anda dapat merekam ide dan pengujian desain Anda.
Bersiaplah menghadapi tantangan.
Dalam Compete (di halaman berikutnya), Anda akan menguji desain manipulator Anda saat berkompetisi dalam Sepak Bola Robot Satu Lawan Satu. Pelajari cara berkompetisi dalam tantangan, periksa pemahaman Anda, lalu berlatih untuk tantangan tersebut.
Tujuan dari tantangan ini adalah menggunakan Controller untuk mengendalikan robot Anda agar mencetak gol terbanyak dalam 60 detik.
Saksikan animasi ini untuk melihat cara berkompetisi dalam Tantangan Sepak Bola Robot Satu Lawan Satu.
Ikuti langkah-langkah dalam dokumen ini untuk mempelajari lebih lanjut tentang cara menyelesaikan tantangan ini. Google / .docx / .pdf
Periksa Pemahaman Anda
Sebelum memulai tantangan, pastikan Anda memahami aturan dan pengaturannya dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Pertanyaan Periksa Pemahaman Anda Google / .docx / .pdf
Setelah menyelesaikan semua pertanyaan, berlatihlah untuk tantangan selanjutnya.
Pilih Berikutnya > untuk berkompetisi dalam Tantangan Sepak Bola Robot Satu Lawan Satu.