
Tantangan Data Visi - Python
 Kotak Peralatan Guru
-
Tujuan Tantangan Data Visi
Tujuan dari Tantangan Data Penglihatan adalah untuk memastikan bahwa siswa memahami data yang dikumpulkan dari cuplikan Sensor Penglihatan dan bagaimana nilai X dan Y pusat dihitung. Siswa Anda juga harus menyelesaikan praktikum ini dengan pemahaman tentang bagaimana data tersebut dapat diinterpretasikan (misalnya, nilai X tengah dapat digunakan untuk menentukan posisi objek relatif terhadap titik tengah robot), dan praktik terbaik untuk menamai objek saat melakukan konfigurasi.

Selesaikan Tantangan Data Visi dengan menjawab pertanyaan dan mengisi data yang hilang di buku catatan teknik Anda.
- Instruksi manakah yang digunakan untuk mengambil foto di atas?
-
visi_5.ambil_jepretan(REDBOX) -
visi_5.ambil_foto(KOTAK_KUNING)
-
-
Isilah nilai-nilai berikut:
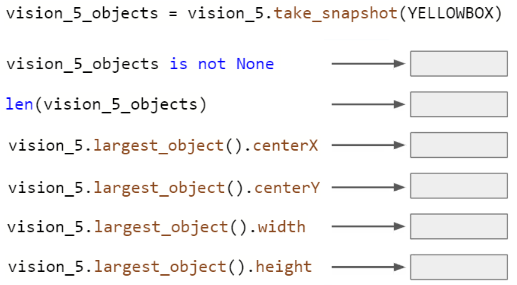
- Apakah YELLOWBOX berada di sebelah kiri atau kanan titik tengah robot?
- Apakah YELLOWBOX berada di atas atau di bawah titik tengah robot?
- YELLOWBOX adalahBUKANnama terbaik untuk objek ini jika Anda ingin dengan mudah mengenali tanda warna mana yang mana. Manakah di antara nama-nama ini yang lebih baik? Mengapa?
- YELLOWGEAR
- KUBUS KUNING
Jawaban untuk Kotak Peralatan Guru
-
Jawaban siswa dapat didiskusikan di kelas dan/atau Anda dapat meninjau buku catatan teknik mereka untuk memastikan bahwa mereka telah menyelesaikan aktivitas tersebut dengan sukses.
-
visi_5.ambil_foto(KOTAK_KUNING) 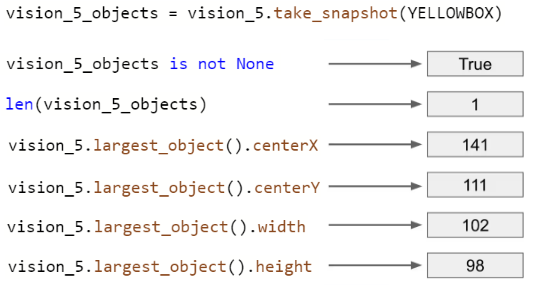
- YELLOWBOX sedikit bergeser ke kiri dari titik tengah robot, tetapi hanya dengan selisih 16,5 piksel (tengah 157,5 - 141).
- YELLOWBOX sedikit lebih rendah dari titik tengah robot, tetapi hanya dengan selisih 5,5 piksel (111 - tengah 105,5).
-
A. YELLOWGEAR
Ini adalah nama yang lebih baik karena tidak hanya menggambarkan warna objek tetapi juga jenis objek tersebut. Ini adalah roda gigi,atau kubus.
 Perluas Pembelajaran Anda
-
Gunakan Instruksi Penginderaan dalam Sebuah Proyek
Sekarang setelah beberapa data yang dilaporkan oleh Sensor Penglihatan lebih dipahami, siswa mungkin ingin menggunakan Instruksi Penginderaan ini dalam sebuah proyek. Biarkan mereka mengeksplorasi cara melakukannya.
def check_red_callback():
    brain.screen.set_font(FontType.MONO40)
    brain.screen.clear_row(3)
    brain.screen.set_cursor(3, 1)
    vision_5_objects = vision_5.take_snapshot(REDBOX)

    if (vision_5_objects):
        brain.screen.print("Objek Merah Ditemukan")
        brain.screen.next_row()
        brain.screen.print("Jumlah Objek Terdeteksi:", len(vision_5_objects))
        brain.screen.next_row()
        brain.screen.print("Pusat X:", vision_5.largest_object().centerX)
        brain.screen.next_row()
        brain.screen.print("Pusat Y:", vision_5.largest_object().centerY)
        brain.screen.next_row()
        brain.screen.print("Lebar:", vision_5.largest_object().width)
        brain.screen.next_row()
        brain.screen.print("Tinggi:", vision_5.largest_object().height)
        brain.screen.next_row()

    else:
        brain.screen.print("Tidak Ada Objek Merah")
Siswa yang lebih mahir mungkin dapat menggunakan petunjuk ini dalam sebuah proyek untuk membuat keputusan.
while True:
    drivetrain.drive(FORWARD)
    vision_5_objects = vision_5.take_snapshot(REDBOX)
    if (vision_5_objects) and (vision_5.largest_object().centerX < 157.5):
        drivetrain.turn_for(LEFT, 90, DEGREES)
    else:
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        wait(5, MSEC)