
നിങ്ങളുടെ വെല്ലുവിളി ഉയർത്താനുള്ള സമയമാണിത്! ഈ പാഠത്തിൽ, VEXcode AIM ഉപയോഗിച്ച് നിങ്ങളുടെ VEX AIM കോഡിംഗ് റോബോട്ടിനെ നാല് ദിശകളിലേക്ക് കോഡ് ചെയ്യുന്നത് എങ്ങനെയെന്ന് നിങ്ങൾ പര്യവേക്ഷണം ചെയ്യും. മുൻ പാഠങ്ങളിൽ പഠിച്ച കാര്യങ്ങൾ അടിസ്ഥാനമാക്കി, റോബോട്ടിനെ ഇടത്തോട്ടും വലത്തോട്ടും ചലിപ്പിക്കുന്നതിന് കോഡ് ചെയ്യാൻ നിങ്ങൾ പഠിക്കും. പിന്നെ റോബോട്ടിനെ ഫീൽഡിലെ തടസ്സങ്ങളെ മറികടന്ന് അതിന്റെ ആരംഭ സ്ഥാനത്തേക്ക് തിരികെ കൊണ്ടുപോകുന്നതിനുള്ള ഒരു പ്രോജക്റ്റ് നിങ്ങൾ സൃഷ്ടിക്കും!
ഇതിനെക്കുറിച്ച് കൂടുതലറിയാൻ താഴെയുള്ള വീഡിയോ കാണുക:
- Move for ബ്ലോക്കിൽ ദിശ പാരാമീറ്റർ ഇടത്തോട്ടും വലത്തോട്ടും മാറ്റുന്നു.
- നിങ്ങളുടെ പ്ലാൻ അടിസ്ഥാനമാക്കി ഒന്നിലധികം ബ്ലോക്കുകൾ ക്രമപ്പെടുത്തുന്നു.
- ഒരു പ്രോജക്റ്റിലെ പിശക് കണ്ടെത്തി പരിഹരിക്കുന്നത് പോലുള്ള അടിസ്ഥാന ഡീബഗ്ഗിംഗ്.
- പാരാമീറ്ററുകൾ നിർണ്ണയിക്കാൻ അളവുകൾ ഉപയോഗിക്കുന്നു.
വീഡിയോ കണ്ടുകഴിഞ്ഞു, നിങ്ങളുടെ ചിന്തകൾ ഡയറിയിൽ രേഖപ്പെടുത്തുക. നിങ്ങളുടെ ചിന്തയെ നയിക്കുന്നതിനും ഒരു മുഴുവൻ ക്ലാസ് ചർച്ചയ്ക്ക് തയ്യാറെടുക്കുന്നതിനും ഈ ചോദ്യങ്ങൾക്ക് ഉത്തരം നൽകുക:
- ബ്ലോക്കിനായി മൂവ് ഉപയോഗിക്കുന്നതിലും, ബട്ടൺ കോഡിംഗ് ഉപയോഗിക്കുന്നതിലും, റോബോട്ട് നീക്കാൻ ഡ്രൈവ് മോഡ് ഉപയോഗിക്കുന്നതിലും എന്തൊക്കെ സമാനതകളോ വ്യത്യാസങ്ങളോ ആണ് നിങ്ങൾ കാണുന്നത്?
- നിങ്ങളുടെ ആശയങ്ങളെ പിന്തുണയ്ക്കുന്ന എന്താണ് വീഡിയോയിൽ നിങ്ങൾ കണ്ടത്?
- ബ്ലോക്കുകളുടെ ക്രമത്തെയും പാരാമീറ്ററുകളെയും കുറിച്ച് നിങ്ങൾ എന്താണ് ശ്രദ്ധിക്കുന്നത്? കുറഞ്ഞത് മൂന്ന് നിരീക്ഷണങ്ങളെങ്കിലും എഴുതുക.
- നാല് ബാരലുകളിൽ സഞ്ചരിക്കാൻ VEXcode ഉപയോഗിക്കുന്നതിനെക്കുറിച്ച് നിങ്ങൾക്ക് കുറഞ്ഞത് രണ്ട് ചോദ്യങ്ങളെങ്കിലും പട്ടികപ്പെടുത്തുക.
- VEXcode-ൽ ഡീബഗ്ഗിംഗ് വിജയിക്കാൻ നിങ്ങളെ സഹായിക്കുമെന്ന് നിങ്ങൾ കരുതുന്ന ഏത് കഴിവാണ് നിങ്ങൾക്കുള്ളത്?
വിദ്യാർത്ഥികൾ വീഡിയോ കണ്ടതിനു ശേഷവും പരിശീലനത്തിന് മുമ്പും, ക്ലാസ് മുഴുവൻ ചർച്ചയ്ക്കായി ഒത്തുചേരുന്നു. ചർച്ചയ്ക്കുള്ള അടിസ്ഥാനമായി നൽകിയിരിക്കുന്ന ചോദ്യങ്ങൾക്ക് വിദ്യാർത്ഥികളുടെ ഉത്തരങ്ങൾ ഉപയോഗിക്കുക.
ചർച്ച ചെയ്യുമ്പോൾ, ബട്ടൺ കോഡിംഗ്, ഡ്രൈവ് മോഡ് പോലുള്ള റോബോട്ട് നീക്കുന്നതിനുള്ള മുൻ രീതികൾ പരാമർശിക്കാൻ വിദ്യാർത്ഥികളെ പ്രോത്സാഹിപ്പിക്കുക. ചലനങ്ങളുടെ സമാനതകൾക്കും വ്യത്യാസങ്ങൾക്കും ഒരു താരതമ്യ ചാർട്ട് സൃഷ്ടിക്കുക. യൂണിറ്റിന്റെ ബാക്കി ഭാഗങ്ങളിലൂടെ ഈ പുരാവസ്തു ഉപയോഗിക്കുക.
- ഭ്രമണവും വശങ്ങളിൽ നിന്ന് വശങ്ങളിലേക്കുള്ള ചലനങ്ങളും തമ്മിലുള്ള വ്യത്യാസം ശ്രദ്ധിക്കുക. റോബോട്ടിന് ഈ രീതിയിൽ എങ്ങനെ സഞ്ചരിക്കാൻ കഴിയുമെന്ന് അവർ കരുതുന്നതിനെക്കുറിച്ച് നിങ്ങൾക്ക് വിദ്യാർത്ഥികളോട് ഈ ചലനങ്ങളെക്കുറിച്ച് തുടർ ചോദ്യങ്ങൾ ചോദിക്കാൻ കഴിയും.
- റോബോട്ടിന്റെ മൂന്ന് ചക്രങ്ങൾ കാണിക്കുകയും അത് ഏത് ദിശയിലേക്കും സഞ്ചരിക്കാനുള്ള റോബോട്ടിന്റെ കഴിവ് എങ്ങനെ സൃഷ്ടിക്കുന്നുവെന്ന് വിശദീകരിക്കുകയും ചെയ്യുന്ന യൂണിറ്റ് 1 പാഠം 2 വീഡിയോ റഫർ ചെയ്യുക. അടുത്ത യൂണിറ്റിലേക്ക് മാറുമ്പോൾ ഈ വിവരങ്ങൾ പ്രധാനപ്പെട്ടതായിരിക്കും.
വിദ്യാർത്ഥികൾക്ക് അവരുടെ ചിന്തകൾ വ്യക്തമാക്കാൻ സഹായം ആവശ്യമുണ്ടെങ്കിൽ, അവരുടെ ഡയറിക്കുറിപ്പുകളോ വീഡിയോയിൽ നിന്നുള്ള ഒരു ദൃശ്യമോ റഫർ ചെയ്യാൻ പ്രോത്സാഹിപ്പിക്കുക. ഓർമ്മിക്കുക, ജേണൽ വിദ്യാർത്ഥികളുടെ മെറ്റാകോഗ്നിഷനെ പിന്തുണയ്ക്കുന്നതിനുള്ള ഒരു ഉപകരണമാണ്.
ഗൈഡഡ് പ്രാക്ടീസ്
റോബോട്ടിനെ നാല് ദിശകളിലേക്കും ചലിപ്പിക്കുന്നതിനായി കോഡ് ചെയ്യുന്നതിനെക്കുറിച്ച് നിങ്ങൾ ഇപ്പോൾ പഠിക്കുകയും ചർച്ച ചെയ്യുകയും ചെയ്തു, ഇപ്പോൾ പരിശീലനത്തിലേക്കുള്ള നിങ്ങളുടെ ഊഴമാണ്!
ഘട്ടം 1: താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഫീൽഡ് സജ്ജമാക്കുക.
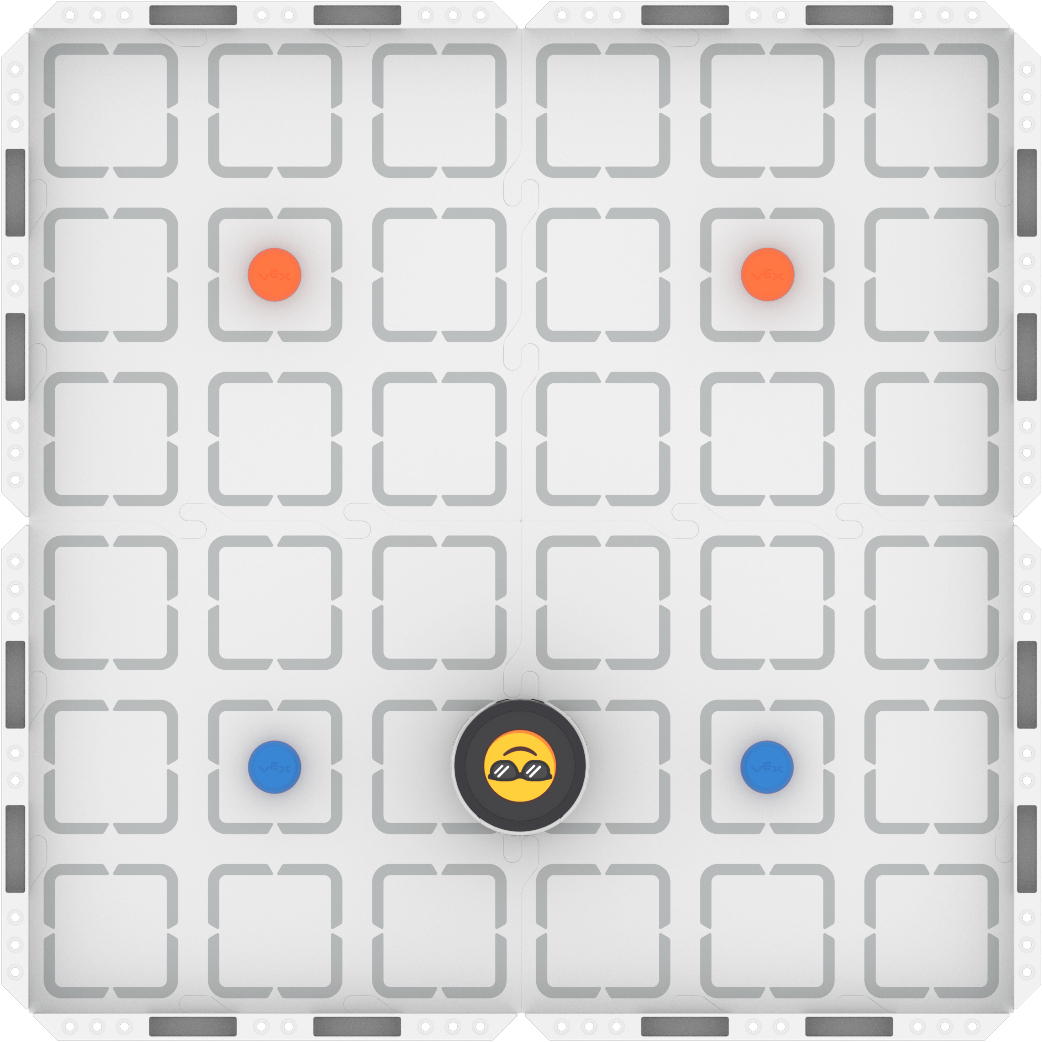
ഘട്ടം 2: ഡ്രൈവ് മോഡ് ഉപയോഗിച്ച് ടാസ്ക് പൂർത്തിയാക്കാൻ ആവശ്യമായ റോബോട്ടിന്റെ ചലനങ്ങൾ മാതൃകയാക്കുക.
- നിങ്ങളുടെ ചുമതല നീല ബാരലുകളിൽ നിന്ന് ഓരോ സെറ്റിനും ഇടയിലൂടെ കടന്നുപോകുന്ന ഓറഞ്ച് ബാരലുകളിലേക്ക് റോബോട്ടിനെ ഓടിക്കുക, തുടർന്ന് നാല് ബാരലുകളുടെയും പുറത്ത് ചുറ്റി സഞ്ചരിച്ച് ആരംഭ സ്ഥാനത്തേക്ക് മടങ്ങുക എന്നതാണ്. നിങ്ങളുടെ ഡ്രൈവിംഗ് രേഖപ്പെടുത്തുക, തുടർന്ന് ആ ചലനം എങ്ങനെ കോഡ് ചെയ്യണമെന്ന് ആസൂത്രണം ചെയ്യുക.
- നിങ്ങളുടെ പരിശീലനത്തിന് വഴികാട്ടാൻ ഈ ടാസ്ക് കാർഡ് (Google / .docx / .pdf) ഉപയോഗിക്കുക.
- പ്രോ ടിപ്പ്: ഗ്രൂപ്പിലെ ഓരോ അംഗത്തിനും ഡ്രൈവ് ചെയ്യാനും റെക്കോർഡ് ചെയ്യാനും ഒരു അവസരം ലഭിക്കുന്നുണ്ടെന്ന് ഉറപ്പാക്കുക, അതുവഴി ഒരു പങ്കിട്ട പ്ലാൻ സൃഷ്ടിക്കുമ്പോൾ നിങ്ങൾക്ക് അർത്ഥവത്തായ സഹകരണ ചർച്ചകൾ നടത്താൻ കഴിയും.
ഘട്ടം 3: ടാസ്ക് പൂർത്തിയാക്കാൻ റോബോട്ടിനെ കോഡ് ചെയ്യുക.
- നിങ്ങളുടെ ചുമതല, ഘട്ടം 2 മുതൽ നിങ്ങളുടെ പ്ലാൻ ചെയ്ത പാത ഉപയോഗിച്ച് VEXcode AIM ൽ റോബോട്ട് കോഡ് ചെയ്ത് നീല ബാരലുകളിൽ നിന്ന് ഓറഞ്ച് ബാരലുകളിലേക്ക് നീങ്ങുക, തുടർന്ന് നാല് ബാരലുകളുടെയും പുറത്ത് ചുറ്റി സഞ്ചരിക്കുക, തുടർന്ന് ആരംഭ സ്ഥാനത്തേക്ക് മടങ്ങുക എന്നതാണ്.
- നിങ്ങളുടെ പരിശീലനത്തിന് വഴികാട്ടാൻ ഈ ടാസ്ക് കാർഡ് (Google / .docx / .pdf) ഉപയോഗിക്കുക.
- പ്രോ ടിപ്പ്: റോബോട്ട് ഉദ്ദേശിച്ച രീതിയിൽ നീങ്ങുന്നുണ്ടെന്ന് ഉറപ്പാക്കാൻ, നിങ്ങളുടെ പ്രോജക്റ്റ് ചെറിയ കഷണങ്ങളായി നിർമ്മിച്ച് പരീക്ഷിക്കുക. ഇത് നിങ്ങളുടെ പ്രോജക്റ്റിലെ പിശകുകൾ കണ്ടെത്തുന്നതും പരിഹരിക്കുന്നതും വളരെ എളുപ്പമാക്കുന്നു.
ഘട്ടം 4: പര്യവേക്ഷണം ചെയ്യുക! നിങ്ങളുടെ പ്രോജക്റ്റ് ആവർത്തിക്കുന്നതിനും നിങ്ങളുടെ തന്ത്രം മെച്ചപ്പെടുത്തുന്നതിനും ഡ്രൈവിംഗിനും കോഡിംഗിനും ഇടയിൽ നീങ്ങുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് മികച്ചതാക്കാനുള്ള വഴികൾ നിങ്ങളുടെ ഗ്രൂപ്പുമായി ചേർന്ന് ആലോചിക്കുക.
- നിങ്ങളുടെ ആശയങ്ങൾ പരീക്ഷിക്കാൻ റോബോട്ട് ഓടിക്കുക, ആദ്യം ഒന്ന് തിരഞ്ഞെടുക്കുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് പുതിയ സ്വഭാവരീതികളുമായി പൊരുത്തപ്പെടുന്നതിന് അത് ആവർത്തിക്കുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് ആവർത്തിക്കുന്നതിനും ടാസ്ക് പൂർത്തിയാക്കുന്നതിനുള്ള ഏറ്റവും മികച്ച തന്ത്രം കണ്ടെത്തുന്നതിനും ഡ്രൈവിംഗിനും കോഡിംഗിനും ഇടയിൽ ഇടയ്ക്കിടെ നീങ്ങുന്നത് തുടരുക!
പരിശീലനത്തിനുള്ള ഉറവിടങ്ങൾ:
പ്രവർത്തനം പൂർത്തിയാക്കുമ്പോൾ കൂടുതൽ പിന്തുണ ആവശ്യമുണ്ടെങ്കിൽ ഇവിടെ ലിങ്ക് ചെയ്തിരിക്കുന്ന ലേഖനങ്ങൾ ലഭ്യമാണ്.
റോബോട്ടിനെ നാല് ദിശകളിലേക്കും ചലിപ്പിക്കുന്നതിനായി കോഡ് ചെയ്യുന്നതിനെക്കുറിച്ച് നിങ്ങൾ ഇപ്പോൾ പഠിക്കുകയും ചർച്ച ചെയ്യുകയും ചെയ്തു, ഇപ്പോൾ പരിശീലനത്തിലേക്കുള്ള നിങ്ങളുടെ ഊഴമാണ്!
ഘട്ടം 1: താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഫീൽഡ് സജ്ജമാക്കുക.
ഘട്ടം 2: ഡ്രൈവ് മോഡ് ഉപയോഗിച്ച് ടാസ്ക് പൂർത്തിയാക്കാൻ ആവശ്യമായ റോബോട്ടിന്റെ ചലനങ്ങൾ മാതൃകയാക്കുക.
- നിങ്ങളുടെ ചുമതല നീല ബാരലുകളിൽ നിന്ന് ഓരോ സെറ്റിനും ഇടയിലൂടെ കടന്നുപോകുന്ന ഓറഞ്ച് ബാരലുകളിലേക്ക് റോബോട്ടിനെ ഓടിക്കുക, തുടർന്ന് നാല് ബാരലുകളുടെയും പുറത്ത് ചുറ്റി സഞ്ചരിച്ച് ആരംഭ സ്ഥാനത്തേക്ക് മടങ്ങുക എന്നതാണ്. നിങ്ങളുടെ ഡ്രൈവിംഗ് രേഖപ്പെടുത്തുക, തുടർന്ന് ആ ചലനം എങ്ങനെ കോഡ് ചെയ്യണമെന്ന് ആസൂത്രണം ചെയ്യുക.
- നിങ്ങളുടെ പരിശീലനത്തിന് വഴികാട്ടാൻ ഈ ടാസ്ക് കാർഡ് (Google / .docx / .pdf) ഉപയോഗിക്കുക.
- പ്രോ ടിപ്പ്: ഗ്രൂപ്പിലെ ഓരോ അംഗത്തിനും ഡ്രൈവ് ചെയ്യാനും റെക്കോർഡ് ചെയ്യാനും ഒരു അവസരം ലഭിക്കുന്നുണ്ടെന്ന് ഉറപ്പാക്കുക, അതുവഴി ഒരു പങ്കിട്ട പ്ലാൻ സൃഷ്ടിക്കുമ്പോൾ നിങ്ങൾക്ക് അർത്ഥവത്തായ സഹകരണ ചർച്ചകൾ നടത്താൻ കഴിയും.
ഘട്ടം 3: ടാസ്ക് പൂർത്തിയാക്കാൻ റോബോട്ടിനെ കോഡ് ചെയ്യുക.
- നിങ്ങളുടെ ചുമതല, ഘട്ടം 2 മുതൽ നിങ്ങളുടെ പ്ലാൻ ചെയ്ത പാത ഉപയോഗിച്ച് VEXcode AIM ൽ റോബോട്ട് കോഡ് ചെയ്ത് നീല ബാരലുകളിൽ നിന്ന് ഓറഞ്ച് ബാരലുകളിലേക്ക് നീങ്ങുക, തുടർന്ന് നാല് ബാരലുകളുടെയും പുറത്ത് ചുറ്റി സഞ്ചരിക്കുക, തുടർന്ന് ആരംഭ സ്ഥാനത്തേക്ക് മടങ്ങുക എന്നതാണ്.
- നിങ്ങളുടെ പരിശീലനത്തിന് വഴികാട്ടാൻ ഈ ടാസ്ക് കാർഡ് (Google / .docx / .pdf) ഉപയോഗിക്കുക.
- പ്രോ ടിപ്പ്: റോബോട്ട് ഉദ്ദേശിച്ച രീതിയിൽ നീങ്ങുന്നുണ്ടെന്ന് ഉറപ്പാക്കാൻ, നിങ്ങളുടെ പ്രോജക്റ്റ് ചെറിയ കഷണങ്ങളായി നിർമ്മിച്ച് പരീക്ഷിക്കുക. ഇത് നിങ്ങളുടെ പ്രോജക്റ്റിലെ പിശകുകൾ കണ്ടെത്തുന്നതും പരിഹരിക്കുന്നതും വളരെ എളുപ്പമാക്കുന്നു.
ഘട്ടം 4: പര്യവേക്ഷണം ചെയ്യുക! നിങ്ങളുടെ പ്രോജക്റ്റ് ആവർത്തിക്കുന്നതിനും നിങ്ങളുടെ തന്ത്രം മെച്ചപ്പെടുത്തുന്നതിനും ഡ്രൈവിംഗിനും കോഡിംഗിനും ഇടയിൽ നീങ്ങുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് മികച്ചതാക്കാനുള്ള വഴികൾ നിങ്ങളുടെ ഗ്രൂപ്പുമായി ചേർന്ന് ആലോചിക്കുക.
- നിങ്ങളുടെ ആശയങ്ങൾ പരീക്ഷിക്കാൻ റോബോട്ട് ഓടിക്കുക, ആദ്യം ഒന്ന് തിരഞ്ഞെടുക്കുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് പുതിയ സ്വഭാവരീതികളുമായി പൊരുത്തപ്പെടുന്നതിന് അത് ആവർത്തിക്കുക.
- നിങ്ങളുടെ പ്രോജക്റ്റ് ആവർത്തിക്കുന്നതിനും ടാസ്ക് പൂർത്തിയാക്കുന്നതിനുള്ള ഏറ്റവും മികച്ച തന്ത്രം കണ്ടെത്തുന്നതിനും ഡ്രൈവിംഗിനും കോഡിംഗിനും ഇടയിൽ ഇടയ്ക്കിടെ നീങ്ങുന്നത് തുടരുക!
പരിശീലനത്തിനുള്ള ഉറവിടങ്ങൾ:
പ്രവർത്തനം പൂർത്തിയാക്കുമ്പോൾ കൂടുതൽ പിന്തുണ ആവശ്യമുണ്ടെങ്കിൽ ഇവിടെ ലിങ്ക് ചെയ്തിരിക്കുന്ന ലേഖനങ്ങൾ ലഭ്യമാണ്.
തുടക്കത്തിൽ തന്നെ ഗ്രൂപ്പ് വർക്ക് പ്രതീക്ഷകളെക്കുറിച്ച് വിദ്യാർത്ഥികളെ ഓർമ്മിപ്പിക്കുക. വിദ്യാർത്ഥികളുമായി നല്ല ശീലങ്ങൾ സ്ഥാപിക്കാൻ സഹായിക്കുന്നതിന് ഈ ജോഡി പ്രോഗ്രാമിംഗ് VEX ലൈബ്രറി ലേഖനം ലെ റോളുകൾ നിങ്ങൾക്ക് ഉപയോഗിക്കാം.
ഓരോ വിദ്യാർത്ഥിക്കും സ്റ്റെപ്പ് 2 ടാസ്ക് കാർഡ് (Google / .docx / .pdf) വിതരണം ചെയ്യുക. ഡ്രൈവിംഗിന്റെ ലക്ഷ്യം, റോബോട്ട് ടാസ്ക് വിജയകരമായി പൂർത്തിയാക്കാൻ എങ്ങനെ നീങ്ങണമെന്ന് എല്ലാ ഗ്രൂപ്പ് അംഗങ്ങൾക്കും ഒരു മാനസിക മാതൃക ഉണ്ടെന്ന് ഉറപ്പാക്കുക എന്നതാണ് എന്ന് വിദ്യാർത്ഥികളെ ഓർമ്മിപ്പിക്കുക. വിദ്യാർത്ഥികൾ അവരുടെ ഡ്രൈവിംഗ് രീതി എങ്ങനെ രേഖപ്പെടുത്തുന്നു എന്നതിനെക്കുറിച്ച് ശ്രദ്ധാലുവായിരിക്കാൻ പ്രോത്സാഹിപ്പിക്കുക, കാരണം അവർ അവരുടെ ഡ്രൈവിംഗ് കോഡ് നിർമ്മിക്കുന്നതിന് അവരുടെ പരിശീലനത്തെ ഒരു ഡോക്യുമെന്റേഷനായി ഉപയോഗിക്കും.
വിദ്യാർത്ഥികൾ വാഹനമോടിക്കുമ്പോൾ, മുറിയിൽവിദ്യാർത്ഥികളുടെ പഠനത്തെക്കുറിച്ച് അവരോട് ചോദിക്കുക. ഇതുപോലുള്ള ചോദ്യങ്ങൾ ചോദിക്കുക:
- ജോലി പൂർത്തിയാക്കാൻ ആവശ്യമായ റോബോട്ടിന്റെ ചലനങ്ങളെ നിങ്ങൾ എങ്ങനെ വിവരിക്കും?
- നിങ്ങളുടെ ഡ്രൈവിംഗിനെക്കുറിച്ചുള്ള എന്തെല്ലാം വിശദാംശങ്ങളാണ് നിങ്ങൾ രേഖപ്പെടുത്തുന്നത്? എന്തുകൊണ്ട്? മറ്റെന്താണ് പ്രധാനം?
- ആസൂത്രിതമായ ഒരു പാത സൃഷ്ടിക്കാൻ നിങ്ങൾ എങ്ങനെയാണ് സഹകരിക്കുന്നത്? ഓരോ ഗ്രൂപ്പ് അംഗവും എങ്ങനെയാണ് ഉൾപ്പെട്ടിരിക്കുന്നത്?
ഡ്രൈവിംഗിനായുള്ള വിജയ മാനദണ്ഡങ്ങൾ പാലിച്ചതിനുശേഷം, അവരുടെ ആസൂത്രിത പാത നിങ്ങളുമായി പങ്കിട്ടതിന് ശേഷം, ഓരോ വിദ്യാർത്ഥിക്കും സ്റ്റെപ്പ് 3 ടാസ്ക് കാർഡ് (Google / .docx / .pdf) വിതരണം ചെയ്യുക. വിദ്യാർത്ഥികൾ അവരുടെ പ്രാരംഭ VEXcode പ്രോജക്ടുകൾ നിർമ്മിക്കാൻ അവരുടെ പ്ലാൻ ഉപയോഗിക്കും. ബഗുകൾ കണ്ടെത്തുന്നതും പരിഹരിക്കുന്നതും എളുപ്പമാക്കുന്നതിന്, വിദ്യാർത്ഥികളെ അവരുടെ പ്രോജക്ടുകൾ ക്രമേണ നിർമ്മിക്കാനും പരീക്ഷിക്കാനും പ്രോത്സാഹിപ്പിക്കുക.
വിദ്യാർത്ഥികൾ റോബോട്ടിനെ കോഡ് ചെയ്യുമ്പോൾ, മുറിയിൽ ചുറ്റി സഞ്ചരിച്ച് വിദ്യാർത്ഥികളുമായി അവരുടെ പുരോഗതിയും പഠനവും ചർച്ച ചെയ്യുന്നു. ഇതുപോലുള്ള ചോദ്യങ്ങൾ ചോദിക്കുക:
- ഇതുവരെയുള്ള നിങ്ങളുടെ വഴിയിൽ നിങ്ങൾ എവിടെയാണ്? നിങ്ങൾക്ക് അടുത്തതായി എന്ത് ബ്ലോക്ക് അല്ലെങ്കിൽ പെരുമാറ്റം ആവശ്യമാണ്? നിങ്ങൾക്ക് എങ്ങനെ അറിയാം?
- ബ്ലോക്കുകളുടെ ക്രമം റോബോട്ടിന്റെ ചലനത്തെ എങ്ങനെ ബാധിക്കുന്നു? ബ്ലോക്കുകളുടെ ക്രമം നിങ്ങൾ എങ്ങനെയാണ് തീരുമാനിച്ചത്?
- നിങ്ങൾ ഉദ്ദേശിച്ച രീതിയിൽ റോബോട്ട് നീങ്ങുന്നില്ലെങ്കിൽ എന്തുചെയ്യും? ആ പ്രശ്നം നിങ്ങൾ എങ്ങനെ പരിഹരിക്കും?
വിദ്യാർത്ഥികൾക്ക് ടാസ്ക് പൂർത്തിയാക്കുന്ന ഒരു പ്രാരംഭ കോഡിംഗ് പ്രോജക്റ്റ് ലഭിച്ചുകഴിഞ്ഞാൽ, അവർ 4-ാം ഘട്ടത്തിലേക്ക് പോയി ആവർത്തിക്കാൻ തുടങ്ങണം. ഒരു ഗ്രൂപ്പ് എന്ന നിലയിൽ "മെച്ചപ്പെട്ടത്" എങ്ങനെയെന്ന് വിദ്യാർത്ഥികൾ ചിന്തിക്കാൻ പ്രോത്സാഹിപ്പിക്കുക, അതുവഴി ഒരേ ലക്ഷ്യത്തെ ലക്ഷ്യം വച്ചുള്ള മാറ്റങ്ങൾ അവർക്ക് നിർദ്ദേശിക്കാൻ കഴിയും. ഡ്രൈവിംഗിനും കോഡിംഗിനും ഇടയിൽ വിദ്യാർത്ഥികൾ സ്വതന്ത്രമായും ഇടയ്ക്കിടെയും നീങ്ങണം, കാരണം അവരുടെ ആവശ്യങ്ങൾ ഏറ്റവും മികച്ച രീതിയിൽ നിറവേറ്റുന്നതിന് രണ്ട് തന്ത്രങ്ങളും എങ്ങനെ ഉപയോഗിക്കാമെന്ന് അവർ പഠിക്കുന്നു.
വിദ്യാർത്ഥികൾ പര്യവേക്ഷണം നടത്തുകയും ആവർത്തിക്കുകയും ചെയ്യുമ്പോൾ, അവരുടെ പ്രക്രിയയെക്കുറിച്ച് പരിശോധിക്കാൻ മുറിയിൽ ചുറ്റിനടക്കുക. ഇതുപോലുള്ള ചോദ്യങ്ങൾ ചോദിക്കുക:
- നിങ്ങളുടെ ആവർത്തനത്തിന്റെ ലക്ഷ്യം എന്താണ്? നിങ്ങളുടെ പ്രോജക്റ്റ് മികച്ചതാക്കാൻ അത് സഹായിക്കുമെന്ന് നിങ്ങൾ കരുതുന്നത് എന്തുകൊണ്ട്?
- നിങ്ങൾ പരീക്ഷിച്ചു നോക്കിയ ആശയങ്ങളിൽ ഒന്നിനെക്കുറിച്ച് പറയൂ. അത് വിജയിച്ചോ? എന്തുകൊണ്ട് അല്ലെങ്കിൽ എന്തുകൊണ്ട്?
- നിങ്ങളുടെ പ്രോജക്റ്റ് പര്യവേക്ഷണം ചെയ്യാനും ആവർത്തിക്കാനും നിങ്ങൾ എങ്ങനെയാണ് ഒരുമിച്ച് പ്രവർത്തിക്കുന്നത്?
അധ്യാപകർക്കുള്ള അധിക വിഭവങ്ങൾ:
- പങ്കിടൽ, ഫീഡ്ബാക്ക് ബട്ടണുകൾ ഉപയോഗിക്കൽ - വിദ്യാർത്ഥികൾക്ക് അവരുടെ പ്രോജക്റ്റ് നിങ്ങളുമായി പങ്കിടാൻ VEXcode AIM-ലെ പങ്കിടൽ ബട്ടൺ ഉപയോഗിക്കാം. കൂടുതലറിയാൻ ഈ ലേഖനം കാണുക.
പൂർത്തിയാക്കുക
ഇപ്പോൾ നിങ്ങൾ പരിശീലിച്ചു കഴിഞ്ഞു, നിങ്ങൾ പഠിച്ച കാര്യങ്ങൾ പങ്കിടാനുള്ള സമയമായി. നിങ്ങളുടെ പഠനത്തെക്കുറിച്ച് ചിന്തിക്കാനും ക്ലാസ് മുഴുവൻ ചർച്ചയ്ക്ക് തയ്യാറെടുക്കാനും സഹായിക്കുന്നതിന് നിങ്ങളുടെ ജേണലിൽ ഇനിപ്പറയുന്ന ചോദ്യങ്ങൾക്ക് ഉത്തരം നൽകുക:
- ഈ ദൗത്യം പൂർത്തിയാക്കുന്നതിനുള്ള നിങ്ങളുടെ തന്ത്രം എന്തായിരുന്നു? അത് വിജയകരമായിരുന്നുവെന്ന് നിങ്ങൾ കരുതുന്നത് എന്തുകൊണ്ട്? നിങ്ങളുടെ ഉത്തരങ്ങളിൽ വ്യക്തമായി പറയുക.
- ടാസ്ക് പൂർത്തിയാക്കാൻ നിങ്ങൾ ഡ്രൈവ് മോഡും VEXcode-ഉം എങ്ങനെയാണ് ഉപയോഗിച്ചത്? പരിശീലനത്തിന്റെ രണ്ട് ഭാഗങ്ങളിലും നിങ്ങളുടെ ഗ്രൂപ്പ് എങ്ങനെയാണ് സഹകരിച്ചത്?
- വീഡിയോയിൽ കണ്ടതിൽ നിന്ന് പ്രചോദനം ഉൾക്കൊണ്ട് പരിശീലനത്തിലൂടെ നിങ്ങൾ പഠിച്ച എന്ത് കാര്യമാണ് ഇത്?
ക്ലാസ് മുഴുവൻ ചർച്ചയിൽ വിദ്യാർത്ഥികൾക്ക് അവരുടെ പഠനങ്ങൾ പങ്കുവെക്കാൻ വഴികാട്ടുക. പങ്കിട്ട ധാരണയിലോ പഠന ലക്ഷ്യങ്ങളിലോ ഒത്തുചേരുന്നതിന് പരിശീലനത്തിലൂടെയുള്ള പഠനത്തെക്കുറിച്ച് ചിന്തിക്കാൻ വിദ്യാർത്ഥികളെ സഹായിക്കുക.
ചർച്ചയുടെ ആരംഭ പോയിന്റായി വിദ്യാർത്ഥികൾ അവരുടെ ജേണലുകളിൽ ഉത്തരം നൽകിയ ചോദ്യങ്ങൾ ഉപയോഗിക്കുക. വിദ്യാർത്ഥികളുടെ സംഭാവനകൾ കേൾക്കുമ്പോൾ, അവരുടെ ധാരണയെ നയിക്കാൻ തുടർന്നുള്ള ചോദ്യങ്ങൾ ചോദിക്കുക:
- തന്ത്ര പങ്കിടലിനായി:
- നിങ്ങളുടെ ഗ്രൂപ്പ് ഈ ദൗത്യത്തെ സമാനമായോ അതോ വ്യത്യസ്തമായോ സമീപിച്ചോ? നിങ്ങളുടെ തന്ത്രം നല്ലതാണോ അതോ മോശമാണോ എന്ന് നിങ്ങൾ കരുതുന്നുണ്ടോ? എന്തുകൊണ്ട്? ആ വാദത്തെ പിന്തുണയ്ക്കാൻ നിങ്ങളുടെ കൈവശം എന്ത് തെളിവാണുള്ളത്?
- കോഡിംഗിനായി:
- ഡ്രൈവ് മോഡിൽ നിന്നും VEXcode-ലേക്ക് മാറുന്നത് വെല്ലുവിളി പൂർത്തിയാക്കാൻ നിങ്ങളെ എങ്ങനെ സഹായിച്ചു? വിജയകരമായ ഒരു കോഡിംഗ് പ്രോജക്റ്റ് സൃഷ്ടിക്കാൻ സഹായിച്ച, നിങ്ങളുടെ ഡ്രൈവിംഗ് രേഖപ്പെടുത്തുന്നതിനെക്കുറിച്ച് നിങ്ങൾ എന്താണ് പഠിച്ചത്?
- ബ്ലോക്കുകളുടെ ക്രമത്തെക്കുറിച്ച് നിങ്ങൾ എന്താണ് പഠിച്ചത്?
- കോഡിംഗ് പിശകുകളോ ബഗുകളോ എന്തെങ്കിലും നേരിട്ടോ? നീ അവ എങ്ങനെ ശരിയാക്കി?
വിദ്യാർത്ഥികൾ പങ്കിടുന്നതിനെ അടിസ്ഥാനമാക്കി VEXcode പ്രോജക്റ്റുകൾ നിർമ്മിക്കുന്നതിനും പ്രവർത്തിപ്പിക്കുന്നതിനുമുള്ള രീതികളുടെയോ നടപടിക്രമങ്ങളുടെയോ ഒരു പങ്കിട്ട ലിസ്റ്റ് സൃഷ്ടിക്കുക, ഇത് ഇതുവരെ VEXcode-നെക്കുറിച്ചുള്ള വിദ്യാർത്ഥികളുടെ പങ്കിട്ട ധാരണയെ പ്രതിഫലിപ്പിക്കുന്ന ആർട്ടിഫാക്റ്റുകൾ സൃഷ്ടിക്കാൻ സഹായിക്കും.
ഒരു ഉദാഹരണ പ്രോജക്റ്റ് പര്യവേക്ഷണം ചെയ്യാൻ അടുത്തത് > തിരഞ്ഞെടുക്കുക.