
Εισαγωγή
Σε αυτό το μάθημα, θα μάθετε για τον Οπτικό Αισθητήρα και πώς μπορείτε να χρησιμοποιήσετε την ανατροφοδότηση του αισθητήρα για να βελτιστοποιήσετε τη στρατηγική και τον κώδικά σας για το παιχνίδι Castle Crasher. Θα μάθετε επίσης πώς να δημιουργήσετε έναν αλγόριθμο για να προγραμματίσετε το ρομπότ σας ώστε να βρίσκει αυτόνομα Buckyballs και να ολοκληρώνει την πρόκληση Sweep the Field. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε ένα παράδειγμα του πώς το ρομπότ θα μπορούσε να κινηθεί για να ανιχνεύσει και να απομακρύνει Buckyballs από το Πεδίο χωρίς να πέσει από την άκρη.
Προσθήκη οπτικού αισθητήρα
Σε αυτό το μάθημα, θα μάθετε για τον Οπτικό Αισθητήρα και θα εξερευνήσετε πώς να τον χρησιμοποιήσετε με τον Αισθητήρα Απόστασης για να δημιουργήσετε έναν αλγόριθμο.
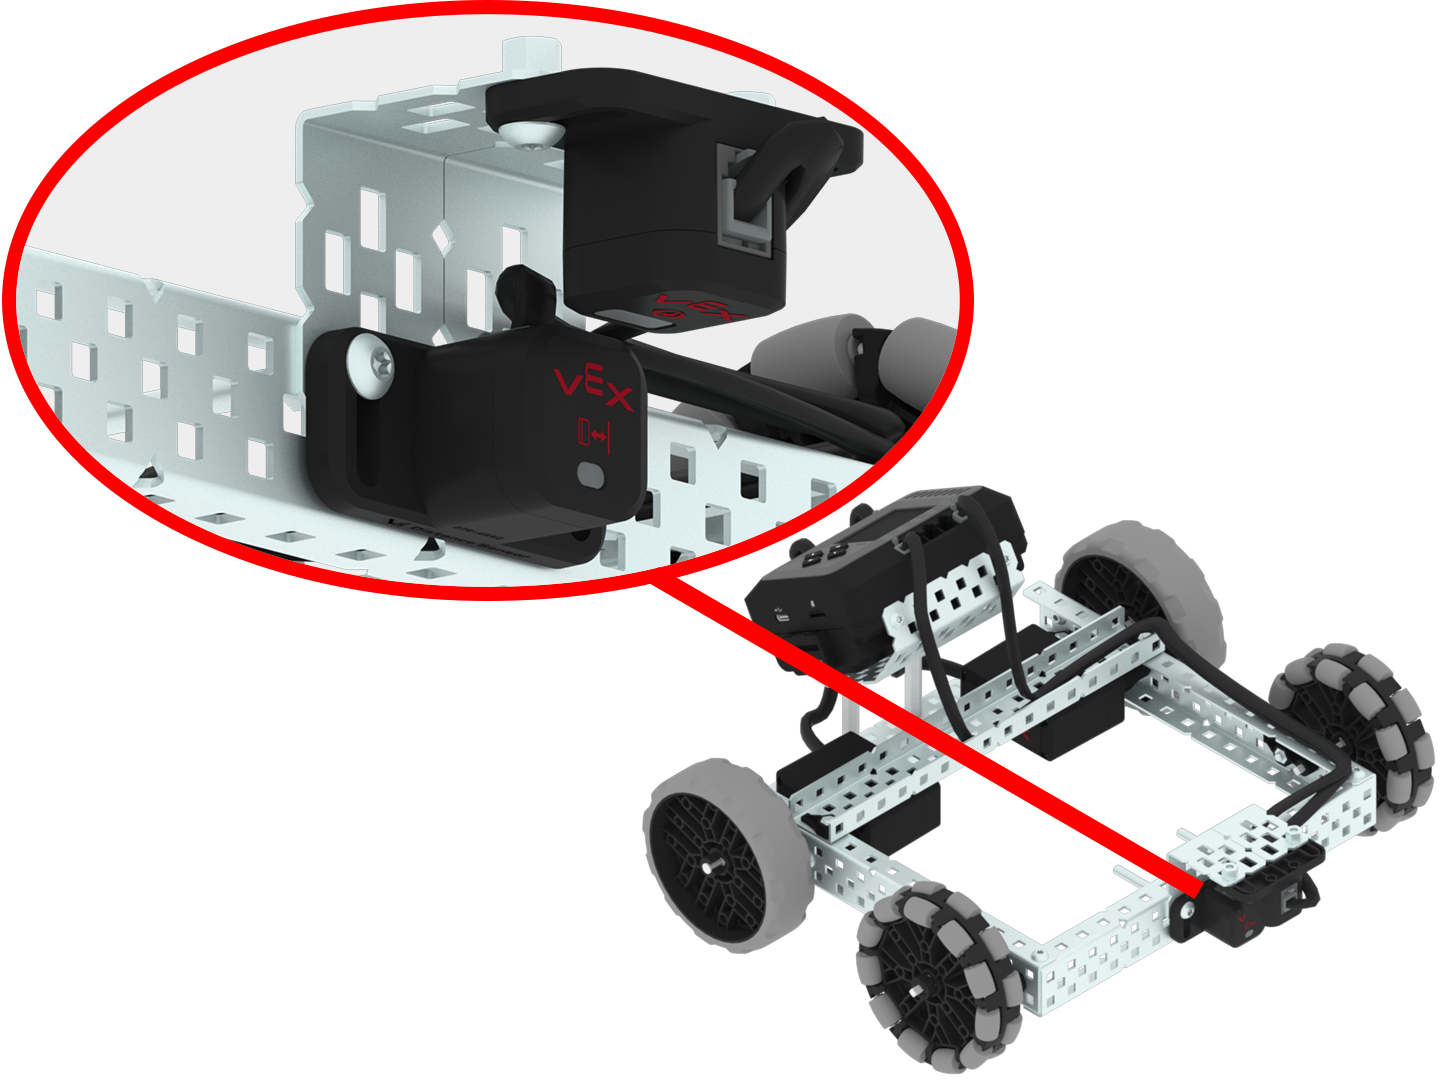
Προσθέστε τους οπτικούς αισθητήρες και τους αισθητήρες απόστασης στο BaseBot σας όπως φαίνεται σε αυτήν την εικόνα.
- Προσθέστε ένα κανάλι C 1x2x1x16 στο μπροστινό μέρος του BaseBot όπως φαίνεται.
- Στη συνέχεια, τοποθετήστε τον αισθητήρα απόστασης στο κανάλι C με την όψη προς τα έξω, όπως φαίνεται στην εικόνα.
- Προσθέστε τον οπτικό αισθητήρα στραμμένο προς τα κάτω.
- Ο αισθητήρας απόστασης θα πρέπει να συνδεθεί στη θύρα 5 και ο οπτικός αισθητήρας στη θύρα 1.
Επιλέξτε< Επιστροφή στα Μαθήματαγια να επιστρέψετε στην Επισκόπηση Μαθήματος.
ΕπιλέξτεΕπόμενο >για να μάθετε για τον Οπτικό Αισθητήρα και πώς μπορείτε να χρησιμοποιήσετε την ανατροφοδότηση και τους αλγόριθμους του αισθητήρα για να προγραμματίσετε το ρομπότ σας ώστε να βρίσκει και να ωθεί τις Μπάλες Bucky από ένα Πεδίο.