

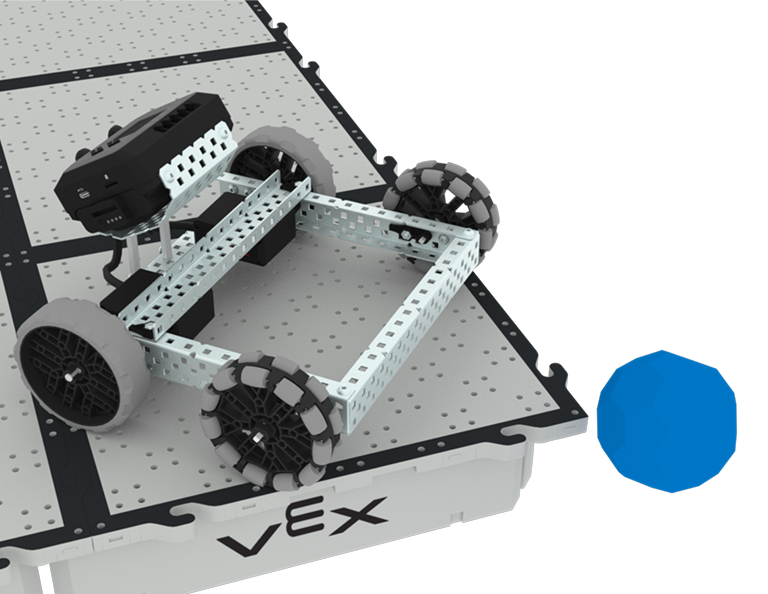
Καταστροφέας Κάστρου
6 Μαθήματα
Σε αυτήν την Ενότητα, θα εξερευνήσετε πώς να χρησιμοποιείτε τους οπτικούς αισθητήρες και τους αισθητήρες απόστασης για να αναζητάτε, να συντρίβετε και να καθαρίζετε «κάστρα» Buckyball και να κερδίζετε πόντους στον διαγωνισμό Castle Crasher!
Επισκεφθείτε την Πύλη των Εκπαιδευτικών για υποστηρικτικό υλικό και βίντεο για τους εκπαιδευτικούς σχετικά με το περιεχόμενο και τη διευκόλυνση των μαθημάτων Castle Crasher.
Μάθημα 1: Εισαγωγή
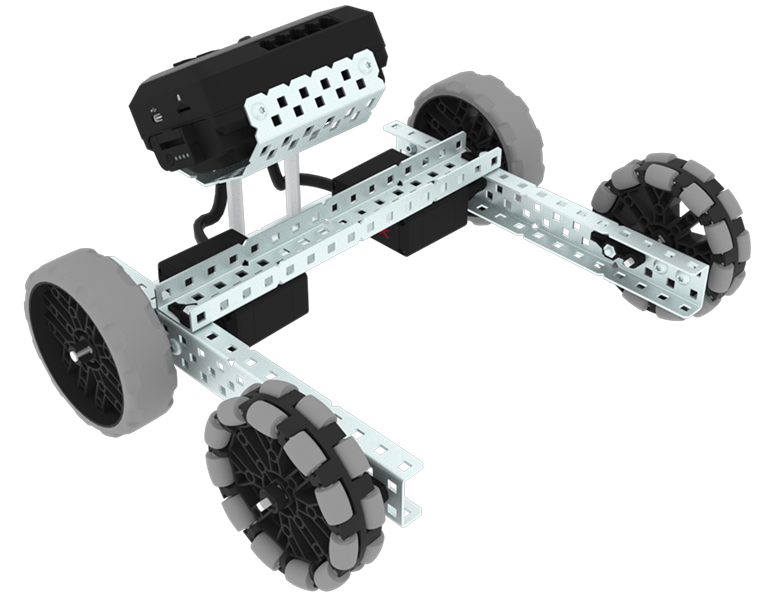
Σε αυτό το μάθημα, θα γνωρίσετε τον διαγωνισμό Castle Crasher, θα κατασκευάσετε το BaseBot και θα ετοιμαστείτε για προγραμματισμό.
Μάθημα 2: Castle Crasher Χωρίς Αισθητήρες
Σε αυτό το μάθημα, θα μάθετε για τον υπολογισμό γωνιών και την αλλαγή της ταχύτητας του ρομπότ σας, ώστε να μπορείτε να αγωνιστείτε στην πρόκληση Buckyball Blitz.
Μάθημα 3: Καταστροφέας Κάστρου + Αισθητήρας Απόστασης
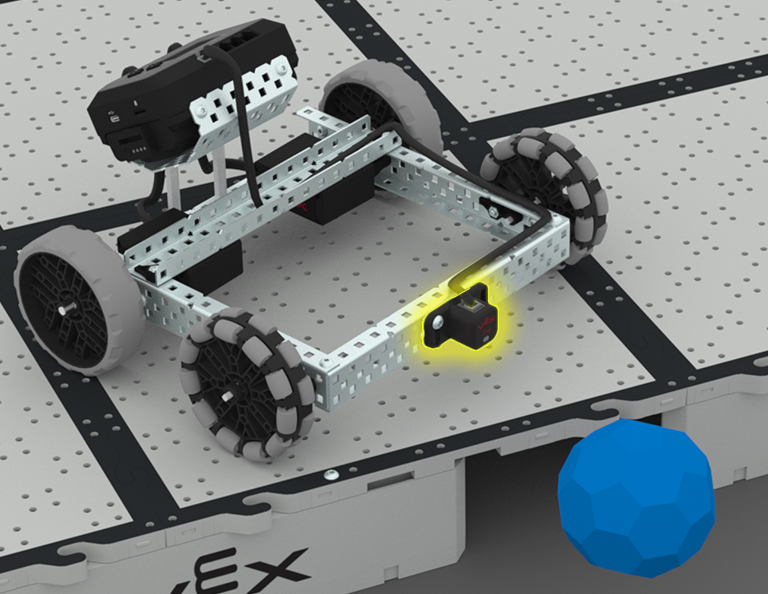
Σε αυτό το μάθημα θα μάθετε τι είναι ο αισθητήρας απόστασης και πώς μπορεί να χρησιμοποιηθεί στο ρομπότ σας. Θα μάθετε επίσης για το μπλοκ [Περιμένετε μέχρι] και πώς μπορεί να χρησιμοποιηθεί σε ένα έργο VEXcode EXP. Στη συνέχεια, θα εφαρμόσετε όσα έχετε μάθει για να συμμετάσχετε στην Πρόκληση Sense and Sweep!
Μάθημα 4: Δημιουργία Αλγορίθμων
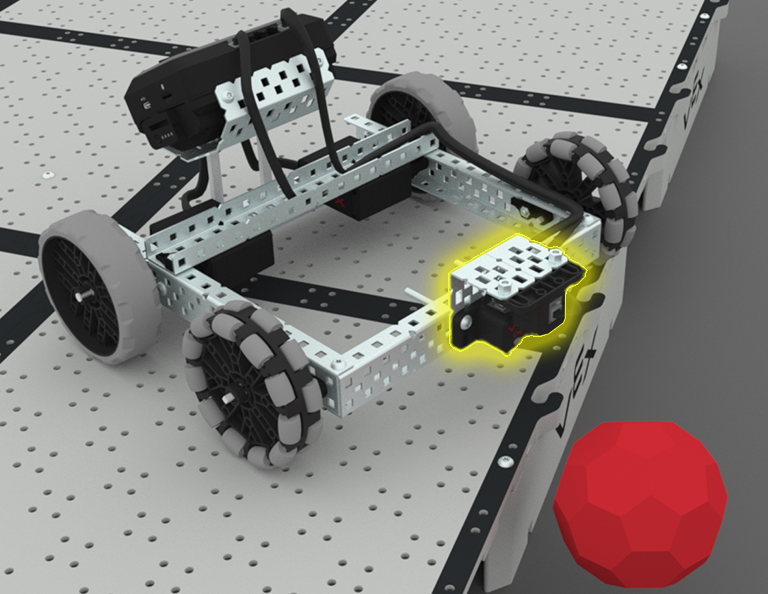
Σε αυτό το μάθημα, θα μάθετε για τον Οπτικό Αισθητήρα και πώς να δημιουργήσετε έναν αλγόριθμο που χρησιμοποιεί ανατροφοδότηση αισθητήρα. Στη συνέχεια, θα προγραμματίσετε το ρομπότ σας ώστε να βρίσκει αυτόνομα Buckyballs και να τα σπρώχνει εκτός Field στην Πρόκληση Sweep the Field.
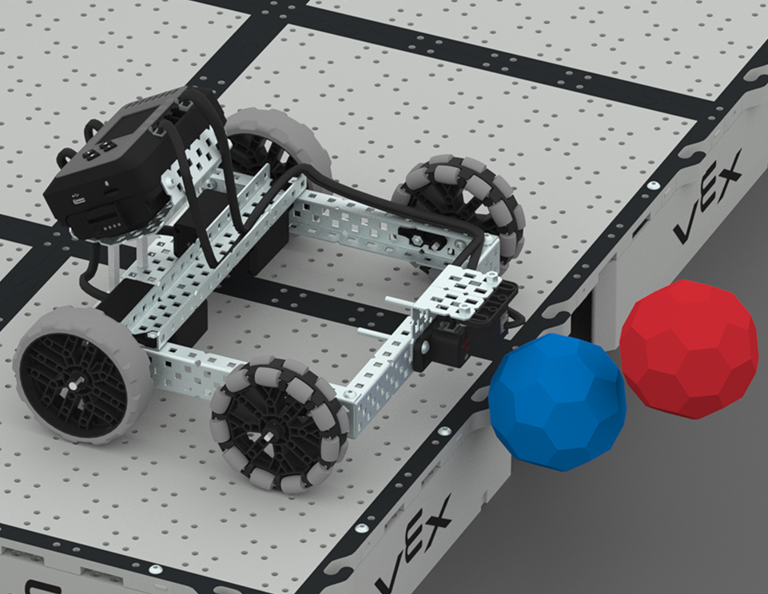
Μάθημα 5: Διαγωνισμός Castle Crasher
Σε αυτό το μάθημα θα εφαρμόσετε τις γνώσεις που αποκτήσατε από τα προηγούμενα μαθήματα για να συμμετάσχετε σε έναν διαγωνισμό Castle Crasher!
Μάθημα 6: Συμπέρασμα
Σε αυτό το μάθημα, θα αναλογιστείτε την Ενότητα και θα εντοπίσετε συνδέσεις μεταξύ αυτών που έχετε κάνει και μιας καριέρας STEM.