
Φόντο
Σε αυτήν την Ενότητα, οι μαθητές θα εξερευνήσουν την εξέλιξη ενός ρομποτικού βραχίονα από χειροκίνητο σε μηχανοκίνητο και μετά σε αυτόματο, και πώς μπορεί να ελεγχθεί για την εκτέλεση μιας εργασίας χειροκίνητα, με διακόπτες και χρησιμοποιώντας κώδικα. Καθ' όλη τη διάρκεια της Ενότητας, οι φοιτητές θα έχουν την ευκαιρία να σκεφτούν και να συζητήσουν έννοιες που σχετίζονται με τη μηχανοποίηση, τον αυτοματισμό, τη ροή έργου και τις υπό όρους δηλώσεις, και να κάνουν συνδέσεις μεταξύ ανθρώπινων και ρομποτικών διεργασιών.
Κατασκευές και χαρακτηριστικά σε αυτήν την ενότητα
Υπάρχουν τέσσερις κατασκευές σε αυτήν την Ενότητα:
- Ένας χειροκίνητος βραχίονας ρομπότ
- Ένας μηχανοκίνητος βραχίονας ρομπότ
- Ένας βραχίονας ρομπότ κώδικα που κινείται σε 1 άξονα
- Ένας βραχίονας ρομπότ κώδικα που κινείται σε 2 άξονες
Αυτές οι κατασκευές μπορούν να ολοκληρωθούν μεμονωμένα (κατασκευασμένες από την αρχή για κάθε Εργαστήριο) ή ως μεταβατική κατασκευή (η πρώτη κατασκευή τροποποιείται στα επόμενα Εργαστήρια). Τα βασικά χαρακτηριστικά κάθε κατασκευής περιλαμβάνουν:
Ρομποτικός βραχίονας: Ένας χειροκίνητος ρομποτικός βραχίονας που ελέγχεται μετακινώντας τη λευκή μακριά δέσμη για να την περιστρέψετε από πλευρά σε πλευρά ή τα πορτοκαλί κουμπιά για να μετακινήσετε τον βραχίονα πάνω και κάτω. Αυτή η κατασκευή χρησιμοποιεί έναν μαγνήτη Βορρά-Νότου για την ανύψωση των δίσκων.
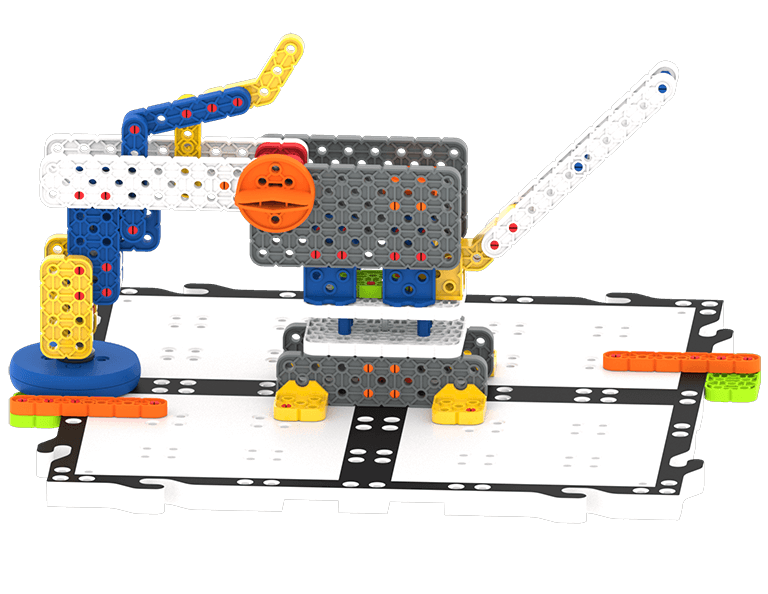
Μηχανοκίνητος βραχίονας ρομπότ: Ένας ρομποτικός βραχίονας που χρησιμοποιεί κινητήρες και διακόπτες για κίνηση. Οι κινητήρες και οι διακόπτες συνδέονται με μια μπαταρία. Αυτή η κατασκευή χρησιμοποιεί επίσης έναν μαγνήτη Βορρά-Νότου για την ανύψωση των δίσκων.
- Σημείωση: Αυτή η κατασκευή απαιτεί 2 κιτ GO για την ολοκλήρωση 1 ρομποτικού βραχίονα.

Κώδικας Ρομποτικός Βραχίονας (1 Άξονα): Ένας ρομποτικός βραχίονας με κινητήρες και έναν εγκέφαλο που ελέγχεται χρησιμοποιώντας το VEXcode GO για κίνηση σε 1 Άξονα - πλευρά σε πλευρά. Αυτή η κατασκευή προσθέτει έναν Αισθητήρα Ματιούκαι χρησιμοποιεί έναν Ηλεκτρομαγνήτη για την ανύψωση των δίσκων.

Κωδικός Ρομποτικός Βραχίονας (2 Άξονων): Η τελική κατασκευή ρομποτικού βραχίονα που προσθέτει έναν κινητήρα για την ανύψωση του βραχίονα σε έναν δεύτερο άξονα - πάνω και κάτω. Αυτή η κατασκευή συνεχίζει να χρησιμοποιεί τον Αισθητήρα Οφθαλμού και τον Ηλεκτρομαγνήτη για την ανύψωση των δίσκων.

Ρομποτικά χέρια στην πραγματική ζωή
Ένας ρομποτικός βραχίονας είναι ένας τύπος μηχανικού βραχίονα, συνήθως προγραμματιζόμενου, που λειτουργεί παρόμοια με έναν ανθρώπινο βραχίονα.
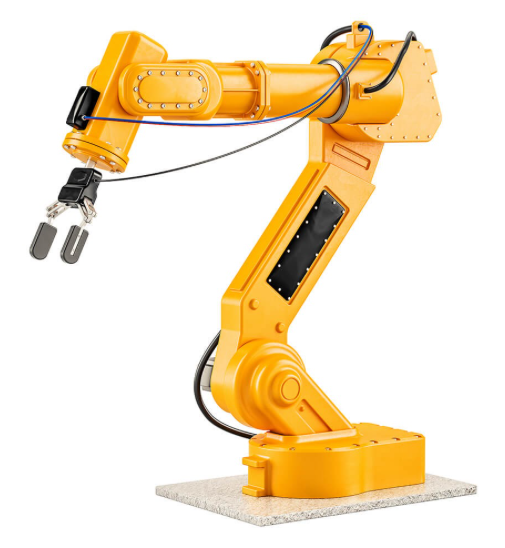
Οι ρομποτικοί βραχίονες, οι οποίοι μπορούν να κινούνται σε πολλές διαφορετικές κατευθύνσεις, μπορούν να προγραμματιστούν για να εκτελούν πολλές διαφορετικές εργασίες. Ορισμένες από αυτές τις εργασίες περιλαμβάνουν τη συγκόλληση μετάλλου, την κατεργασία, τη βαφή, τη συναρμολόγηση αντικειμένων, την τοποθέτηση αντικειμένων σε άλλες μηχανές και τη διαλογή αντικειμένων. Αυτά τα ρομπότ συχνά κάνουν δουλειές που είναι βαρετές, βρώμικες και επικίνδυνες, ώστε να μην χρειάζεται να τις κάνουν οι άνθρωποι.
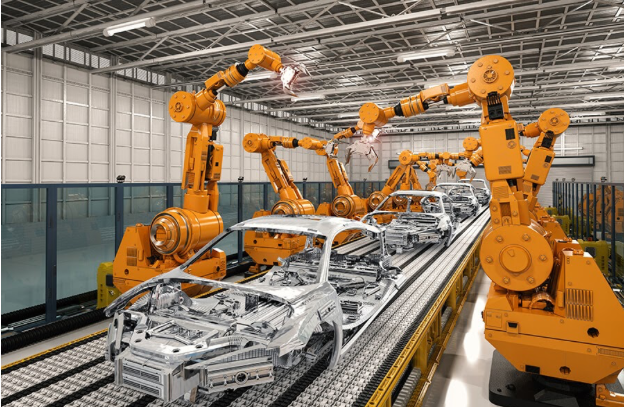
Οι ρομποτικοί βραχίονες μπορούν να εξοπλιστούν με οποιοδήποτε είδος εργαλείου. Αυτά τα εργαλεία χρησιμοποιούνται με ακρίβεια, ορθότητα, ταχύτητα και επαναληψιμότητα που δεν μπορούν να συγκριθούν με τους ανθρώπους. Σε αυτήν την Εργαστήριο STEM, οι μαθητές θα εξοπλίσουν τον ρομποτικό βραχίονά τους με έναν μαγνήτη και αργότερα με έναν ηλεκτρομαγνήτη.
Αυτοί οι ρομποτικοί βραχίονες μπορούν να χρησιμοποιούν αισθητήρες και πληροφορίες από αισθητήρες για να λαμβάνουν αποφάσεις σχετικά με τη συμπεριφορά τους. Στα επόμενα εργαστήρια της ενότητας, οι μαθητές θα εξερευνήσουν πώς λειτουργεί ο αισθητήρας ματιού και πώς μπορεί να χρησιμοποιηθεί για τον έλεγχο της κίνησης του βραχίονα του ρομπότ.
Τα βιομηχανικά ρομπότ και ο αυτοματισμός αποτελούν σημαντικό μέρος της κατασκευής των περισσότερων προϊόντων που παράγονται στον σημερινό κόσμο. Για μια δραστηριότητα επέκτασης, ζητήστε από τους μαθητές να ερευνήσουν βιομηχανικά ρομπότ και να φτιάξουν μια λίστα με προϊόντα που χρησιμοποιούν και τα οποία έχουν κατασκευαστεί ή ταξινομηθεί από ρομποτικό βραχίονα.
Επεξήγηση εργαστηριακών λύσεων
Στα Εργαστήρια 3-5, οι μαθητές θα χρησιμοποιήσουν το VEXcode GO για να δημιουργήσουν έργα που ελέγχουν την κίνηση του βραχίονα του ρομπότ χρησιμοποιώντας τον ηλεκτρομαγνήτη, τον αισθητήρα ματιού, τους κινητήρες και τον εγκέφαλο. Το Εργαστήριο 3 εισάγει τον βασικό προγραμματισμό για την ενεργοποίηση του Ηλεκτρομαγνήτη και την περιστροφή του Ρομποτικού Βραχίονα. Τα Εργαστήρια 4 και 5 εξερευνούν τον τρόπο ελέγχου του Ρομποτικού Βραχίονα μέσω της λήψης αποφάσεων σε κώδικα και διερευνούν τη ροή του έργου χρησιμοποιώντας Λογικές Συνθήκες, Υποθετικές Δηλώσεις και το μπλοκ [Forever] για την μετακίνηση δίσκων και τη λήψη αποφάσεων με βάση την ανίχνευση χρώματος.
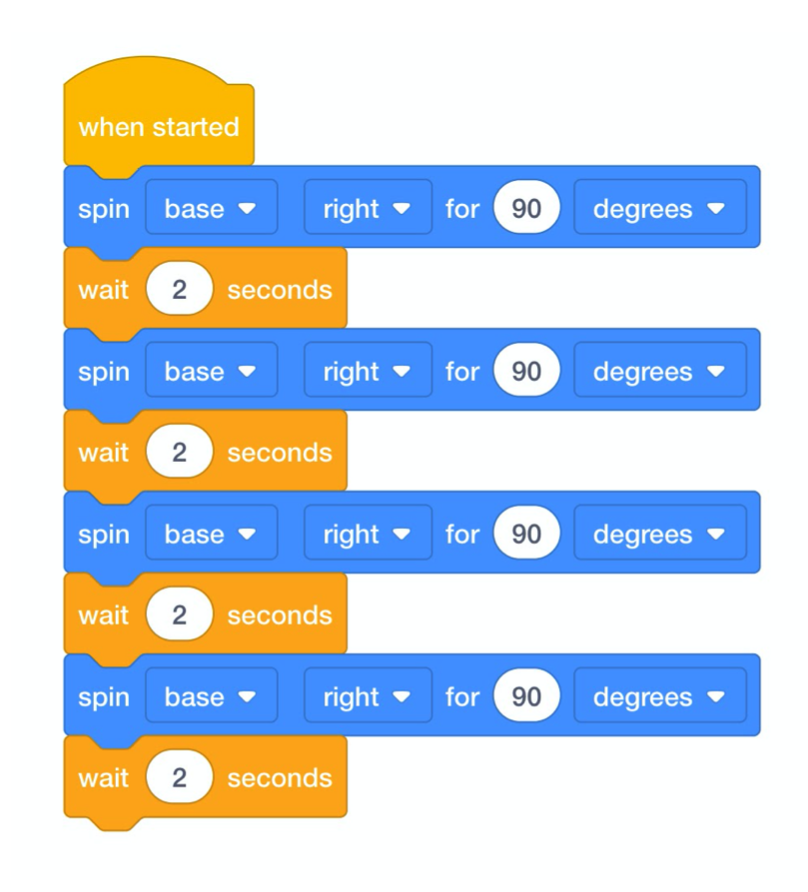
Εργαστήριο 3 - Λύση Μέρους 1
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Περιστρέψτε τον βραχίονα του ρομπότ δεξιά (για 90 μοίρες).
- Στη συνέχεια, περιμένετε 2 δευτερόλεπτα.
- Στη συνέχεια, επαναλάβετε τη διαδικασία 3 ακόμη φορές, για να περιστρέψετε πλήρως τον βραχίονα του ρομπότ και να τον επιστρέψετε στην αρχική του θέση.
Εργαστήριο 3 - Λύση Μέρους 2
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Ενεργοποιήστε τον ηλεκτρομαγνήτη για να σηκώσετε τον δίσκο.
- Στη συνέχεια, περιστρέψτε τον βραχίονα του ρομπότ δεξιά για να μετακινήσετε τον δίσκο.
- Αποθέστε τον δίσκο σε μια νέα θέση.
- Επιστρέψτε τον βραχίονα του ρομπότ στην αρχική του θέση.
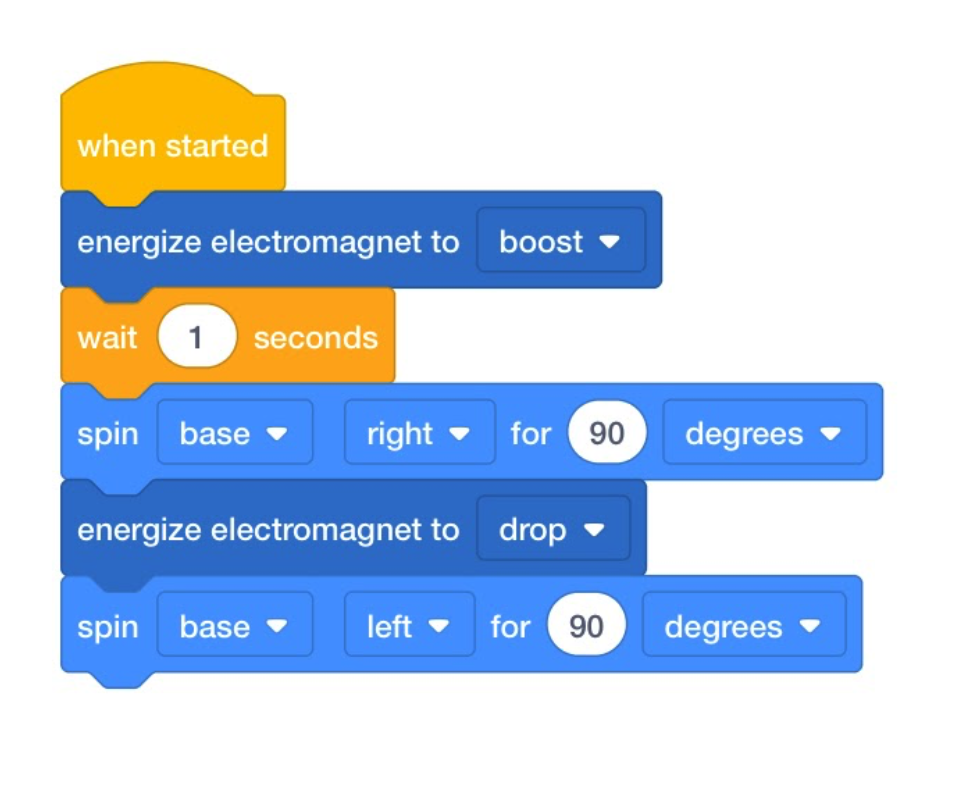
Σημείωση: Σε αυτό το σενάριο, ο δίσκος θα χτυπήσει την πορτοκαλί δέσμη στο πλακίδιο και θα πρέπει να αποκολληθεί από τον μαγνήτη. Αυτή είναι η επιδιωκόμενη συμπεριφορά.
Εργαστήριο 4 - Λύση Μέρους 1
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Περιμένετε μέχρι ο αισθητήρας ματιών να εντοπίσει ένα αντικείμενο.
- Στη συνέχεια, ενεργοποιήστε τον ηλεκτρομαγνήτη για να σηκώσετε τον δίσκο.
- Στη συνέχεια, περιστρέψτε τον βραχίονα του ρομπότ δεξιά για να μετακινήσετε τον δίσκο.
- Αποθέστε τον δίσκο σε μια νέα θέση.
- Επιστρέψτε τον βραχίονα του ρομπότ στην αρχική του θέση.
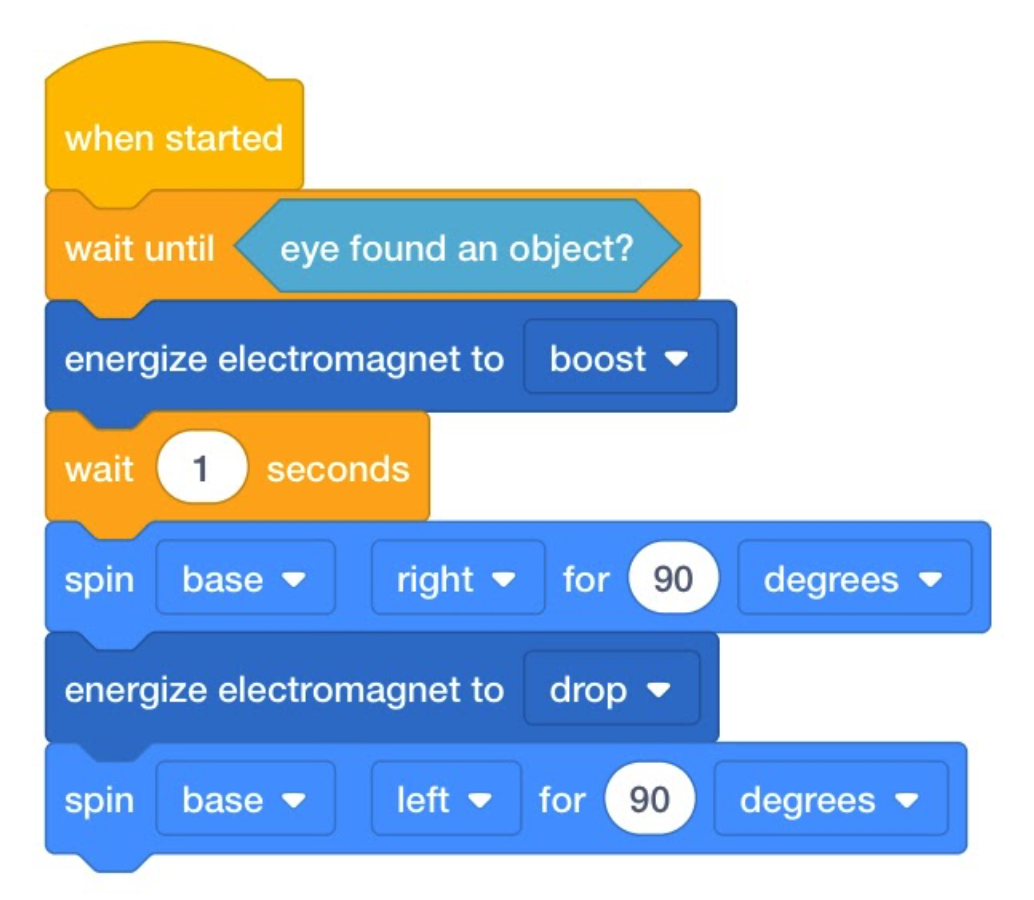
Σημείωση: Σε αυτό το σενάριο, ο δίσκος θα χτυπήσει την πορτοκαλί δέσμη στο πλακίδιο και θα πρέπει να αποκολληθεί από τον μαγνήτη. Αυτή είναι η επιδιωκόμενη συμπεριφορά.
Εργαστήριο 4 - Λύση Μέρους 2
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Περιμένετε μέχρι ο αισθητήρας Eye να εντοπίσει ένα αντικείμενο.
- Στη συνέχεια, ενεργοποιήστε τον ηλεκτρομαγνήτη για να σηκώσετε τον δίσκο.
- Στη συνέχεια, μετακινήστε τον βραχίονα του ρομπότ ΕΠΑΝΩ για να σηκώσετε τον δίσκο.
- Στη συνέχεια, περιστρέψτε τον βραχίονα του ρομπότ δεξιά για να μετακινήσετε τον δίσκο.
- Στη συνέχεια, μετακινήστε το βραχίονα του ρομπότ ΠΡΟΣ ΤΑ ΚΑΤΩ ώστε να μπορεί να ρίξει τον δίσκο.
- Επιστρέψτε τον βραχίονα του ρομπότ στην αρχική του θέση.
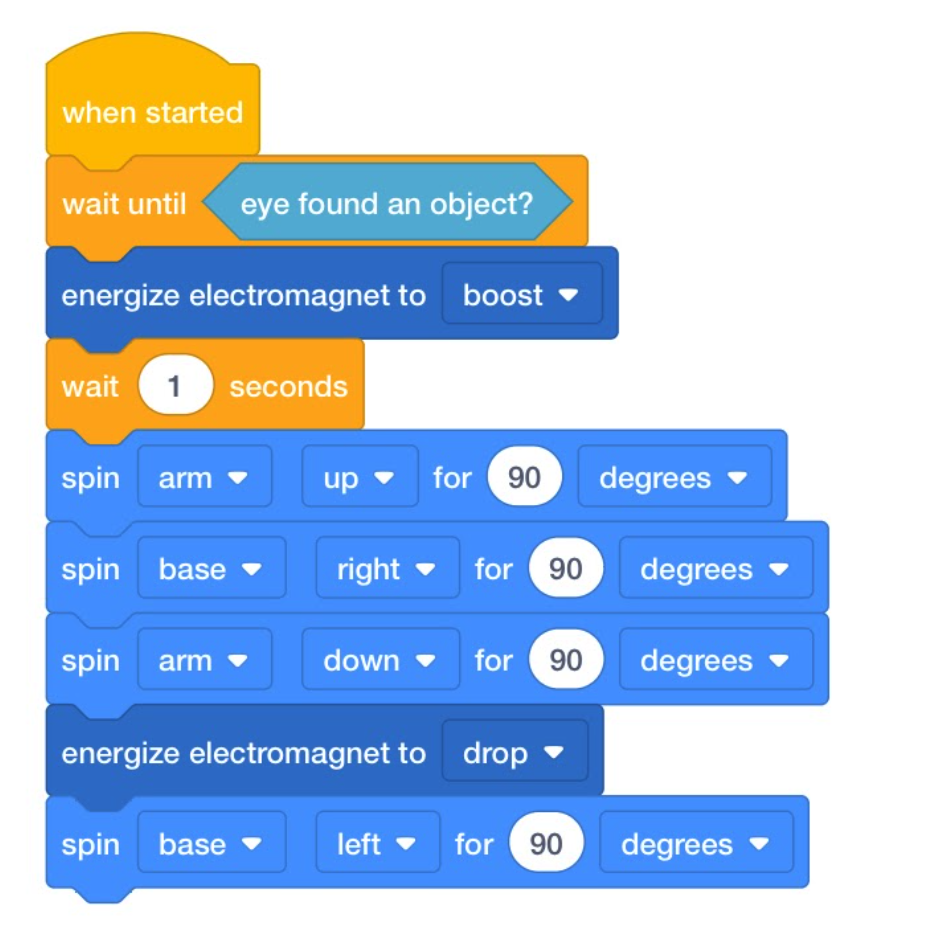
Αυτά τα έργα χρησιμοποιούν το μπλοκ [Περιμένετε μέχρι] για να ελέγξουν τη ροή του έργου ώστε να περιμένετε μέχρι ο αισθητήρας ματιού να ανιχνεύσει ένα αντικείμενο πριν ενεργοποιήσει τον ηλεκτρομαγνήτη. Αν δεν περίμενε τον αισθητήρα Eye Sensor, ο ηλεκτρομαγνήτης θα κινούνταν χωρίς να σηκώσει τον δίσκο. Αυτό επιτρέπει στο ρομπότ να λαμβάνει μια απόφαση με βάση τα δεδομένα που λαμβάνει από τον αισθητήρα ματιών του.
Εργαστήριο 5 - Λύση Μέρους 1
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Περιμένετε μέχρι ο αισθητήρας ματιών να εντοπίσει ένα αντικείμενο.
- Αν το αντικείμενο είναι πράσινο, τότε θα μετακινήσει τον δίσκο όπως έκανε στο Εργαστήριο 4.
- Ο βραχίονας του ρομπότ θα ελέγχει συνεχώς για ένα πράσινο αντικείμενο λόγω του μπλοκ [Forever] γύρω από τη στοίβα.
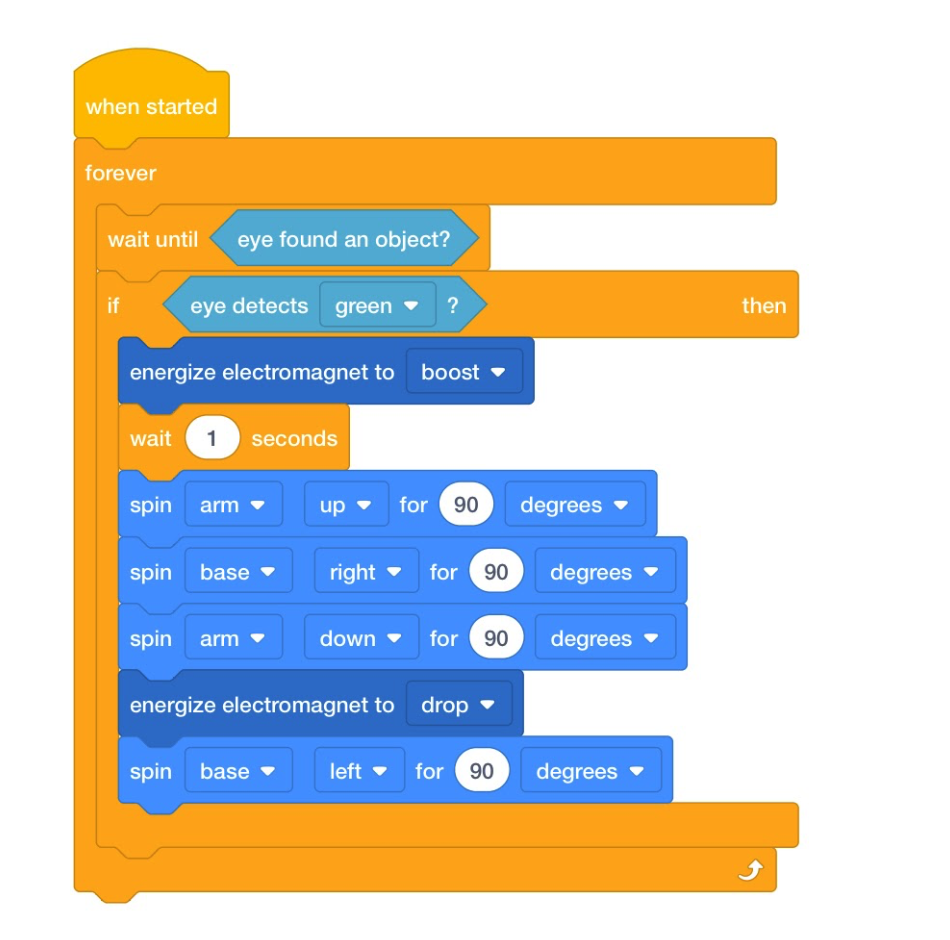
Εργαστήριο 5 - Λύση Μέρους 2
Αυτό το έργο θα κάνει τον βραχίονα ρομπότ:
- Περιμένετε μέχρι ο αισθητήρας ματιών να εντοπίσει ένα αντικείμενο.
- Εάν το αντικείμενο είναι πράσινο, ο βραχίονας του ρομπότ θα σηκώσει τον δίσκο και θα τον μετακινήσει προς τα δεξιά κατά 90 μοίρες, στη συνέχεια θα ρίξει τον δίσκο και θα επιστρέψει στην αρχική του θέση.
- Εάν το αντικείμενο είναι κόκκινο, ο βραχίονας του ρομπότ θα σηκώσει τον δίσκο και θα τον μετακινήσει δεξιά 180 μοίρες, στη συνέχεια θα ρίξει τον δίσκο και θα επιστρέψει στην αρχική του θέση.
- Εάν το αντικείμενο είναι μπλε, ο βραχίονας του ρομπότ θα σηκώσει τον δίσκο και θα τον μετακινήσει προς τα αριστερά κατά 90 μοίρες, στη συνέχεια θα ρίξει τον δίσκο και θα επιστρέψει στην αρχική του θέση.

Αυτά τα έργα προσθέτουν εντολές υπό όρους για να επιτρέπουν στο ρομπότ να λαμβάνει επαναλαμβανόμενες αποφάσεις με βάση τα δεδομένα από τον αισθητήρα ματιών. Επαναλαμβάνονται επειδή το μπλοκ [Forever] χρησιμοποιείται για να πει στο ρομπότ να ελέγχει συνεχώς για αντικείμενα.
Για περισσότερες πληροφορίες σχετικά με τα μεμονωμένα μπλοκ που χρησιμοποιούνται σε αυτά τα έργα, χρησιμοποιήστε τη λειτουργία Help στο VEXcode GO. Για περισσότερες πληροφορίες σχετικά με τα σχήματα μπλοκ και τις σημασίες τους, ανατρέξτε στο άρθρο Σχήματα και σημασίες μπλοκ στη Βιβλιοθήκη VEX. Αν θέλετε να μάθετε περισσότερα σχετικά με τις έννοιες της Επιστήμης των Υπολογιστών πίσω από αυτές τις λύσεις κώδικα, το Μάθημα Πιστοποίησης Εκπαιδευτικού Βασικών Αρχών Επιστήμης Υπολογιστών μπορεί να είναι για εσάς.
Τι είναι η Ροή Έργου;
Η Ροή Έργου περιγράφει τη σειρά εκτέλεσης των μπλοκ σε ένα έργο. Όλα τα έργα ρέουν από πάνω προς τα κάτω, ξεκινώντας από το μπλοκ hat [When started]. Μόνο ένα μπλοκ εκτελείται κάθε φορά και μόλις ένα μπλοκ ολοκληρώσει τις ενέργειες ή τις συμπεριφορές του, το έργο προχωρά αυτόματα στο επόμενο μπλοκ. Ορισμένα μπλοκ ελέγχου (με πορτοκαλί χρώμα) μπορούν να τροποποιήσουν τη ροή του έργου, με βάση μια συνθήκη ή τιμή παραμέτρου. Σε αυτό το έργο, για παράδειγμα, το μπλοκ [Περιμένετε μέχρι] θα διακόψει τη ροή του έργου και θα "περιμένετε μέχρι" να πληρούται η συνθήκη (σε αυτήν την περίπτωση, αν ο αισθητήρας ματιού βρήκε κάποιο αντικείμενο). Μόλις ικανοποιηθεί αυτή η συνθήκη (ο αισθητήρας ματιού βρήκε ένα αντικείμενο, επομένως το μπλοκ αναφέρει την τιμή TRUE), το μπλοκ [Περιμένετε μέχρι] θα τερματιστεί και θα προχωρήσει στο επόμενο μπλοκ του έργου.

Κομμάτια VEX GO
Για πιο λεπτομερείς πληροφορίες σχετικά με τα εξαρτήματα και τα ηλεκτρονικά του κιτ VEX GO που χρησιμοποιούνται στη μονάδα βραχίονα ρομπότ, ανατρέξτε στα εξαρτήματα στο άρθρο της βιβλιοθήκης VEX για το κιτ VEX GO.