
Latar belakang
Dalam unit ini, siswa akan mengeksplorasi evolusi lengan robot dari manual ke bermotor hingga otomatis, dan bagaimana lengan robot dapat dikendalikan untuk menyelesaikan suatu tugas dengan tangan, dengan sakelar, dan menggunakan kode. Sepanjang unit ini, siswa akan memiliki kesempatan untuk berpikir dan mendiskusikan konsep-konsep yang berkaitan dengan mekanisasi, otomatisasi, alur proyek, dan pernyataan bersyarat, serta untuk membuat hubungan antara proses manusia dan robot.
Konfigurasi dan Fitur di Unit Ini
Ada empat susunan dalam Unit ini:
- Lengan Robot Manual
- Lengan Robot Bermotor
- Lengan Robot Kode yang bergerak pada 1 sumbu
- Lengan Robot Kode yang bergerak pada 2 sumbu
Bangunan-bangunan ini dapat diselesaikan secara individual (dibangun dari awal untuk setiap Lab), atau sebagai bangunan transisi (bangunan pertama dimodifikasi di Lab berikutnya). Fitur utama dari setiap versi meliputi:
Lengan Robot: Lengan robot yang dioperasikan secara manual dan dikendalikan dengan menggerakkan balok panjang berwarna putih untuk memutarnya dari sisi ke sisi, atau kenop berwarna oranye untuk menggerakkan lengan ke atas dan ke bawah. Konstruksi ini menggunakan magnet Utara-Selatan untuk mengangkat cakram.
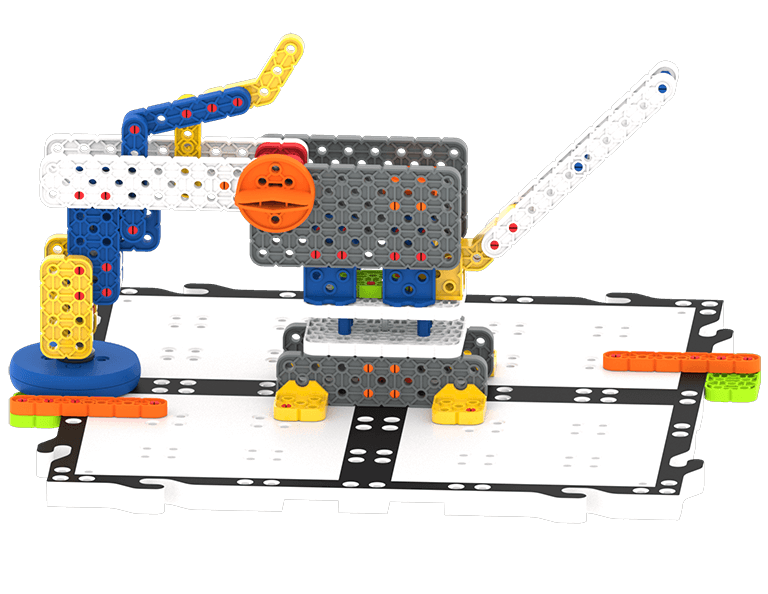
Lengan Robot Bermotor: Lengan robot yang menggunakan motor dan sakelar untuk bergerak. Motor dan sakelar terhubung ke baterai. Konstruksi ini juga menggunakan magnet Utara-Selatan untuk mengangkat cakram.
- Catatan: Rakitan ini membutuhkan 2 Kit GO untuk menyelesaikan 1 Lengan Robot.
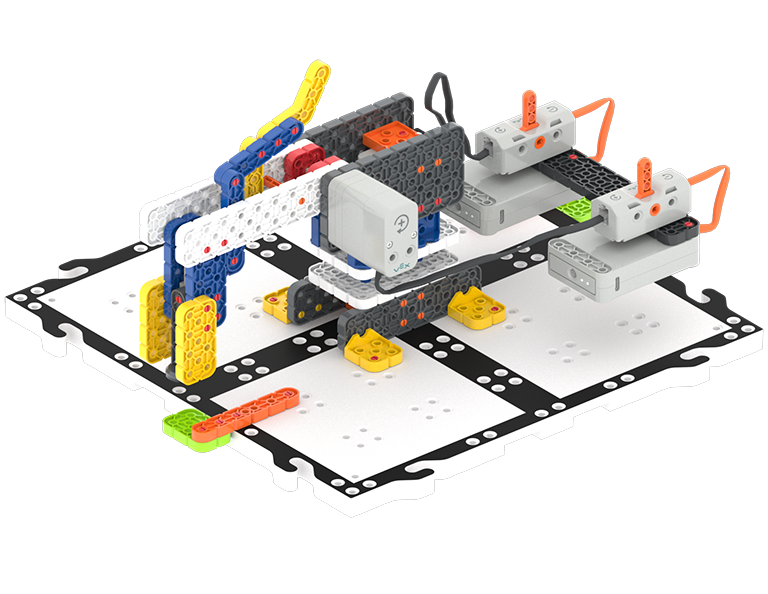
Code Robot Arm (1-Axis): Sebuah lengan robot dengan motor dan Otak yang dikendalikan menggunakan VEXcode GO untuk bergerak pada 1 Sumbu - dari sisi ke sisi. Konstruksi ini menambahkan Sensor Mata , dan menggunakan Elektromagnet untuk mengangkat cakram.
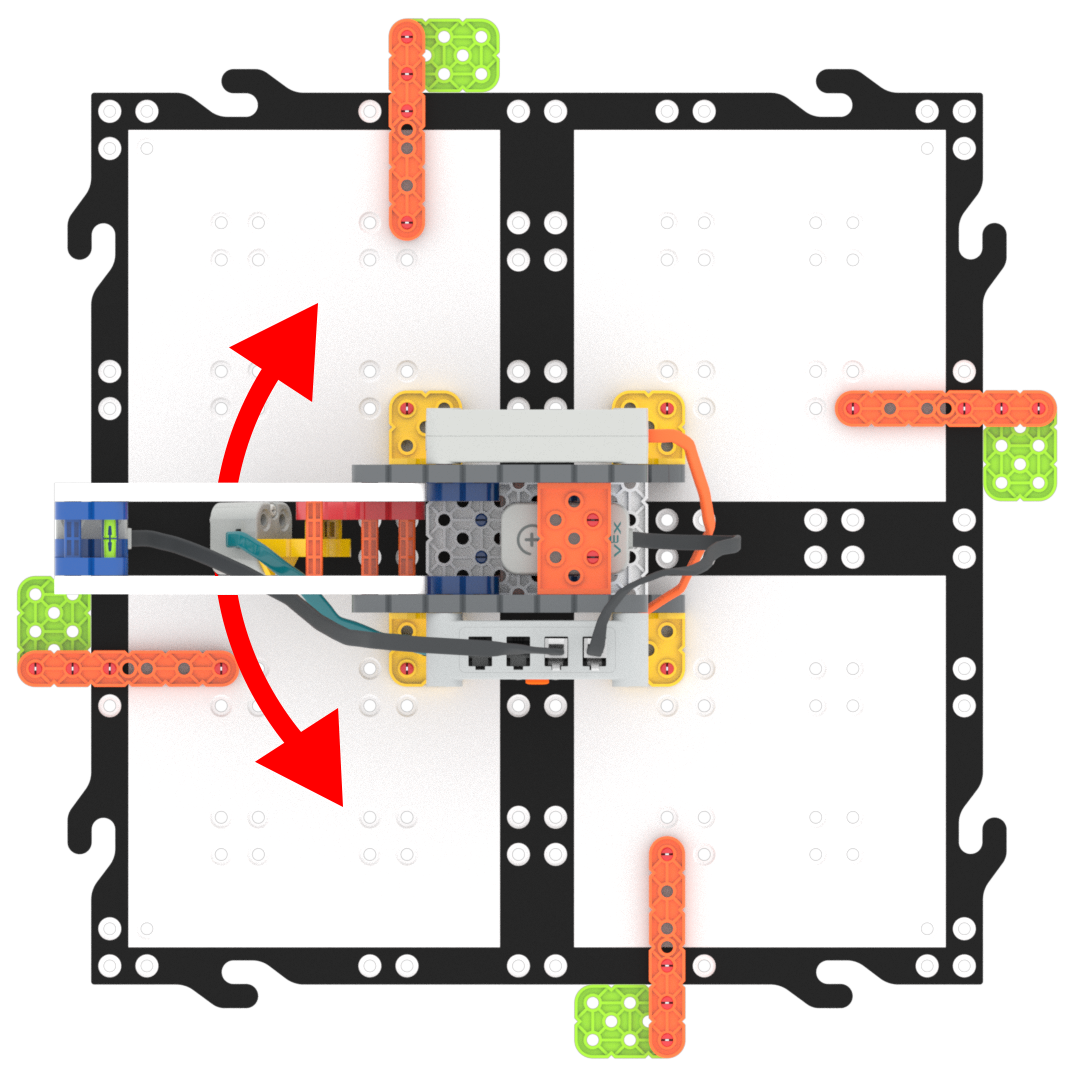
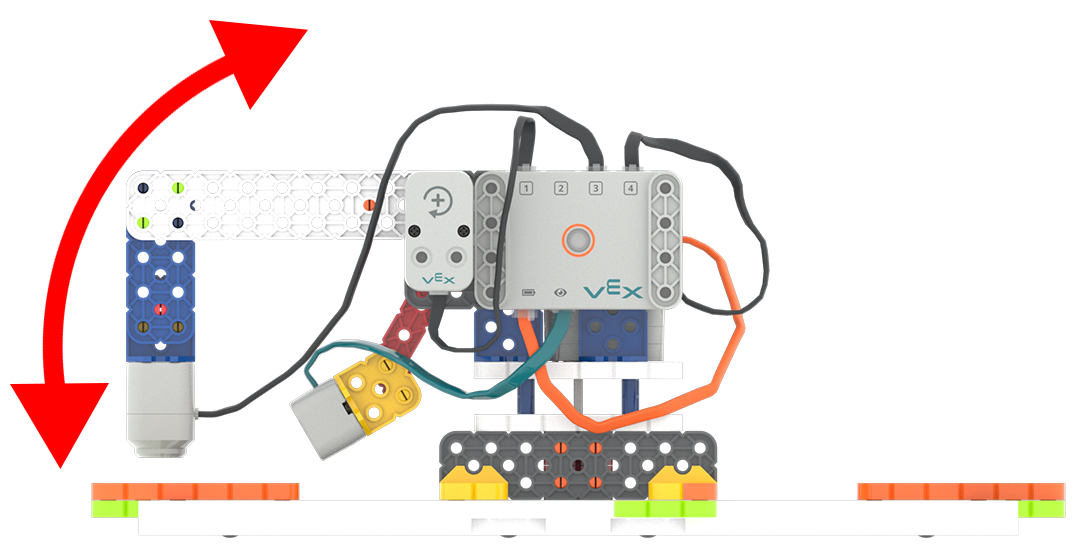
Kode Lengan Robot (2-Axis): Konstruksi lengan robot terakhir yang menambahkan motor untuk mengangkat lengan pada sumbu kedua - naik dan turun. Desain ini tetap menggunakan Sensor Mata dan Elektromagnet untuk mengangkat cakram.
Lengan Robot dalam Kehidupan Nyata
Lengan robot adalah jenis lengan mekanik, biasanya dapat diprogram, yang berfungsi mirip dengan lengan manusia.
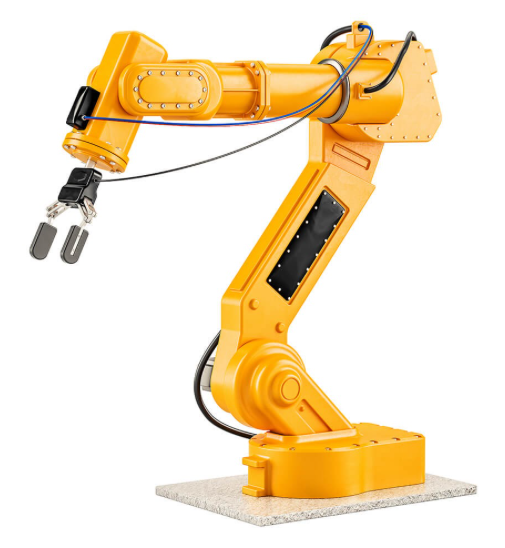
Lengan robot, yang dapat bergerak ke beberapa arah berbeda, dapat diprogram untuk melakukan berbagai tugas. Beberapa tugas tersebut meliputi pengelasan logam, pengerjaan mesin, pengecatan, perakitan, penempatan barang ke dalam mesin lain, dan penyortiran objek. Robot-robot ini sering melakukan pekerjaan yang membosankan, kotor, dan berbahaya sehingga manusia tidak perlu melakukannya.
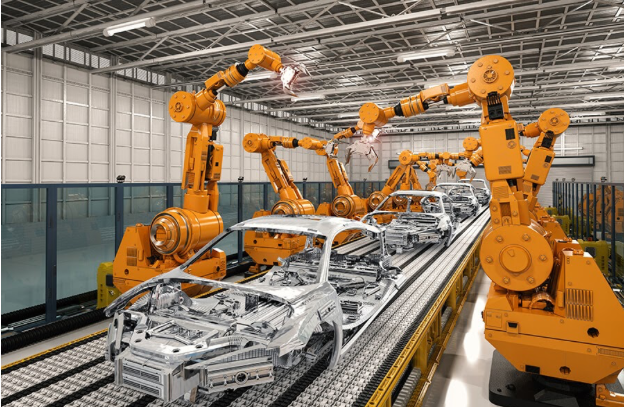
Lengan robot dapat dilengkapi dengan segala jenis alat. Alat-alat ini digunakan dengan presisi, akurasi, kecepatan, dan pengulangan yang tidak dapat ditandingi oleh manusia. Dalam Unit Laboratorium STEM ini, siswa akan melengkapi lengan robot yang mereka buat dengan magnet dan kemudian, elektromagnet.
Lengan robot ini dapat menggunakan sensor, dan informasi dari sensor, untuk membuat keputusan tentang perilakunya. Pada praktikum selanjutnya dalam unit ini, siswa akan mempelajari cara kerja Sensor Mata dan bagaimana sensor tersebut dapat digunakan untuk mengontrol pergerakan Lengan Robot.
Robot industri dan otomatisasi merupakan bagian penting dari proses manufaktur sebagian besar produk yang diproduksi di dunia saat ini. Sebagai kegiatan tambahan, mintalah siswa untuk meneliti robot industri dan membuat daftar produk yang mereka gunakan yang telah dibuat atau disortir oleh lengan robot.
Penjelasan Solusi Laboratorium
Di Lab 3-5, siswa akan menggunakan VEXcode GO untuk membuat proyek yang mengontrol pergerakan Lengan Robot menggunakan Elektromagnet, Sensor Mata, Motor, dan Otak. Lab 3 memperkenalkan pemrograman dasar untuk mengaktifkan Elektromagnet dan memutar Lengan Robot. Lab 4 dan 5 mengeksplorasi cara mengontrol Lengan Robot melalui pengambilan keputusan dalam kode, dan mengeksplorasi alur proyek menggunakan Kondisi Boolean, Pernyataan Bersyarat, dan blok [Selamanya] untuk memindahkan cakram dan membuat keputusan berdasarkan penginderaan warna.
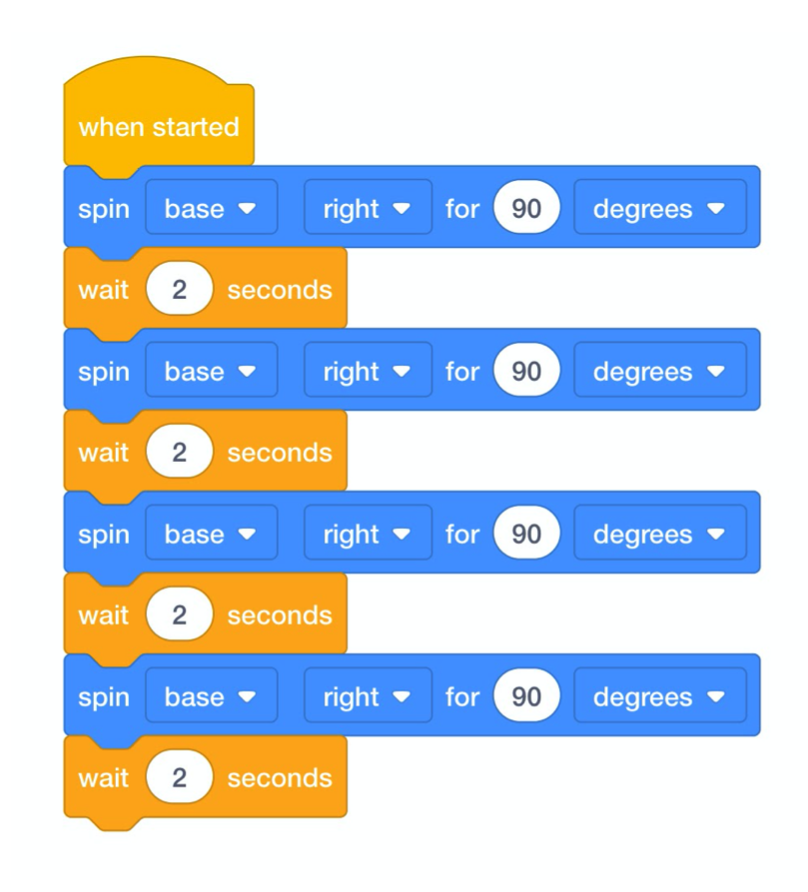
Solusi Lab 3 Bermain Bagian 1
Proyek ini akan membuat Lengan Robot:
- Putar lengan robot ke kanan (90 derajat).
- Kemudian, tunggu selama 2 detik.
- Kemudian, ulangi proses tersebut 3 kali lagi, untuk memutar Lengan Robot sepenuhnya dan mengembalikannya ke posisi semula.
Solusi Lab 3 Bermain Bagian 2
Proyek ini akan membuat Lengan Robot:
- Aktifkan elektromagnet untuk mengambil cakram tersebut.
- Kemudian, putar Lengan Robot ke kanan untuk menggerakkan cakram.
- Letakkan disk tersebut di lokasi baru.
- Kembalikan lengan robot ke posisi semula.
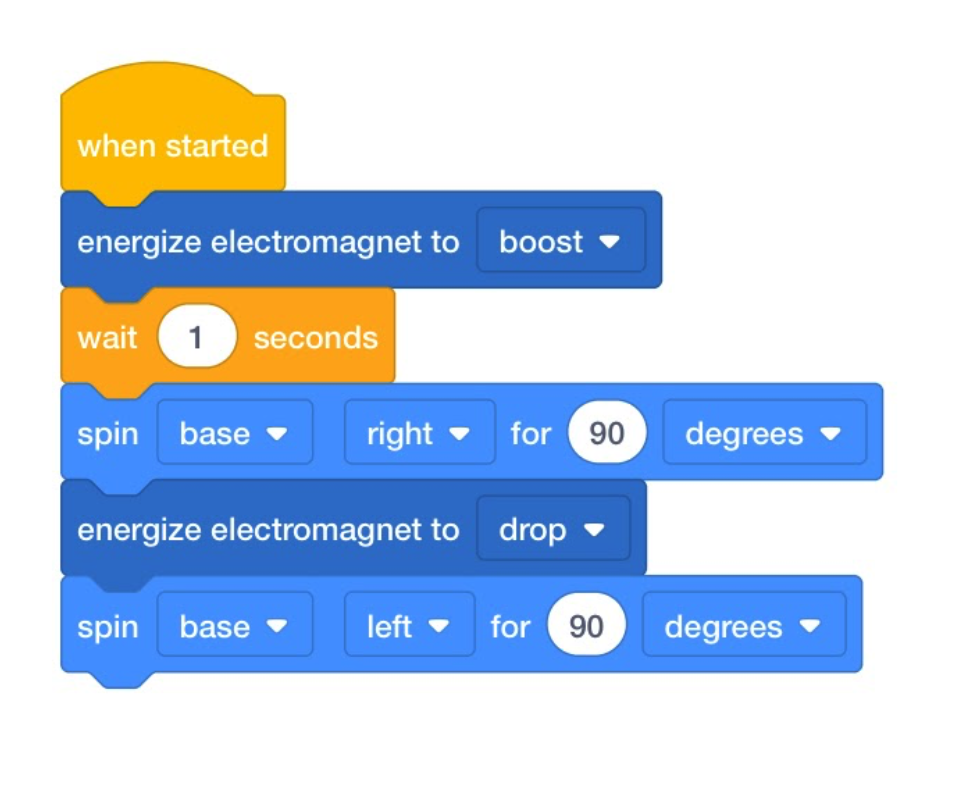
Catatan: Dalam skenario ini, cakram akan mengenai sinar oranye pada ubin, dan seharusnya terpisah dari magnet. Ini adalah perilaku yang diinginkan.
Solusi Lab 4 Bermain Bagian 1
Proyek ini akan membuat Lengan Robot:
- Tunggu hingga Sensor Mata menemukan suatu objek.
- Kemudian, aktifkan elektromagnet untuk mengambil cakram tersebut.
- Kemudian, putar Lengan Robot ke kanan untuk memindahkan dis
- Letakkan disk tersebut di lokasi baru.
- Kembalikan lengan robot ke posisi semula.
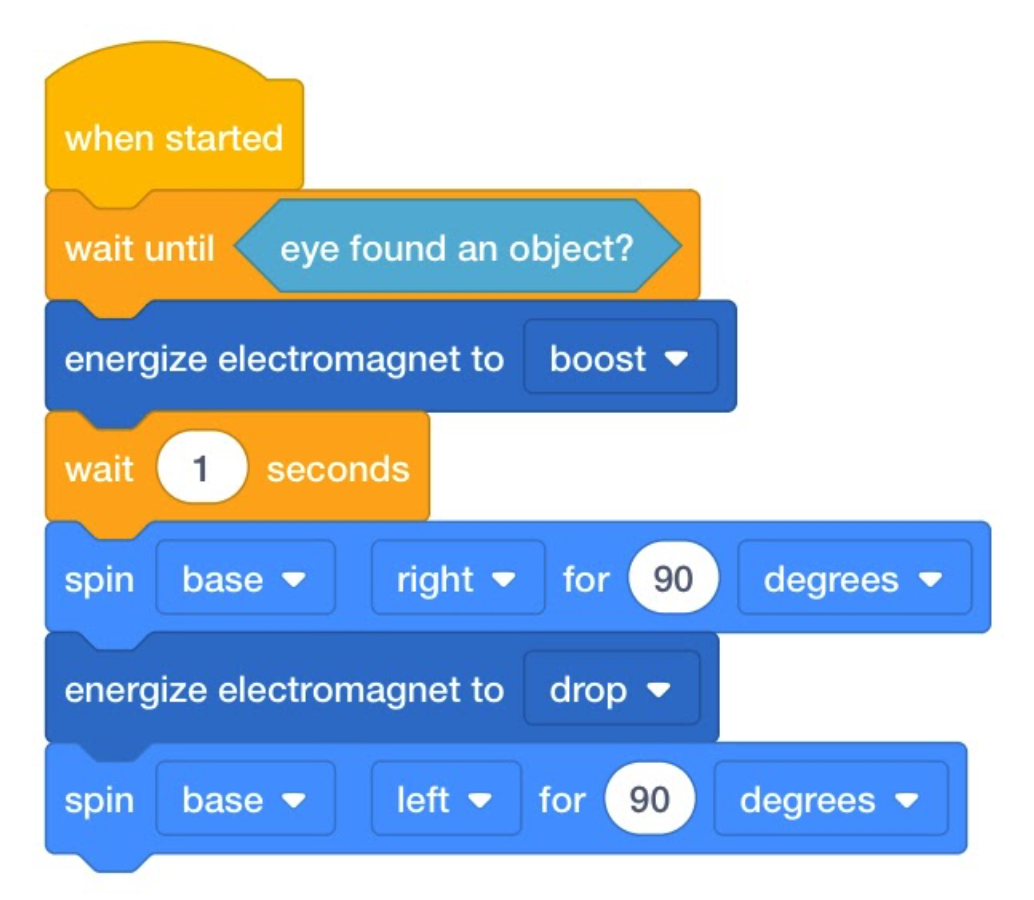
Catatan: Dalam skenario ini, cakram akan mengenai sinar oranye pada ubin, dan seharusnya terpisah dari magnet. Ini adalah perilaku yang diinginkan.
Solusi Lab 4 Bermain Bagian 2
Proyek ini akan membuat Lengan Robot:
- Tunggu hingga sensor mata menemukan suatu objek.
- Kemudian, aktifkan elektromagnet untuk mengambil cakram tersebut.
- Kemudian, gerakkan Lengan Robot ke ATAS untuk mengangkat cakram.
- Kemudian, putar Lengan Robot ke kanan untuk menggerakkan cakram.
- Kemudian, gerakkan Lengan Robot ke BAWAH agar dapat menjatuhkan cakram.
- Kembalikan lengan robot ke posisi semula.
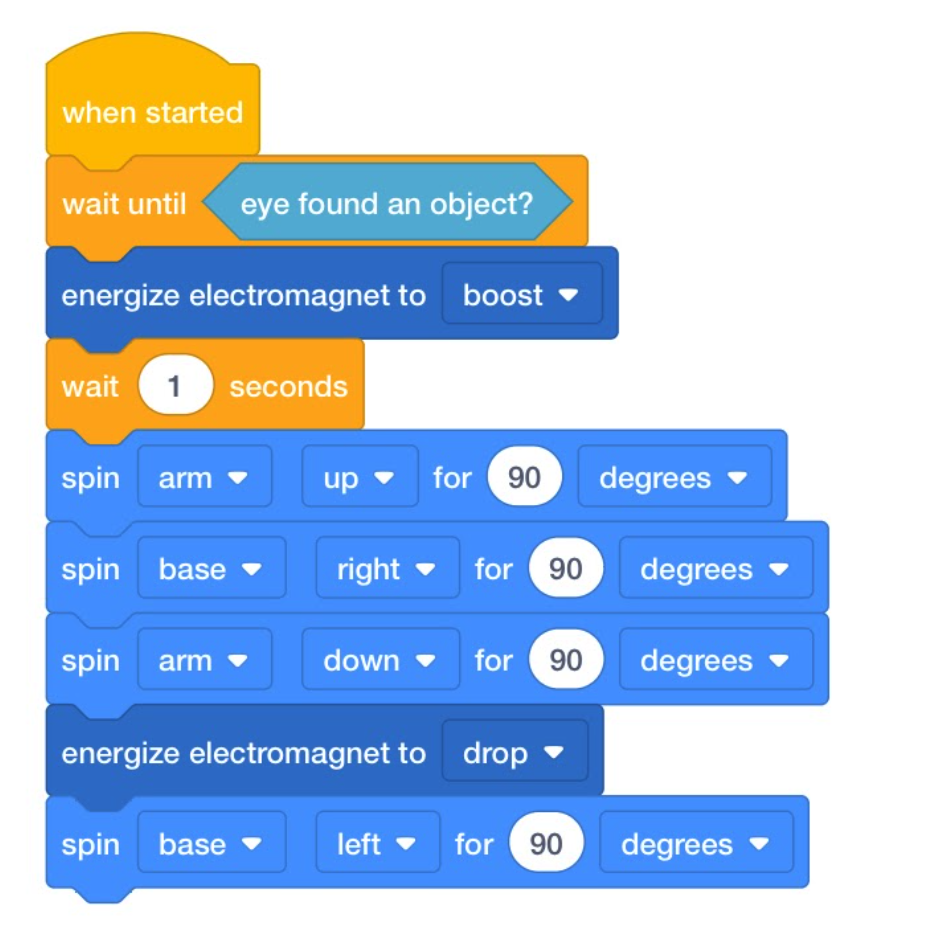
Proyek-proyek ini menggunakan blok [Wait until] untuk mengontrol alur proyek agar menunggu hingga Sensor Mata mendeteksi suatu objek sebelum mengaktifkan Elektromagnet. Jika tidak menunggu Sensor Mata, elektromagnet akan bergerak tanpa mengambil cakram tersebut. Hal ini memungkinkan robot untuk mengambil keputusan berdasarkan data yang diterimanya dari Sensor Mata.
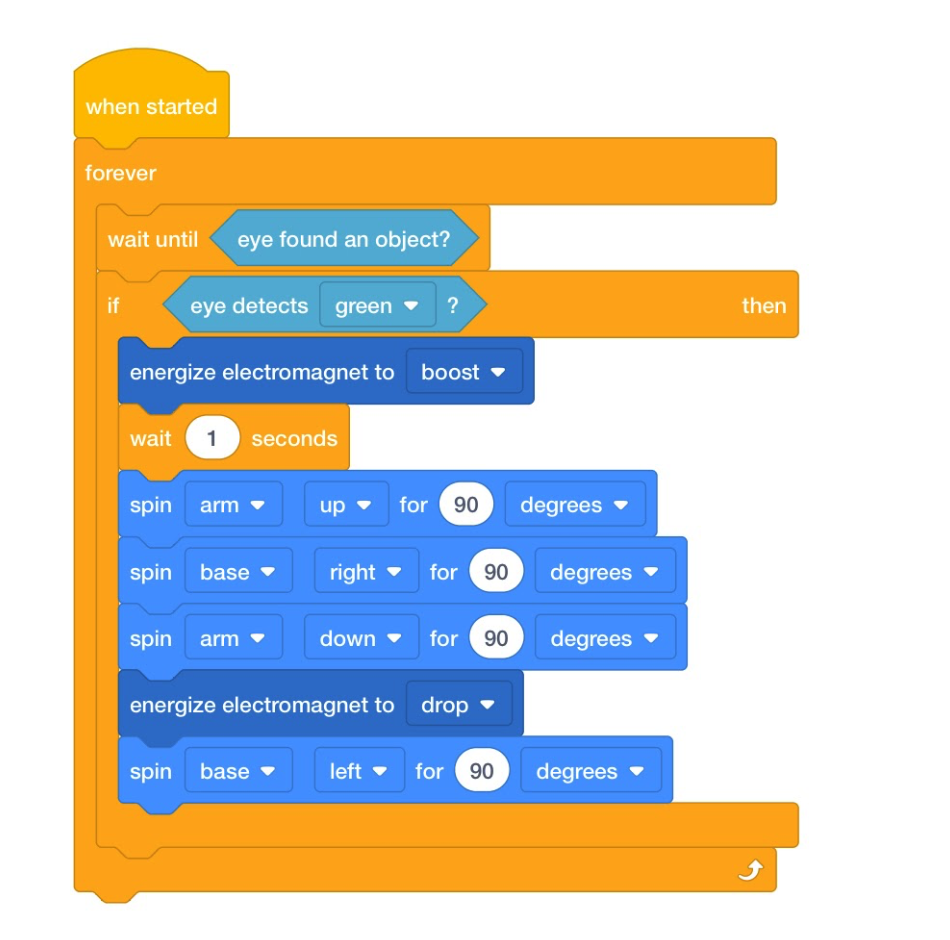
Solusi Lab 5 Bermain Bagian 1
Proyek ini akan membuat Lengan Robot:
- Tunggu hingga Sensor Mata menemukan suatu objek.
- Jika objek tersebut berwarna hijau, maka objek tersebut akan menggerakkan cakram seperti yang terjadi pada Lab 4.
- Lengan Robot akan terus memeriksa keberadaan objek hijau karena adanya blok [Selamanya] di sekitar tumpukan.
Solusi Lab 5 Bermain Bagian 2
Proyek ini akan membuat Lengan Robot:
- Tunggu hingga Sensor Mata menemukan suatu objek.
- Jika objeknya berwarna hijau, Lengan Robot akan mengangkat cakram dan memindahkannya ke kanan 90 derajat, kemudian menjatuhkan cakram dan kembali ke posisi semula.
- Jika objeknya berwarna merah, Lengan Robot akan mengangkat cakram dan memindahkannya ke kanan sejauh 180 derajat, kemudian menjatuhkan cakram dan kembali ke posisi semula.
- Jika objeknya berwarna biru, Lengan Robot akan mengangkat cakram dan memindahkannya ke kiri sejauh 90 derajat, kemudian menjatuhkan cakram dan kembali ke posisi semula.

Proyek-proyek ini menambahkan pernyataan bersyarat untuk memungkinkan robot membuat keputusan berulang berdasarkan data dari Sensor Mata. Perintah tersebut diulang karena blok [Selamanya] digunakan untuk memberi tahu robot agar terus menerus memeriksa keberadaan objek.
Untuk informasi lebih lanjut mengenai blok-blok individual yang digunakan dalam proyek proyek ini, gunakan fitur Bantuan di VEXcode GO. Untuk informasi lebih lanjut mengenai bentuk blok dan maknanya, lihat artikel Bentuk dan Makna Blok di Perpustakaan VEX. Jika Anda ingin mempelajari lebih lanjut tentang konsep Ilmu Komputer di balik solusi kode ini, Kursus Sertifikasi Pendidik Dasar-Dasar Ilmu Komputer (Kursus mungkin cocok untuk Anda.
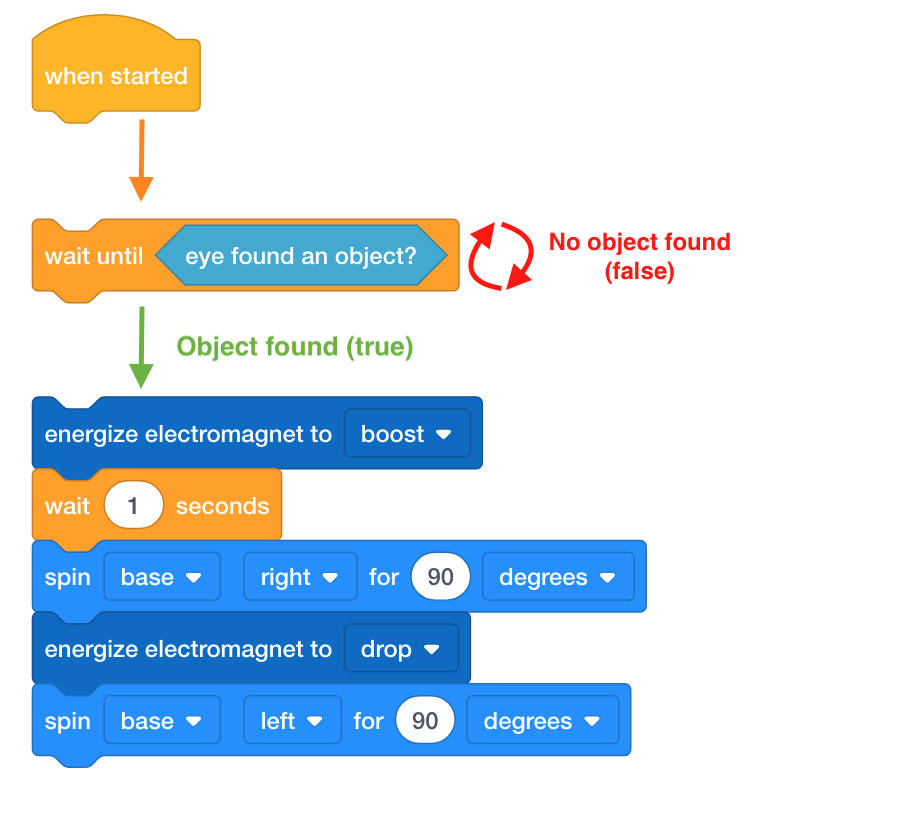
Apa itu Alur Proyek?
Alur Proyek menjelaskan urutan eksekusi blok dalam sebuah proyek. Semua proyek mengalir dari atas ke bawah, dimulai dari blok topi [Kapan dimulai]. Hanya satu blok yang dieksekusi dalam satu waktu, dan setelah sebuah blok menyelesaikan tindakannya, atau perilakunya, proyek akan secara otomatis beralih ke blok berikutnya. Blok Kontrol tertentu (berwarna oranye) dapat memodifikasi alur proyek, berdasarkan suatu kondisi atau nilai parameter. Dalam proyek ini, misalnya, blok [Tunggu sampai] akan menghentikan alur proyek, dan “tunggu sampai” kondisi (dalam hal ini, apakah sensor mata menemukan suatu objek) terpenuhi. Setelah kondisi tersebut terpenuhi (sensor mata menemukan objek, sehingga blok melaporkan nilai TRUE), blok [Tunggu hingga] akan berakhir dan beralih ke blok berikutnya dalam proyek.
Komponen VEX GO
Untuk informasi lebih detail mengenai komponen dan elektronik VEX GO Kit yang digunakan pada Unit Lengan Robot, lihat artikel Komponen dalam VEX GO Kit VEX Library.