
पृष्ठभूमि
इस इकाई में, छात्र रोबोटिक भुजा के मैनुअल से मोटरयुक्त और फिर स्वचालित रूप में विकसित होने की प्रक्रिया का अध्ययन करेंगे, और यह जानेंगे कि इसे हाथ से, स्विच का उपयोग करके और कोड का उपयोग करके किसी कार्य को पूरा करने के लिए कैसे नियंत्रित किया जा सकता है। इस यूनिट के दौरान छात्रों को मशीनीकरण, स्वचालन, परियोजना प्रवाह और सशर्त कथनों से संबंधित अवधारणाओं के बारे में सोचने और चर्चा करने और मानवीय और रोबोटिक प्रक्रियाओं के बीच संबंध स्थापित करने का अवसर मिलेगा।
इस यूनिट में निर्मित संरचनाएं और विशेषताएं
इस यूनिट में चार प्रकार के निर्माण शामिल हैं:
- एक मैनुअल रोबोट आर्म
- एक मोटरयुक्त रोबोटिक भुजा
- एक कोड रोबोट आर्म जो 1 अक्ष पर चलता है
- एक कोड रोबोट आर्म जो 2 अक्षों पर चलता है
इन निर्माणों को व्यक्तिगत रूप से पूरा किया जा सकता है (प्रत्येक लैब के लिए शुरू से बनाया जा सकता है), या एक संक्रमणकालीन निर्माण के रूप में (पहले निर्माण को बाद की लैब में संशोधित किया जाता है)। प्रत्येक बिल्ड की मुख्य विशेषताएं इस प्रकार हैं:
रोबोटिक आर्म: एक मैन्युअल रूप से संचालित रोबोटिक आर्म जिसे सफेद लंबी बीम को हिलाकर अगल-बगल घुमाने या नारंगी नॉब को हिलाकर आर्म को ऊपर और नीचे ले जाने के लिए नियंत्रित किया जाता है। इस संरचना में डिस्क को उठाने के लिए उत्तर-दक्षिण दिशा में लगे चुंबक का उपयोग किया जाता है।
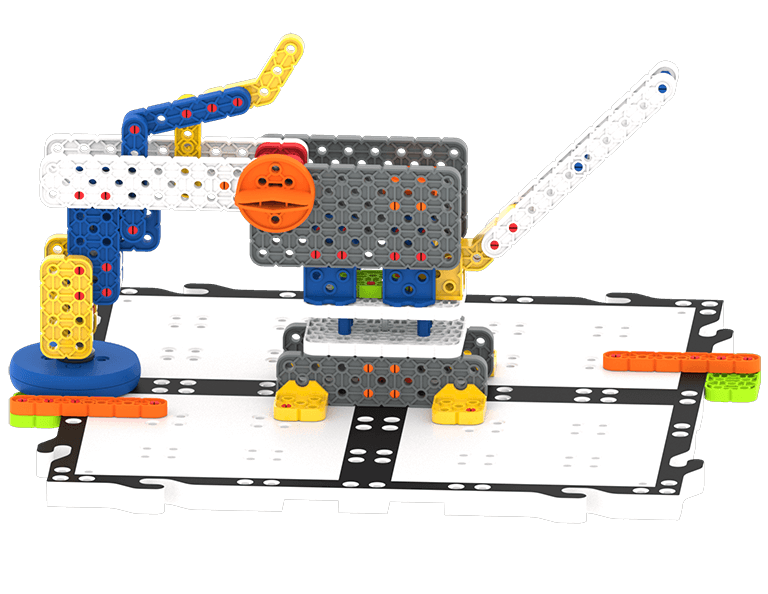
मोटराइज्ड रोबोट आर्म: एक रोबोटिक आर्म जो चलने के लिए मोटर और स्विच उपयोग करता है। मोटर और स्विच बैटरी से जुड़े होते हैं। इस डिजाइन में डिस्क को उठाने के लिए उत्तर-दक्षिण दिशा में काम करने वाले चुंबक का भी उपयोग किया गया है।
- नोट: इस बिल्ड को पूरा करने के लिए 1 रोबोटिक आर्म के लिए 2 GO किट की आवश्यकता होती है।
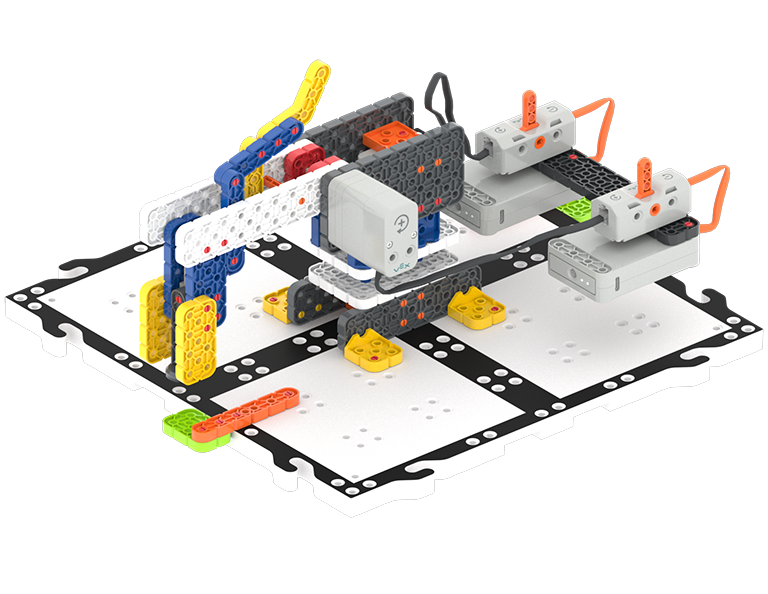
कोड रोबोट आर्म (1-एक्सिस): मोटर्स और ब्रेन के साथ एक रोबोटिक आर्म जिसे VEX कोड GO का उपयोग करके 1 एक्सिस पर - अगल-बगल चलने के लिए नियंत्रित किया जाता है। इस बिल्ड में आई सेंसरजोड़ा गया है, और डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट उपयोग किया गया है।
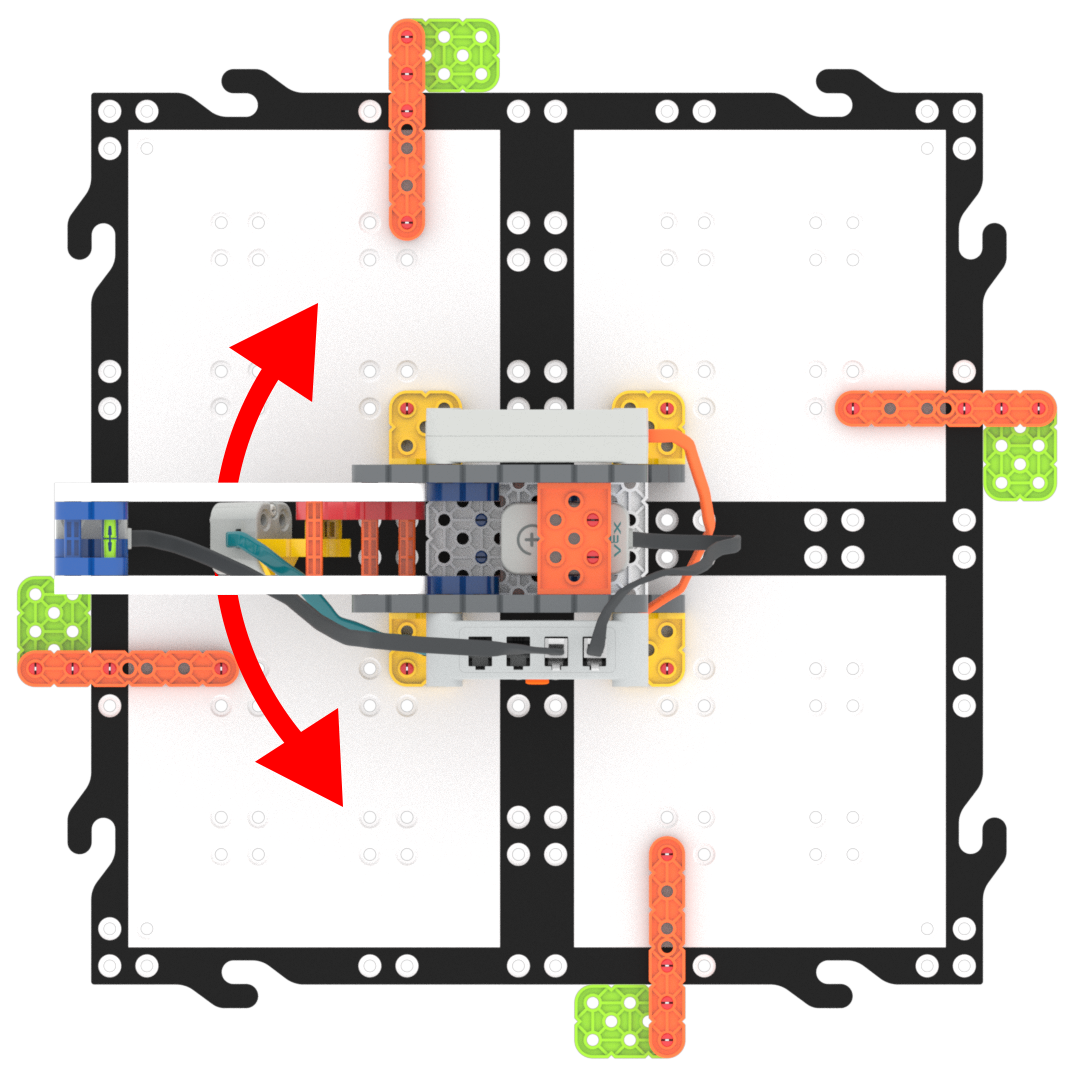
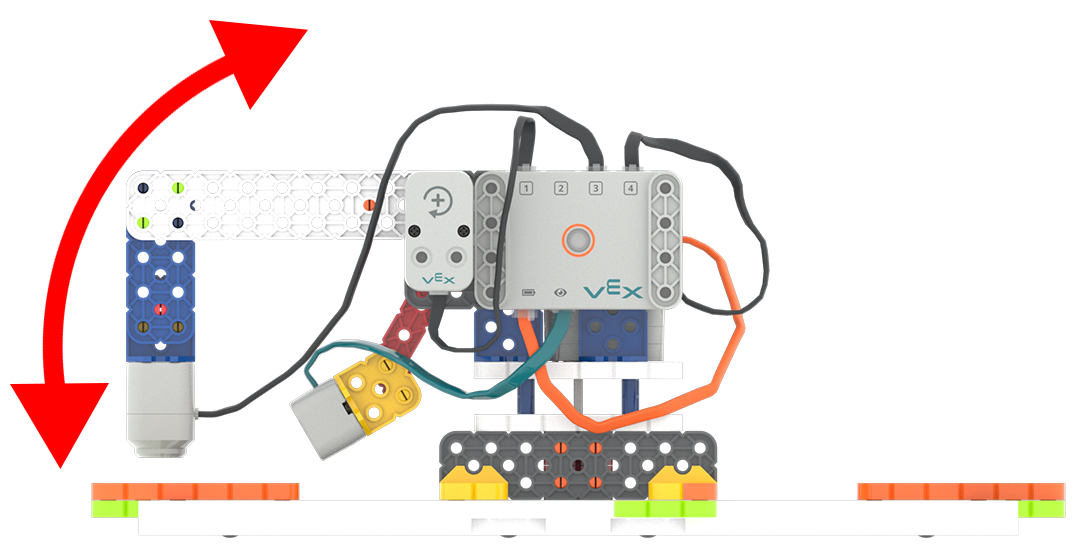
कोड रोबोट आर्म (2-एक्सिस): अंतिम रोबोटिक आर्म बिल्ड जो दूसरे अक्ष पर आर्म को ऊपर और नीचे उठाने के लिए एक मोटर जोड़ता है। इस डिजाइन में भी डिस्क को उठाने के लिए आई सेंसर और इलेक्ट्रोमैग्नेट का उपयोग जारी है।
वास्तविक जीवन में रोबोटिक भुजाएँ
रोबोटिक आर्म एक प्रकार का यांत्रिक हाथ होता है, जो आमतौर पर प्रोग्राम करने योग्य होता है और मानव हाथ के समान कार्य करता है।
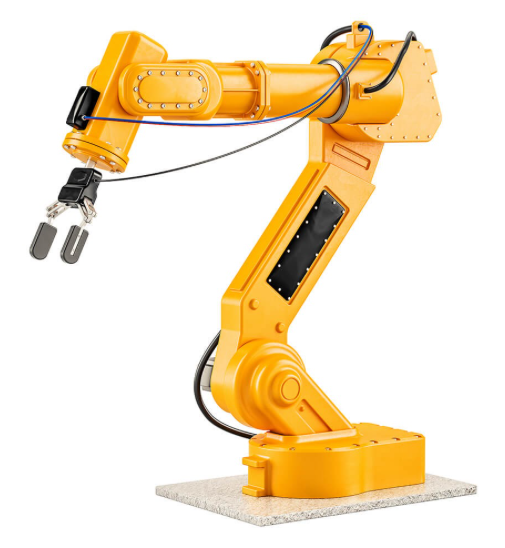
रोबोटिक भुजाएँ, जो कई अलग-अलग दिशाओं में घूम सकती हैं, को कई अलग-अलग कार्यों को पूरा करने के लिए प्रोग्राम किया जा सकता है। इन कार्यों में धातु की वेल्डिंग, मशीनिंग, पेंटिंग, चीजों को असेंबल करना, चीजों को अन्य मशीनों में रखना और वस्तुओं को छांटना शामिल हैं। ये रोबोट अक्सर ऐसे काम करते हैं जो नीरस, गंदे और खतरनाक होते हैं ताकि लोगों को उन्हें न करना पड़े।
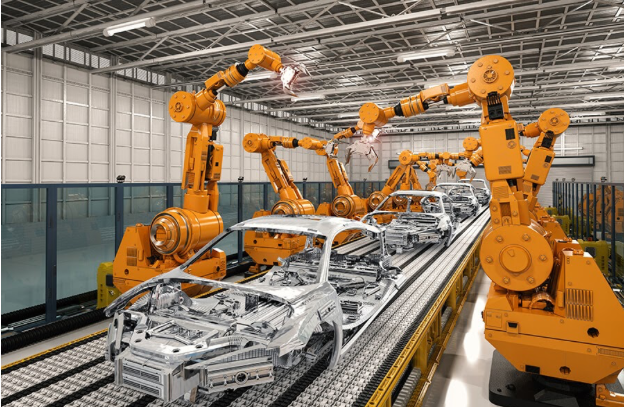 कार निर्माण में रोबोटिक आर्म्स का
रोबोटिक भुजाओं को किसी भी प्रकार के उपकरण से सुसज्जित किया जा सकता है। इन उपकरणों का उपयोग सटीकता, परिशुद्धता, गति और पुनरावृत्ति के साथ किया जाता है, जिसकी बराबरी मनुष्य नहीं कर सकते। इस STEM लैब यूनिट में, छात्र अपने द्वारा बनाए गए रोबोट आर्म में पहले एक चुंबक और बाद में एक विद्युतचुंबक लगाएंगे।
ये रोबोटिक भुजाएं सेंसरों और उनसे प्राप्त जानकारी का उपयोग करके अपने व्यवहार के बारे में निर्णय ले सकती हैं। इस यूनिट की बाद की प्रयोगशालाओं में, छात्र यह जानेंगे कि आई सेंसर कैसे काम करता है और इसका उपयोग रोबोट आर्म की गति को नियंत्रित करने के लिए कैसे किया जा सकता है।
आज की दुनिया में उत्पादित अधिकांश उत्पादों के निर्माण में औद्योगिक रोबोट और स्वचालन एक महत्वपूर्ण भूमिका निभाते हैं। एक अतिरिक्त गतिविधि के रूप में, छात्रों को औद्योगिक रोबोटों पर शोध करने और उन उत्पादों की सूची बनाने के लिए कहें जिनका निर्माण या वर्गीकरण रोबोटिक भुजा द्वारा किया गया हो।
प्रयोगशाला समाधानों की व्याख्या
लैब 3-5 में, छात्र VEXcode GO का उपयोग करके ऐसे प्रोजेक्ट बनाएंगे जो इलेक्ट्रोमैग्नेट, आई सेंसर, मोटर्स और ब्रेन का उपयोग करके रोबोट आर्म की गति को नियंत्रित करते हैं। लैब 3 में इलेक्ट्रोमैग्नेट को सक्रिय करने और रोबोट आर्म को घुमाने के लिए बुनियादी प्रोग्रामिंग का परिचय दिया गया है। लैब 4 और 5 में यह पता लगाया गया है कि कोड में निर्णय लेने के माध्यम से रोबोट आर्म को कैसे नियंत्रित किया जाए, और डिस्क को स्थानांतरित करने और रंग संवेदन के आधार पर निर्णय लेने के लिए बूलियन स्थितियों, सशर्त कथनों और [फॉरएवर] ब्लॉक का उपयोग करके परियोजना प्रवाह का पता लगाया गया है।
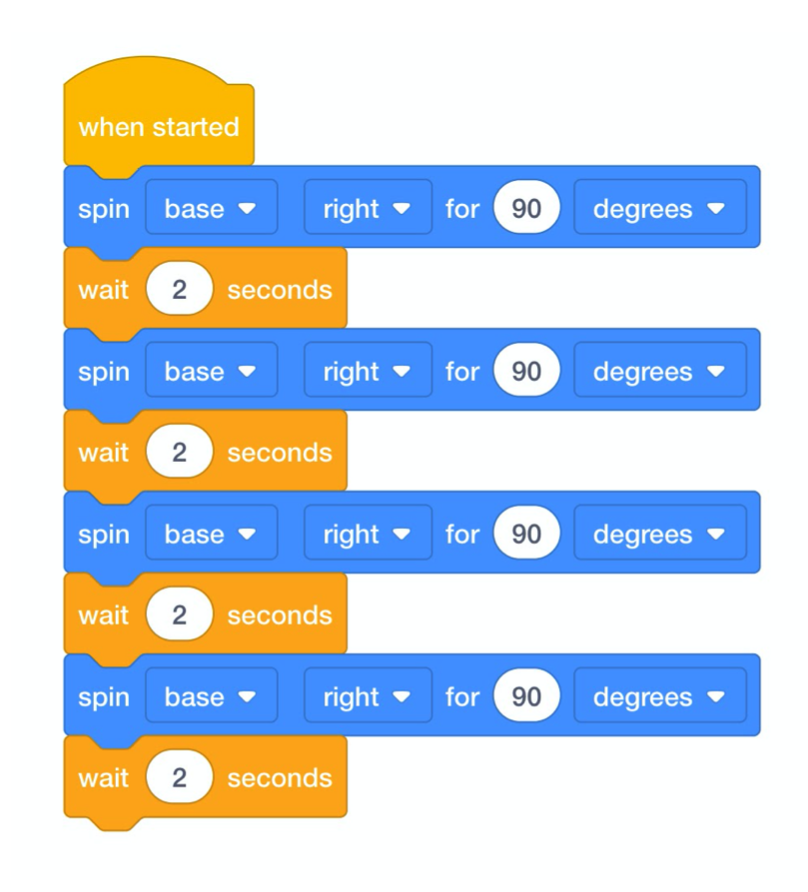
लैब 3 प्ले पार्ट 1 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
- रोबोट आर्म को दाईं ओर (90 डिग्री तक) घुमाएँ।
- फिर, 2 सेकंड प्रतीक्षा करें।
- फिर, रोबोट आर्म को पूरी तरह से घुमाने और उसे उसकी प्रारंभिक स्थिति में वापस लाने के लिए उस प्रक्रिया को 3 बार और दोहराएं।
लैब 3 प्ले पार्ट 2 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
- डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट को सक्रिय करें।
- फिर, डिस्क को हिलाने के लिए रोबोट आर्म को दाईं ओर घुमाएं।
- डिस्क को किसी नई जगह पर रख दें।
- रोबोट आर्म को उसकी प्रारंभिक स्थिति में वापस ले जाएं।
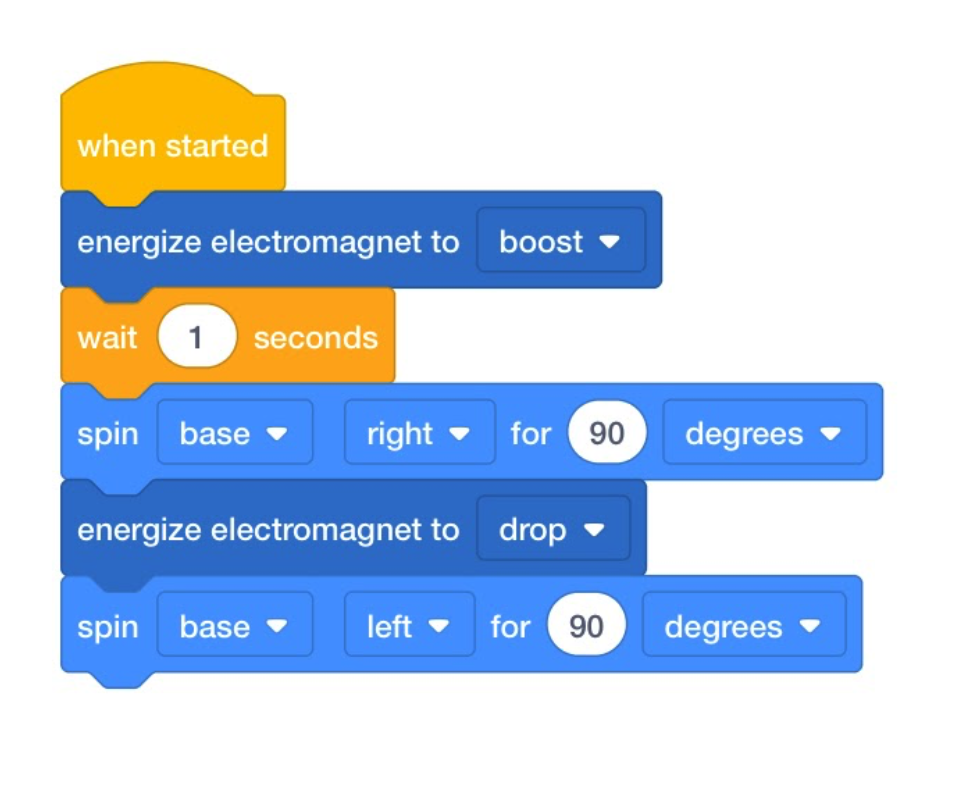
नोट: इस परिदृश्य में, डिस्क टाइल पर नारंगी किरण से टकराएगी, और चुंबक से अलग हो जानी चाहिए। यही अपेक्षित व्यवहार है।
लैब 4 प्ले पार्ट 1 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
- आई सेंसर द्वारा किसी वस्तु का पता लगाने तक प्रतीक्षा करें।
- फिर, डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट को सक्रिय करें।
- फिर, डिस्प्ले को हिलाने के लिए रोबोट आर्म को दाईं ओर घुमाएँ।
- डिस्क को किसी नई जगह पर रख दें।
- रोबोट आर्म को उसकी प्रारंभिक स्थिति में वापस ले जाएं।
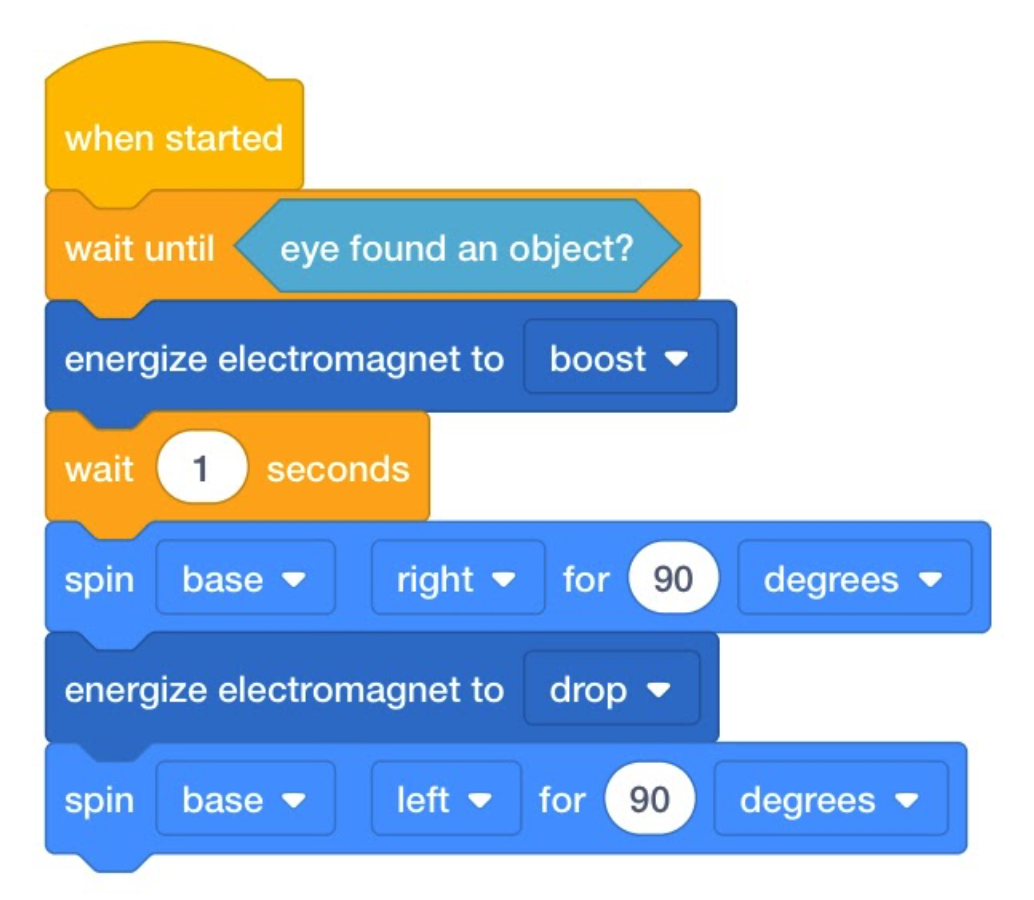
नोट: इस परिदृश्य में, डिस्क टाइल पर नारंगी किरण से टकराएगी, और चुंबक से अलग हो जानी चाहिए। यही अपेक्षित व्यवहार है।
लैब 4 प्ले पार्ट 2 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
- आई सेंसर द्वारा किसी वस्तु का पता लगाने तक प्रतीक्षा करें।
- फिर, डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट को सक्रिय करें।
- फिर, डिस्क को उठाने के लिए रोबोट आर्म को ऊपर की ओर ले जाएं।
- फिर, डिस्क को हिलाने के लिए रोबोट आर्म को दाईं ओर घुमाएं।
- फिर, रोबोट आर्म को नीचे की ओर ले जाएं ताकि वह डिस्क को गिरा सके।
- रोबोट आर्म को उसकी प्रारंभिक स्थिति में वापस ले जाएं।
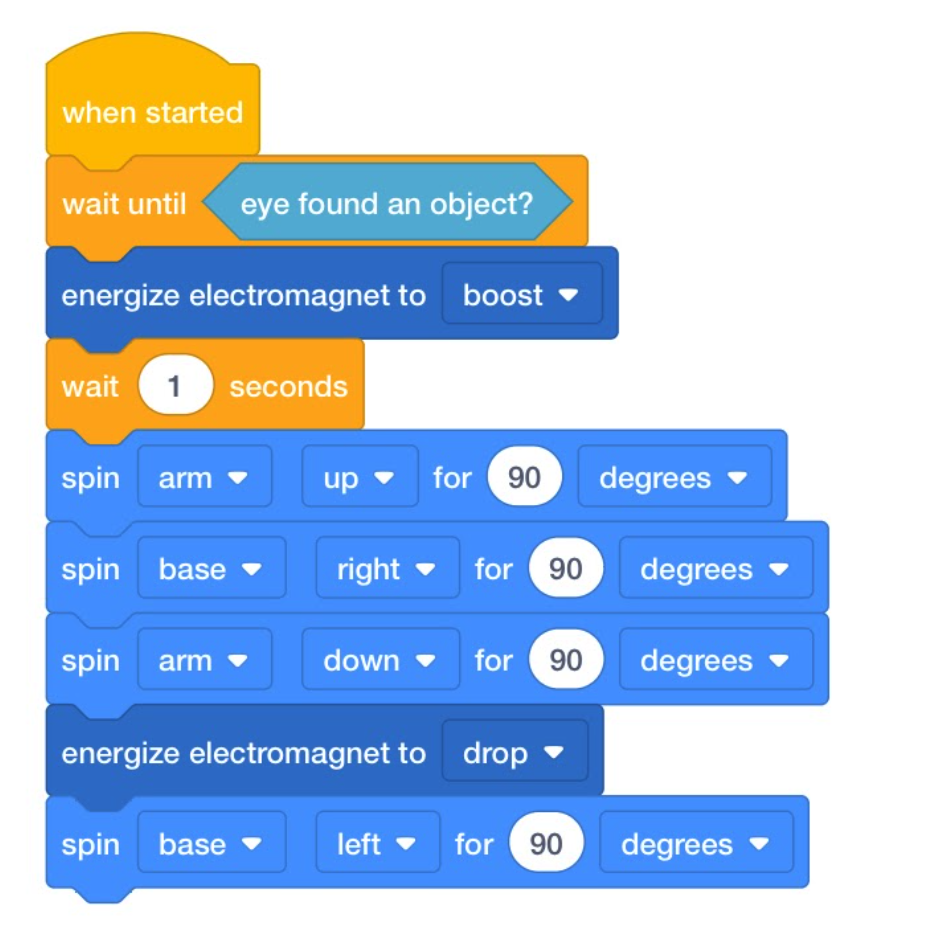
ये प्रोजेक्ट [Wait until] ब्लॉक का उपयोग करके प्रोजेक्ट के प्रवाह को नियंत्रित करते हैं ताकि इलेक्ट्रोमैग्नेट को सक्रिय करने से पहले आई सेंसर द्वारा किसी वस्तु का पता लगाने तक प्रतीक्षा की जा सके। यदि यह आई सेंसर का इंतजार नहीं करता, तो इलेक्ट्रोमैग्नेट डिस्क को उठाए बिना ही आगे बढ़ जाता। इससे रोबोट को अपने आई सेंसर से प्राप्त डेटा के आधार पर निर्णय लेने में मदद मिलती है।
लैब 5 प्ले पार्ट 1 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
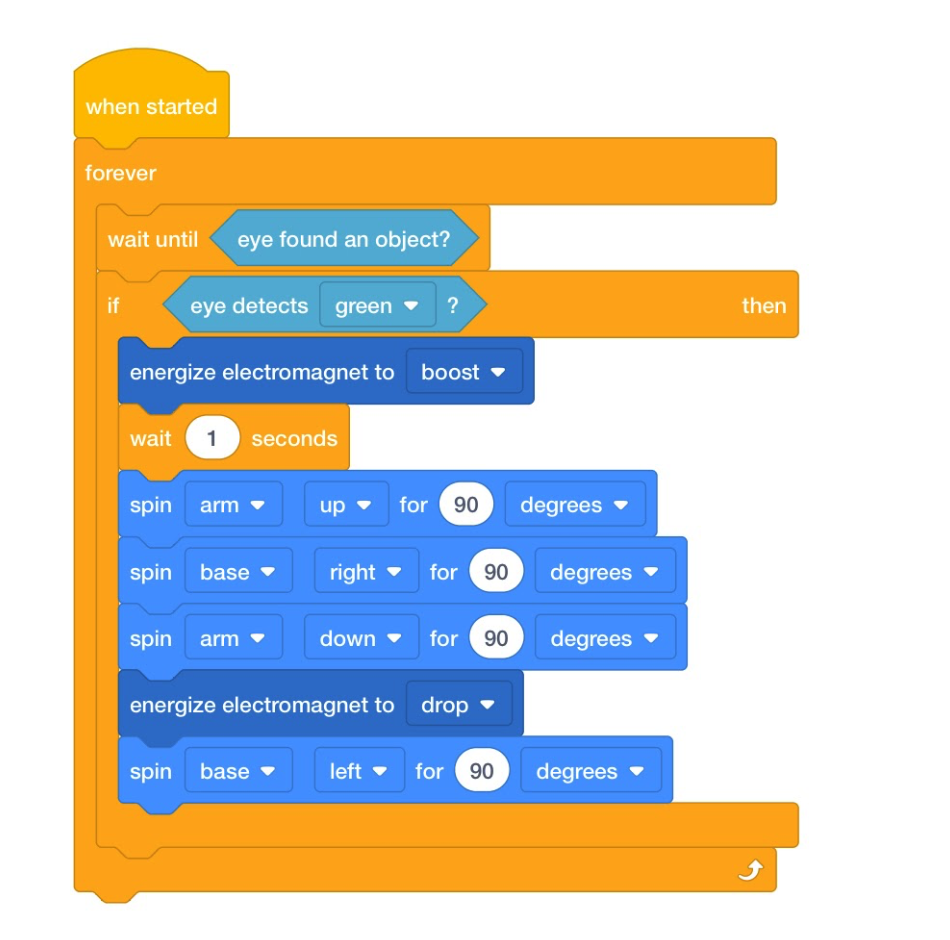
- आई सेंसर द्वारा किसी वस्तु का पता लगाने तक प्रतीक्षा करें।
- यदि वस्तु हरे रंग की है तो यह डिस्क को उसी तरह से स्थानांतरित करेगी जैसे लैब 4 में किया गया था।
- स्टैक के चारों ओर मौजूद [फॉरएवर] ब्लॉक के कारण रोबोट आर्म लगातार हरे रंग की वस्तु की जांच करता रहेगा।
लैब 5 प्ले पार्ट 2 सॉल्यूशन
इस परियोजना के तहत रोबोटिक आर्म का निर्माण किया जाएगा:
- आई सेंसर द्वारा किसी वस्तु का पता लगाने तक प्रतीक्षा करें।
- यदि वस्तु हरे रंग की है, तो रोबोट आर्म डिस्क को उठाएगा और उसे 90 डिग्री दाईं ओर ले जाएगा, फिर डिस्क को नीचे गिरा देगा और अपनी प्रारंभिक स्थिति में वापस आ जाएगा।
- यदि वस्तु लाल रंग की है, तो रोबोट आर्म डिस्क को उठाएगा और उसे 180 डिग्री दाईं ओर ले जाएगा, फिर डिस्क को नीचे गिरा देगा और अपनी प्रारंभिक स्थिति में वापस आ जाएगा।
- यदि वस्तु नीली है, तो रोबोट आर्म डिस्क को उठाएगा और उसे 90 डिग्री बाईं ओर ले जाएगा, फिर डिस्क को नीचे गिरा देगा और अपनी प्रारंभिक स्थिति में वापस आ जाएगा।
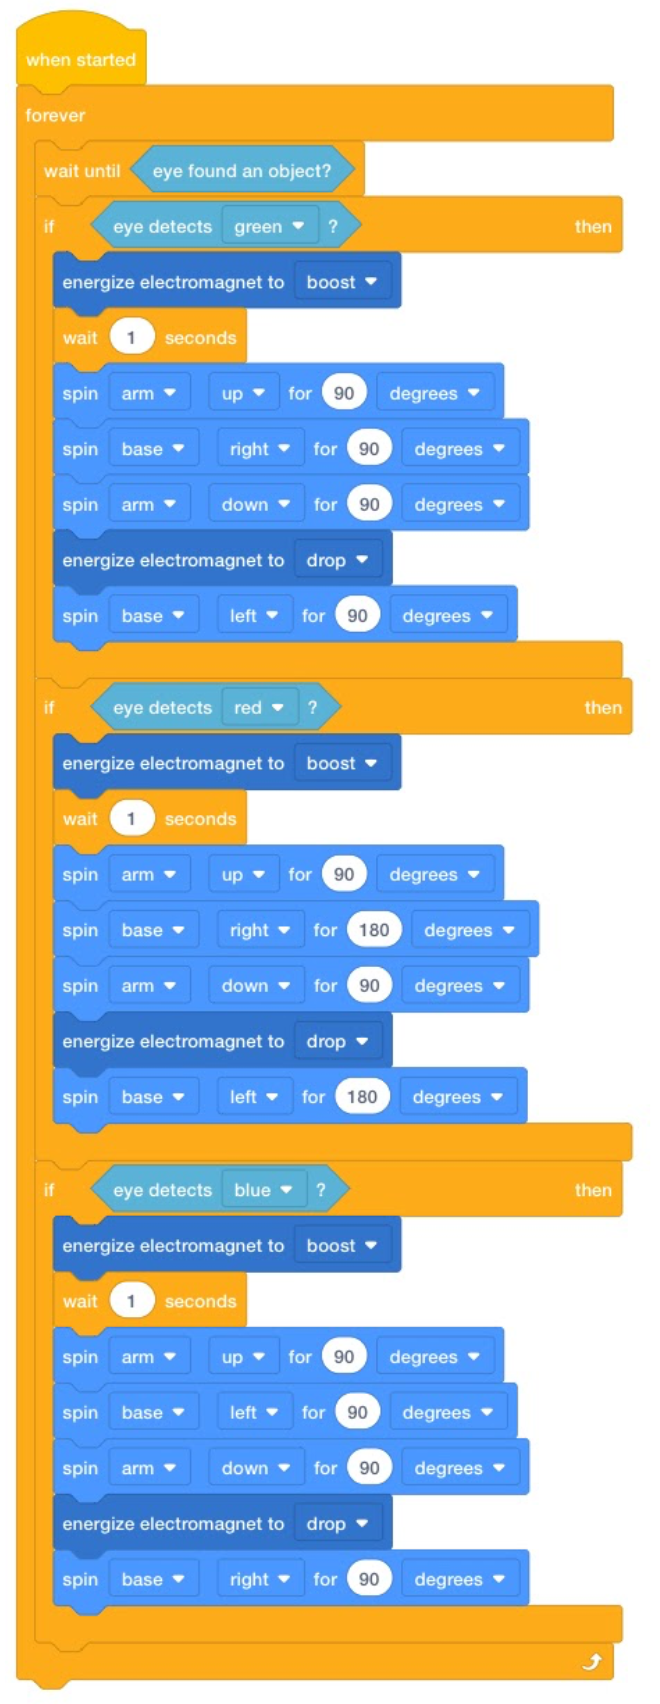
इन परियोजनाओं में सशर्त कथन जोड़े गए हैं ताकि रोबोट नेत्र सेंसर से प्राप्त डेटा के आधार पर बार-बार निर्णय ले सके। इन्हें दोहराया जाता है क्योंकि [फॉरएवर] ब्लॉक का उपयोग रोबोट को लगातार वस्तुओं की जांच करने के लिए कहने के लिए किया जाता है।
इन परियोजनाओं में उपयोग किए गए व्यक्तिगत ब्लॉकों के बारे में अधिक जानकारी के लिए, VEXcode GO में सहायता सुविधा उपयोग करें। ब्लॉक आकृतियों और उनके अर्थों के बारे में अधिक जानकारी के लिए, VEX लाइब्रेरी में ब्लॉक आकृतियाँ और अर्थ" लेख देखें। यदि आप इन कोड समाधानों के पीछे कंप्यूटर विज्ञान की अवधारणाओं के बारे में अधिक जानना चाहते हैं, तो विज्ञान मूलभूत शिक्षक प्रमाणन पाठ्यक्रम आपके लिए उपयुक्त हो सकता है।
प्रोजेक्ट फ्लो क्या है?
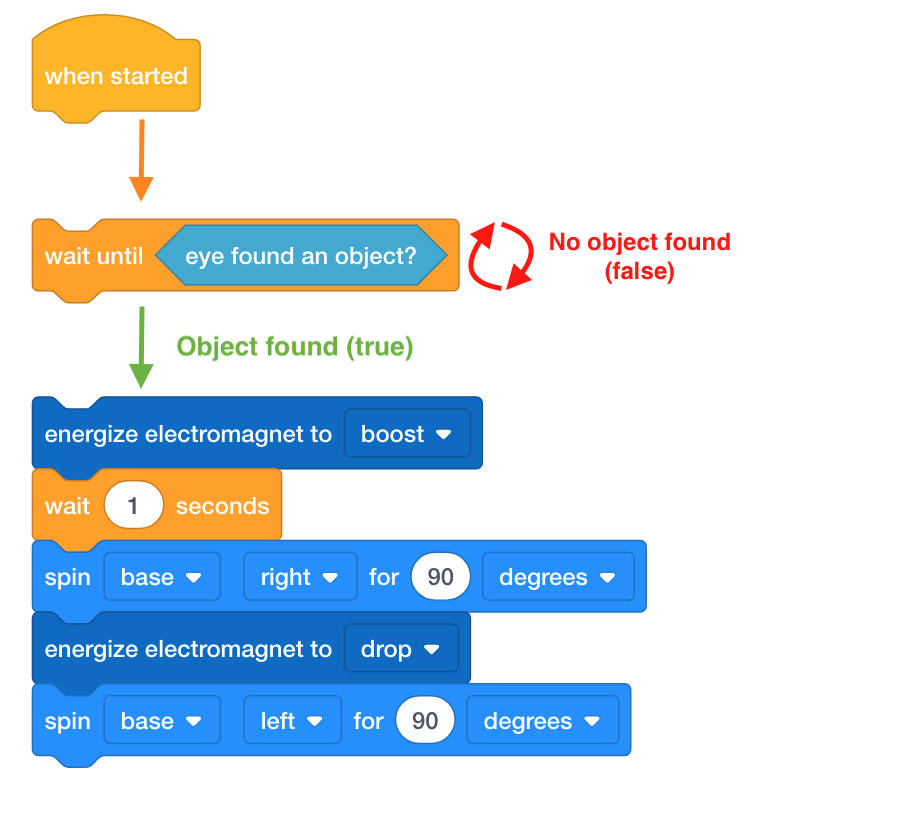
प्रोजेक्ट फ्लो किसी प्रोजेक्ट में ब्लॉक के निष्पादन के क्रम का वर्णन करता है। सभी प्रोजेक्ट ऊपर से नीचे की ओर चलते हैं, जो [When started] हैट ब्लॉक से शुरू होते हैं। एक समय में केवल एक ही ब्लॉक निष्पादित होता है, और एक बार जब कोई ब्लॉक अपनी क्रियाएं या व्यवहार पूरा कर लेता है, तो प्रोजेक्ट स्वचालित रूप से अगले ब्लॉक पर चला जाता है। कुछ कंट्रोल ब्लॉक (नारंगी रंग के) किसी शर्त या पैरामीटर मान के आधार पर प्रोजेक्ट फ्लो को संशोधित कर सकते हैं। उदाहरण के लिए, इस प्रोजेक्ट में, [Wait until] ब्लॉक प्रोजेक्ट के प्रवाह को रोक देगा, और तब तक प्रतीक्षा करेगा जब तक कि शर्त (इस मामले में, क्या नेत्र सेंसर ने कोई वस्तु पाई) पूरी नहीं हो जाती। एक बार जब वह शर्त पूरी हो जाती है (आंख सेंसर को कोई वस्तु मिल जाती है, इसलिए ब्लॉक TRUE का मान रिपोर्ट करता है), तो [Wait until] ब्लॉक समाप्त हो जाएगा और प्रोजेक्ट में अगले ब्लॉक पर चला जाएगा।
VEX GO के टुकड़े
रोबोट आर्म यूनिट में उपयोग किए जाने वाले VEX GO किट के पुर्जों और इलेक्ट्रॉनिक्स के बारे में अधिक विस्तृत जानकारी के लिए, VEX GO किट VEX लाइब्रेरी लेख में पुर्जे देखें।