
Εξερεύνηση του Κέντρου Βάρους με το Ρομπότ
| Ποσότητα | Απαιτούμενα υλικά |
|---|---|
| 2 |
Κιτ εκκίνησης για την τάξη VEX V5 (με ενημερωμένο υλικολογισμικό) |
| 1 |
Ρολό ταινίας |
| 1 |
Υλικά για την κατασκευή μιας μικρής ράμπας (ξύλο, χαρτόνι, κλασέρ κ.λπ.) |
| 1 |
Μετρητής |
| 1 |
Σημειωματάριο Μηχανικής |
Βήμα 1: Εκκαθάριση χώρου
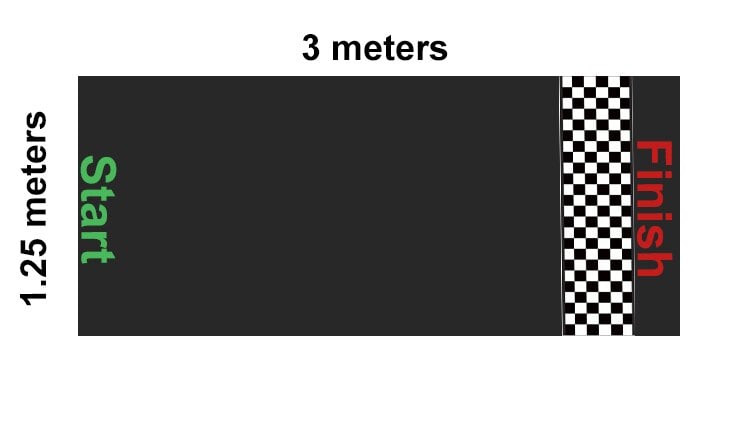
Το πρώτο βήμα για τη δημιουργία μιας διαδρομής για το V5 Clawbot σας είναι να καθαρίσετε έναν χώρο στο πάτωμα περίπου 3 μέτρα (119 ίντσες) επί 1,25 μέτρα (49 ίντσες). Αυτή θα είναι η αγωνιστική πίστα και θα επιτρέπει σε δύο Clawbots να αγωνίζονται δίπλα-δίπλα ταυτόχρονα. Σημειώστε το κενό με ταινία ή με κάποιο τρόπο, έτσι ώστε η διαδρομή να είναι ευκρινώς σημειωμένη με γραμμές εκκίνησης και τερματισμού.
 Συμβουλές για τους Δασκάλους
-
Εντοπίστε έναν χώρο που έχει διαστάσεις 3 μέτρα (119 ίντσες) επί 1,25 μέτρα (49 ίντσες). Η πίστα και η ράμπα μπορούν να μειωθούν σε περιπτώσεις όπου υπάρχει περιορισμένος χώρος, αλλά το πλάτος της πίστας πρέπει να είναι αρκετά μεγάλο ώστε να φιλοξενεί δύο Clawbots V5 που αγωνίζονται ταυτόχρονα.
-
Προωθήστε την συνειδητή ανάπτυξη δεξιοτήτων συνεργατικής μάθησης εξετάζοντας τις συμβουλές Στρατηγική και Ομαδική Εργασία (Google ) με τους μαθητές.
-
Συγκεντρώστε υλικά για την κατασκευή της ράμπας εκ των προτέρων. Υπάρχουν προτεινόμενα υλικά στην ενότητα υλικού/λογισμικού, αλλά οτιδήποτε, από κλασέρ με τρεις δακτυλίους μέχρι κόντρα πλακέ, θα είναι αρκετό.
Βήμα 2: Κατασκευή ράμπας
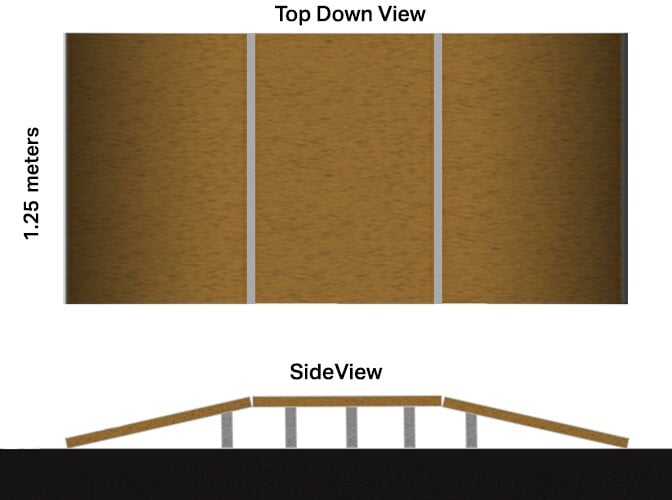
Το επόμενο βήμα είναι να κατασκευάσετε μια ράμπα που έχει πλάτος όσο και η διαδρομή (περίπου 1,25 μέτρα ή 49 ίντσες). Η ράμπα θα μπορούσε να κατασκευαστεί από ξύλο, χαρτόνι ή οτιδήποτε διαθέσιμο που είναι αρκετά ανθεκτικό για να αντέξει το βάρος των δύο Clawbots V5. Η ράμπα θα πρέπει να έχει δύο κλίσεις, πρώτα προς τα πάνω και μετά προς τα κάτω, και θα πρέπει να έχει σταδιακή κλίση έτσι ώστε να μην υπάρχουν κενά σε κανένα από τα άκρα της.
Βήμα 3: Τοποθέτηση της ράμπας
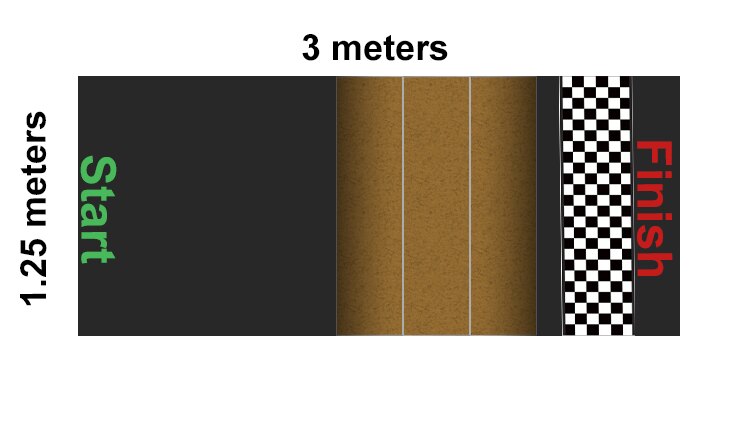
Μετακινήστε τη ράμπα στο δεύτερο μισό της διαδρομής. Η ράμπα πρέπει να απέχει τουλάχιστον 1,5 μέτρο (59 ίντσες) από τη γραμμή εκκίνησης. Βεβαιωθείτε ότι η ράμπα είναι τοποθετημένη έτσι ώστε οι πλευρές της να είναι ακριβώς παράλληλες με τις πλευρές της τροχιάς. Με άλλα λόγια, βεβαιωθείτε ότι η ράμπα δεν είναι στραβή, ώστε οι μπροστινοί τροχοί του V5 Clawbot να μπορούν να φτάσουν στη ράμπα ακριβώς την ίδια στιγμή.
Βήμα 4: Προετοιμασία του ρομπότ
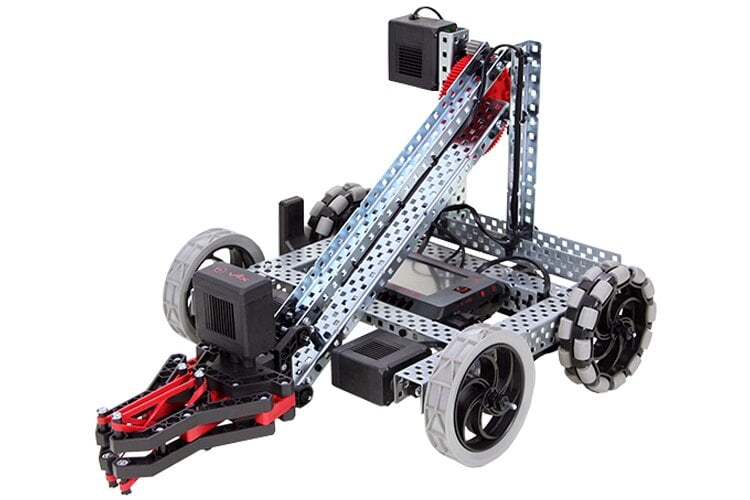
Ενεργοποιήστε το V5 Robot Brain, βεβαιωθείτε ότι είναι συζευγμένο με τον ελεγκτήV5και εκτελέστε το πρόγραμμαDriveστον V5 Robot Brain, ώστε να μπορείτε να οδηγείτε ασύρματα το ρομπότ σας με τον ελεγκτή V5.
Βήμα 5: Τρέξιμο με το χέρι να ξεκουράζεται
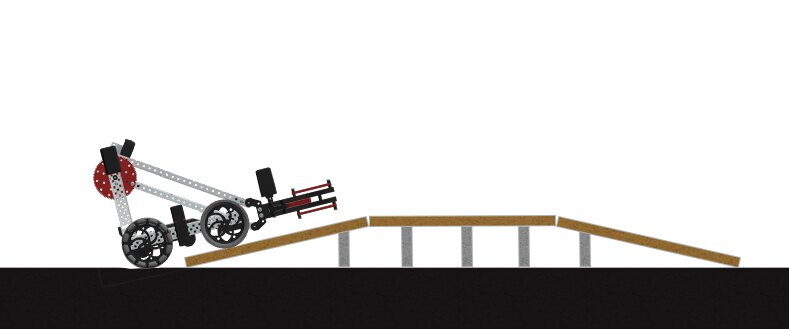
Τα Clawbots V5 θα πρέπει να έχουν τα χέρια τους εντελώς κάτω στην αρχική θέση ή στη θέση ηρεμίας.
Συμβουλές για τους Δασκάλους
-
Ελέγξτε ότι ο βραχίονας κάθε V5 Clawbot είναι χαμηλωμένος στην αρχική θέση ή στη θέση ηρεμίας.
-
Ομαδοποιήστε τις ομάδες σε ζευγάρια. Κατά τη διάρκεια του πρώτου γύρου, κάθε ζευγάρι θα αγωνιστεί με τα V5 Clawbots μεταξύ τους.
-
Χρησιμοποιήστε ένα bracket round robin εάν υπάρχει μονός αριθμός ομάδων.
-
Εναλλάξτε τα ζευγάρια μετά από κάθε γύρο, αν έχετε τέσσερις ή περισσότερες ομάδες. Βεβαιωθείτε ότι οι δύο ταχύτερες ομάδες θα αντιμετωπίσουν η μία την άλλη στον επόμενο γύρο, στη συνέχεια οι δύο επόμενες ταχύτερες και ούτω καθεξής.
Βήμα 6: Τρέξιμο με γωνιακό χέρι
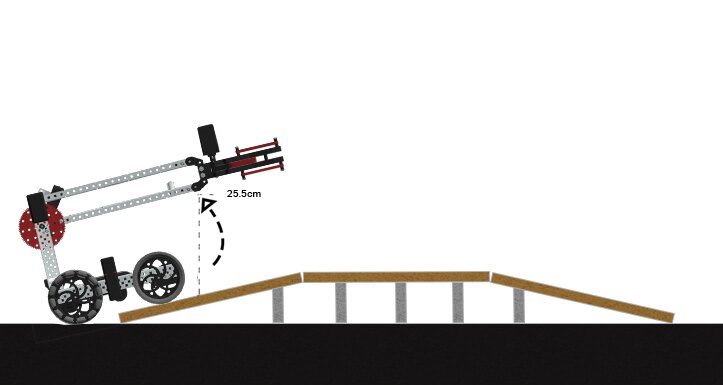
Κατά τη διάρκεια του δεύτερου γύρου, τα νέα ζευγάρια θα αγωνιστούν ξανά με τα Clawbot τους πρόσωπο με πρόσωπο.
Σε αυτόν τον γύρο, το χέρι κάθε Clawbot πρέπει να είναι υψωμένο τουλάχιστον 25,5 εκατοστά (περίπου 10 ίντσες) πάνω από την αρχική του θέση.
Συμβουλές για τους Δασκάλους
-
Ελέγξτε τη θέση κάθε βραχίονα πριν από κάθε αγώνα για να βεβαιωθείτε ότι είναι σωστά τοποθετημένος.
-
Ενημερώστε τους μαθητές ότι το V5 Clawbot είναι επιρρεπές σε ανατροπή όταν ο βραχίονας με το νύχι είναι ανυψωμένος (ειδικά εάν ο βραχίονας είναι ανυψωμένος και το νύχι κρατάει ένα αντικείμενο).
Βήμα 7: Τρέξιμο με σχεδόν κάθετο χέρι
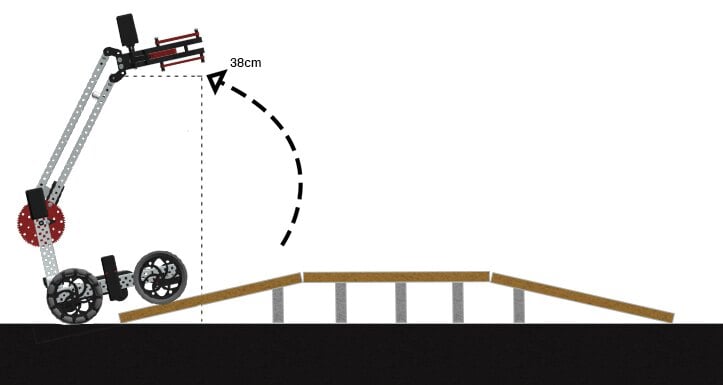
Κατά τη διάρκεια του τρίτου γύρου, τα χέρια των V5 Clawbots πρέπει να είναι υψωμένα 38 εκατοστά (περίπου 15 ίντσες) πάνω από την αρχική τους θέση.
Εάν έχετε μόνο δύο ομάδες, η ομάδα που θα κερδίσει τον αγώνα του 3ου Γύρου είναι η νικήτρια της πρόκλησης.
Συμβουλές για τους Δασκάλους
-
Ελέγξτε τη θέση κάθε βραχίονα πριν από κάθε αγώνα για να βεβαιωθείτε ότι είναι σωστά τοποθετημένος.
-
Επιτρέψτε στους νικητές κάθε αναμέτρησης να συνεχίσουν να αντιμετωπίζονται σε έναν ακόμη αγώνα του Γύρου 3, μέχρι να αναδειχθεί μία ομάδα ως η συνολική νικήτρια.
-
Ενημερώστε τους μαθητές ότι το V5 Clawbot είναι επιρρεπές σε ανατροπή όταν ο βραχίονας με το νύχι είναι ανυψωμένος (ειδικά εάν ο βραχίονας είναι ανυψωμένος και το νύχι κρατάει ένα αντικείμενο).