
Menjelajahi Pusat Gravitasi dengan Robot
| Kuantitas | Bahan-bahan yang Dibutuhkan |
|---|---|
| 2 |
VEX V5 Classroom Starter Kits (dengan firmware terbaru) |
| 1 |
Gulungan Pita |
| 1 |
Bahan-bahan untuk membuat Ramp Kecil (kayu, kardus, map, dll.) |
| 1 |
Penggaris Meter |
| 1 |
Buku Catatan Teknik |
Langkah 1: Membersihkan Area
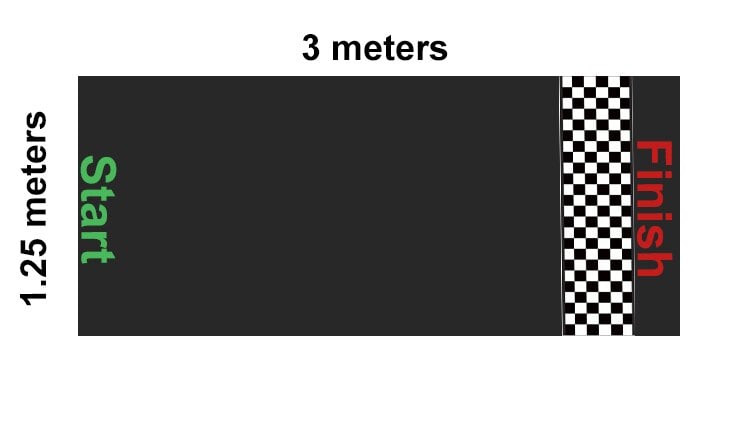 Lintasan balap
Langkah pertama dalam membuat lintasan untuk V5 Clawbot Anda adalah membersihkan ruang di lantai dengan ukuran sekitar 3 meter (119 inci) x 1,25 meter (49 inci). Ini akan menjadi lintasan balap dan memungkinkan dua Clawbot untuk balapan berdampingan pada waktu yang bersamaan. Tandai area tersebut dengan selotip atau dengan cara lain agar lintasan ditandai dengan jelas dengan garis awal dan garis akhir.
 Tips untuk Guru
-
Carilah ruang yang berukuran 3 meter (119 inci) kali 1,25 meter (49 inci). Lintasan dan tanjakan dapat diperkecil jika ruang terbatas, tetapi lebar lintasan harus cukup untuk menampung dua Clawbot V5 yang berlomba secara bersamaan.
-
Dorong pengembangan keterampilan belajar kooperatif secara sadar dengan meninjau kiat Strategi dan Kerja Tim (Google / .docx / .pdf) bersama siswa.
-
Siapkan bahan-bahan untuk membangun jalan landai terlebih dahulu. Terdapat bahan-bahan yang direkomendasikan di bagian perangkat keras/perangkat lunak, tetapi apa pun mulai dari map tiga cincin hingga kayu lapis sudah cukup.
Langkah 2: Membangun Ramp
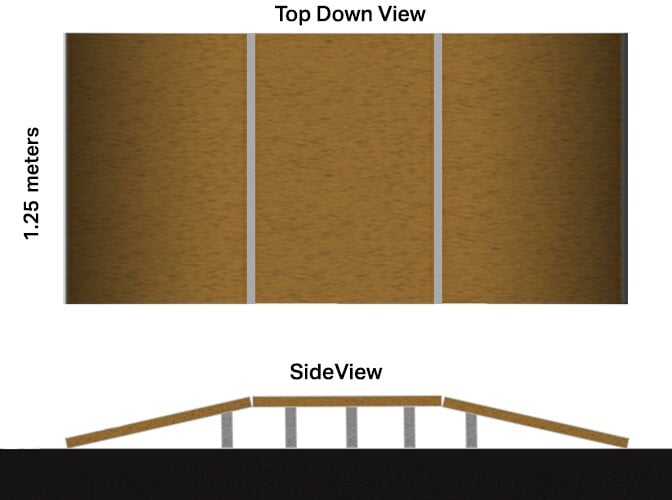
Langkah selanjutnya adalah membangun jalur landai yang lebarnya sama dengan lebar lintasan (sekitar 1,25 meter atau 49 inci). Rampa tersebut dapat dibangun menggunakan kayu, kardus, atau apa pun yang tersedia dan cukup kuat untuk menahan berat kedua V5 Clawbot. Rampa tersebut harus memiliki dua kemiringan, pertama ke atas dan kemudian ke bawah, dan harus memiliki kemiringan bertahap sehingga tidak ada celah di kedua ujungnya.
Langkah 3: Memposisikan Ramp
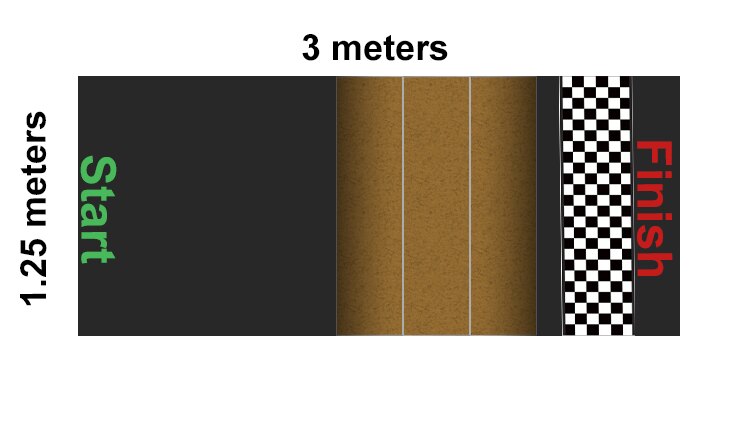
Pindahkan jalur landai ke bagian kedua lintasan. Rampa tersebut harus berjarak minimal 1,5 meter (59 inci) dari garis start. Pastikan tanjakan diposisikan sedemikian rupa sehingga sisi-sisinya sejajar persis dengan sisi-sisi lintasan. Dengan kata lain, pastikan bahwa tanjakan tidak miring sehingga roda depan V5 Clawbot dapat mencapai tanjakan pada waktu yang tepat bersamaan.
Langkah 4: Mempersiapkan Robot
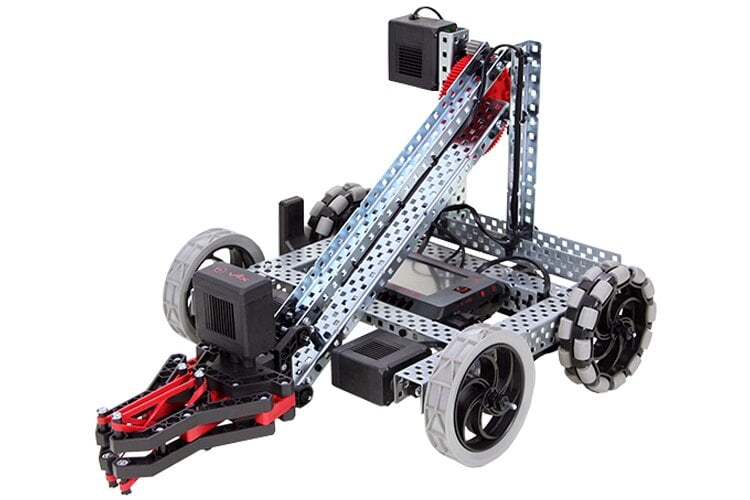
Nyalakan V5 Robot Brain, pastikan sudah terpasang denganV5 Controller, dan jalankan programDrivepada V5 Robot Brain agar Anda dapat mengendalikan robot secara nirkabel dengan V5 Controller.
Langkah 5: Berlari dengan Lengan yang Diistirahatkan
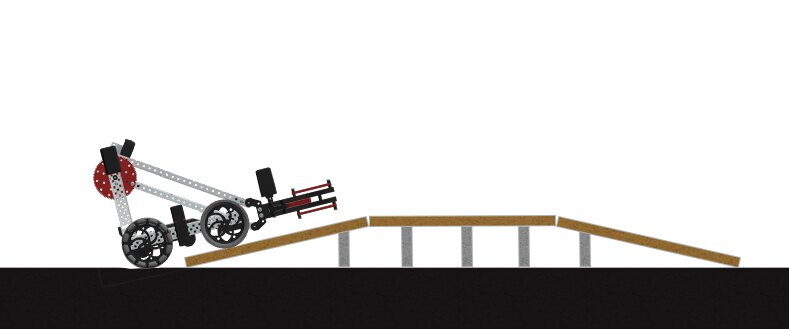
Robot Clawbot V5 harus menurunkan kedua lengannya sepenuhnya pada posisi awal atau posisi istirahat.
Tips untuk Guru
-
Pastikan lengan setiap V5 Clawbot diturunkan ke posisi awal atau posisi istirahat.
-
Kelompokkan tim menjadi berpasangan. Pada babak pertama, setiap pasangan akan saling beradu kecepatan menggunakan V5 Clawbots.
-
Gunakan sistem round robin jika jumlah tim ganjil.
-
Jika Anda memiliki empat tim atau lebih, lakukan rotasi pasangan. Pastikan bahwa dua tim tercepat saling berhadapan di babak berikutnya, lalu dua tim tercepat berikutnya, dan seterusnya.
Langkah 6: Berlari dengan Lengan Miring
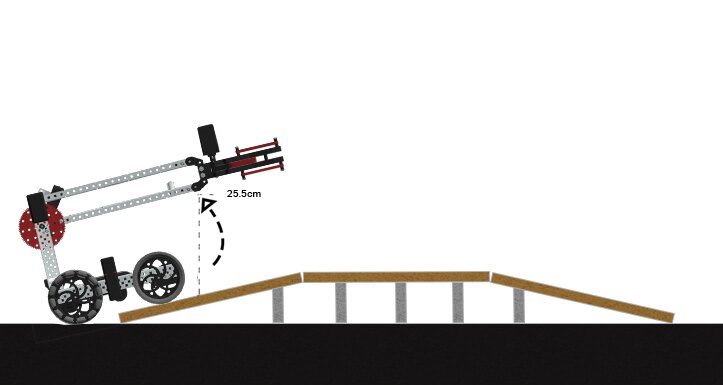
Pada ronde kedua, pasangan baru akan kembali beradu kecepatan dengan Clawbot mereka secara langsung.
Pada ronde ini, lengan setiap Clawbot harus diangkat setidaknya 25,5 sentimeter (sekitar 10 inci) di atas posisi awalnya.
Tips untuk Guru
-
Periksa posisi setiap lengan sebelum setiap perlombaan untuk memastikan lengan berada pada posisi yang tepat.
-
Beri tahu siswa bahwa V5 Clawbot rentan terbalik saat lengan cakar diangkat (terutama jika lengan diangkat dan cakar sedang memegang suatu objek).
Langkah 7: Berlari dengan Lengan Hampir Vertikal
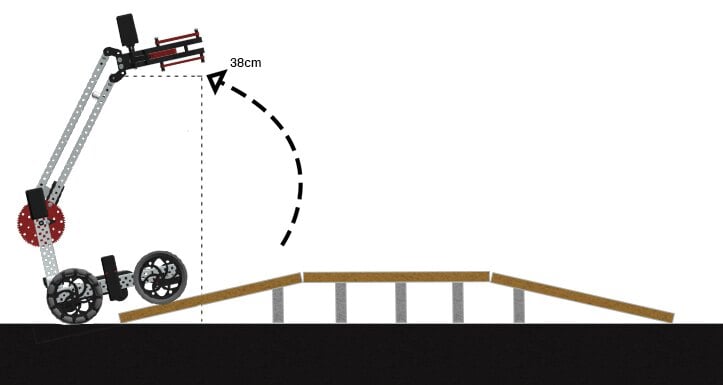
Selama ronde ketiga, lengan V5 Clawbots harus diangkat 38 sentimeter (sekitar 15 inci) di atas posisi awalnya.
Jika hanya ada dua tim, tim yang memenangkan pertandingan Ronde 3 adalah pemenang tantangan.
Tips untuk Guru
-
Periksa posisi setiap lengan sebelum setiap perlombaan untuk memastikan lengan berada pada posisi yang tepat.
-
Izinkan para pemenang dari setiap pertandingan untuk terus berhadapan dalam pertandingan Babak 3 lainnya, hingga satu tim muncul sebagai pemenang keseluruhan.
-
Beri tahu siswa bahwa V5 Clawbot rentan terbalik saat lengan cakar diangkat (terutama jika lengan diangkat dan cakar sedang memegang suatu objek).