मुख्य सामग्री पर जाएं

पाठ 3: जब लाल रंग का पता चलता है

वीआर रोबोट को यह बताने के लिए कोई कमांड नहीं है कि लाल रंग का पता चलने पर उसे क्या करना है। लाल बॉर्डर से बचने के लिए, वीआर रोबोट को लाल रंग का पता चलते ही पीछे की ओर मुड़कर घूम जाना चाहिए।
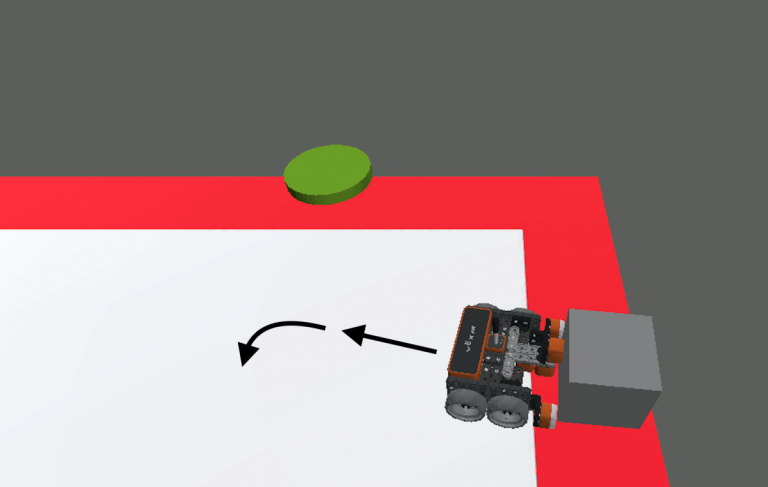
प्लेग्राउंड के ऊपरी दाहिने कोने का एक क्लोज-अप साइड व्यू, जिसमें वीआर रोबोट प्लेग्राउंड की लाल सीमा के साथ स्थित एक महल के टुकड़े को छूता हुआ दिखाई दे रहा है। रोबोट के पीछे से तीर के निशान निकले हुए हैं, जो रोबोट की इच्छित गति को दर्शाते हैं, यानी किनारे से बचने के लिए पीछे की ओर मुड़ना और घूमना।
  • कोड के अंत में [Drive for] और [Turn for] ब्लॉक जोड़ें ताकि डाउन आई सेंसर द्वारा लाल रंग का पता चलने पर वीआर रोबोट पीछे की ओर जा सके और मुड़ सके।
वही VEXcode VR प्रोजेक्ट जिसमें रिपीट अंटिल ब्लॉक के नीचे, स्टैक के सबसे निचले भाग में एक कमेंट और दो ड्राइवट्रेन ब्लॉक जोड़े गए हैं। तीन अतिरिक्त ब्लॉक एक टिप्पणी हैं जिसमें लिखा है कि लाल बॉर्डर का पता चलने पर रिवर्स करें और मुड़ें; फिर 300 मिमी तक रिवर्स ड्राइव करें, और 90 डिग्री दाएं मुड़ें।
  • डायनामिक कैसल क्रैशर प्लेग्राउंड खोलें और प्रोजेक्ट चलाएं।
  • जब यह प्रोजेक्ट चलाया जाता है, तो दो स्थितियों की जाँच की जाती है। पहली शर्त यह है कि डाउन आई सेंसर [रिपीट अंटिल] ब्लॉक के अंदर लाल रंग का पता लगाए। ध्यान दें कि प्रोजेक्ट प्रवाह किसी वस्तु के पता चलने की अगली स्थिति पर बढ़ता है जब डाउन आई सेंसर लाल रंग नहीं देखता है। यदि डाउन आई सेंसर लाल रंग का पता लगाता है, तो प्रोजेक्ट फ्लो [If then else] ब्लॉक को छोड़ देता है और सीधे रिवर्स में गाड़ी चलाने और मुड़ने पर चला जाता है।
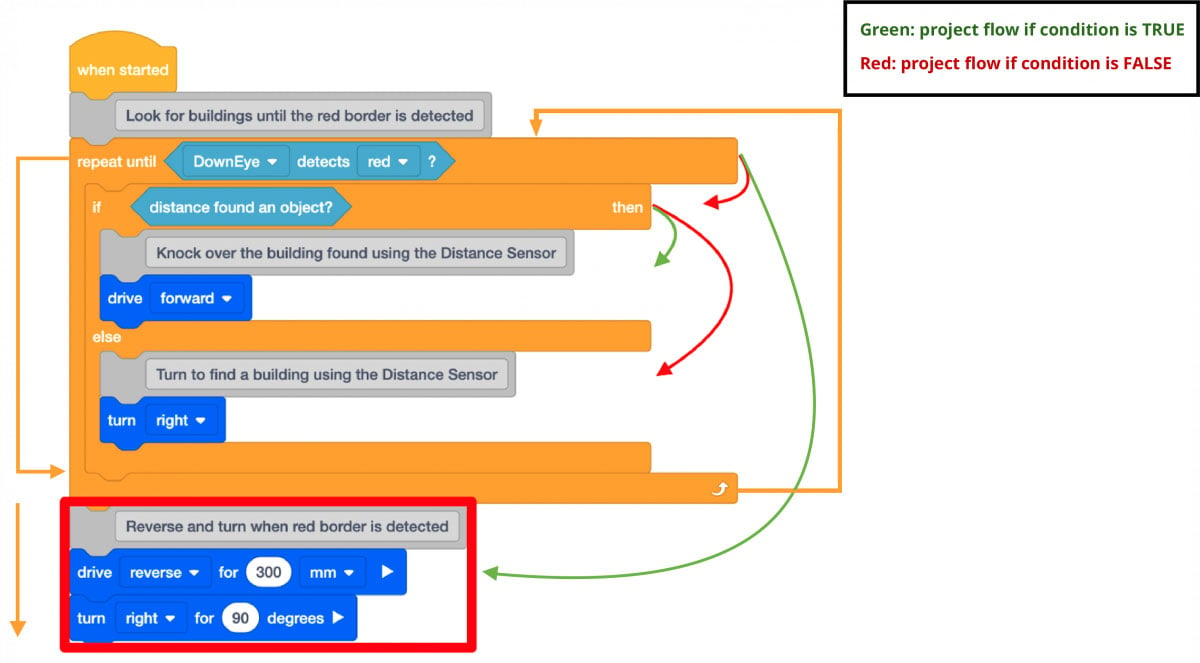
वर्तमान परियोजना के प्रवाह को दर्शाने वाला आरेख। जब तक डाउन आई सेंसर लाल रंग का पता नहीं लगा लेता और वह स्थिति सही साबित नहीं हो जाती, तब तक इफ देन ब्लॉक की बार-बार जांच की जाएगी और उसे निष्पादित किया जाएगा। फिर प्रोजेक्ट उस लूप से बाहर निकल जाएगा और स्टैक के निचले हिस्से में मौजूद ब्लॉकों को निष्पादित करेगा ताकि रिवर्स ड्राइव किया जा सके और प्लेग्राउंड से गिरने से बचने के लिए दाईं ओर मुड़ा जा सके।
  • जैसे ही डाउन आई सेंसर लाल रंग का पता लगाता है, वीआर रोबोट पीछे की ओर चलेगा, मुड़ेगा और फिर रुक जाएगा क्योंकि यह प्रोजेक्ट प्रवाह का अंत है। व्यवहारों को दोहराने के लिए किसी ब्लॉक का उपयोग नहीं किया जाता है।
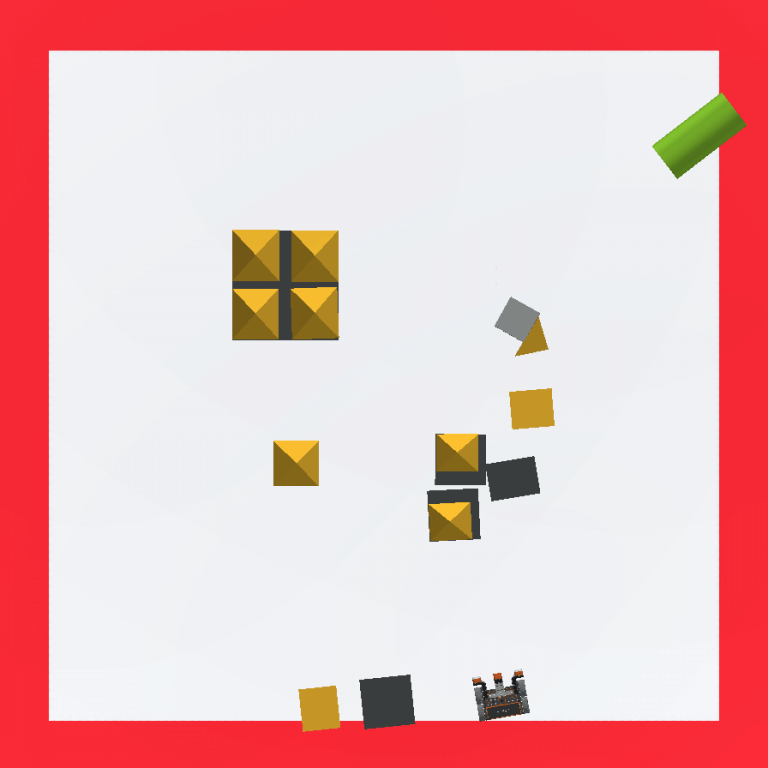
    डायनामिक कैसल क्रैशर प्लेग्राउंड का ऊपर से लिया गया दृश्य, जब वीआर रोबोट चलना बंद कर देता है, तो कई महल गिरे हुए और कुछ अभी भी खड़े दिखाई देते हैं, लेकिन वीआर रोबोट प्लेग्राउंड के निचले दाहिने हिस्से में रुका हुआ है और केंद्र की ओर मुंह किए हुए है।
  • व्यवहारों को लूप में दोहराने के लिए एक [फॉरएवर] ब्लॉक की आवश्यकता होती है। कोड में [Forever] ब्लॉक जोड़ें।
वर्तमान प्रोजेक्ट में फॉरएवर लूप जोड़ने का एक संक्षिप्त विवरण, ताकि फॉरएवर ब्लॉक व्हेन स्टार्टेड ब्लॉक से जुड़ा हो और पूरा प्रोजेक्ट इसके अंदर हो।
  • जब यह प्रोजेक्ट चलाया जाएगा, तो वीआर रोबोट पता लगाए गए भवन की ओर बढ़ेगा और यदि कोई भवन नहीं पाया जाता है तो दाईं ओर मुड़ जाएगा। जैसे ही डाउन आई सेंसर लाल रंग का पता लगाता है, वीआर रोबोट पीछे की ओर चलता है, मुड़ता है और दूसरी इमारत की ओर बढ़ना जारी रखता है।

    डायनामिक कैसल क्रैशर प्लेग्राउंड का ऊपर से लिया गया दृश्य जिसमें वीआर रोबोट अंतिम महल को गिराने के रास्ते में है, और अन्य सभी महल सफलतापूर्वक गिरा दिए गए हैं।

प्रश्न

पाठ की प्रश्नोत्तरी तक पहुँचने के लिए कृपया नीचे दिए गए लिंक का चयन करें।

गूगल डॉक / .docx / .pdf