
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे डिग्री का उपयोग करके अपने कोड बेस को बाएं और दाएं घुमाना सीखेंगे।
इस खंड के अंत तक लक्ष्य यह है कि दो परियोजनाएँ बनाई और शुरू की जा चुकी हों: बाएँ मुड़नाऔर दाएँ मुड़ना। शुरुआत में, प्रत्येक समूह के पास एक डिवाइस, VEXcode GO सॉफ्टवेयर और एक निर्मित कोड बेस होना चाहिए।
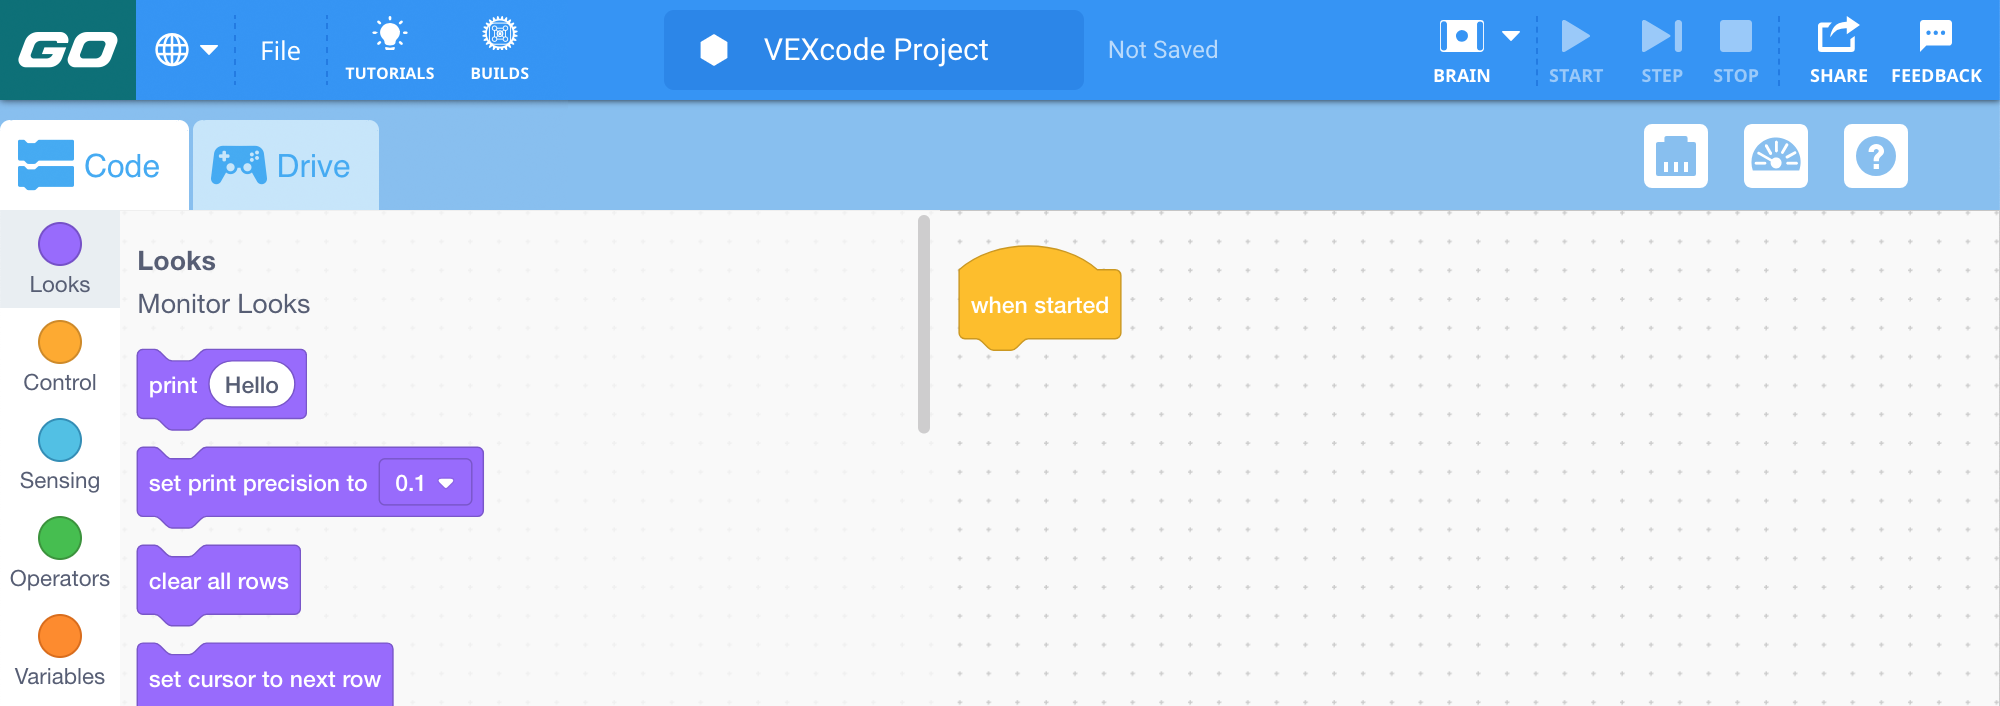
- मॉडलके लिए अपने प्रोजेक्ट को खोलने और सहेजने के चरणों का मॉडल।
- VEX लाइब्रेरी के लेख " ओपन एंड सेव ए प्रोजेक्टमें दिए गए चरणों का मॉडल प्रस्तुत करें और छात्रों को अपने प्रोजेक्ट को खोलने और सहेजने के लिए उनका अनुसरण करने को कहें।
- छात्रों को निर्देश दें कि वे अपनी परियोजना का नाम राइट टर्न रखें।
- फिर छात्रों को अपने कोड बेस के ब्रेन को अपने डिवाइस से कनेक्ट करने के लिए ।
नोट: जब आप पहली बार अपने कोड बेस को अपने डिवाइस से कनेक्ट करते हैं, तो ब्रेन में निर्मित जाइरो कैलिब्रेट हो सकता है, जिससे कोड बेस क्षण भर के लिए अपने आप हिल सकता है। यह एक अपेक्षित व्यवहार है, कैलिब्रेशन के दौरान कोड बेस को न छुएं।
-
एक बार जब छात्र अपने प्रोजेक्ट का नाम रख लें और ब्रेन को अपने डिवाइस से कनेक्ट कर लें, कोड बेस को कॉन्फ़िगर करने के चरणों का प्रदर्शन करें। यह सुनिश्चित करें कि रोबोट को कॉन्फ़िगर करने के बाद छात्र टूलबॉक्स में ड्राइवट्रेन ब्लॉक देख सकें।
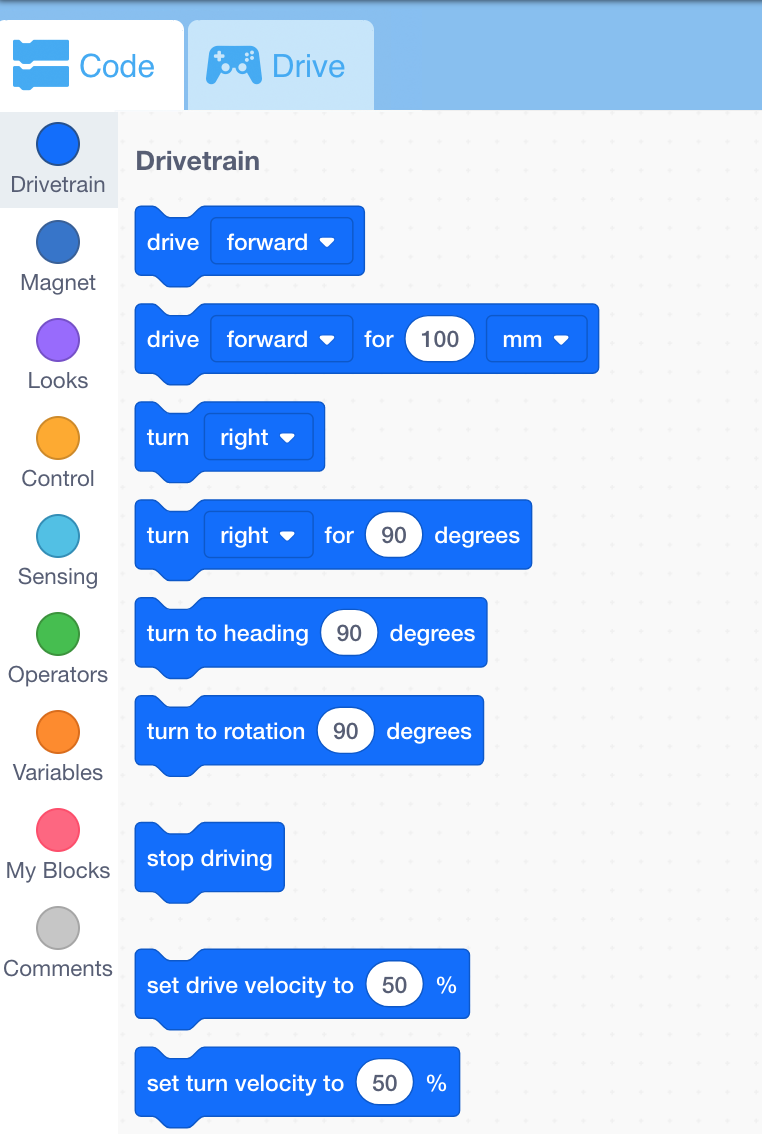
ड्राइवट्रेन ब्लॉक की श्रेणी -
छात्रों को यह मॉडल दिखाएं कि रोबोट को दाईं ओर मोड़ने के लिए [Turn for] ब्लॉक को कैसे खींचकर {When started} ब्लॉक से जोड़ा जाए।
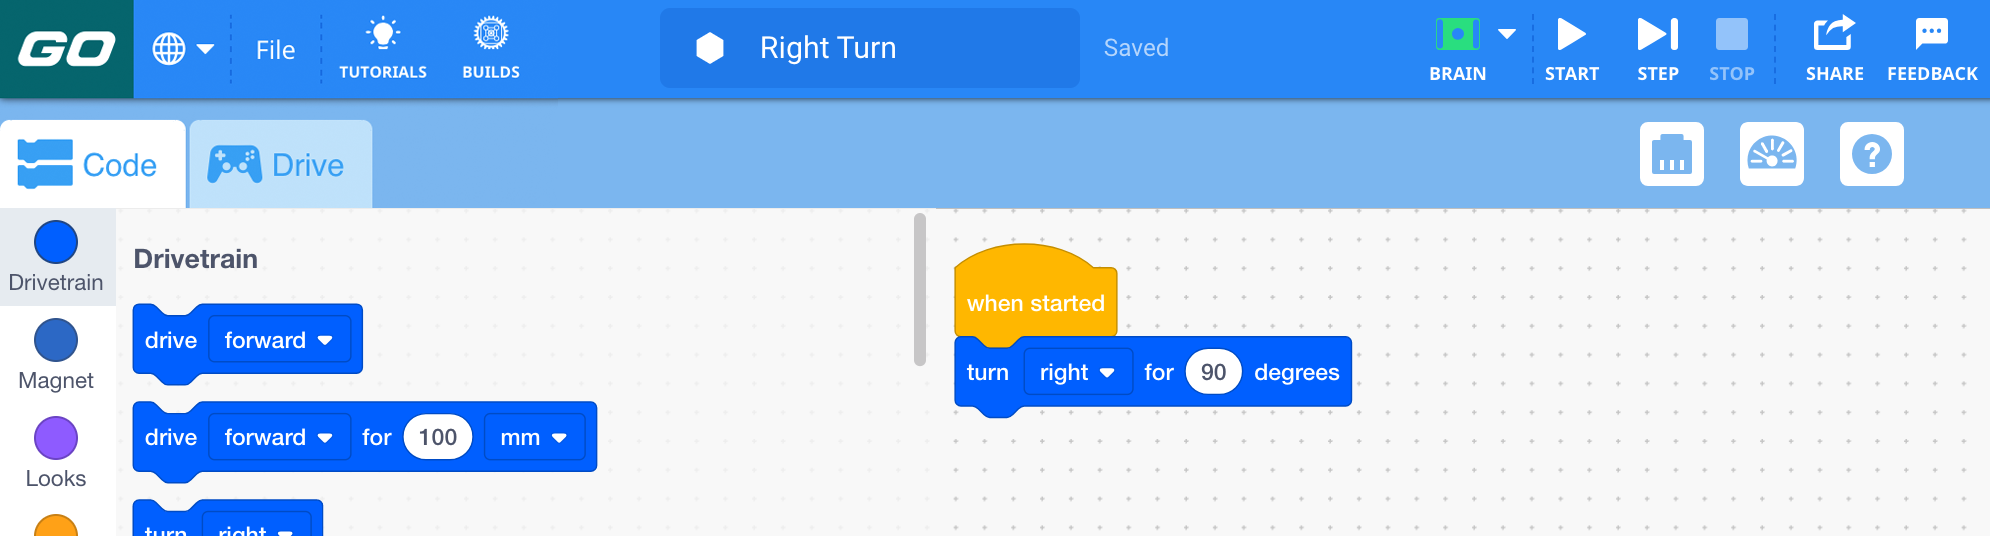
दायाँ मोड़ परियोजना - छात्रों द्वारा अपना प्रोजेक्ट शुरू करने से पहले, उनसे पूछें कि उनके विचार से प्रोजेक्ट के अंत में कोड बेस कहाँ होगा।
- छात्रों को निर्देश दें कि अपना प्रोजेक्ट शुरू करें और कोड बेस की गतिविधि का अवलोकन करें।
- छात्रों द्वारा अपने कोड बेस को सफलतापूर्वक 90 डिग्री दाएं घुमाने के बाद, छात्रों को फ़ाइल मेनू में "सेव ऐज़" या "सेव टू योर डिवाइस" (छात्रों द्वारा उपयोग किए जा रहे VEXcode GO के संस्करण के आधार पर) का उपयोग करके अपने प्रोजेक्ट को एक नए नाम से सहेजें और नए प्रोजेक्ट का नाम लेफ्ट टर्न रखें।
-
प्रोजेक्ट सेव होने के बाद, [Turn for] ब्लॉक के पैरामीटर को 'right' से 'left' में बदलने का तरीका मॉडल करें।
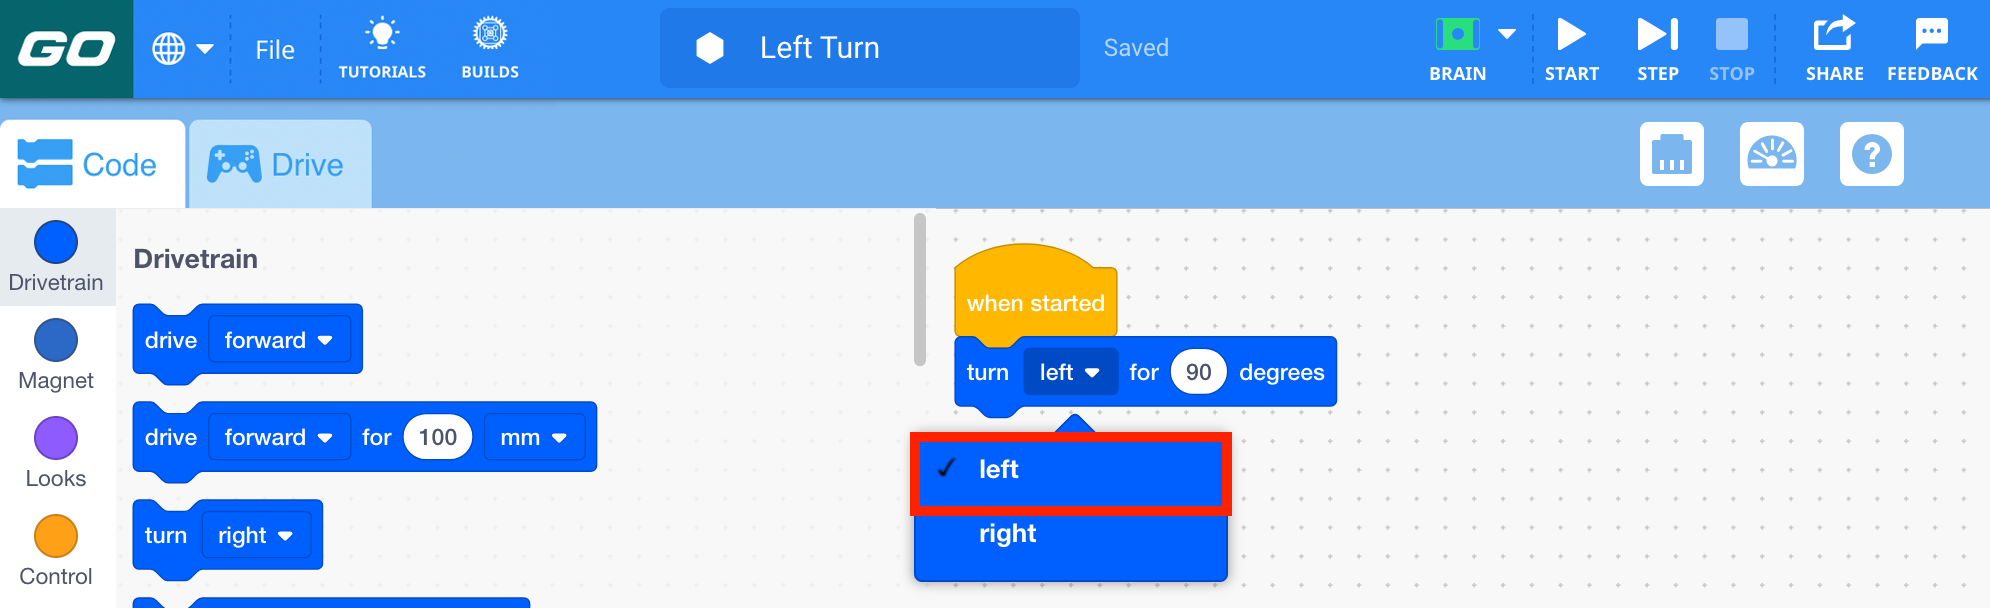
बाएँ मुड़ें परियोजना - छात्रों के लिए एक मॉडल प्रस्तुत करना कि परियोजना को कैसे शुरू करें ताकि उसका परीक्षण किया जा सके।
- सुविधा प्रदान करेंछात्रों द्वारा VEXcode GO में अपनी परियोजनाएं बनाते समय निम्नलिखित प्रश्न पूछकर चर्चा को सुगम बनाएं:
- अपना प्रोजेक्ट शुरू करने से पहले, आपको क्या लगता है कि कोड बेस अंततः कहाँ होगा? क्यों?
- जब आपका कोड बेस घूमता है तो ड्राइवट्रेन के कौन से हिस्से गति करते हैं?
- आपने अपने प्रोजेक्ट के कोड बेस के लिए कितने डिग्री का उपयोग किया? अगर अगली बार आप उस संख्या को और बढ़ा दें, तो आपके विचार से क्या होगा?
- क्या तुम परेशान हो? अब आप आगे क्या कोशिश कर सकते हैं? आप इस समस्या से निकलने के लिए जानकारी कहां से प्राप्त कर सकते हैं?
चर्चा - छात्रों को याद दिलाएं कि नई अवधारणाओं को सीखने में कई प्रयास लग सकते हैं और उन्हें प्रोजेक्ट बनाते समय फिर से प्रयासलिए प्रोत्साहित करें।
- प्रश्नछात्रों से यह सोचने के लिए कहें कि किस प्रकार के रोबोट कार्यों के लिए सटीक मोड़ की आवश्यकता होगी। क्या कोई ऐसी गंदी, उबाऊ या खतरनाक नौकरियां हैं जिनके लिए रोबोट को मुड़ने की आवश्यकता होगी? जो लोग?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह जैसे ही प्रत्येक समूह ने अपने कोड बेस रोबोट को बाएँ और दाएँघुमा दिया है, एक संक्षिप्त बातचीत के लिए एक साथ आएं ।
- क्या कोड बेस अंततः उसी स्थिति में पहुंचा जैसा आपने सोचा था? आप कितने करीब थे?
- जब आपके कोड बेस में बदलाव आया, तो प्रक्रिया किस प्रकार आगे बढ़ी?
- आपके द्वारा बनाए गए दोनों प्रोजेक्टों में मुख्य अंतर क्या था?
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे कोड बेस के लिए एक प्रोजेक्ट बनाने के बारे में सीखी गई सभी जानकारी को मिलाकर एक गोदाम के चारों ओर एक वर्ग में ड्राइव करने का निर्देश देने जा रहे हैं। वे गोदाम की सीमा निर्धारित करने के लिए VEX GO टाइल का उपयोग करेंगे।
शुरुआत में, प्रत्येक समूह के पास एक डिवाइस, एक VEX GO टाइल, VEXcode GO सॉफ्टवेयर और एक निर्मित कोड बेस होना चाहिए।
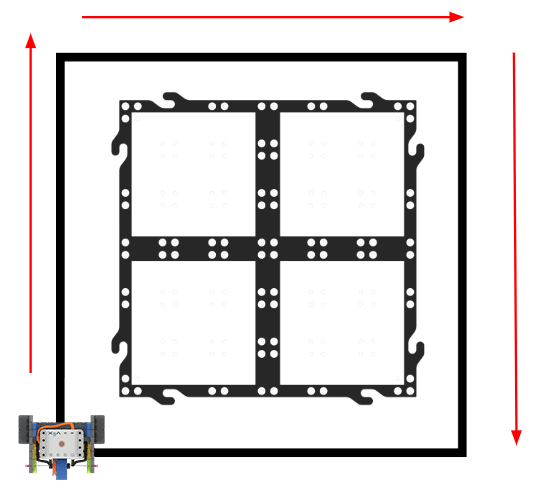 वेयरहाउस चैलेंज में कोड बेस
- मॉडलमॉडल एक समूह के डिवाइस और VEXcode GO का उपयोग कर रहा है। यह दिखाएं कि छात्र अपनी परियोजना बनाने और चुनौती को सफलतापूर्वक पूरा करने के लिए किन ब्लॉकों का उपयोग करेंगे। छात्रों को दिखाएं कि एक वर्ग बनाने के लिए उन्हें गाड़ी को आगे बढ़ाना होगा और चार अलग-अलग बार मोड़ना होगा, जैसा कि नीचे दिए गए एनिमेशन में दिखाया गया है। एनीमेशन में, कोड बेस टाइल से दूर निचले बाएं कोने से शुरू होता है। यह टाइल के दूसरी तरफ आगे बढ़ता है, फिर दाईं ओर मुड़ता है, और टाइल के चारों ओर एक वर्ग में घूमने के लिए इन व्यवहारों को दोहराता है।
वीडियो फाइल
छात्रों को यह मॉडल दिखाना कि दूरी और डिग्री को बदलने के लिए ब्लॉक के मापदंडों को कैसे बदला जाए। छात्रों को बताएं कि ब्लॉक को {When started} ब्लॉक से जोड़ा जाना चाहिए, क्योंकि वह ब्लॉक हमेशा पहले आता है।
- छात्रों को निम्नलिखित ब्लॉक दिखाएं:
-
{जब शुरू किया गया}
{प्रारंभ होने पर} ब्लॉक -
[के लिए अभियान]
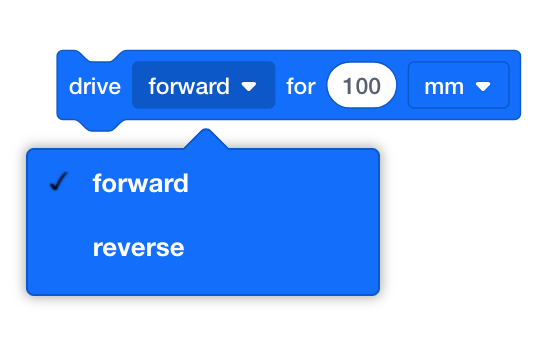
[ड्राइव करें] ब्लॉक - [मोड़ के लिए]
-
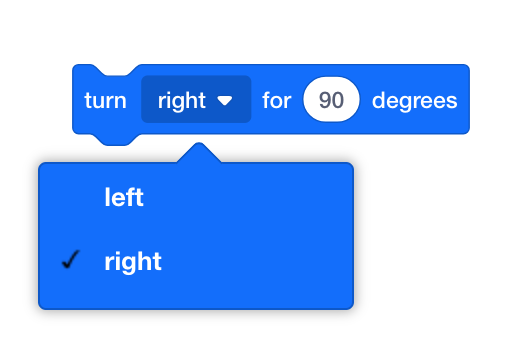
[ब्लॉक के लिए मुड़ें]- छात्रों को यह दिखाएं कि GO टाइल को कैसे रखा जाता है और वर्ग के चारों ओर कोड बेस रोबोट के पथ का मानचित्र बनाएं। उन्हें प्रत्येक तरफ तय की जाने वाली दूरी को मापना चाहिए।
- छात्रों को दिखाएँ कि [Turn for]ब्लॉक में घुमावों के लिए डिग्री कैसे इनपुट करें।
- छात्रों के लिए एक मॉडल तैयार करना कि वे अपने प्रोजेक्ट को शुरू करें और उसका परीक्षण कैसे करें
- छात्रों को निम्नलिखित ब्लॉक दिखाएं:
- सुविधा प्रदान करेंकक्षा में घूमते हुए समूहों के साथ चर्चा को सुविधाजनक बनाएं। छात्रों से वर्ग बनाने की प्रक्रिया के चरणों का वर्णन करने के लिए कहें। इससे छात्रों को यह सोचने का मौका मिलता है कि वे अपने प्रोजेक्ट में कमांड को किस तरह सूचीबद्ध करेंगे। आप पेंसिल और कागज की मदद से या बोर्ड पर उनके निर्देशों का पालन कर सकते हैं।
- वर्ग बनाने का पहला चरण क्या है?
- मैं कब मुड़ूंगा?
- आप मुझे जो निर्देश दे रहे हैं, उनका कोड बेस के कमांड से क्या संबंध है?
- क्या कुछ गड़बड़ हो गई? महान! आप इस गलती का उपयोग अपने प्रोजेक्ट को बेहतर बनाने के लिए कैसे कर सकते हैं?
- याद दिलाएंसमूहों को याद दिलाएं कि कोड बेस रोबोट पहली बार में वर्गाकार में नहीं जा सकता है, लेकिन कोशिश करते रहें! छात्रों को शायद यह न लगे कि वर्ग की प्रत्येक भुजा और प्रत्येक मोड़ का माप समान होना चाहिए। छात्रों को याद दिलाएं कि कोडिंग करते समय वे इस बात को ध्यान में रखें।
- प्रश्नछात्रों से यह सोचने के लिए कहें कि उनका कोड बेस रोबोट क्या कर रहा है और क्या यह किसी गंदे, नीरस या खतरनाक काम से संबंधित होगा? जो लोग?
वैकल्पिक: यदि संभव हो, तो इस इकाई में अन्य प्रयोगशालाओं के लिए कोड बेस को संकलित रखें।