
Pelajaran 3: Menggunakan Sensor dengan Elektromagnet
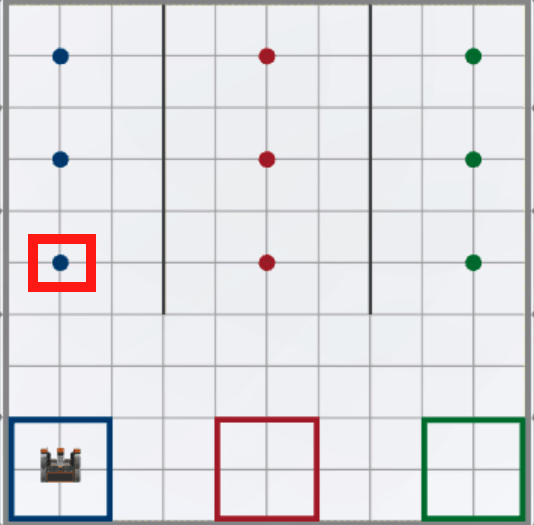
Pada Pelajaran sebelumnya, Anda menggunakan perintah energize dan perintah Drivetrain untuk mengambil dan memindahkan cakram pada Disk Mover Playground dengan Robot VR. Pelajaran ini akan menyelesaikan tantangan yang sama menggunakan umpan balik sensor yang dilaporkan dan loop while.
Hasil belajar
- Identifikasi bahwa perintah down_eye.near_object melaporkan apakah Sensor Mata Bawah cukup dekat dengan suatu objek untuk mendeteksi warna.
- Identifikasi bahwa perintah turn_to_heading membelokkan sistem penggerak ke arah tertentu, menggunakan Sensor Giroskop.
- Identifikasi bahwa perintah turn_to_heading akan menentukan arah belok berdasarkan arah (heading) sensor giroskop saat ini.
- Jelaskan mengapa perintah turn_to_heading akan digunakan sebagai pengganti perintah turn atau turn_for.
- .
Mengapa Menggunakan Sensor untuk Memecahkan Masalah Penggerak Disk?
Pada Pelajaran 2, Robot VR menempuh jarak tertentu menggunakan perintah drive_for untuk mengambil dan memindahkan cakram biru kembali ke tujuan. Jarak antara Robot VR dan cakram biru pertama diperkirakan dan diperiksa menggunakan dimensi kotak grid pada Disk Mover Playground. Meskipun hal ini berhasil menyelesaikan tantangan, masih ada banyak ruang untuk kesalahan dalam menduplikasi proses untuk mengambil beberapa disk pada berbagai jarak, yang diperlukan untuk menyelesaikan Tantangan Pemindah Disk di akhir Unit ini. Menggunakan umpan balik sensor yang dilaporkan adalah cara yang lebih efisien untuk mengatasi tantangan ini, sekaligus mengoptimalkan proyek dengan menggunakan lebih sedikit perintah.
Bagaimana jika Robot VR bertabrakan dengan cakram dan terlempar keluar jalur? Bagaimana jika cakram berada di lokasi yang sedikit berbeda dari gawang? Umpan balik dari sensor dapat digunakan untuk mengambil dan memindahkan cakram secara tepat tanpa mengetahui lokasi pastinya pada Disk Mover Playground.
Langkah-langkah untuk menyelesaikan tantangan ini dapat digunakan untuk membantu menentukan sensor mana yang akan digunakan dalam proyek tersebut.
-
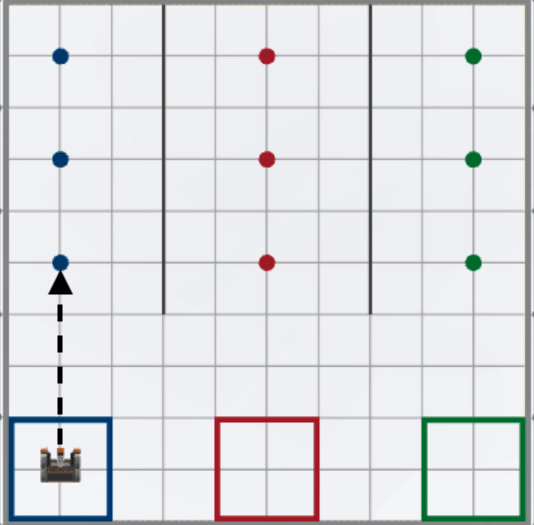
Pertama: Robot VR akan menuju ke disk pertama.
-
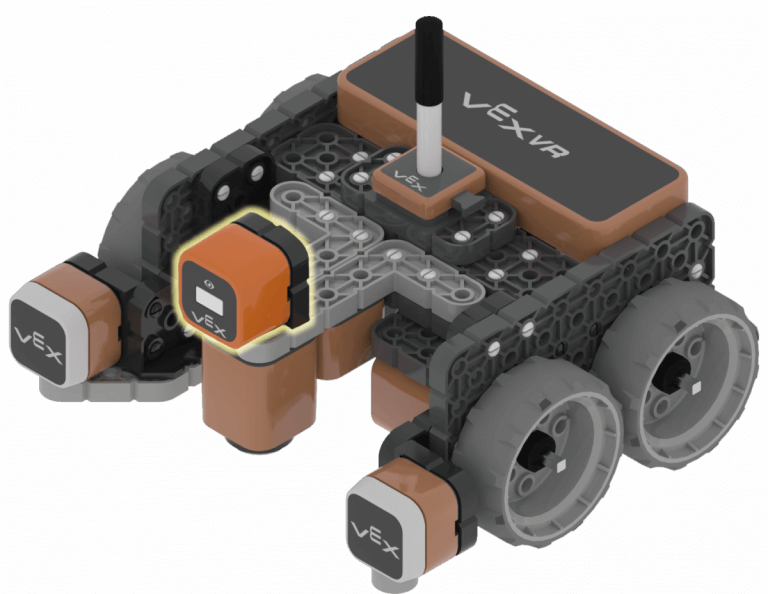
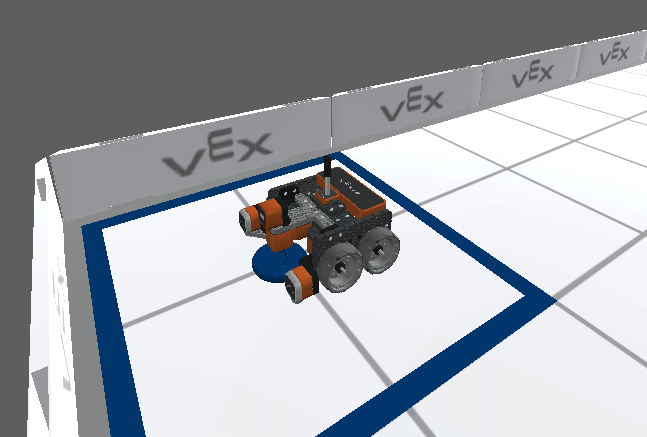
Cakram-cakram itu berada di tanah di area bermain. Untuk menentukan lokasi disk, Down Eye Sensor dapat digunakan dengan perintah down_eye.near_object. Perhatikan posisi Sensor Mata Bawah (Down Eye Sensor) relatif terhadap Elektromagnet pada Robot VR.

-
-
Kedua: Robot VR akan menggunakan Elektromagnet untuk mengambil cakram pertama.

-
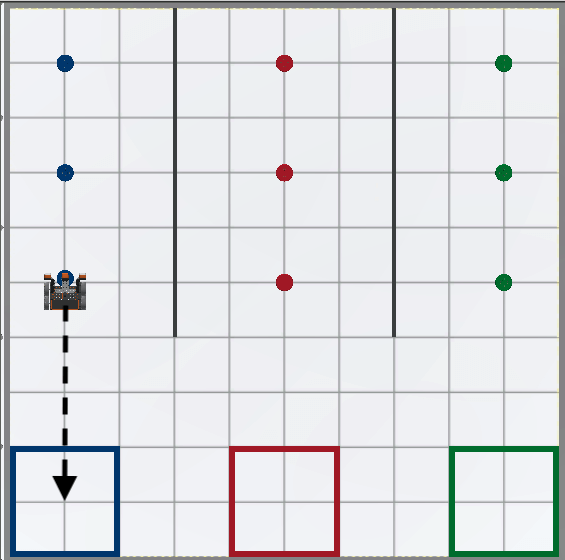
Ketiga: Robot VR akan kembali ke garis finish.
-
Saat berkendara kembali ke tujuan, Robot VR dapat menggunakan Sensor Jarak untuk menentukan kapan harus berhenti berkendara. Sensor Jarak dapat digunakan untuk menentukan seberapa jauh bagian depan Robot VR dari dinding Area Bermain. Dengan menggunakan perintahget_distance, Sensor Jarak dapat bergerak dan berhenti ketika berada pada jarak tertentu dari dinding, memposisikan Robot VR di ruang tujuan.
-
-
Terakhir: Robot VR akan menggunakan Elektromagnet untuk menjatuhkan cakram ke sasaran.
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.