
पाठ 3: विद्युतचुंबक के साथ सेंसर का उपयोग करना
पिछले पाठ में, आपने VR रोबोट के साथ डिस्क मूवर प्लेग्राउंड पर डिस्क को उठाने और स्थानांतरित करने के लिए एनर्जाइज़ कमांड और ड्राइवट्रेन कमांड का उपयोग किया। यह पाठ रिपोर्ट किए गए सेंसर फीडबैक और जबकि लूप का उपयोग करके उसी चुनौती को हल करेगा।
सीखने के परिणाम
- यह पहचानें कि down_eye.near_object कमांड रिपोर्ट करता है कि क्या डाउन आई सेंसर किसी वस्तु के रंग का पता लगाने के लिए पर्याप्त रूप से करीब है।
- यह पहचानें कि turn_to_heading कमांड जाइरो सेंसर का उपयोग करके ड्राइवट्रेन को एक विशिष्ट दिशा में मोड़ता है।
- यह पहचानें कि turn_to_heading कमांड जाइरो सेंसर की वर्तमान दिशा के आधार पर यह निर्धारित करेगा कि किस दिशा में मुड़ना है।
- बताइए कि टर्न या टर्न_फॉर कमांड के बजाय टर्न_टू_हेडिंग कमांड का उपयोग क्यों किया जाएगा।
- एक प्रोजेक्ट के प्रवाह का वर्णन करें जो डिस्क को उठाने और स्थानांतरित करने के लिए इलेक्ट्रोमैग्नेट के साथwhileलूप का उपयोग करता है जिसमेंnotस्थिति होती है।
डिस्क मूवर की समस्या को हल करने के लिए सेंसर का उपयोग क्यों किया जाता है?
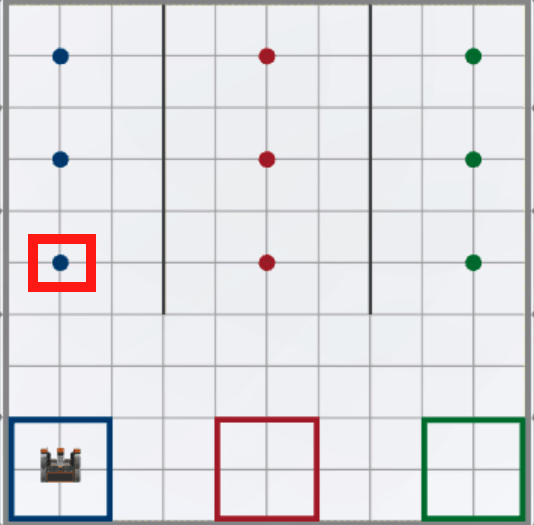
पाठ 2 में, वीआर रोबोट ने ड्राइव_फॉर कमांड का उपयोग करके एक निर्दिष्ट दूरी तय की ताकि एक नीली डिस्क को उठाकर लक्ष्य तक वापस ले जाया जा सके। वीआर रोबोट और पहली नीली डिस्क के बीच की दूरी का अनुमान लगाया गया और डिस्क मूवर प्लेग्राउंड पर ग्रिड वर्गों के आयामों का उपयोग करके इसकी जाँच की गई। हालांकि इससे समस्या का समाधान हो गया, लेकिन विभिन्न दूरियों पर स्थित कई डिस्क को उठाने की प्रक्रिया को दोहराने में त्रुटि की काफी गुंजाइश है, जो इस इकाई के अंत में डिस्क मूवर चैलेंज को हल करने के लिए आवश्यक है। रिपोर्ट किए गए सेंसर फीडबैक का उपयोग करना इस चुनौती को हल करने का एक अधिक कुशल तरीका है, साथ ही कम कमांड का उपयोग करके परियोजना को अनुकूलित भी करता है।
क्या होगा यदि वीआर रोबोट किसी डिस्क से टकरा जाए और अपने मार्ग से भटक जाए? यदि डिस्क लक्ष्य स्थान से थोड़ी अलग जगहों पर स्थित हों तो क्या होगा? सेंसर से प्राप्त फीडबैक का उपयोग मूवर प्लेग्राउंड पर उनकी सटीक स्थिति जाने बिना डिस्क को सटीक रूप से उठाने और स्थानांतरित करने के लिए किया जा सकता है।
इस चुनौती को हल करने के चरणों का उपयोग परियोजना में किन सेंसरों का उपयोग करना है, यह निर्धारित करने में मदद के लिए किया जा सकता है।
-
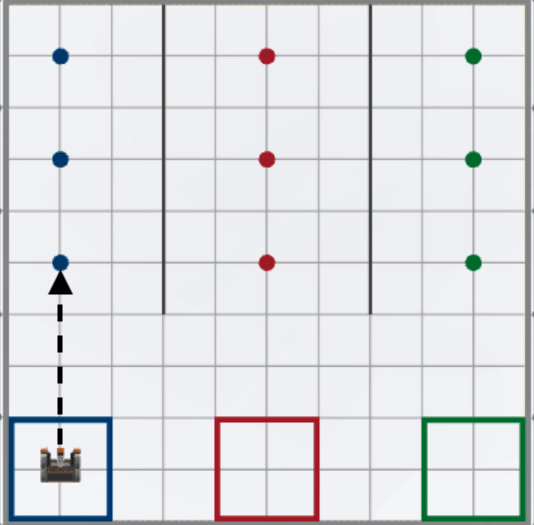
सबसे पहले: वीआर रोबोट पहली डिस्क तक जाएगा।
-
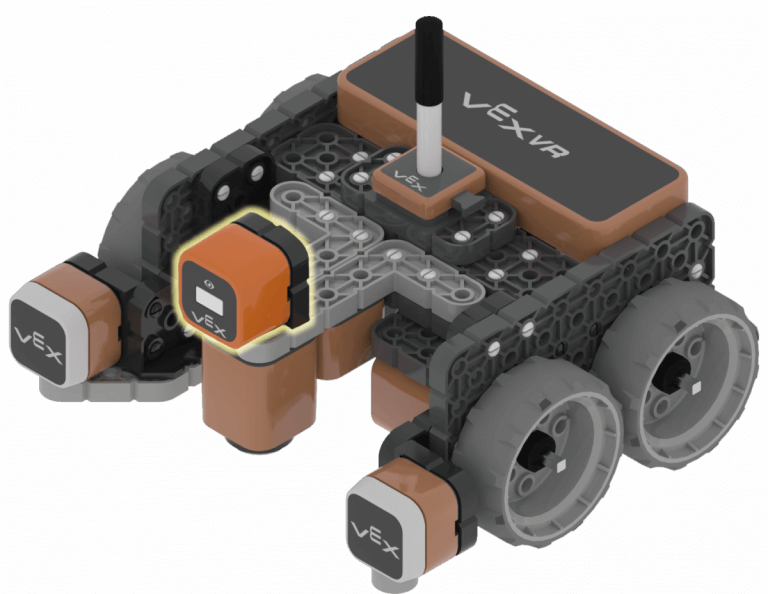
डिस्क खेल के मैदान की ज़मीन पर पड़ी हैं। डिस्क कहाँ स्थित है यह निर्धारित करने के लिए, डाउन आई सेंसर का उपयोग down_eye.near_objectकमांड के साथ किया जा सकता है। वीआर रोबोट पर इलेक्ट्रोमैग्नेट के संबंध में डाउन आई सेंसर की स्थिति पर ध्यान दें।

-
-
दूसरा: वीआर रोबोट पहले डिस्क को उठाने के लिए इलेक्ट्रोमैग्नेट का उपयोग करेगा।

-
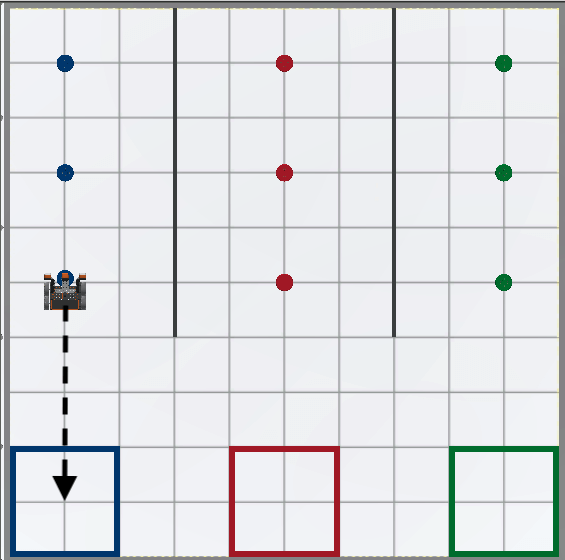
तीसरा: वीआर रोबोट लक्ष्य तक वापस जाएगा।
-
लक्ष्य की ओर वापस जाते समय, वीआर रोबोट दूरी सेंसर का उपयोग करके यह निर्धारित कर सकता है कि उसे कब रुकना है। डिस्टेंस सेंसर का उपयोग यह निर्धारित करने के लिए किया जा सकता है कि वीआर रोबोट का अगला हिस्सा खेल के मैदान की दीवार से कितनी दूर है। get_distanceकमांड का उपयोग करके, दूरी सेंसर दीवार से एक निर्दिष्ट दूरी पर होने पर चल सकता है और रुक सकता है, जिससे वीआर रोबोट को लक्ष्य स्थान में स्थिति मिलती है।
-
-
अंत में: वीआर रोबोट इलेक्ट्रोमैग्नेट का उपयोग करके डिस्क को लक्ष्य तक पहुंचाएगा।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।