
Perkenalan
Dalam pelajaran ini Anda akan mempelajari tentang Sensor Jarak, dan bagaimana data dari Sensor Jarak dapat digunakan dalam sebuah proyek untuk mendeteksi objek. Anda juga akan mempelajari tentang blok [Tunggu sampai], dan bagaimana blok tersebut dapat digunakan dalam proyek VEXcode EXP agar robot Anda dapat mengambil keputusan. Kemudian, Anda akan menerapkan pembelajaran Anda untuk mendeteksi dan memindahkan Buckyball dengan BaseBot Anda dalam Tantangan Mendeteksi dan Menyapu. Saksikan animasi di bawah ini untuk melihat salah satu cara BaseBot dapat bergerak untuk berbelok, mendeteksi, dan membersihkan setiap kubus dari Lapangan.
Tambahkan Sensor Jarak
Dalam pelajaran ini, Anda akan mempelajari tentang Sensor Jarak, dan bagaimana Anda dapat memprogram robot Anda menggunakan umpan balik dari sensor.
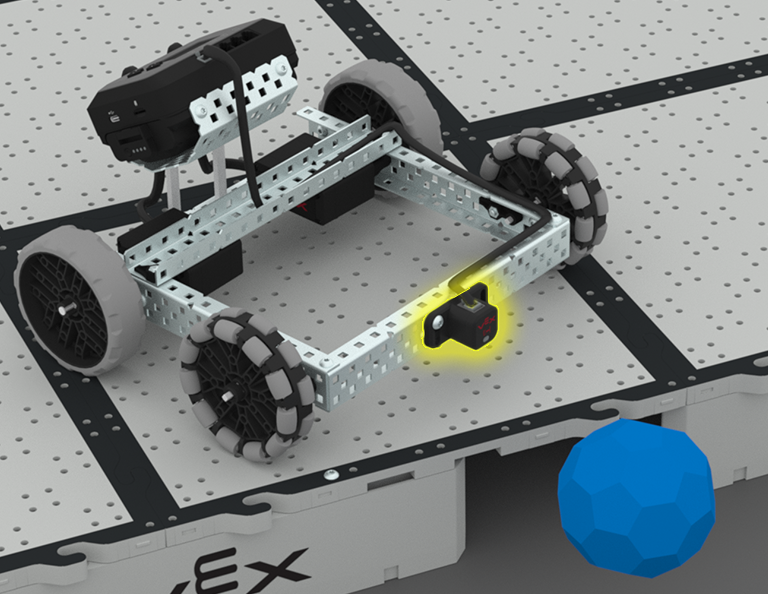
Tambahkan Sensor Jarak ke BaseBot Anda seperti yang ditunjukkan pada gambar ini.
- Tambahkan profil C-Channel 1x2x1x16 ke bagian depan BaseBot.
- Kemudian, pasang Sensor Jarak ke Saluran-C seperti yang ditunjukkan pada gambar.
- Sensor Jarak harus dihubungkan ke Port 5.
Pilih< Kembali ke Pelajaranuntuk kembali ke Ikhtisar Pelajaran.
PilihBerikutnya > untuk mempelajari tentang Sensor Jarak dan blok [Tunggu hingga].