
Εισαγωγή
Σε αυτό το μάθημα θα μάθετε για τον Αισθητήρα Απόστασης και πώς τα δεδομένα από τον Αισθητήρα Απόστασης μπορούν να χρησιμοποιηθούν σε ένα έργο για την ανίχνευση αντικειμένων. Θα μάθετε επίσης για το μπλοκ [Περιμένετε μέχρι] και πώς μπορεί να χρησιμοποιηθεί σε ένα έργο VEXcode EXP για να ζητήσετε από το ρομπότ σας να λάβει μια απόφαση. Στη συνέχεια, θα εφαρμόσετε τις γνώσεις σας για να ανιχνεύσετε και να μετακινήσετε Buckyballs με το BaseBot σας στην Πρόκληση Sense and Sweep. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε έναν τρόπο με τον οποίο το BaseBot θα μπορούσε να κινηθεί για να γυρίσει, να εντοπίσει και να καθαρίσει κάθε κύβο από το Πεδίο.
Προσθήκη αισθητήρα απόστασης
Σε αυτό το μάθημα, θα μάθετε για τον Αισθητήρα Απόστασης και πώς μπορείτε να προγραμματίσετε το ρομπότ σας χρησιμοποιώντας την ανατροφοδότηση του αισθητήρα.
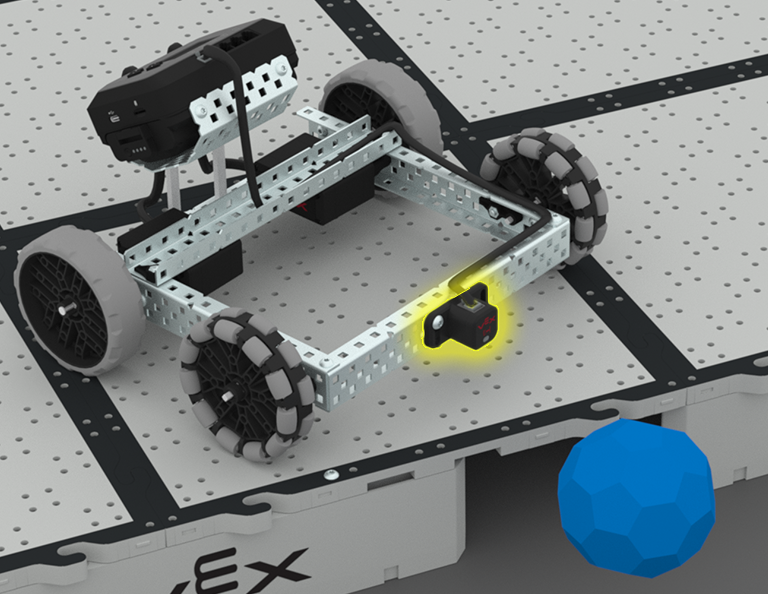
Προσθέστε έναν αισθητήρα απόστασης στο BaseBot σας όπως φαίνεται σε αυτήν την εικόνα.
- Προσθέστε ένα κανάλι C 1x2x1x16 στο μπροστινό μέρος του BaseBot.
- Στη συνέχεια, τοποθετήστε τον αισθητήρα απόστασης στο κανάλι C όπως φαίνεται στην εικόνα.
- Ο αισθητήρας απόστασης θα πρέπει να είναι συνδεδεμένος στη θύρα 5.
Επιλέξτε< Επιστροφή στα Μαθήματαγια να επιστρέψετε στην Επισκόπηση Μαθήματος.
ΕπιλέξτεΕπόμενο > για να μάθετε περισσότερα σχετικά με τον Αισθητήρα Απόστασης και το μπλοκ [Περιμένετε μέχρι].