
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan mengukur jarak yang akan ditempuh oleh Code Base dengan satu putaran roda. Kemudian mereka akan menggunakan informasi tersebut untuk membuat rencana pemrograman robot mereka agar bergerak tepat di sepanjang rute parade.
Pengalaman siswa dalam mengukur jarak satu putaran roda, dikombinasikan dengan umpan balik dan pertanyaan dari guru, akan mendorong siswa untuk menyadari bahwa mereka dapat menggunakan informasi ini untuk menentukan jumlah putaran roda di seluruh rute parade, dan kemudian memasukkan informasi tersebut ke dalam blok [Putar untuk] ketika mereka membuat kode mereka nanti di Lab. Lihat bagian Fasilitasi untuk saran-saran. - ModelModel untuk siswa tentang cara mengatur alat untuk mengukur jarak satu putaran roda. Saksikan animasi di bawah ini untuk melihat cara menyelaraskan roda pada penggaris dan menggulirkannya untuk mengukur satu putaran roda. Dalam animasi tersebut, sebuah penahan dipasang pada roda untuk menunjukkan seberapa jauh roda tersebut telah berputar, dan setelah satu putaran penuh, sebuah garis ditampilkan untuk mengukur jaraknya.
Berkas video
- Siswa harus menggunakan langkah-langkah berikut untuk mengukur jarak satu putaran roda (seperti yang ditunjukkan dalam video di atas).
-
Pertama, lepaskan satu Roda Abu-abu dari Basis Kode dan pasang Penyangga Biru. Anda akan menggunakan ini sebagai panduan visual untuk melihat satu putaran roda.
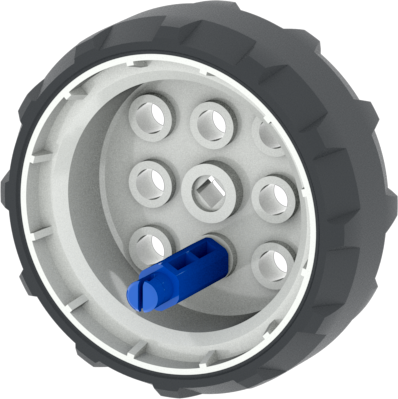
Masukkan Penyangga Biru ke dalam Roda Abu-abu - Kemudian, sejajarkan penyangga dengan titik awal yang ditandai pada selembar kertas atau pada alat ukur.
- Selanjutnya, gunakan tangan Anda untuk memutar roda hingga Blue Standoff menyelesaikan satu putaran dan kembali ke titik awal.
- Terakhir, ukur jaraknya dan catat. Inilah jarak terjauh yang dapat ditempuh robot dengan satu putaran roda.
- Siswa harus membulatkan pengukuran ke dua desimal terdekat.
- Mungkin ada sedikit perbedaan ukuran. Berikut ini adalah salah satu contohnya: (1 putaran = 6,25 inci (16 cm))
- Siswa dapat membulatkan ke bawah menjadi 6 inci jika mereka belum terbiasa dengan pecahan atau desimal. Perhatikan bahwa ini akan memengaruhi ketepatan seberapa jauh Basis Kode tersebut mengarah.
-
- Siswa harus menggunakan langkah-langkah berikut untuk mengukur jarak satu putaran roda (seperti yang ditunjukkan dalam video di atas).
- FasilitasiFasilitasi percakapan dengan siswa untuk memberi mereka kesempatan berbagi pemikiran dan memahami bagaimana mereka akan menggunakan jarak satu putaran roda untuk membuat rencana pengkodean robot agar menempuh jarak yang tepat sesuai rute parade.
Saat siswa bekerja, ajukan pertanyaan dan berikan umpan balik untuk membantu mereka menyelesaikan pengukuran serta membimbing mereka untuk menyadari bagaimana mereka dapat menggunakan pengukuran ini untuk memprogram robot agar bergerak pada jarak yang tepat.
- Berapa inci atau sentimeter satu putaran roda Anda?
- Jika roda Anda menempuh jarak tertentu (6,25 inci atau 16 cm) dalam satu putaran roda, seberapa jauh roda tersebut akan menempuh jarak dengan dua putaran roda? Tiga?
- Sekarang setelah Anda mengetahui jarak satu putaran roda, bagaimana kita dapat menggunakan informasi ini untuk memprogram robot agar menempuh seluruh rute parade (48 inci atau 122 cm)?
- IngatkanIngatkan siswa bahwa karena ini adalah aktivitas terbuka, anggota kelompok mungkin tidak memiliki ide yang sama, dan penting untuk menerima proses mencapai kesepakatan tentang pendekatan pemecahan masalah.
- Ide apa saja yang dimiliki kelompok Anda tentang bagaimana menggunakan apa yang telah Anda pelajari dari mengukur jarak satu putaran roda untuk membantu Anda memprogram robot agar menempuh seluruh rute parade?
- Solusi mana yang Anda pilih dan mengapa?
- Jika Anda memiliki ide yang berbeda, bagaimana Anda mencapai kesepakatan tentang solusi mana yang terbaik?
- TanyakanTanyakan kepada siswa bagaimana mengukur dan menghitung jarak dapat bermanfaat dalam kehidupan sehari-hari mereka.
- Pernahkah Anda harus memetakan jalur atau mencari jalan dari satu tempat ke tempat lain? Bagaimana cara Anda mengukur dan menghitung jarak tersebut?
- Apa saja alat lain yang bisa Anda gunakan untuk mengukur jarak?
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok memiliki waktu untuk menghitung jumlah belokan yang dibutuhkan untuk menggerakkan Basis Kode mereka sepanjang rute parade, berkumpullah untuk percakapan singkat .
Berikan kesempatan kepada siswa untuk berbagi solusi dan metode mereka. Inilah saatnya untuk mengecek pemahaman dan mengoreksi kesalahpahaman yang mungkin dimiliki siswa. Arahkan mereka untuk berbagi pemikiran mereka dengan menggunakan pertanyaan-pertanyaan berikut:
- Berapakah pengukuran jarak satu putaran roda oleh kelompok Anda?
- Bagaimana kelompok Anda menggunakan informasi ini untuk mengetahui berapa banyak putaran roda yang dibutuhkan pada parameter di blok [Spin for] agar robot Anda dapat menempuh jarak yang tepat?
- Mengapa Anda berpikir ini adalah solusi terbaik?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan menggunakan solusi mereka dari Bagian Bermain 1 untuk membuat kode Basis Kode mereka agar dapat berpartisipasi dalam parade! Mereka pertama-tama akan membuat proyek VEXcode GO mereka, dan memasukkan jumlah putaran roda. Kemudian, mereka akan menguji proyek mereka dengan basis kode tersebut. Jika perhitungan mereka benar, robot mereka akan menempuh seluruh rute parade. Video berikut menunjukkan bagaimana basis kode seharusnya bergerak saat mengikuti pawai. Dalam animasi tersebut, Code Base melaju lurus melintasi lima ubin yang terhubung, dan ketika mencapai ujungnya, sebuah garis muncul untuk menunjukkan total jarak yang telah ditempuh.
Berkas video
- ModelModel bagi siswa tentang cara memulai proyek mereka di VEXcode GO.
- Mulailah dengan menunjukkan kepada siswa cara menghubungkan Brain pada Code Base mereka ke perangkat mereka di VEXcode GO. Karena langkah-langkah koneksi berbeda antar perangkat, lihat bagian Menghubungkan ke artikel VEXcode GOuntuk langkah-langkah spesifik menghubungkan VEX GO Brain ke komputer atau tablet Anda.
- Setelah terhubung, mereka akan membuka Proyek Contoh Pawai dan mulai membuat kode untuk proyek mereka. Untuk melakukannya, pilih 'File' dari Toolbar, lalu 'Buka Contoh'. Kemudian, pilih Proyek Contoh 'Parade Float'.

-
Tonton video di bawah ini untuk melihat cara membuka Proyek Contoh Pawai di VEXcode GO. Menu File di GO Toolbar dibuka dan dari menu tarik-turun, item keempat yang bertuliskan 'Buka Contoh' diklik. Menu GO Example Projects terbuka dan proyek Parade Float dipilih dan dimuat.
Berkas video - Jika siswa membutuhkan dukungan tambahan, mintalah mereka menonton tutorial Menggunakan Contoh di VEXcode GO untuk petunjuk tentang cara menggunakan proyek dan templat contoh.
-
Menggunakan Contoh Tutorial - Kemudian, minta mereka memasukkan solusi mereka dari Play Part 1 ke dalam parameter blok [Spin for].
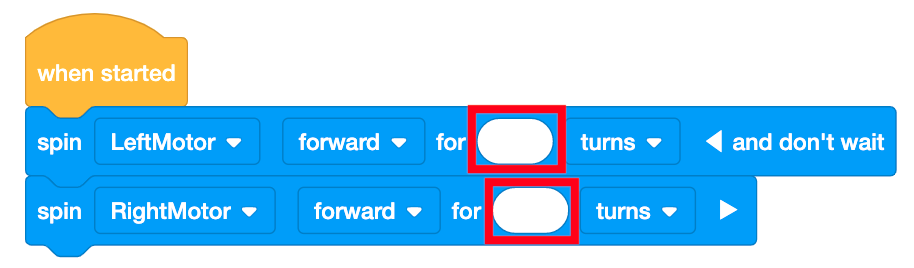
Laboratorium Pawai Kendaraan Hias 4 Proyek Pemula - Minta siswa untuk memberi nama proyek mereka sebagai Parade Float Lab 4 dan menyimpannya ke perangkat mereka. Lihat bagian Buka dan Simpan di Pustaka STEM VEXcode GO untuk langkah-langkah khusus perangkat untuk menyimpan proyek VEXcode GO.
Memberikan contoh kepada siswa tentang cara menguji proyek mereka di Rute Pawai.
Catatan: Pastikan Anda tetap membuka opsi "dan jangan menunggu" pada blok tersebut, jika tidak, proyek Anda mungkin tidak berjalan sesuai harapan karena blok motor kedua akan menunggu hingga blok pertama selesai.
-
Pertama, tunjukkan kepada mereka cara menempatkan robot mereka di titik awal seperti yang ditunjukkan pada gambar di bawah ini. Gunakan penyangga biru pada roda untuk membantu menyelaraskan bagian tengah roda dengan tepi depan garis start.
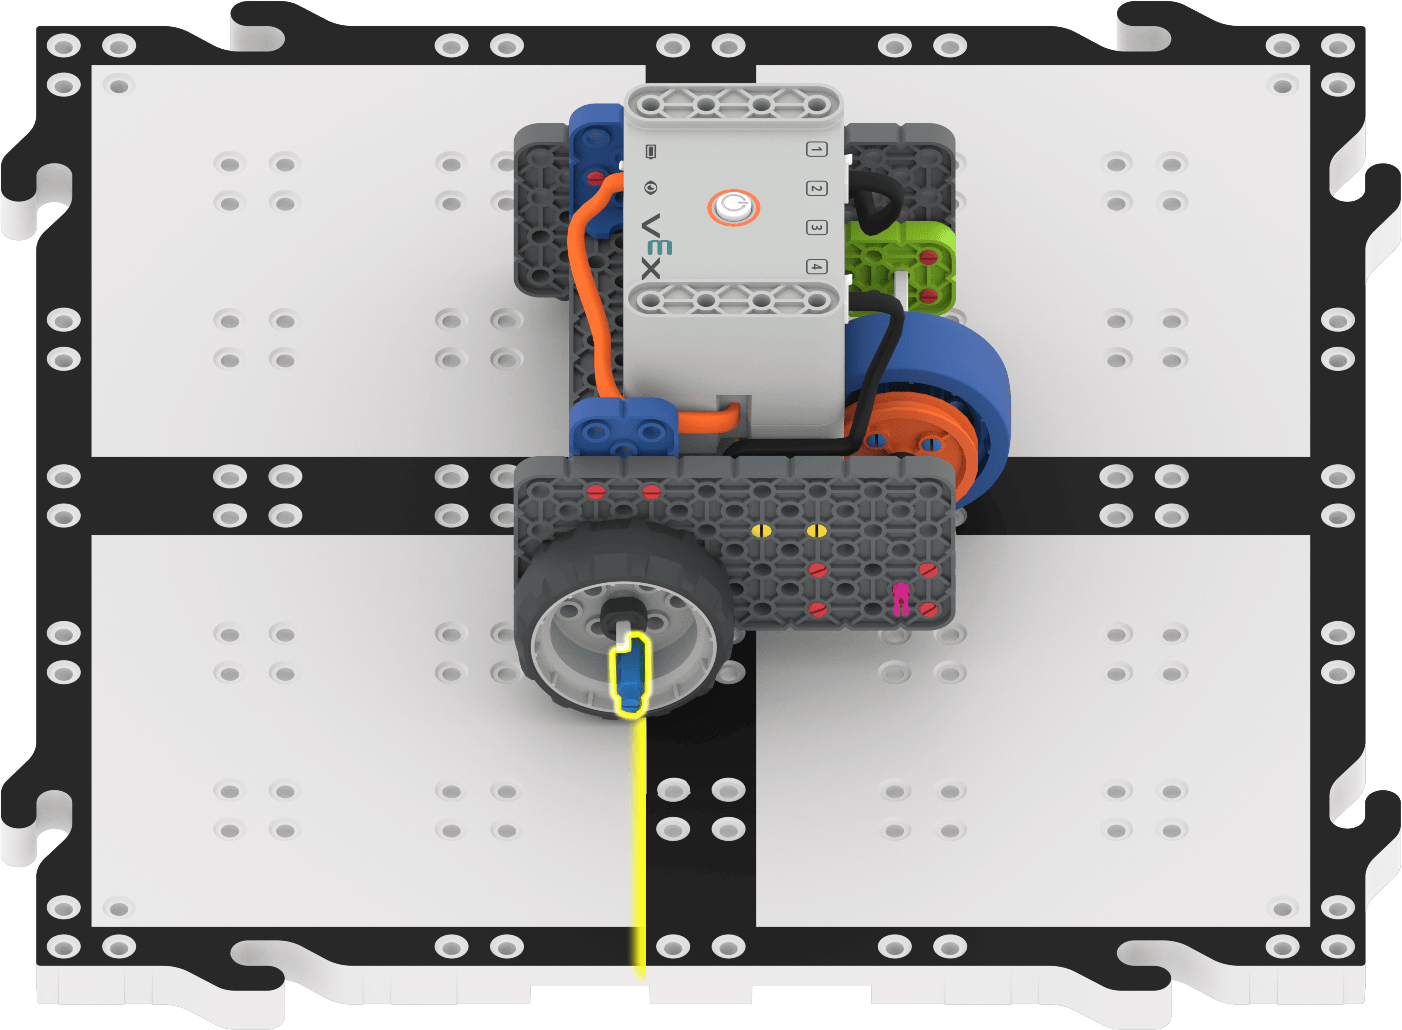
Menyelaraskan Basis Kode ke awal rute pawai menggunakan Blue Standoff - Setelah basis kode siap, pilih 'Mulai' di VEXcode GO untuk menguji proyek.
Pilih Mulai untuk menguji proyek - Mahasiswa perlu memilih tombol 'Stop' di Toolbar VEXcode GO untuk menghentikan proyek.
- Berikan waktu kepada siswa untuk menguji proyek mereka dan melakukan pembaruan, serta menguji lagi jika perlu.
- Setelah siswa berkesempatan menguji proyek mereka di rute pawai, minta mereka menambahkan lampiran kendaraan pawai mereka ke Basis Kode dan berpartisipasi dalam pawai seluruh kelas di mana semua kelompok bergiliran menjalankan proyek mereka.
- Bagi siswa yang menyelesaikan tugas lebih awal dan membutuhkan tantangan tambahan, mintalah mereka untuk memprogram robot mereka agar dapat menempuh jarak yang lebih jauh. Berikan skenario berikut kepada siswa:
- Rute pawai telah diperpanjang menjadi 60 inci (152 cm). Apakah kode Anda masih berfungsi? Apa yang perlu Anda ubah agar basis kode dapat menggerakkan seluruh rute parade yang baru?
- FasilitasiFasilitasi percakapan dengan siswa saat mereka membangun dan menguji proyek mereka dengan pertanyaan-pertanyaan seperti:
- Apakah robot Anda menempuh jarak yang benar? Mengapa atau mengapa tidak?
- Informasi apa yang Anda masukkan ke dalam blok [Spin for]? Dari mana angka ini berasal?
Memfasilitasi strategi pemecahan masalah saat siswa menguji proyek mereka. Pada dasarnya, siswa menggunakan Basis Kode untuk memeriksa pekerjaan mereka, dan dalam melakukannya, mereka harus memastikan bahwa mereka telah menghitung jumlah putaran yang dibutuhkan dengan benar, dan memasukkan informasi tersebut ke dalam blok [Putar untuk] dengan tepat. Ajukan pertanyaan dan berikan umpan balik saat siswa bekerja, tetapi hindari memberikan jawaban kepada siswa saat Anda memfasilitasi aktivitas di Lab ini. Lihat artikel ini untuk strategi tentang cara membimbing siswa saat mereka bekerja dan memberikan umpan balik yang efektif tanpa memberikan jawaban.
Jika Basis Kode tidak mengarah cukup jauh atau mengarah terlalu jauh, mintalah siswa untuk memeriksa input blok [Putar untuk], dan pastikan mereka memasukkan solusi mereka dengan benar.
- Apakah nilai di blok [Spin for] sama dengan solusi Anda? Apakah titik desimalnya berada di tempat yang tepat?
- Apakah nilai-nilainya sama di kedua blok [Spin for]?
Jika basis kode tidak menempuh jarak yang benar dan semua input akurat, ini berarti solusi mereka (jumlah putaran roda yang dibutuhkan) salah. Bimbing mereka untuk memeriksa perhitungan mereka dari Bagian 1 Permainan.
Mungkin ada variasi pada solusi yang diperoleh berdasarkan satuan pengukuran yang digunakan, atau karena sedikit variasi saat pembulatan pengukuran. Berikut ini adalah salah satu contoh solusi.
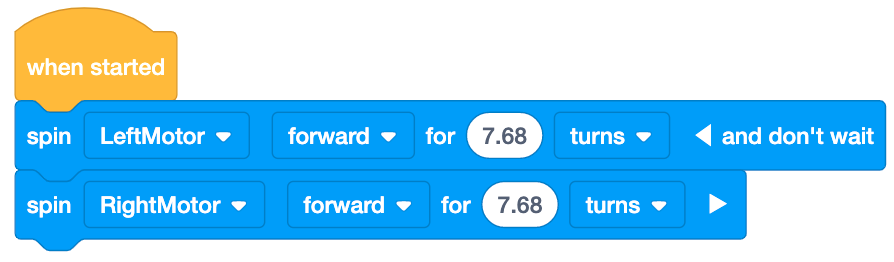
Kemungkinan Solusi - IngatkanIngatkan siswa bahwa mungkin diperlukan beberapa kali percobaan agar proyek mereka berhasil. Ingatkan mereka bahwa coba-coba adalah bagian dari proses pengujian, dan bagian penting dari pengkodean.
- Apakah robotmu melaju terlalu jauh? Atau justru belum cukup jauh? Menurutmu mengapa itu terjadi?
- Apa yang dapat Anda ubah dalam proyek Anda agar basis kode dapat menentukan jarak rute pawai dengan lebih akurat?
- Ajukan pertanyaanTanyakan kepada siswa bagaimana pemrograman robot agar bergerak dengan presisi dapat bermanfaat di bidang lain.
- Mengapa penting bagi kendaraan hias pawai sungguhan untuk menempuh jarak rute dengan benar? Apa yang bisa terjadi jika mereka tidak melakukannya?
- Bagaimana jika Anda memiliki robot yang dapat menempuh jarak tertentu dan mengikuti rute khusus? Bagaimana Anda bisa menggunakan robot ini untuk membantu Anda di rumah? Atau di sekolah?