
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे उस दूरी को मापने जा रहे हैं जो कोड बेस एक पहिया घुमाने पर तय करेगा। फिर वे उस जानकारी का उपयोग करके अपने रोबोटों को परेड मार्ग की पूरी लंबाई में सटीक रूप से चलने के लिए कोड करने की योजना बनाएंगे।
छात्रों को एक पहिए के घूमने की दूरी मापने का अनुभव, शिक्षक की प्रतिक्रिया और प्रश्नों के साथ मिलकर, यह समझने में मदद करेगा कि वे इस जानकारी का उपयोग पूरे परेड मार्ग में पहिए के घूमने की संख्या निर्धारित करने के लिए कर सकते हैं, और फिर प्रयोगशाला में बाद में अपना कोड बनाते समय उस जानकारी को [स्पिन फॉर] ब्लॉक में इनपुट कर सकते हैं। सुझावों के लिए फैसिलिटेट सेक्शन देखें। - मॉडल छात्रों के लिए एक पहिया घुमाने की दूरी मापने के लिए सेटअप करने का तरीका बताने वाला मॉडल। नीचे दिए गए एनिमेशन को देखें कि पहिये को रूलर पर कैसे संरेखित करें और पहिये के एक चक्कर को मापने के लिए उसे कैसे घुमाएं। एनीमेशन में, पहिये से एक स्टैंडऑफ जुड़ा होता है जो यह दर्शाता है कि वह कितना घूम चुका है, और एक पूर्ण चक्कर के बाद दूरी मापने के लिए एक रेखा दिखाई जाती है।
वीडियो फाइल
- छात्रों को एक पहिया घूमने की दूरी मापने के लिए निम्नलिखित चरणों का पालन करना चाहिए (जैसा कि ऊपर दिए गए वीडियो में दिखाया गया है)।
-
सबसे पहले, कोड बेस से एक ग्रे व्हील निकालें और उस पर एक ब्लू स्टैंडऑफ लगाएं। आप इसका उपयोग पहिये के एक चक्कर को देखने के लिए एक दृश्य मार्गदर्शिका के रूप में करेंगे।
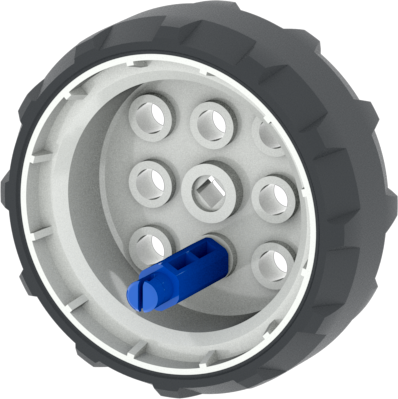
नीले स्टैंडऑफ़ को ग्रे व्हील में डालें - फिर, स्टैंडऑफ को कागज के टुकड़े पर या मापने वाले उपकरण पर अंकित प्रारंभिक बिंदु के साथ संरेखित करें।
- इसके बाद, अपने हाथों का उपयोग करके पहिया तब तक घुमाएं जब तक कि ब्लू स्टैंडऑफ एक चक्कर पूरा करके शुरुआती बिंदु पर वापस न आ जाए।
- अंत में, दूरी मापें और उसे लिख लें। पहियों के एक चक्कर में रोबोट इतनी दूर तक घूमेगा।
- छात्रों को माप को निकटतम सौवें स्थान तक पूर्णांकित करना चाहिए।
- माप में थोड़ा अंतर हो सकता है। निम्नलिखित एक उदाहरण है: (1 चक्कर = 6.25 इंच (16 सेमी))
- यदि छात्र भिन्नों या दशमलव संख्याओं से परिचित नहीं हैं, तो वे माप को 6 इंच तक पूर्णांकित कर सकते हैं। ध्यान दें कि इससे कोड बेस की सटीकता पर असर पड़ेगा।
-
- छात्रों को एक पहिया घूमने की दूरी मापने के लिए निम्नलिखित चरणों का पालन करना चाहिए (जैसा कि ऊपर दिए गए वीडियो में दिखाया गया है)।
- सुविधा प्रदान करेंछात्रों के साथ बातचीत को सुविधाजनक बनाएं ताकि उन्हें अपनी सोच साझा करने और यह समझने का अवसर मिले कि वे एक पहिया मोड़ की दूरी का उपयोग करके रोबोट को परेड मार्ग की सटीक दूरी तय करने के लिए कोडिंग की योजना कैसे बनाएंगे।
जब छात्र काम कर रहे हों, तो उनसे प्रश्न पूछें और उन्हें प्रतिक्रिया दें ताकि उन्हें माप पूरा करने में मदद मिल सके और साथ ही उन्हें यह समझने में मार्गदर्शन मिल सके कि वे इस माप का उपयोग करके रोबोट को एक निश्चित दूरी तक ले जाने के लिए कैसे कोड कर सकते हैं।
- आपके पहिये का एक चक्कर कितने इंच या सेंटीमीटर का था?
- यदि आपका पहिया एक चक्कर में एक निश्चित दूरी (6.25 इंच या 16 सेंटीमीटर) तय करता है, तो दो चक्करों में वह कितनी दूरी तय करेगा? तीन?
- अब जबकि आपको एक पहिए के घूमने की दूरी पता है, तो हम इस जानकारी का उपयोग करके रोबोट को पूरे परेड मार्ग (48 इंच या 122 सेंटीमीटर) पर यात्रा करने के लिए कैसे कोड कर सकते हैं?
- छात्रों को याद दिलाएं कि चूंकि यह एक खुली गतिविधि है,समूह के सदस्यों के विचार एक जैसे नहीं हो सकते हैं, और समस्या-समाधान के दृष्टिकोण पर सहमति बनाने की प्रक्रिया अपनाना महत्वपूर्ण है।
- आपके समूह के पास इस बारे में क्या विचार थे कि एक पहिए के घूमने की दूरी को मापने से आपने जो सीखा, उसका उपयोग रोबोट को पूरे परेड मार्ग पर यात्रा कराने के लिए कोड करने में कैसे किया जाए?
- आपने कौन सा समाधान चुना और क्यों?
- यदि आपके विचार अलग-अलग थे, तो आप इस बात पर कैसे सहमत हुए कि कौन सा समाधान सबसे अच्छा है?
- से पूछें कि दूरी मापने और गणना करने का तरीका उनके दैनिक जीवन में कैसे उपयोगी हो सकता है
- क्या आपको कभी किसी रास्ते का नक्शा बनाना पड़ा है या एक जगह से दूसरी जगह जाने का रास्ता खोजना पड़ा है? आपने दूरियों को कैसे मापा और उनकी गणना कैसे की?
- दूरी मापने के लिए आप किन अन्य उपकरणों का उपयोग कर सकते हैं?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह को अपने कोड बेस को परेड मार्गकी लंबाई तक चलाने के लिए आवश्यक मोड़ों की संख्या की गणना करने का समय मिल जाए, संक्षिप्त बातचीत के लिए एक साथ आएं।
छात्रों को अपने समाधान और विधियों को साझा करने का अवसर दें। यह छात्रों की समझ की जांच करने और उनकी किसी भी गलत धारणा को दूर करने का समय है। इन संकेतों की मदद से उन्हें अपने विचार साझा करने के लिए प्रेरित करें:
- आपके समूह ने एक पहिए के घूमने की दूरी को कितना मापा?
- आपके समूह ने इस जानकारी का उपयोग यह पता लगाने के लिए कैसे किया कि [Spin for] ब्लॉक में पैरामीटर में कितने पहिए घुमाने की आवश्यकता होगी ताकि आपके रोबोट को सटीक दूरी तय करने के लिए कोड किया जा सके?
- आपको क्यों लगता है कि यह सबसे अच्छा समाधान है?
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे परेड में भाग लेने के लिए अपने कोड बेस को कोड करने के लिए प्ले पार्ट 1 से अपने समाधानों का उपयोग करने जा रहे हैं! वे सबसे पहले अपना VEXcode GO प्रोजेक्ट बनाएंगे और पहिए के घुमावों की संख्या दर्ज करेंगे। फिर वे कोड बेस के साथ अपने प्रोजेक्ट का परीक्षण करेंगे। यदि उनकी गणना सही थी, तो उनका रोबोट परेड मार्ग की पूरी लंबाई तय करेगा। निम्नलिखित वीडियो में दिखाया गया है कि परेड में भाग लेते समय कोड बेस को किस प्रकार चलना चाहिए। एनीमेशन में कोड बेस पांच जुड़े हुए टाइलों पर सीधे चलता है, और जब यह अंत तक पहुंचता है तो एक रेखा दिखाई देती है जो इसके द्वारा तय की गई कुल दूरी को दर्शाती है।
वीडियो फाइल
- मॉडलछात्रों के लिए VEXcode GO में अपने प्रोजेक्ट शुरू करने का तरीका बताने वाला मॉडल।
- छात्रों को यह दिखाकर शुरुआत करें कि वे VEXcode GO में अपने कोड बेस पर मौजूद ब्रेन को अपने डिवाइस से कैसे कनेक्ट करें। क्योंकि डिवाइस के अनुसार कनेक्शन के चरण अलग-अलग होते हैं, इसलिए VEX GO ब्रेन को अपने कंप्यूटर या टैबलेट से कनेक्ट करने के विशिष्ट चरणों के लिए VEXcode GO लेख से कनेक्ट करने वाले अनुभाग को देखें
- एक बार कनेक्ट होने के बाद, वे परेड फ्लोट एग्जांपल प्रोजेक्ट खोलेंगे और अपने प्रोजेक्ट की कोडिंग शुरू करेंगे। ऐसा करने के लिए, टूलबार से 'फ़ाइल' चुनें, फिर 'उदाहरण खोलें' चुनें। फिर, 'परेड फ्लोट' उदाहरण प्रोजेक्ट का चयन करें।
-
नीचे दिए गए वीडियो को देखें और जानें कि VEXcode GO में Parade Float Example Project को कैसे खोलें। GO टूलबार में फ़ाइल मेनू खोला जाता है और ड्रॉपडाउन से चौथे आइटम पर क्लिक किया जाता है जिस पर 'उदाहरण खोलें' लिखा होता है। GO एग्जांपल प्रोजेक्ट्स मेनू खुलता है और परेड फ्लोट प्रोजेक्ट का चयन करके उसे लोड किया जाता है।
वीडियो फाइल - यदि छात्रों को अतिरिक्त सहायता की आवश्यकता है, तो उन्हें उदाहरण परियोजनाओं और टेम्प्लेट का उपयोग करने के तरीके के बारे में निर्देश प्राप्त करने के लिए VEXcode GO में उदाहरणों का उपयोग करने वाला ट्यूटोरियल देखने के लिए कहें।
-
 उदाहरणों का उपयोग करते ट्यूटोरियल
- फिर, उन्हें खेल भाग 1 से अपना समाधान [स्पिन फॉर] ब्लॉक के मापदंडों में दर्ज करने के लिए कहें।
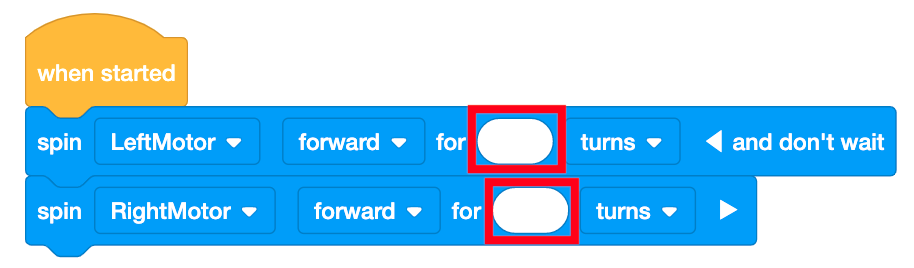
परेड फ्लोट लैब 4 प्रोजेक्ट स्टार्टर - छात्रों को अपने प्रोजेक्ट का नाम Parade Float Lab 4 रखने और उसे अपने डिवाइस में सेव करने के लिए कहें। VEXcode GO प्रोजेक्ट को सहेजने के लिए डिवाइस-विशिष्ट चरणों के लिए VEXcode GO STEM लाइब्रेरी के ओपन और सेव सेक्शन को देखें
छात्रों को यह मॉडल दिखाना कि वे परेड मार्ग पर अपनी परियोजना का परीक्षण कैसे करें।
नोट: सुनिश्चित करें कि आप ब्लॉक के "और प्रतीक्षा न करें" विकल्प को खुला रखें, अन्यथा आपका प्रोजेक्ट अपेक्षा के अनुसार नहीं चल सकता है क्योंकि दूसरा मोटर ब्लॉक पहले ब्लॉक के समाप्त होने तक प्रतीक्षा करेगा।
-
सबसे पहले, उन्हें दिखाएं कि नीचे दी गई छवि में दिखाए अनुसार अपने रोबोट को शुरुआती बिंदु पर कैसे रखना है। व्हील के केंद्र को स्टार्टिंग लाइन के सामने वाले किनारे के साथ संरेखित करने में मदद के लिए व्हील पर लगे ब्लू स्टैंडऑफ का उपयोग करें।
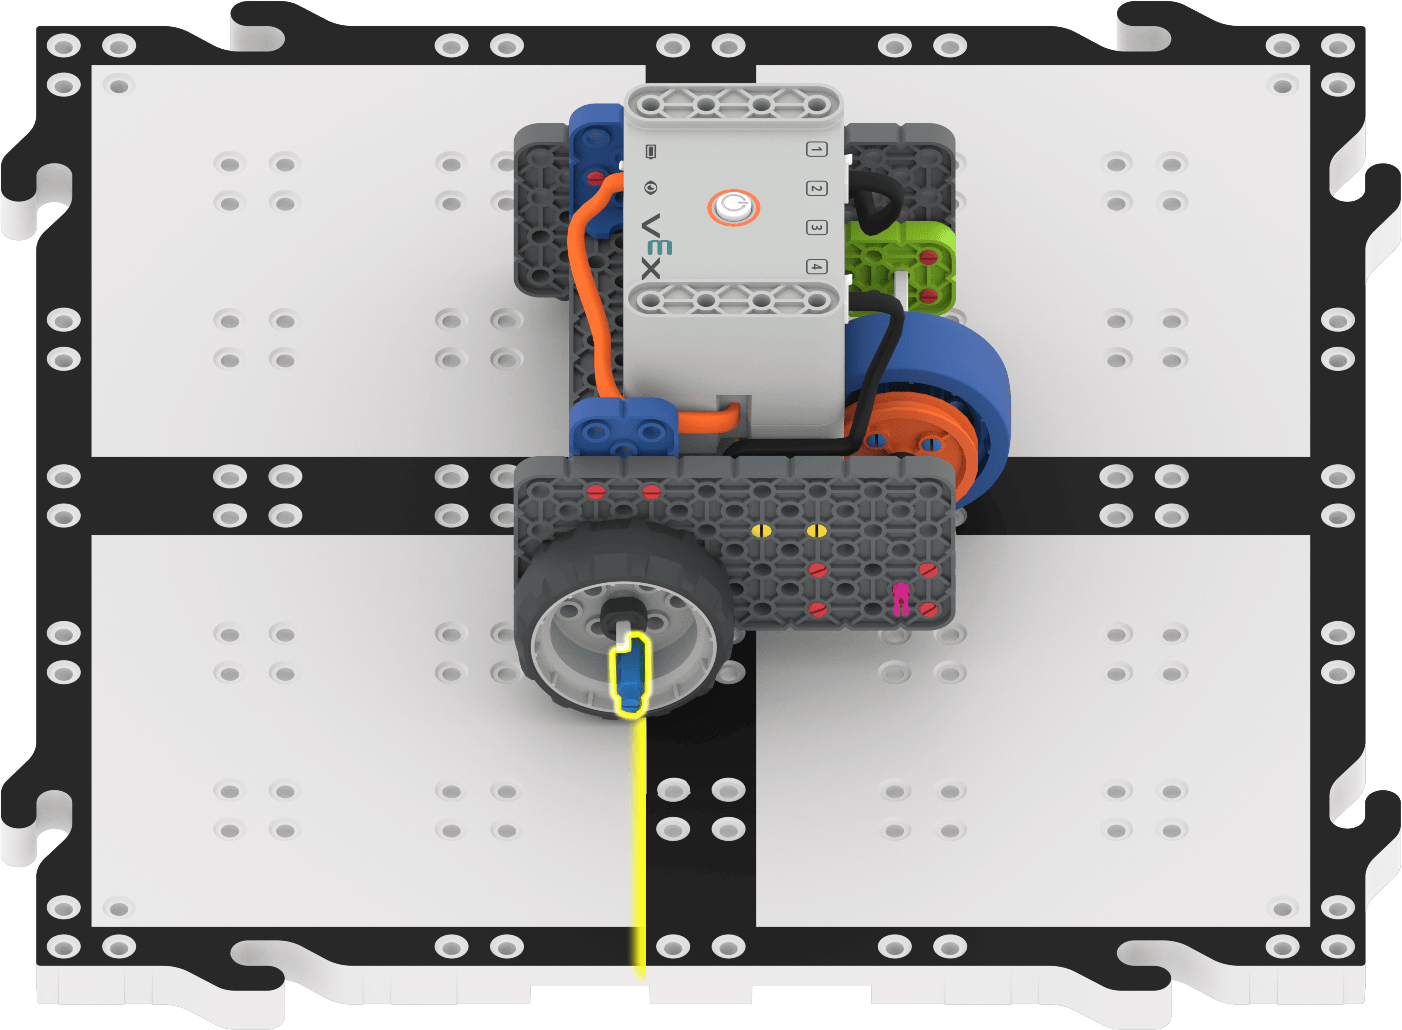
ब्लू स्टैंडऑफ़ का उपयोग करके कोड बेस को परेड मार्ग के आरंभिक बिंदु से संरेखित करना - एक बार कोड बेस तैयार हो जाने के बाद, प्रोजेक्ट का परीक्षण करने के लिए VEXcode GO में 'स्टार्ट' चुनें।
प्रोजेक्ट का परीक्षण शुरू करने के लिए प्रारंभ चुनें- छात्रों को प्रोजेक्ट को रोकने के लिए VEXcode GO टूलबार में 'स्टॉप' बटन का चयन करना होगा।
- छात्रों को अपने प्रोजेक्ट का परीक्षण करने और उसमें सुधार करने के लिए समय दें, और यदि आवश्यक हो तो दोबारा परीक्षण करें।
- एक बार जब छात्रों को परेड मार्ग पर अपनी परियोजनाओं का परीक्षण करने का मौका मिल जाए, तो उन्हें अपने परेड फ्लोट अटैचमेंट को कोड बेस में जोड़ने के लिए कहें और पूरी कक्षा की परेड में भाग लेने के लिए कहें, जहां सभी समूह बारी-बारी से अपनी परियोजनाओं को प्रदर्शित करें।
- जो छात्र समय से पहले अपना काम पूरा कर लेते हैं और जिन्हें अतिरिक्त चुनौतियों की आवश्यकता होती है, उनसे कहें कि वे अपने रोबोट को लंबी दूरी तय करने के लिए कोड करें। छात्रों को निम्नलिखित परिदृश्य दें:
- परेड का मार्ग बढ़ाकर 60 इंच (152 सेंटीमीटर) कर दिया गया है। क्या आपका कोड अभी भी काम करता है? नए परेड मार्ग की पूरी लंबाई को संचालित करने के लिए कोड बेस में क्या बदलाव करने होंगे?
- छात्रों के साथ उनकी परियोजनाओंबनाने और परीक्षण करने के दौरान निम्नलिखित प्रश्नों के माध्यम से बातचीत को सुगम बनाएं:
- क्या आपके रोबोट ने सही दूरी तय की? क्यों या क्यों नहीं?
- आप [Spin for] ब्लॉक में कौन सी जानकारी डाल रहे हैं? यह संख्या कहाँ से आई?
छात्रों द्वारा अपनी परियोजनाओं का परीक्षण करते समय समस्या निवारण रणनीतियों को सुविधाजनक बनाएं। छात्र मूल रूप से अपने काम की जांच करने के लिए कोड बेस का उपयोग कर रहे हैं, और ऐसा करते समय, उन्हें यह सुनिश्चित करना होगा कि उन्होंने आवश्यक चालों की सही संख्या की गणना की है, और उस जानकारी को [स्पिन फॉर] ब्लॉक में सही ढंग से दर्ज किया है। छात्रों के काम करते समय उनसे प्रश्न पूछें और उन्हें प्रतिक्रिया दें, लेकिन इस लैब में गतिविधि को संचालित करते समय छात्रों को उत्तर देने से बचें। छात्रों को काम करते समय मार्गदर्शन देने और उत्तर दिए बिना प्रभावी प्रतिक्रिया देने की रणनीतियों के लिए यह देखें
यदि कोड बेस पर्याप्त रूप से आगे नहीं बढ़ता है या बहुत आगे बढ़ जाता है, तो छात्रों को [स्पिन फॉर] ब्लॉक के इनपुट की जांच करने के लिए कहें, और सुनिश्चित करें कि वे अपने समाधान सही ढंग से दर्ज करें।
- क्या [Spin for] ब्लॉक में दिया गया मान आपके हल के मान के समान है? क्या दशमलव सही स्थान पर है?
- क्या दोनों [Spin for] ब्लॉक में मान समान हैं?
यदि कोड बेस सही दूरी नहीं बताता है और सभी इनपुट सटीक हैं, तो इसका मतलब है कि उनका समाधान (पहियों के आवश्यक घुमावों की संख्या) गलत है। उन्हें नाटक के भाग 1 से अपनी गणनाओं की जांच करने के लिए मार्गदर्शन करें।
उपयोग की गई माप की इकाइयों के आधार पर या मापों को राउंड ऑफ करते समय मामूली भिन्नताओं के कारण समाधान में भिन्नता हो सकती है। निम्नलिखित एक समाधान का उदाहरण है।
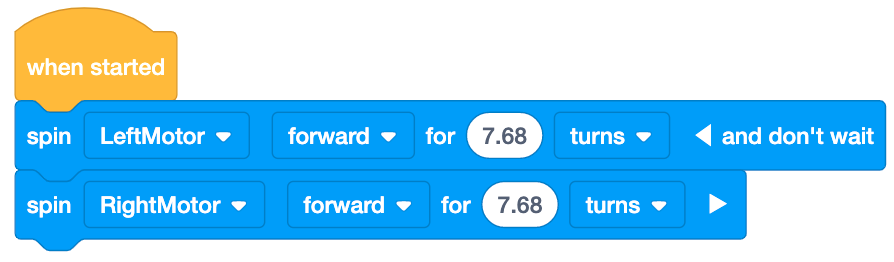
संभावित समाधान - को याद दिलाएं कि उनके प्रोजेक्टसफल बनाने में कई प्रयास लग सकते हैं। उन्हें याद दिलाएं कि परीक्षण और त्रुटि परीक्षण प्रक्रिया का एक हिस्सा है, और कोडिंग का एक महत्वपूर्ण हिस्सा है।
- क्या आपका रोबोट हद से ज्यादा आगे निकल गया? या फिर काफी दूर नहीं? आपको क्या लगता है कि ऐसा क्यों हुआ?
- परेड मार्ग की दूरी को अधिक सटीकता से निर्धारित करने के लिए कोड बेस को बेहतर बनाने के लिए आप अपने प्रोजेक्ट में क्या बदलाव कर सकते हैं?
- से पूछें कि रोबोटों को सटीकता से चलने के लिए कोड करना अन्य क्षेत्रों में उपयोगी हो सकता है।
- वास्तविक परेड फ्लोट्स के लिए मार्ग की दूरी को सही ढंग से तय करना क्यों महत्वपूर्ण है? अगर वे ऐसा नहीं करते तो क्या हो सकता था?
- अगर आपके पास एक ऐसा रोबोट हो जो सटीक दूरी तय कर सके और विशिष्ट मार्गों का अनुसरण कर सके तो कैसा रहेगा? आप घर के कामों में मदद के लिए इस रोबोट का उपयोग कैसे कर सकते हैं? या स्कूल में?