
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan mengeksplorasi cara menghubungkan robot Code Base mereka ke perangkat mereka secara nirkabel. Sebagai permulaan, setiap kelompok harus memiliki sebuah perangkat, perangkat lunak VEXcode GO, dan robot Code Base yang telah dirakit.
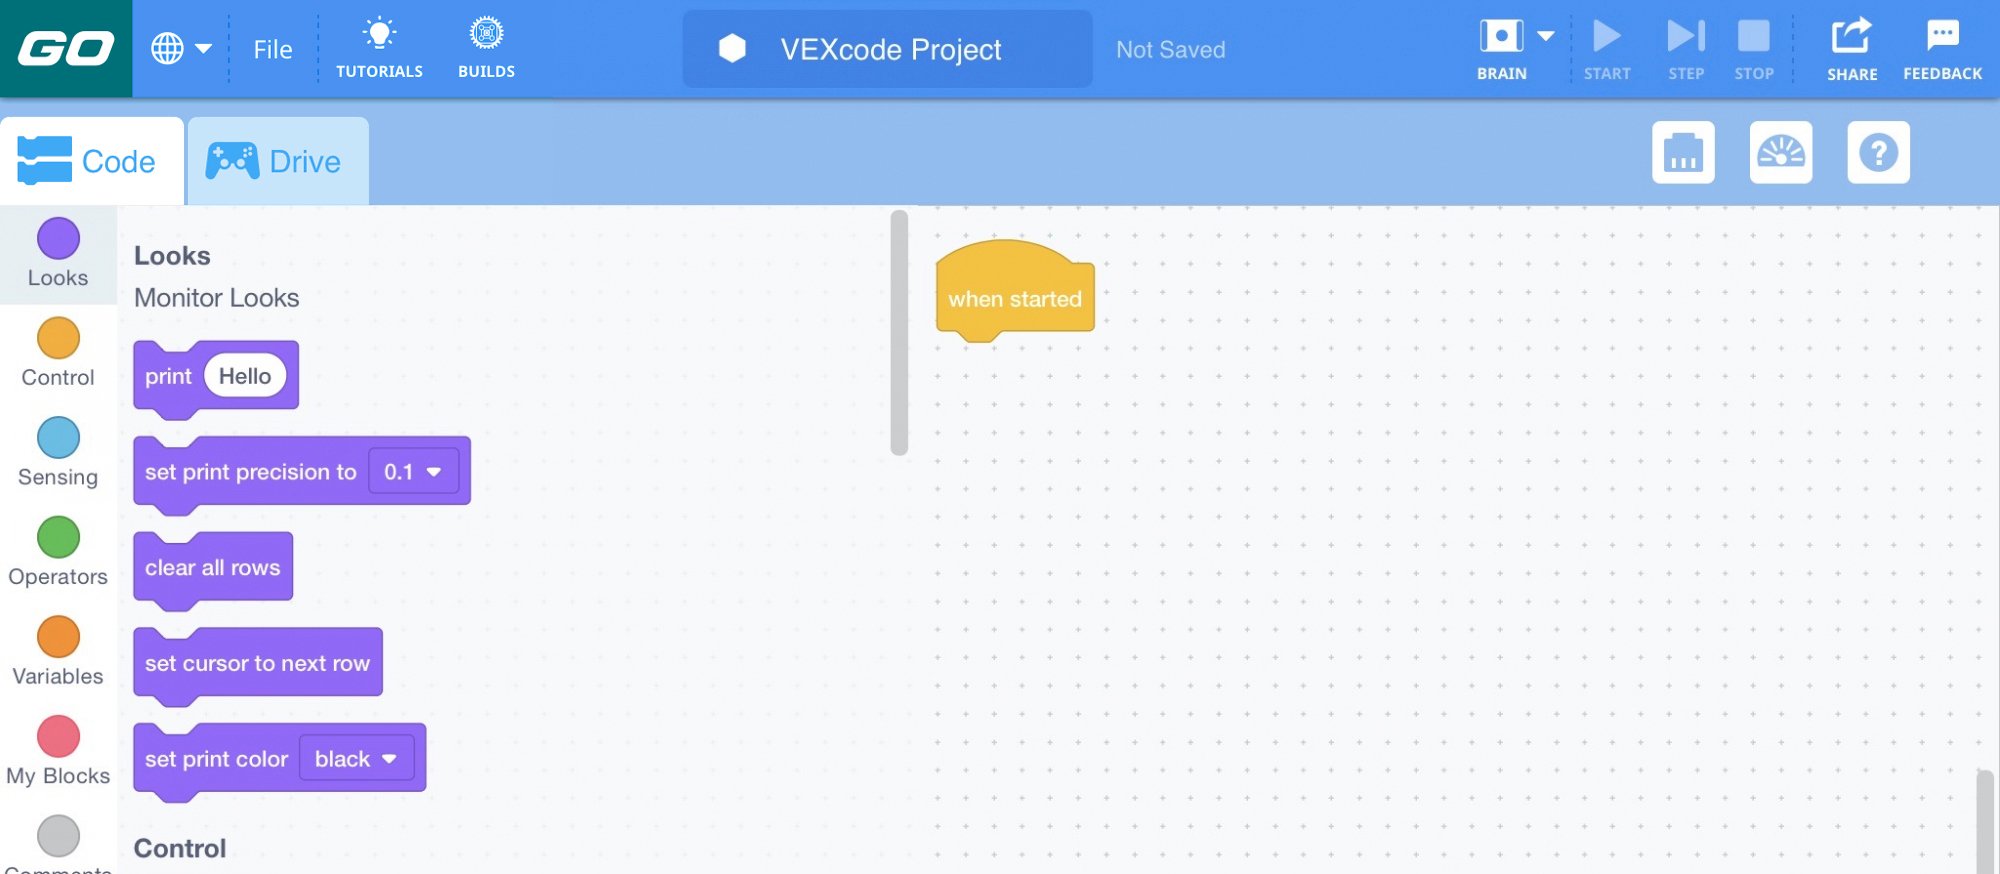
VEXcode GO - ModelModel cara menjalankan VEXcode GO pada perangkat dan langkah-langkah untuk menghubungkan perangkat ke robot Code Base.
Ikuti langkah-langkah dalam artikel Menghubungkan VEX GO Brain VEX Library untuk perangkat Anda agar terhubung ke robot Code Base Anda. Berikan contoh kepada siswa tentang cara memeriksa apakah robot Code Base mereka telah berhasil terhubung, dengan melihat ikon Otak berwarna di bilah alat.
Catatan: Saat pertama kali Anda menghubungkan Code Base ke perangkat Anda, Gyro yang terpasang di Brain mungkin akan melakukan kalibrasi, menyebabkan Code Base bergerak sendiri untuk sesaat. Ini adalah perilaku yang diharapkan, jangan sentuh Basis Kode saat sedang dikalibrasi.
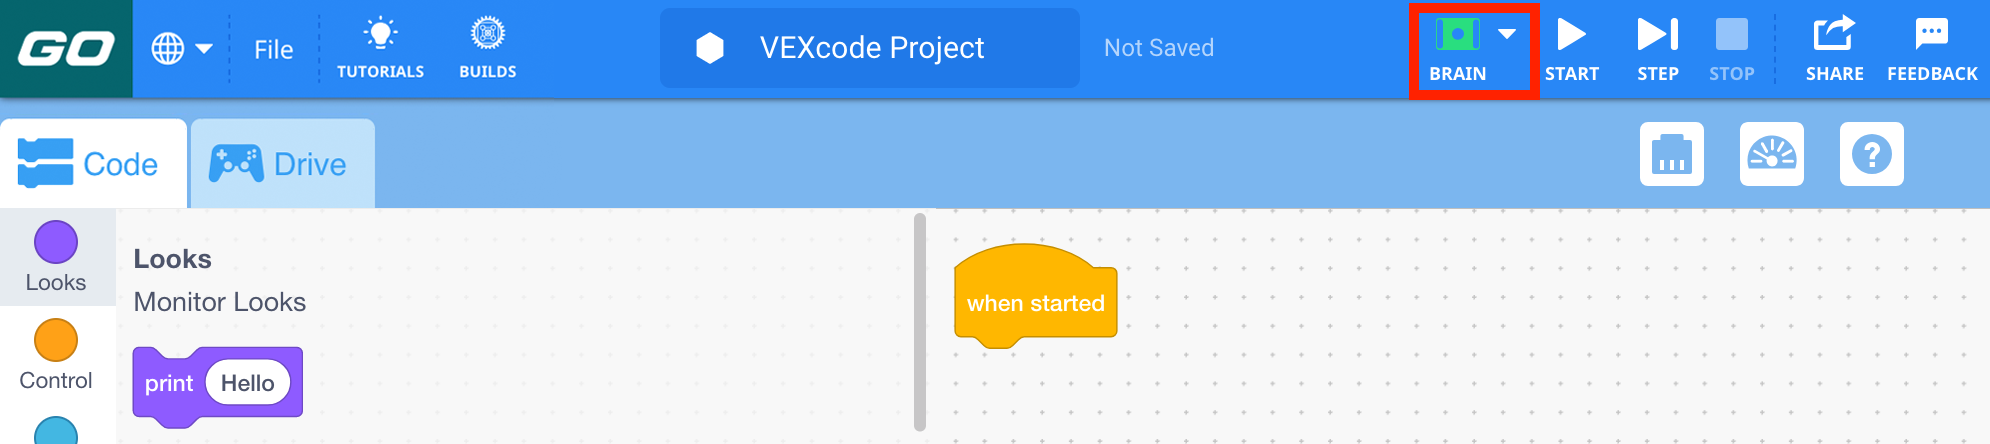
Hubungkan GO Brain - FasilitasiFasilitasi diskusi saat siswa menghubungkan perangkat mereka ke VEXcode GO dengan mengajukan pertanyaan berikut:
- Bagaimana Anda tahu jika perangkat Anda berhasil terhubung?
- Di mana letak ikon Otak di Toolbar?
- Apa langkah pertama untuk menghubungkan perangkat Anda secara nirkabel?
Terhubung ke Basis Kode
- IngatkanIngatkan siswa bahwa mempelajari konsep baru mungkin membutuhkan beberapa kali percobaan dan dorong mereka untuk mencoba lagi jika mereka gagal menghubungkan perangkat mereka pada percobaan pertama.
- TanyakanMintalah siswa untuk memikirkan bagaimana robot dapat digunakan untuk menyelesaikan pekerjaan di kehidupan nyata yang kotor, membosankan, atau berbahaya. Mengapa lebih baik jika robot yang melakukan pekerjaan ini daripada manusia? Bisakah Anda memikirkan pekerjaan di mana robot melakukan semua pekerjaan? Bagaimana dengan pekerjaan di mana manusia dan robot bekerja bersama?
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok berhasil menghubungkan robot Basis Kode mereka ke perangkatmereka, berkumpullah untuk percakapan singkat .
- Apa langkah pertama untuk menghubungkan robot Code Base Anda ke perangkat Anda secara nirkabel?
- Bagaimana saya tahu jika koneksi nirkabel saya berhasil?
- Jika Anda harus menjelaskan kepada seorang teman menggunakan kata-kata dan isyarat cara menghubungkan robot Code Base ke sebuah perangkat, apa yang akan Anda katakan?
- Apakah Anda mengalami kesulitan saat terhubung? Jika ya, bagaimana Anda mengatasinya?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka sekarang akan mengeksplorasi cara menggerakkan robot Code Base! Sebagai permulaan, setiap kelompok harus memiliki sebuah perangkat, perangkat lunak VEXcode GO, dan robot Code Base yang telah dirakit.
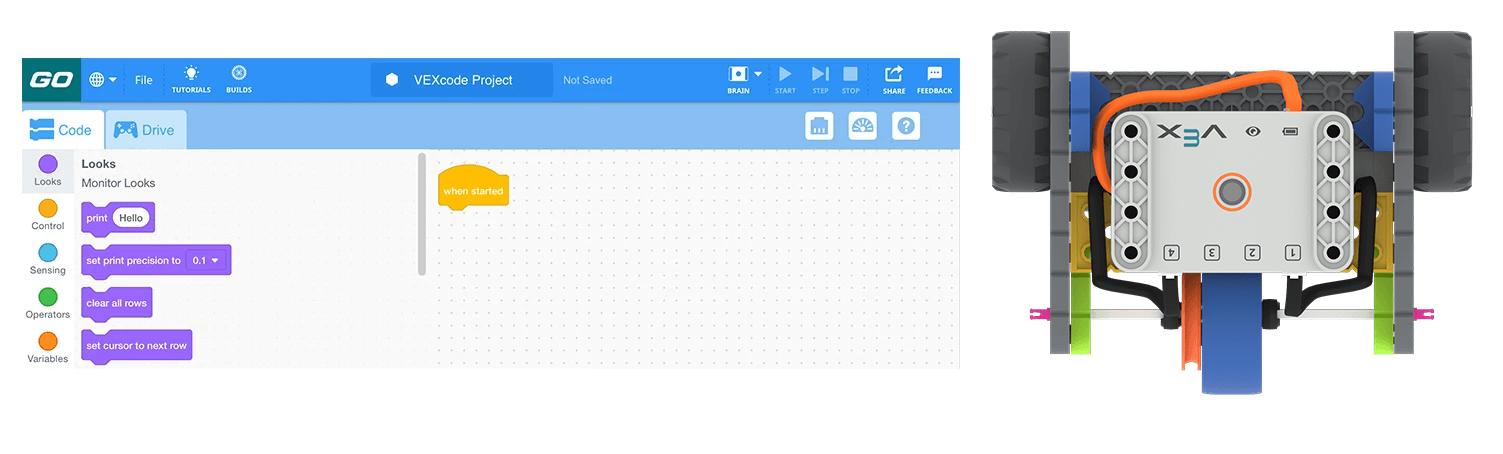
Menggunakan VEXcode GO dengan Basis Kode - ModelModel bagi siswa tentang cara membuka dan menyimpan proyek mereka, serta mengkonfigurasi Basis Kode di VEXcode GO.
Peragakan langkah-langkah dari artikel Membuka dan Menyimpan ProyekPerpustakaan VEX untuk perangkat Anda, dan minta mereka mengikuti langkah-langkah untuk membuka dan menyimpan proyek mereka. Instruksikan siswa untuk memberi nama proyek merekaDrive.
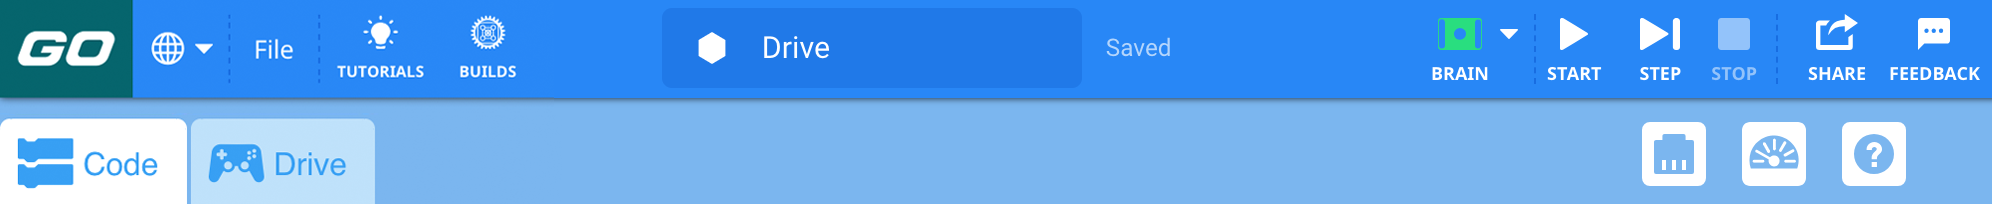
Beri nama proyek Drive Setelah siswa memberi nama proyek mereka, mereka perlu mengikuti langkah-langkah untuk melakukan konfigurasi pada Basis Kode. Contohkan langkah-langkah dari artikel Konfigurasi Basis KodePustaka VEX dan pastikan siswa dapat melihat blok Drivetrain di Toolbox.
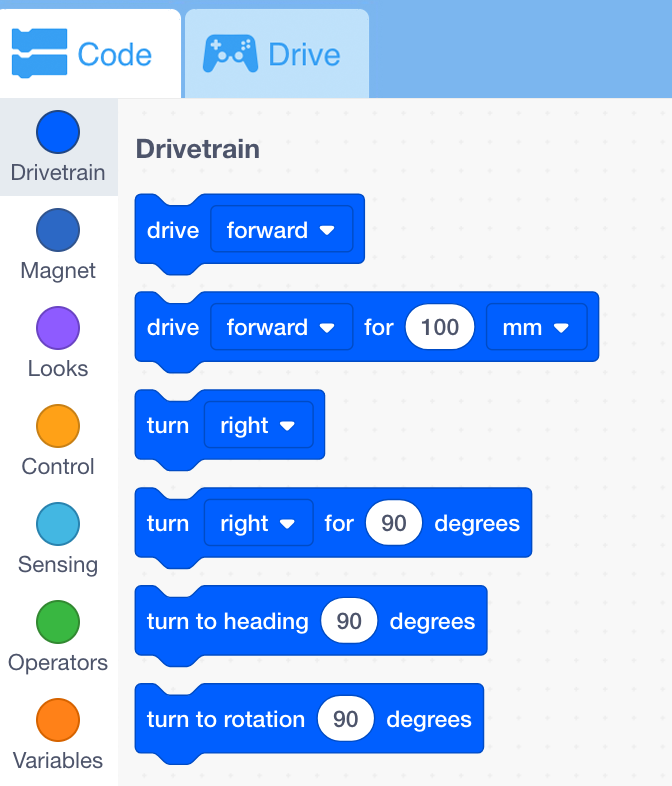
Tunjukkan cara menyeret blok [Drive for] ke dalam Workspace dan meletakkannya di bawah blok {When started}.
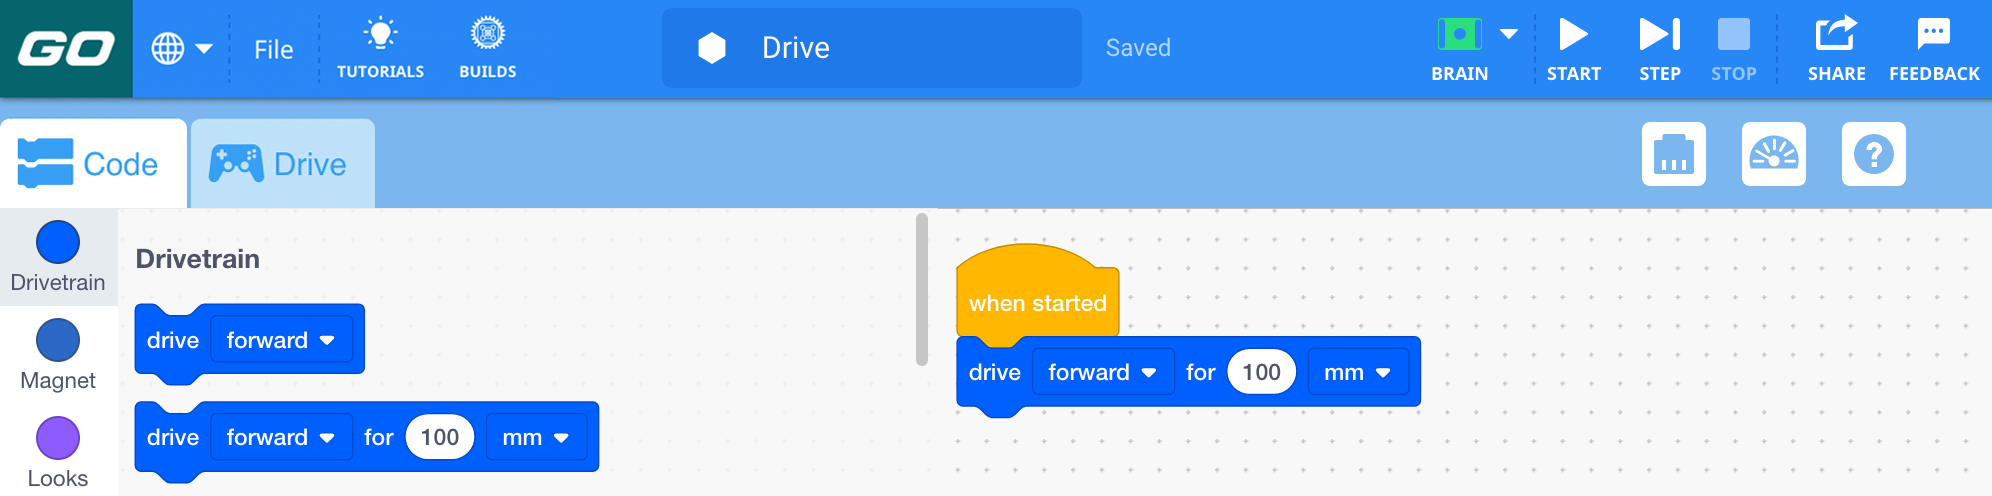
Tambahkan blok [Berkendara untuk] Berikan contoh kepada siswa tentang memulaidan cara mengujinya.
- FasilitasiFasilitasi diskusi saat siswa membuat dan memulai proyek mereka dengan mengajukan pertanyaan berikut:
- Di mana saya dapat menemukan blok [Drive for] di VEXcode GO?
- Bagaimana cara menambahkan blok ke proyek saya?
- Sebelum memulai proyek Anda, apa yang Anda harapkan dari basis kode tersebut?
- Apakah Anda menghadapi tantangan apa pun saat membuat dan memulai proyek Anda? Jika ya, bagaimana Anda mengatasinya?
Diskusikan penggunaan VEXcode GO - IngatkanIngatkan siswa bahwa mempelajari konsep baru mungkin membutuhkan beberapa kali percobaan dan dorong mereka untuk mencoba lagi jika mereka gagal menggerakkan robot Code Base mereka ke depan pada percobaan pertama.
- PertanyaanMintalah siswa untuk memikirkan pekerjaan atau tugas apa yang dapat dilakukan robot Code Base dengan bergerak maju. Bisakah alat ini mengantarkan obat ke pasien di rumah sakit? Bisakah alat ini mengantarkan paket? Mungkin berkendara ke suatu tempat yang terlalu berbahaya atau terlalu sempit untuk dilalui manusia? Mintalah siswa untuk memikirkan setidaknya dua skenario atau pekerjaan di mana mereka dapat menggunakan robot Code Base untuk menyelesaikan suatu tugas.
Opsional: Jika memungkinkan, simpan Basis Kode yang telah dirakit untuk Lab lain di Unit ini.