
Bersaing
Sekarang setelah Anda memprogram Simple Clawbot Anda untuk menggerakkan dan memindahkan sebuah kubus, Anda siap untuk Tantangan Kolektor Clawbot!
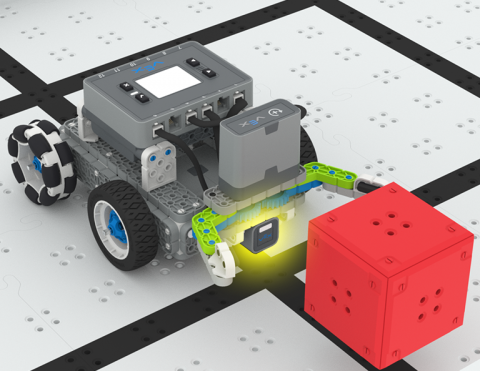
Tujuan dari tantangan uji waktu ini adalah agar robot Anda secara otomatis mengemudi dan mengumpulkan ketiga kubus di Lapangan serta mengembalikannya ke Zona Awal dalam waktu tercepat. Saksikan animasi di bawah ini untuk melihat contoh bagaimana robot Anda dapat bergerak dalam menjalankan tantangan dengan sukses.
Dalam animasi ini, Simple Clawbot dimulai di sudut kiri bawah Lapangan, tepat di seberang kubus merah pertama. Di dekat dinding seberang, sebuah kubus berwarna merah, hijau, dan biru ditempatkan di persimpangan garis hitam. Robot itu bergerak maju, mengambil kubus merah, mundur, lalu berbalik untuk kembali ke lokasi awalnya dan meletakkan kubus merah di dinding terdekat. Proses ini diulangi untuk dua kubus lainnya, bergerak dari kiri ke kanan untuk menggerakkan ketiga kubus tersebut. Saat setiap kubus berhasil dipindahkan, kubus tersebut dicentang di samping, dan penghitung waktu berjalan selama keseluruhan proyek, sekitar 35 detik.
Ikuti langkah-langkah dalam dokumen ini untuk menyelesaikan Tantangan Kolektor Clawbot. Google / .docx / .pdf
Setelah kamu menyelesaikan Tantangan Kolektor Clawbot, laporkan dirimu kepada gurumu. Pastikan Anda telah mendokumentasikan hasil tantangan tersebut di buku catatan teknik Anda.
Refleksi Penutup
Sekarang setelah Anda memprogram Simple Clawbot Anda untuk menggerakkan dan memindahkan kubus, dan berkompetisi dalam tantangan Clawbot Collector, saatnya untuk merenungkan apa yang telah Anda pelajari dan lakukan dalam Pelajaran ini. Mulailah halaman baru di buku catatan teknik Anda untuk memulai refleksi Anda.
Beri nilai diri Anda sebagai pemula, magang, atau ahli pada setiap konsep berikut di buku catatan teknik Anda. Berikan penjelasan singkat mengapa Anda memberikan peringkat tersebut untuk setiap konsep:
- Mengumpulkan dan menggunakan data (seperti jarak) untuk merencanakan proyek secara efektif.
- Menggunakan blok Drivetrain dan Motion dalam proyek VEXcode IQ untuk menggerakkan kubus dengan Simple Clawbot.
- Pengambilan keputusan secara kolaboratif dengan rekan tim saya.
Gunakan tabel ini untuk membantu Anda menentukan kategori mana yang sesuai dengan Anda.
| Pakar | Saya merasa telah sepenuhnya memahami konsep tersebut dan dapat mengajarkannya kepada orang lain. |
| Anak magang | Saya merasa cukup memahami konsepnya untuk berkompetisi dalam tantangan ini. |
| Pemula | Saya merasa tidak memahami konsepnya dan tidak tahu bagaimana menyelesaikan tantangan tersebut. |
Apa selanjutnya?
Dalam pelajaran ini, Anda menggunakan VEXcode IQ untuk memprogram Clawbot sederhana Anda agar dapat memindahkan tiga kubus.
Pada pelajaran selanjutnya, Anda akan:
- Pelajari tentang Sensor Optik dan bagaimana sensor ini dapat digunakan untuk mendeteksi warna.
- Tambahkan Sensor Optik ke robot Anda, dan pelajari cara memprogramnya menggunakan blok di VEXcode IQ.
- Ikuti Tantangan Pemindahan Harta Karun!
Pilih< Kembali ke Pelajaranuntuk kembali ke Ikhtisar Pelajaran.
PilihPelajaran Berikutnya >untuk melanjutkan ke Pelajaran 3, dan jelajahi bagaimana menambahkan Sensor Optik dapat memungkinkan Simple Clawbot Anda mendeteksi objek dan warna.