
Tantangan Robo Rally
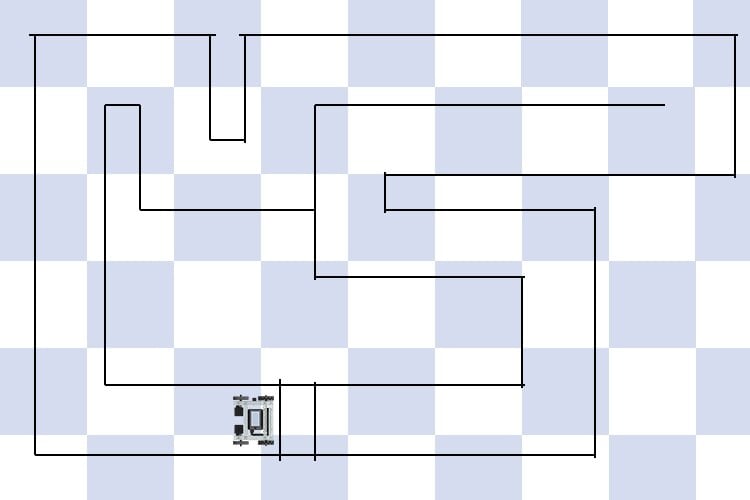
Tantangan Robo Rally
Dalam tantangan ini, Anda perlu mengendalikan robot Anda melalui lintasan balap yang Anda buat sendiri, yang digabungkan dengan lintasan milik individu atau tim lain! Untuk berhasil menyelesaikan tantangan ini, tim juga harus membuat peta jalur gabungan baru yang berskala tepat menggunakan dimensi dan skala dari siswa atau tim. Setiap tim dari lintasan gabungan akan memiliki seorang Pengemudi yang akan mengarahkan robot melalui lintasan. Tim dengan pengemudi yang menyelesaikan lintasan paling cepat, dialah pemenangnya!
Aturan tantangan:
- Robot tersebut harus memulai dan mengakhiri perjalanannya di garis finis.
- Kedua tim akan menggunakan Program PenggerakDrive Programpada Otak Robot.
- Saat salah satu anggota tim mengendalikan robot, anggota tim lainnya harus memastikan robot tidak menabrak sisi lintasan atau kehilangan kendali.
- Anda diperbolehkan mengemudikan robot melalui lintasan balap satu kali sebagai putaran latihan sebelum waktu dicatat.
- Dimensi kedua kursus tersebut harus dalam satuan dan skala yang sama.
- Setiap tim harus menyelesaikan peta baru yang berskala tepat, dengan pengukuran, berdasarkan nilai-nilai dari gabungan lintasan balap.
- Tim mana pun yang menyelesaikan lintasan yang sama dalam waktu lebih singkat - dialah pemenangnya!
- Selamat bersenang-senang!
 Tips untuk Guru
 Kotak Peralatan Guru
Salah satu solusi yang mungkin mencakup hal berikut:
Bagian atas halaman menampilkan dimensi sebenarnya dari jalur yang akan ditempuh oleh grup atau tim tersebut. Bagian tengah halaman menunjukkan satuan dan rasio yang mereka gunakan untuk menentukan skala. Hal ini penting karena setiap kelompok harus memastikan bahwa mereka menggunakan satuan dan skala yang sama. Jika tidak, mereka perlu meluangkan beberapa menit untuk melakukan perubahan yang diperlukan agar menggunakan satuan dan skala yang sama.
Sisi kanan halaman menunjukkan dimensi lapangan yang diperkecil.
Di bagian bawah, lapangan gabungan menunjukkan bagaimana kedua kelompok memutuskan untuk menggabungkan lapangan mereka. Mereka memutuskan bahwa karena masing-masing kelompok memiliki satu sisi lintasan yang berukuran 5 meter atau diperkecil menjadi 100 mm, mereka akan membuat lintasan kelompok atau tim 1 terlebih dahulu, kemudian menghubungkan lintasan tim atau kelompok 2 dengan membaliknya
, sehingga sisi-sisi 100 mm tersebut tergabung. Kelompok-kelompok tersebut kemudian menggunakan ukuran Speedbot yang
untuk merancang bagaimana robot tersebut harus menavigasi lintasan menggunakan panah dan pengukuran yang tepat. Para
kemudian memperbesar gambar mereka sehingga berukuran sebenarnya dan mengujinya untuk melihat kelompok mana yang menavigasinya paling cepat!

