
Συναγωνίζομαι
Τώρα που έχεις προγραμματίσει το Clawbot σου να οδηγεί και να μετακινεί έναν κύβο, είσαι έτοιμος για την Πρόκληση του Συλλεκτή!
Ο στόχος αυτής της χρονομετρημένης δοκιμαστικής δοκιμασίας είναι να κάνετε το ρομπότ σας να οδηγήσει αυτόνομα και να συλλέξει και τις τρεις Μπάκυ Μπάλες στο Πεδίο και να τις επιστρέψει στη Ζώνη Εκκίνησης στον γρηγορότερο χρόνο. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε ένα παράδειγμα του πώς θα μπορούσε να κινηθεί το ρομπότ σας σε μια επιτυχημένη εκτέλεση της πρόκλησης.
Σε αυτήν την κινούμενη εικόνα, το Clawbot ξεκινά στην κάτω αριστερή γωνία του Field, ακριβώς απέναντι από την πρώτη κόκκινη Buckyball. Κοντά στον απέναντι τοίχο, κόκκινες μπάλες Buckyballs τοποθετούνται στις διασταυρώσεις των μαύρων γραμμών. Το ρομπότ κινείται προς τα εμπρός, πιάνει την πρώτη Buckyball, κάνει όπισθεν και, στη συνέχεια, γυρίζει για να επιστρέψει προς την αρχική του θέση για να τοποθετήσει την Buckyball στον κοντινό τοίχο. Επαναλαμβάνει αυτή τη συμπεριφορά και για τις άλλες δύο Μπάκιμπολ, κινούμενο από αριστερά προς τα δεξιά για να κινήσει και τις τρεις. Καθώς κάθε κύβος μετακινείται με επιτυχία, τσεκάρεται στο πλάι και ο χρονοδιακόπτης τρέχει για ολόκληρο το έργο, περίπου 27 δευτερόλεπτα.
Ακολουθήστε τα βήματα σε αυτό το έγγραφο για να ολοκληρώσετε την Πρόκληση του Συλλέκτη.
Μόλις ολοκληρώσετε την Πρόκληση του Συλλέκτη, επικοινωνήστε με τον δάσκαλό σας. Βεβαιωθείτε ότι έχετε καταγράψει τα αποτελέσματα της πρόκλησης στο σημειωματάριο μηχανικής σας.
Τυλίξτε την αντανάκλαση
Τώρα που έχετε προγραμματίσει το Clawbot σας να οδηγεί και να μετακινεί Buckyballs και έχετε συμμετάσχει στην Πρόκληση Συλλεκτών, ήρθε η ώρα να αναλογιστείτε τι έχετε μάθει και κάνει σε αυτό το Μάθημα. Ξεκινήστε μια νέα σελίδα στο σημειωματάριο μηχανικής σας για να ξεκινήσετε τον αναστοχασμό σας.
Αξιολογήστε τον εαυτό σας ως αρχάριο, μαθητευόμενο ή ειδικό σε καθεμία από τις ακόλουθες έννοιες στο σημειωματάριό σας για τη μηχανική. Δώστε μια σύντομη εξήγηση για το γιατί δώσατε στον εαυτό σας αυτή την αξιολόγηση για κάθε έννοια:
- Συλλογή και χρήση δεδομένων (όπως αποστάσεις) για τον αποτελεσματικό σχεδιασμό ενός έργου
- Χρήση μπλοκ μετάδοσης κίνησης και κίνησης σε ένα έργο VEXcode EXP για την μετακίνηση Buckyballs με το Clawbot
- Συνεργατική λήψη αποφάσεων με τους συμπαίκτες μου
Χρησιμοποιήστε αυτόν τον πίνακα για να προσδιορίσετε σε ποια κατηγορία ανήκετε.
| Εμπειρογνώμονας | Νιώθω ότι κατάλαβα πλήρως την έννοια και θα μπορούσα να τη διδάξω σε κάποιον άλλο. |
| Τσιράκι | Νιώθω ότι κατάλαβα την ιδέα αρκετά ώστε να συμμετάσχω στην πρόκληση. |
| Αρχάριος | Νιώθω ότι δεν κατάλαβα την ιδέα και δεν ξέρω πώς να ολοκληρώσω την πρόκληση. |
Τι είναι το επόμενο βήμα;
Σε αυτό το μάθημα, χρησιμοποιήσατε το VEXcode EXP για να προγραμματίσετε το Clawbot σας ώστε να μετακινεί τρία Buckyballs.
Στο επόμενο μάθημα, θα:
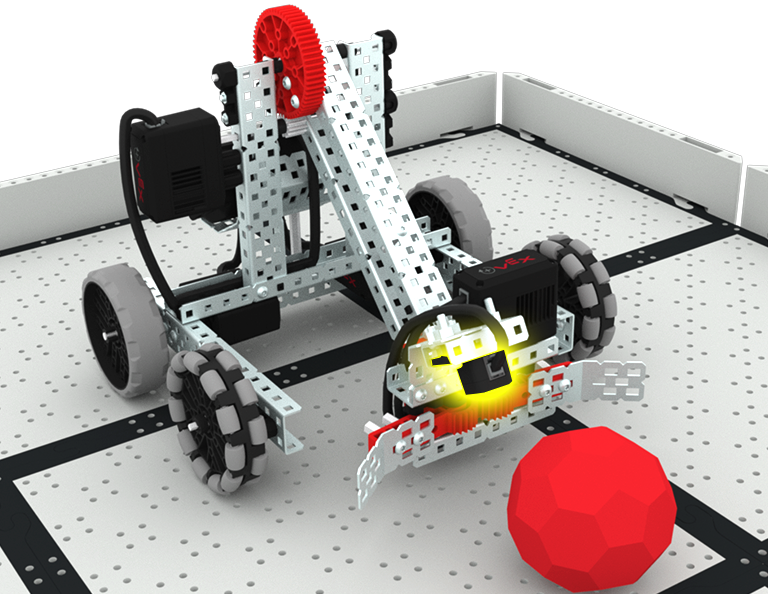
- Μάθετε για τον οπτικό αισθητήρα και πώς μπορεί να χρησιμοποιηθεί για την ανίχνευση χρωμάτων.
- Προσθέστε τον Οπτικό Αισθητήρα στο ρομπότ σας και μάθετε πώς να τον κωδικοποιείτε χρησιμοποιώντας μπλοκ στο VEXcode EXP.
- Διαγωνιστείτε στην Πρόκληση Μεταφοράς Θησαυρών!
Επιλέξτε< Επιστροφή στα Μαθήματαγια να επιστρέψετε στην Επισκόπηση Μαθήματος.
ΕπιλέξτεΕπόμενο Μάθημα >για να συνεχίσετε στο Μάθημα 3 και να εξερευνήσετε πώς η προσθήκη ενός Οπτικού Αισθητήρα μπορεί να επιτρέψει στο Clawbot σας να ανιχνεύει αντικείμενα και χρώματα.