
Παιχνίδι
Μέρος 1 - Βήμα προς βήμα
- ΕκπαιδεύστεΔώστε οδηγίες στους μαθητές ότι θα εξερευνήσουν πώς να μετακινήσουν το ρομπότ Code Base τους προς τα εμπρός! Πριν ξεκινήσουν το έργο, θα προβλέψουν πού θα καταλήξει το ρομπότ Code Base. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε παραδείγματα της Βάσης Κώδικα που κινείται προς τα εμπρός για διαφορετικές αποστάσεις. Στην κινούμενη εικόνα, η Βάση Κώδικα ξεκινά στην κάτω αριστερή γωνία του Πλακιδίου και αρχικά προχωρά 150 mm προς τα εμπρός και σταματά. Στη συνέχεια εμφανίζεται πίσω στην αρχική του θέση, κινείται προς τα εμπρός κατά 75 χιλιοστά και σταματά.
Αρχείο βίντεο
- ΜοντέλοΜοντέλο πώς να εκκινήσετε το VEXcode GO σε μια συσκευή και να δημιουργήσετε ένα έργο που μετακινεί τη βάση κώδικα προς τα εμπρός με το μπλοκ [Drive for].
- Δώστε στους μαθητές τα βήματα του άρθρου Άνοιγμα και αποθήκευση έργουΒιβλιοθήκη VEX και ζητήστε τους να ακολουθήσουν τα βήματα για να ανοίξουν και να αποθηκεύσουν το έργο τους.
- Δώστε οδηγίες στους μαθητές να ονομάσουν το έργο τους Προώθηση.
- Στη συνέχεια, από τους μαθητές να συνδέσουν τον εγκέφαλο του ρομπότ Code Base με τη συσκευή τους.
- Μόλις οι μαθητές ονομάσουν το έργο τους και συνδέσουν το Brain στη συσκευή τους, πρέπει να ακολουθήσουν τα βήματα για να το διαμορφώσουν για το ρομπότ Code Base. Μοντελοποιήστε τα βήματα από το άρθρο Ρύθμιση παραμέτρων βάσης κώδικα Βιβλιοθήκη VEX και βεβαιωθείτε ότι οι μαθητές μπορούν να δουν τα μπλοκ συστήματος μετάδοσης κίνησης στην εργαλειοθήκη.
-
Δείξτε πώς να σύρετε το μπλοκ [Drive for] στον Χώρο Εργασίας και να το τοποθετήσετε κάτω από το μπλοκ {When started}.
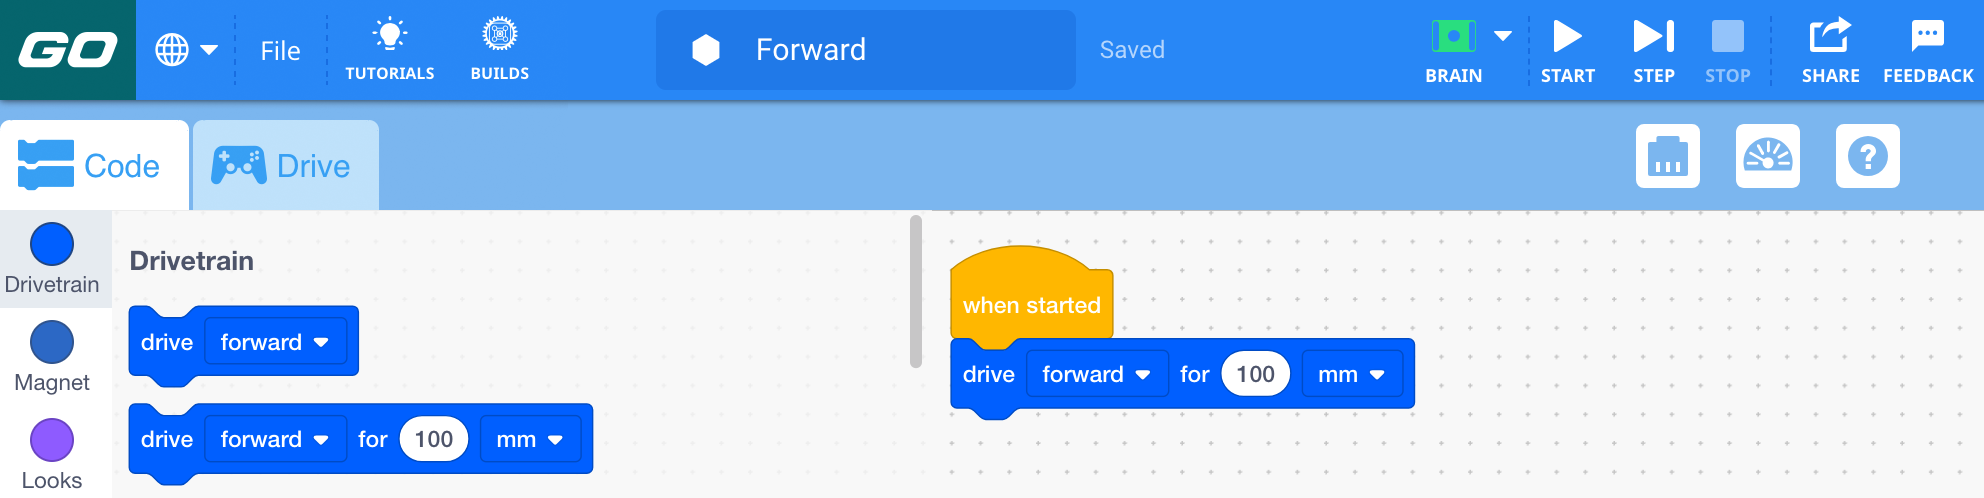
Προσθέστε το μπλοκ [Οδήγηση για] -
Αλλάξτε την παράμετρο του μπλοκ [Drive for] σε 150 mm.
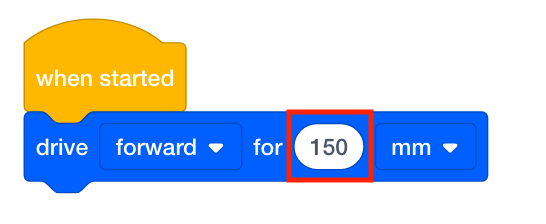
Αλλαγή της παραμέτρου - Δώστε στους μαθητές ένα μοντέλο για το πώς να προβλέψουν πόσο μακριά θα κινηθεί το ρομπότ Code Base με βάση τις παραμέτρους στο μπλοκ [Drive for]. Ζητήστε από τους μαθητές να τοποθετήσουν τη Βάση Κώδικα στην αρχική θέση και, στη συνέχεια, να εκτιμήσουν πόσο μακριά θα κινηθεί το ρομπότ. Θα πρέπει να τοποθετήσουν έναν δείκτη στο σημείο που πιστεύουν ότι θα σταματήσει η Βάση Κώδικα.
-
Δώστε στους μαθητές ένα παράδειγμα για το πώς να επιλέξουν το κουμπί «Έναρξη» στη Γραμμή Εργαλείων για να ξεκινήσουν το έργο.
- Μόλις οι μαθητές παρατηρήσουν τη συμπεριφορά, δώστε τους ένα παράδειγμα για το πώς να επιστρέψουν στο έργο τους, επεξεργαστείτε τις παραμέτρους του μπλοκ [Drive for] από 150 mm σε μια άλλη απόσταση, όπως 200 mm ή 250 mm. Στη συνέχεια, ξεκινήστε ξανά το έργο για να δείτε πώς η αλλαγή στις παραμέτρους επηρέασε την κίνηση του ρομπότ Code Base.
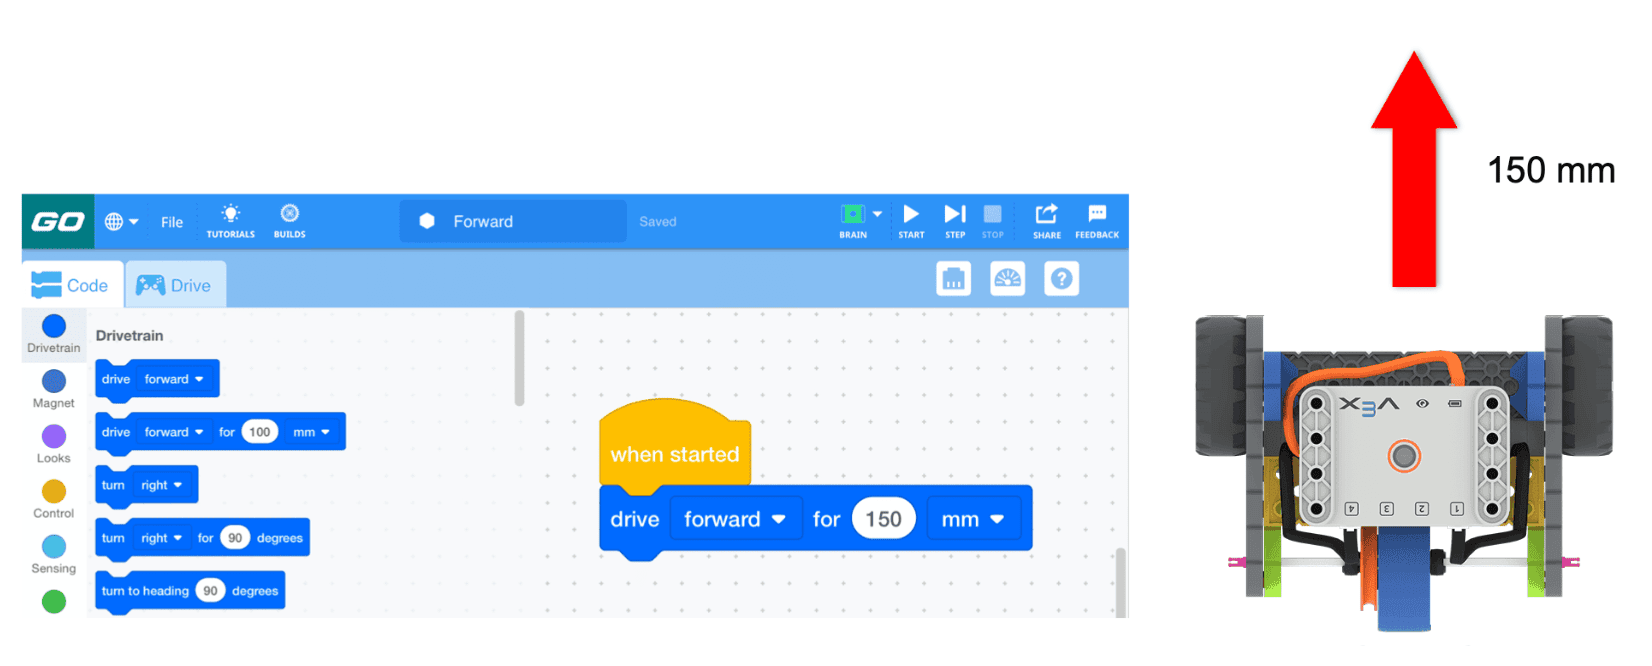
Εμπρός 150 mm - ΔιευκόλυνσηΔιευκολύνετε μια συζήτηση γύρω από τις παρατηρήσεις των μαθητών και τους στόχους του έργου, ρωτώντας τα εξής:
- Μπορείτε να μου δείξετε χρησιμοποιώντας τα χέρια σας πόσο μακριά νομίζατε ότι θα κινούνταν το ρομπότ Code Base πριν ξεκινήσετε το έργο;
- Σε τι αλλάξατε την παράμετρο απόστασης και γιατί; Πόσο μακριά πιστεύετε ότι θα ταξιδέψει το ρομπότ Code Base τώρα που η απόσταση έχει αλλάξει;
- Πώς συγκρίνεται η διανυθείσα απόσταση με την εκτίμησή σας;
- Ποια κατηγορία μπλοκ χρησιμοποιήσατε για αυτό το έργο;
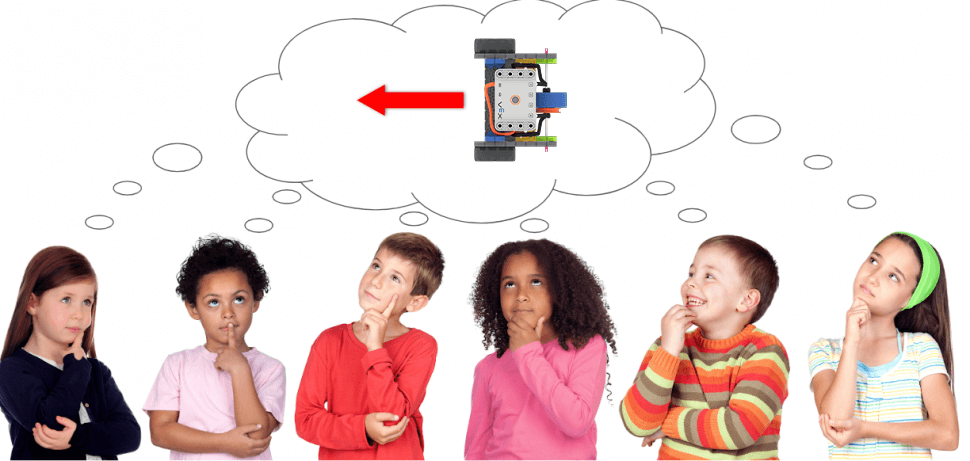
Συζητήστε την κίνηση του ρομπότ που βασίζεται στον κώδικα - ΥπενθύμισηΥπενθυμίστε στους μαθητές ότι ενδέχεται να έχουν ερωτήσεις κατά τη δημιουργία και την έναρξη του έργου τους. Υπενθυμίστε στους μαθητές ότι η εκμάθηση νέων εννοιών μπορεί να απαιτήσει πολλές προσπάθειες και ενθαρρύνετέ τους να προσπαθήσουν ξανά αν δεν τα καταφέρουν με την πρώτη προσπάθεια.
- ΕρώτησηΖητήστε από τους μαθητές να σκεφτούν πόσο μακριά θα έπρεπε να κινηθεί το ρομπότ Code Base για να διασχίσει την τάξη. Ζητήστε από τους μαθητές να συνδέσουν τους λόγους για τους οποίους αυτός ο τύπος σχεδιασμού είναι χρήσιμος στην καθημερινή ζωή. Ρωτήστε τους μαθητές πώς η ικανότητα σχεδιασμού και η παροχή ακριβών οδηγιών θα μπορούσε να είναι χρήσιμη για μια εργασία; Ρωτήστε τους μαθητές αν μπορούν να σκεφτούν κάποιες δουλειές όπου χρειάζονται οδηγίες.
Διάλειμμα στη μέση του παιχνιδιού & Ομαδική συζήτηση
Μόλις κάθε ομάδα ολοκληρώσει το έργο της, ελάτε μαζί για μια σύντομη συζήτηση .
- Κατέληξε το ρομπότ Code Base εκεί που νόμιζες ότι θα πήγαινε; Αν όχι, πόσο κοντά ήταν στην πρόβλεψή σας;
- Πώς επεξεργαστήκατε το έργο σας; Ποια νέα απόσταση επιλέξατε;
- Συναντήσατε κάποια δυσκολία κατά την αλλαγή της απόστασης στο μπλοκ [Drive for];
Παρουσίαση του συστήματος μετάδοσης κίνησης:
- Τώρα που εξερευνήσαμε πώς να χρησιμοποιήσουμε το VEXcode GO για να επιτρέψουμε στο ρομπότ Code Base να κινείται προς τα εμπρός, γιατί πιστεύετε ότι υπάρχει μια ενότητα "Σύστημα μετάδοσης κίνησης" στα μπλοκ;
- Τι νομίζετε ότι είναι ένα σύστημα μετάδοσης κίνησης; Μπορείτε να εξηγήσετε τον τρόπο σκέψης σας;
- Μπορείτε να μου δείξετε χρησιμοποιώντας χειρονομίες πού πιστεύετε ότι βρίσκεται το σύστημα μετάδοσης κίνησης στο ρομπότ Code Base;
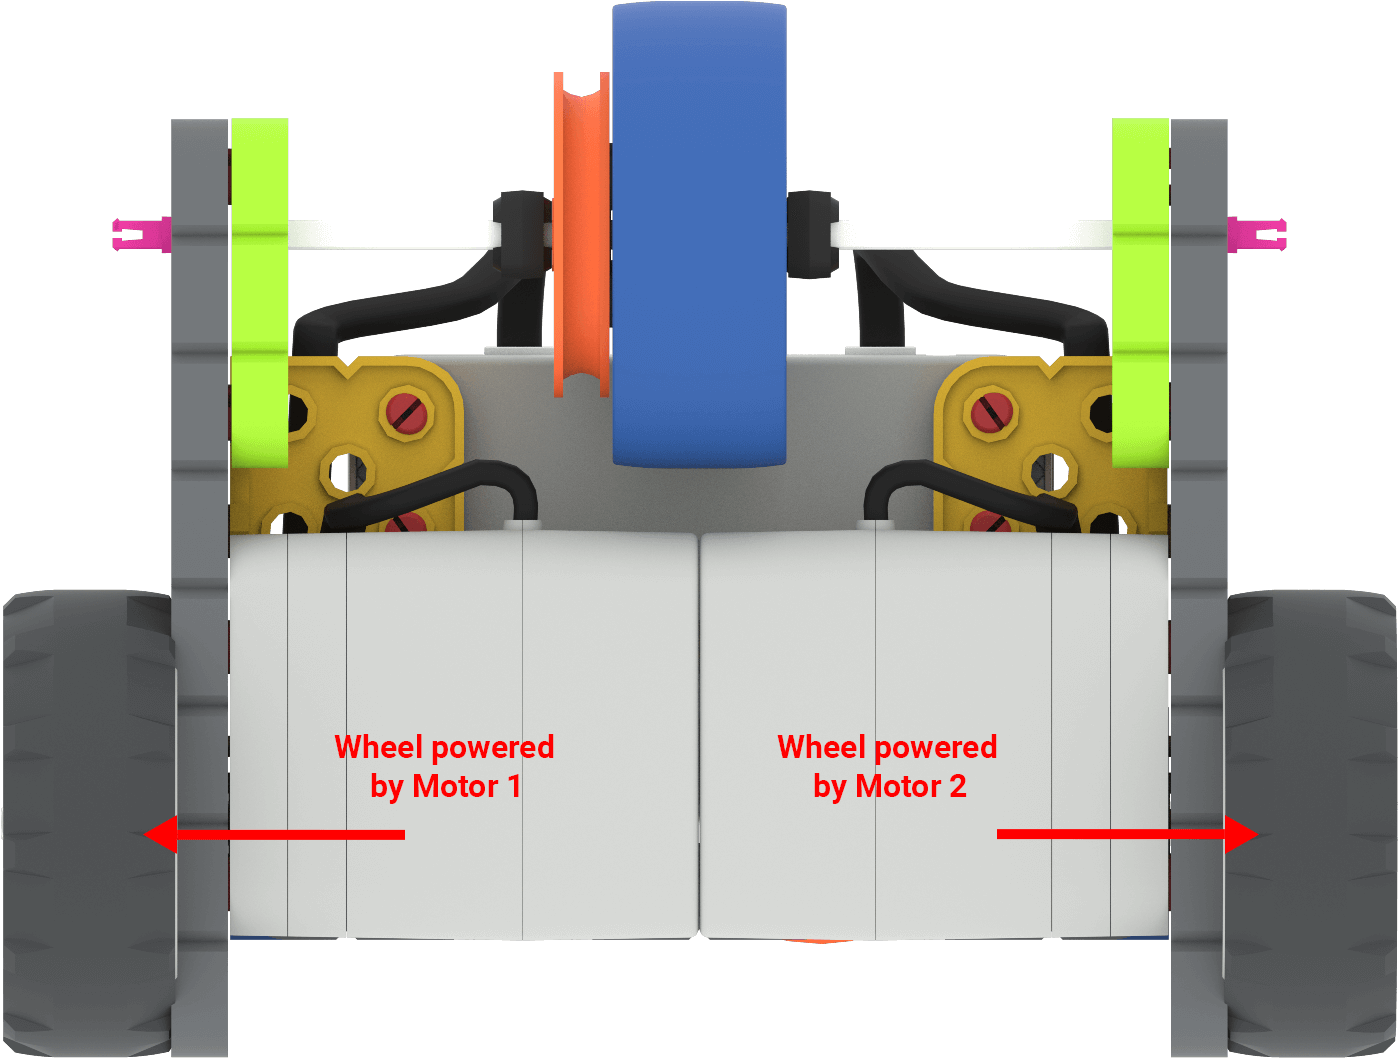
- Μπορείτε να κοιτάξετε το κάτω μέρος του ρομπότ Code Base σας και να εντοπίσετε πού βρίσκονται οι κινητήρες σε αυτό το σύστημα μετάδοσης κίνησης και σε ποιους τροχούς είναι συνδεδεμένοι;
Μέρος 2 - Βήμα προς βήμα
- ΕκπαιδεύστεΔώστε οδηγίες στους μαθητές ότι θα εξερευνήσουν πώς να μετακινούν το ρομπότ Code Base τους προς τα εμπρός και προς τα πίσω!
Αρχικά, κάθε ομάδα θα πρέπει να έχει μια συσκευή, το VEXcode GO, τουλάχιστον έναν δείκτη τοποθέτησης και μια ενσωματωμένη βάση κώδικα. Παρακολουθήστε την παρακάτω κινούμενη εικόνα για να δείτε πώς κινείται η βάση κώδικα αντίστροφα. Στην κινούμενη εικόνα, η Βάση Κώδικα ξεκινά στην επάνω αριστερή γωνία του πλακιδίου, κινείται προς τα πίσω κατά 150 mm και μετά σταματά. Στη συνέχεια επιστρέφει στην αρχική θέση και κινείται προς τα πίσω για 75 mm.
Αρχείο βίντεο - ΜοντέλοΜοντέλο για μαθητές σχετικά με τον τρόπο εκκίνησης του VEXcode GO σε μια συσκευή και την μετονομασία του έργου τους σε Reverse. Δείξτε στους μαθητές να επιλέξουν «Αποθήκευση ως» για να αποθηκεύσουν αυτό το έργο ξεχωριστά από το πρώτο τους.
Ανατρέξτε στα βήματα στο άρθρο Άνοιγμα και αποθήκευση έργουγια περισσότερες πληροφορίες.
-
Δείξτε πώς να αλλάξετε την παράμετρο στο μπλοκ [Drive for] ώστε η μονάδα δίσκου Code Base να λειτουργεί αντίστροφα.
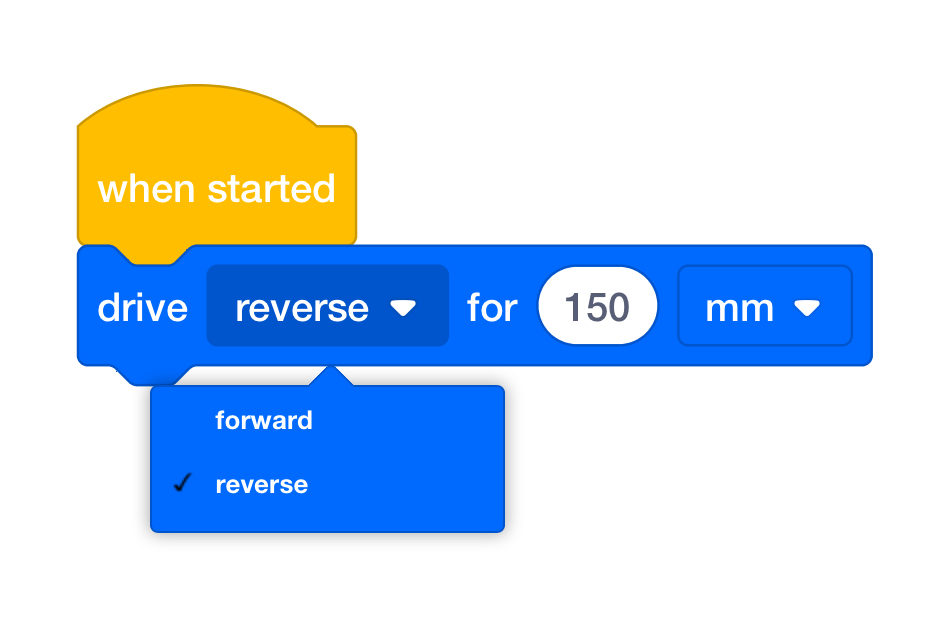
Αλλαγή της παραμέτρου (αντίστροφα) - Χρησιμοποιήστε την ίδια διαδικασία εκτίμησης όπως στο Play Part 1. Ζητήστε από τους μαθητές να τοποθετήσουν τη Βάση Κώδικα στην αρχική θέση και, στη συνέχεια, να εκτιμήσουν πόσο μακριά θα κινηθεί το ρομπότ. Θα πρέπει να τοποθετήσουν έναν δείκτη στο σημείο που πιστεύουν ότι θα σταματήσει η Βάση Κώδικα.
-
Βάλτε τους μαθητές να ξεκινήσουν τα έργα τους. Ενδέχεται να χρειαστεί να τους υπενθυμίσετε τα βήματα για συνδέσετε ένα VEX GO Brainεάν προκύψουν προβλήματα σύνδεσης.
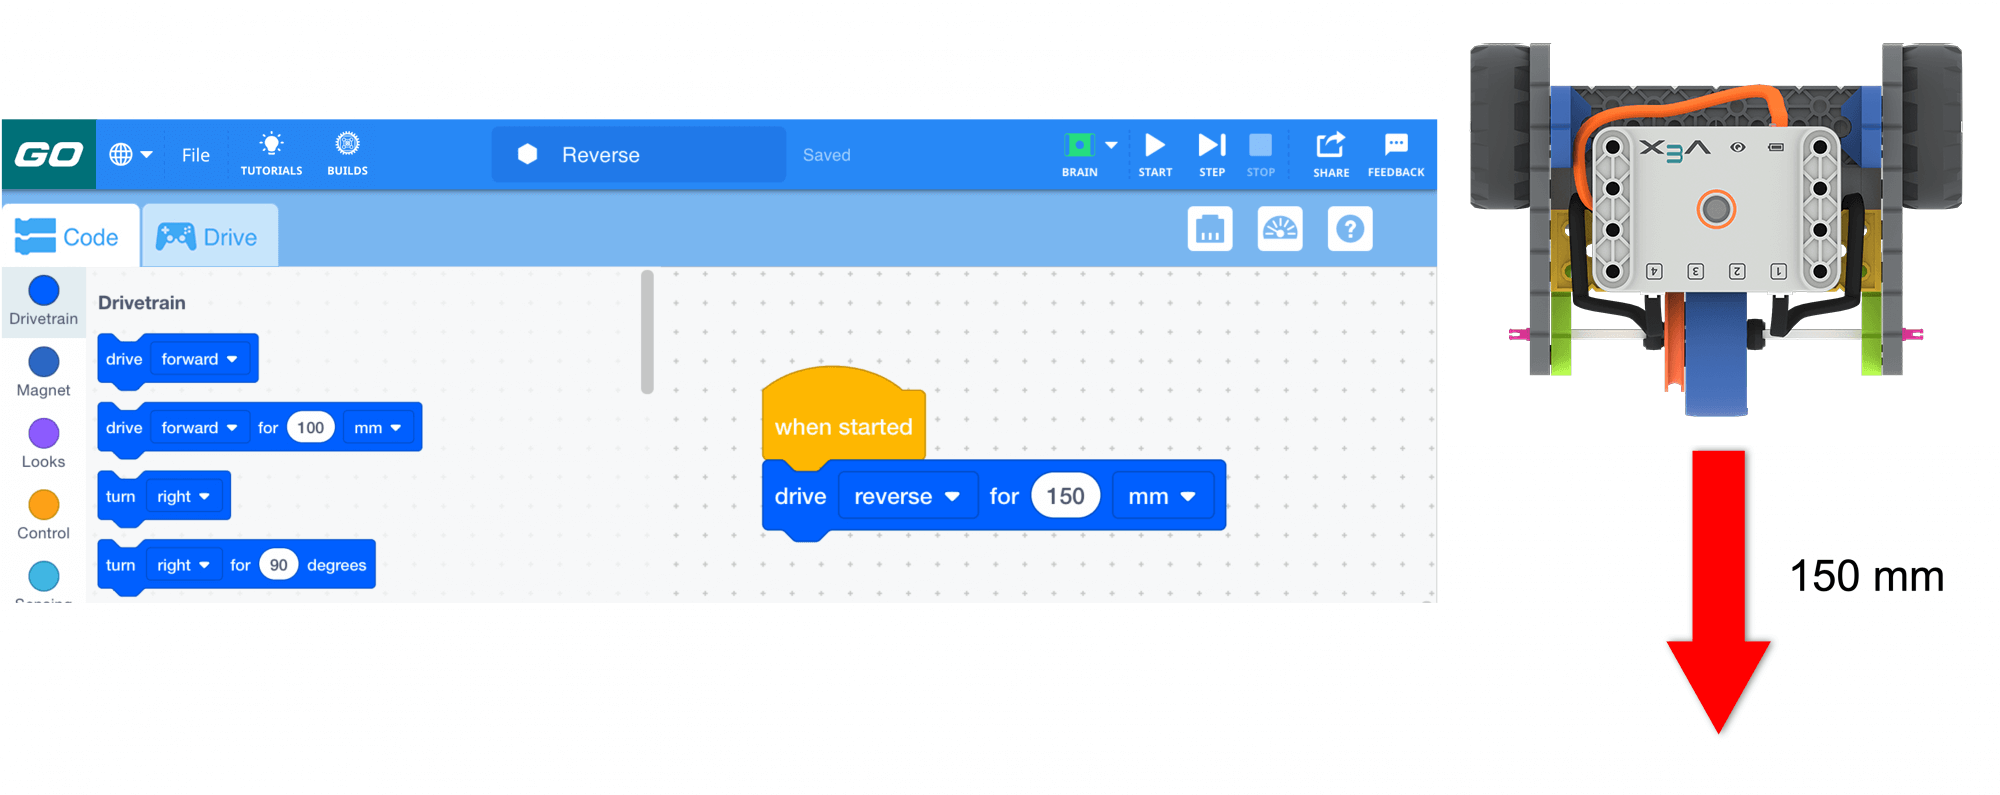
Αντίστροφη 150mm - Μόλις οι μαθητές παρατηρήσουν τη συμπεριφορά της οδήγησης με την όπισθεν, δώστε τους ένα παράδειγμα για το πώς να επιστρέψουν στο έργο τους. Στη συνέχεια, θα πρέπει να μετονομάσουν το έργο τουςΠροώθηση και Πίσω. Ανατρέξτε στα βήματα στο άρθρο Άνοιγμα και αποθήκευσηΒιβλιοθήκης VEX για περισσότερες πληροφορίες.
-
Δώστε στους μαθητές ένα μοντέλο για το πώς να προσθέσουν ένα δεύτερο μπλοκ [Drive for]. Ένα μπλοκ [Drive for] θα πρέπει να έχει το ρομπότ να κινείται προς τα εμπρός και το δεύτερο θα πρέπει να έχει το ρομπότ να κινείται προς τα πίσω. Μοντελοποιήστε τον τρόπο επεξεργασίας των παραμέτρων των μπλοκ [Drive for] και, στη συνέχεια, ξεκινήστε ξανά το έργο για να δείτε πώς η αλλαγή στις παραμέτρους επηρέασε την κίνηση του ρομπότ Code Base.
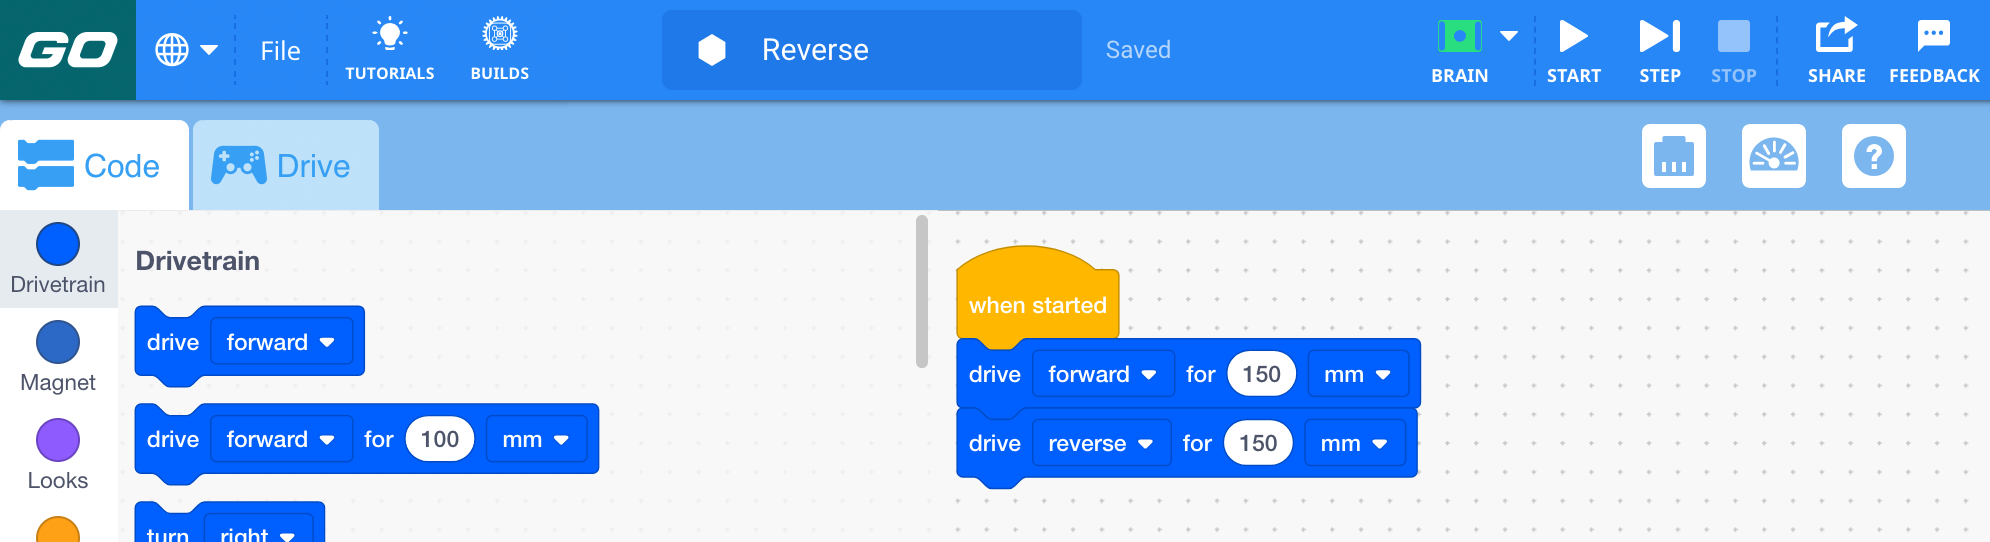
Εμπρός και πίσω
-
- ΔιευκόλυνσηΔιευκολύνετε μια συζήτηση καθώς οι μαθητές επεξεργάζονται τα έργα τους και παρατηρούν τη συμπεριφορά του ρομπότ, ρωτώντας τα εξής:
- Μπορείτε να μου δείξετε χρησιμοποιώντας τα χέρια σας πόσο μακριά νομίζατε ότι θα κινούνταν το ρομπότ Code Base πριν εκτελέσετε το έργο;
- Σε τι αλλάξατε την παράμετρο απόστασης και γιατί; Πόσο μακριά πιστεύετε ότι θα ταξιδέψει το ρομπότ Code Base τώρα που η απόσταση έχει αλλάξει;
- Όταν προσθέσατε ένα άλλο μπλοκ [Drive for], τα ρυθμίσατε να διανύουν την ίδια απόσταση; Πρέπει να είναι τα ίδια; Γιατί ή γιατί όχι;
- Αν το ρομπότ Code Base μου έχει προγραμματιστεί να κινείται προς τα εμπρός 100 mm, πόσο μακριά θα έπρεπε να αλλάξω την απόσταση αν ήθελα να πάει διπλάσια;
Συζητήστε την κίνηση του ρομπότ που βασίζεται στον κώδικα - ΥπενθύμισηΥπενθύμιση ότι οι μαθητές ενδέχεται να έχουν ερωτήσεις κατά την επεξεργασία και την έναρξη του έργου τους. Υπενθυμίστε στους μαθητές ότι η εκμάθηση νέων εννοιών μπορεί να απαιτήσει πολλαπλές προσπάθειες και ενθαρρύνετέ τους να προσπαθήσουν ξανά εάν δεν καταφέρουν να προσθέσουν και να επεξεργαστούν τα μπλοκ στο έργο.
- ΕρώτησηΖητήστε από τους μαθητές να σκεφτούν πώς θα έπρεπε να κινηθεί το ρομπότ Code Base, αν ήθελαν να οδηγήσει μέχρι την πόρτα και στη συνέχεια να επιστρέψει εκεί που ξεκίνησε. Τι είδους εργασίες ή εργασίες θα μπορούσε πλέον να εκτελέσει το ρομπότ Code Base ώστε να μπορεί να κινείται εμπρός και πίσω; Ζητήστε από τους μαθητές να προτείνουν μια εργασία που το ρομπότ Code Base θα μπορούσε πλέον να ολοκληρώσει χρησιμοποιώντας κινήσεις εμπρός και πίσω.
Προαιρετικά: Οι ομάδες μπορούν να αποδομήσουν το ρομπότ Code Base τους, εάν χρειαστεί σε αυτό το σημείο της εμπειρίας. Θα χρησιμοποιήσουν την ίδια έκδοση στα επόμενα εργαστήρια, επομένως αυτή είναι μια επιλογή για τον εκπαιδευτικό.