
Bermain
Bagian 1 - Langkah demi Langkah
- InstruksikanInstruksikan siswa bahwa mereka akan mengeksplorasi cara menggerakkan robot Basis Kode mereka ke depan! Sebelum memulai proyek, mereka akan memprediksi di mana robot Basis Kode akan berakhir. Saksikan animasi di bawah ini untuk melihat contoh pergerakan basis kode ke depan untuk jarak yang berbeda. Dalam animasi tersebut, Basis Kode dimulai di sudut kiri bawah Ubin dan pertama-tama bergerak maju sejauh 150mm lalu berhenti. Kemudian, kendaraan itu kembali ke lokasi awal, melaju ke depan sejauh 75 mm, lalu berhenti.
Berkas video
- ModelModel cara meluncurkan VEXcode GO di perangkat dan membuat proyek yang memajukan Basis Kode dengan blok [Drive for].
- Peragakan kepada siswa langkah-langkah dari artikel Perpustakaan VEXMembuka dan Menyimpan Proyekdan minta mereka mengikuti langkah-langkah untuk membuka dan menyimpan proyek mereka.
- Instruksikan siswa untuk memberi nama proyek mereka Maju.
- Kemudian minta siswa untuk menghubungkan Brain dari robot Code Base mereka ke perangkat mereka.
- Setelah siswa memberi nama proyek mereka dan menghubungkan Brain ke perangkat mereka, mereka perlu mengikuti langkah-langkah untuk mengkonfigurasi robot Code Base. Contohkan langkah-langkah dari artikel Konfigurasi Basis Kode Pustaka VEX dan pastikan siswa dapat melihat blok Drivetrain di Toolbox.
-
Tunjukkan cara menyeret blok [Drive for] ke dalam Workspace dan meletakkannya di bawah blok {When started}.
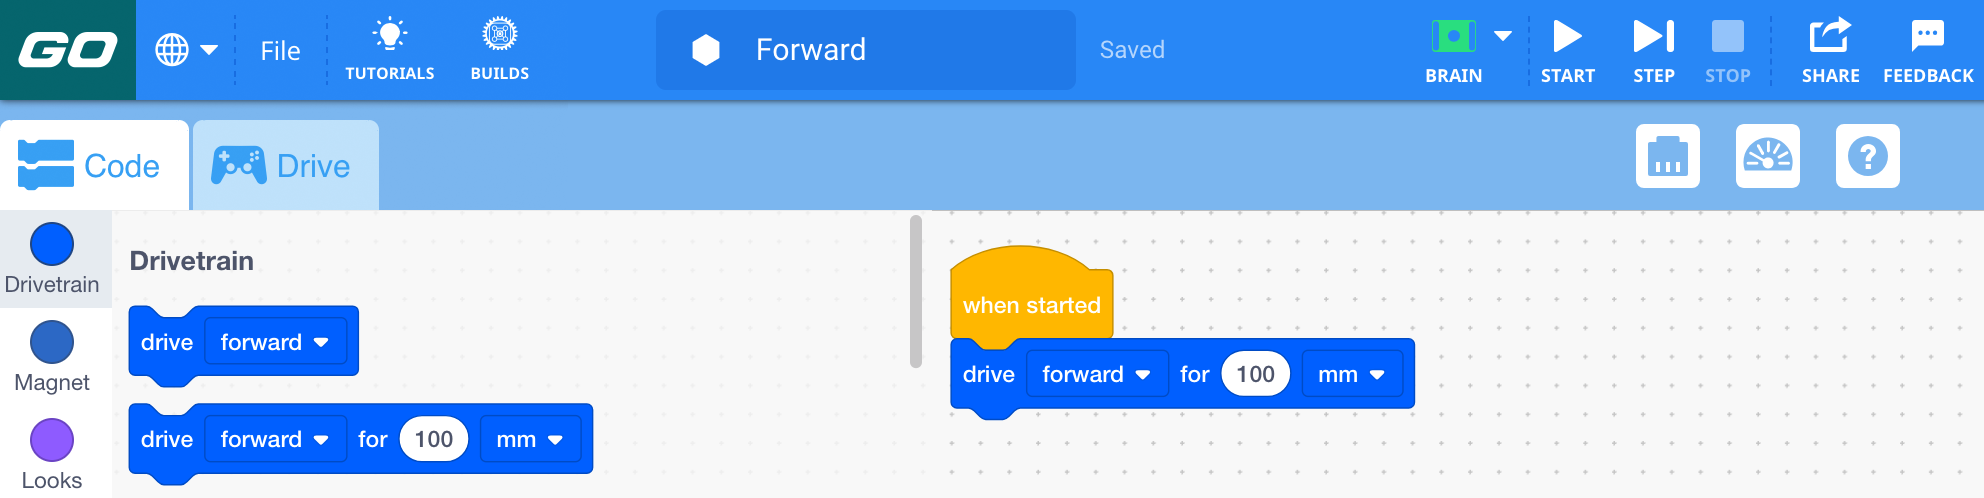
Tambahkan blok [Berkendara untuk] -
Ubah parameter blok [Drive for] menjadi 150mm.
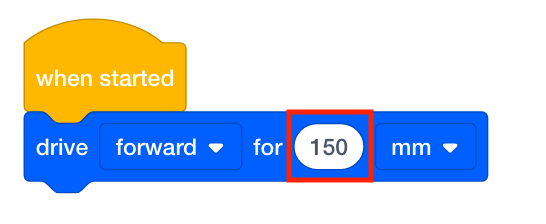
Ubah parameter - Model untuk siswa tentang cara memprediksi seberapa jauh robot Code Base akan bergerak berdasarkan parameter di blok [Drive for]. Minta siswa untuk menempatkan Basis Kode pada posisi awal, lalu perkirakan seberapa jauh robot akan bergerak. Mereka harus memasang penanda di tempat yang menurut mereka akan menjadi akhir dari basis kode tersebut.
-
Berikan contoh kepada siswa tentang cara memilih tombol 'Mulai' di Toolbar untuk memulai proyek.
- Setelah siswa mengamati perilaku tersebut, berikan contoh kepada siswa bagaimana cara kembali ke proyek mereka, mengedit parameter blok [Drive for] dari 150mm ke jarak lain, seperti 200mm atau 250mm. Kemudian, jalankan kembali proyek tersebut untuk melihat bagaimana perubahan parameter memengaruhi pergerakan robot Code Base.
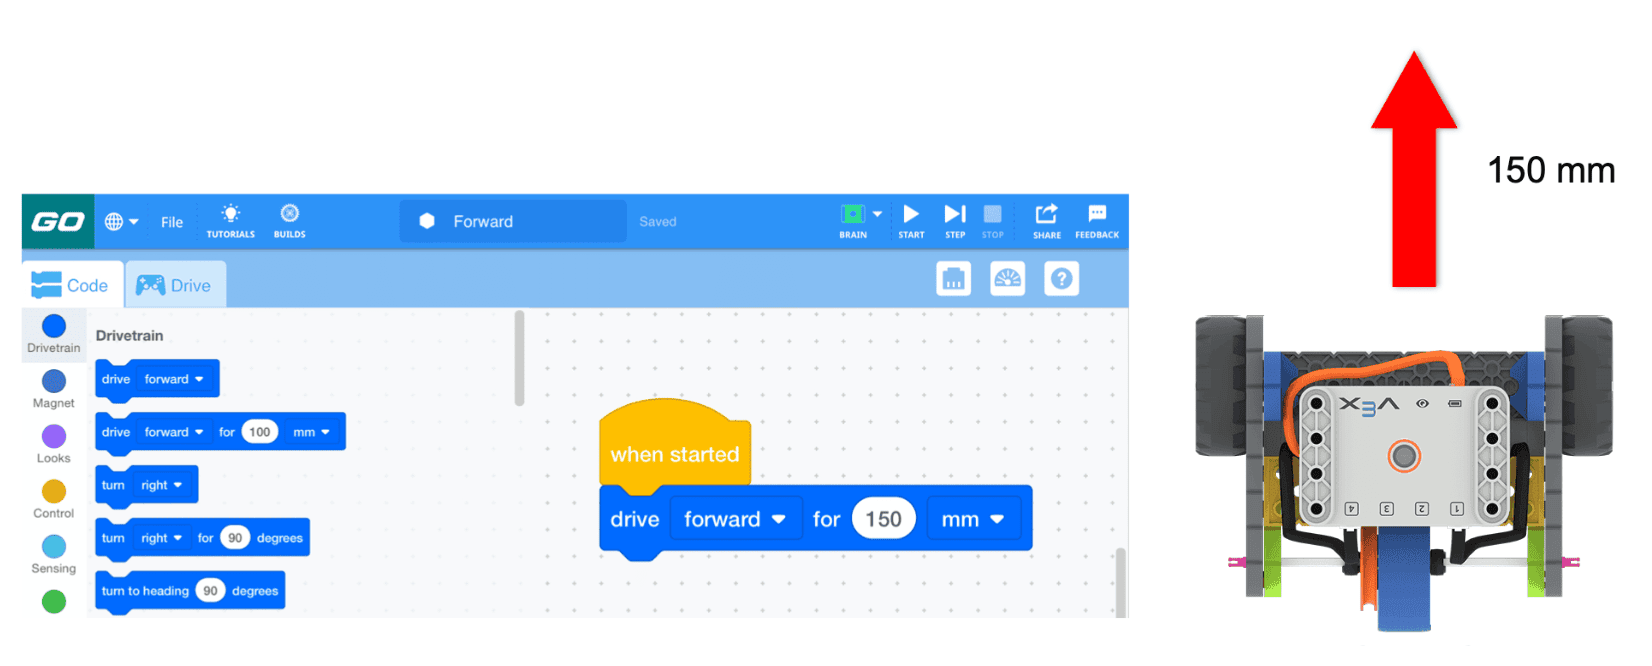
Maju 150 mm - FasilitasiFasilitasi diskusi seputar pengamatan siswa dan tujuan proyek dengan mengajukan pertanyaan berikut:
- Bisakah Anda menunjukkan kepada saya menggunakan tangan Anda seberapa jauh menurut Anda robot Code Base akan bergerak sebelum Anda memulai proyek ini?
- Nilai parameter jarak yang Anda ubah menjadi apa dan mengapa? Menurut Anda, seberapa jauh robot Code Base akan bergerak sekarang setelah jaraknya diubah?
- Bagaimana perbandingan jarak yang ditempuh dengan perkiraan Anda?
- Kategori blok apa yang Anda gunakan untuk proyek ini?
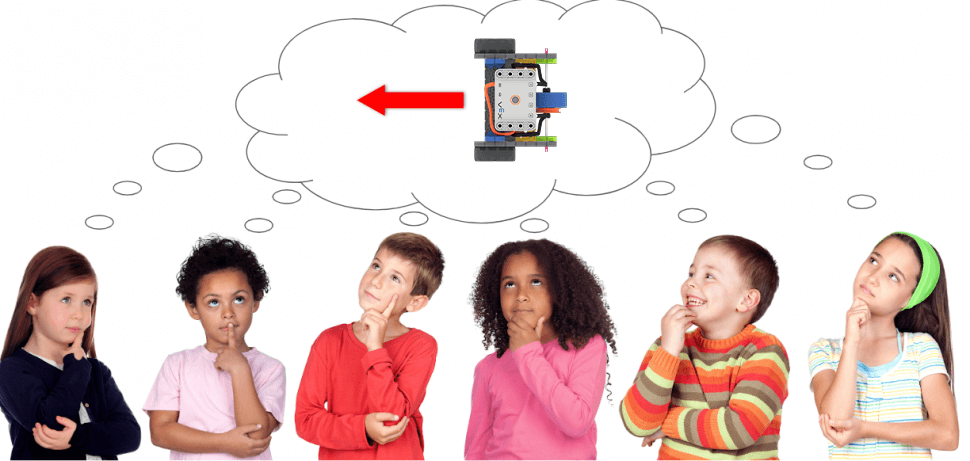
Diskusikan Pergerakan Robot Basis Kode - IngatkanIngatkan siswa bahwa mereka mungkin memiliki pertanyaan saat membuat dan memulai proyek mereka. Ingatkan siswa bahwa mempelajari konsep baru mungkin membutuhkan beberapa kali percobaan dan dorong mereka untuk mencoba lagi jika mereka tidak berhasil pada percobaan pertama.
- PertanyaanMintalah siswa untuk memikirkan seberapa jauh robot Code Base perlu bergerak untuk menempuh jarak di dalam kelas. Mintalah siswa untuk menghubungkan mengapa jenis perencanaan ini bermanfaat dalam kehidupan sehari-hari. Tanyakan kepada siswa bagaimana kemampuan merencanakan dan memberikan arahan yang akurat dapat bermanfaat untuk suatu pekerjaan? Tanyakan kepada siswa apakah mereka dapat memikirkan pekerjaan apa pun yang membutuhkan arahan?
Diskusi Kelompok Saat Istirahat Pertengahan Permainan &
Segera setelah setiap kelompok menyelesaikan proyekmereka, berkumpullah untuk percakapan singkat .
- Apakah robot Code Base akhirnya sampai di tempat yang Anda duga? Jika tidak, seberapa dekatkah hasilnya dengan prediksi Anda?
- Bagaimana cara Anda mengedit proyek Anda? Jarak baru apa yang Anda pilih?
- Apakah Anda mengalami kesulitan saat mengubah jarak di blok [Berkendara untuk]?
Pengenalan Sistem Penggerak:
- Setelah kita mempelajari cara menggunakan VEXcode GO agar robot Code Base kita dapat bergerak maju, menurut Anda mengapa ada bagian blok "Drivetrain"?
- Menurutmu, apa itu sistem penggerak (drivetrain)? Bisakah Anda menjelaskan pemikiran Anda?
- Bisakah Anda menunjukkan kepada saya menggunakan gerakan tangan di mana menurut Anda letak sistem penggerak pada robot Code Base?
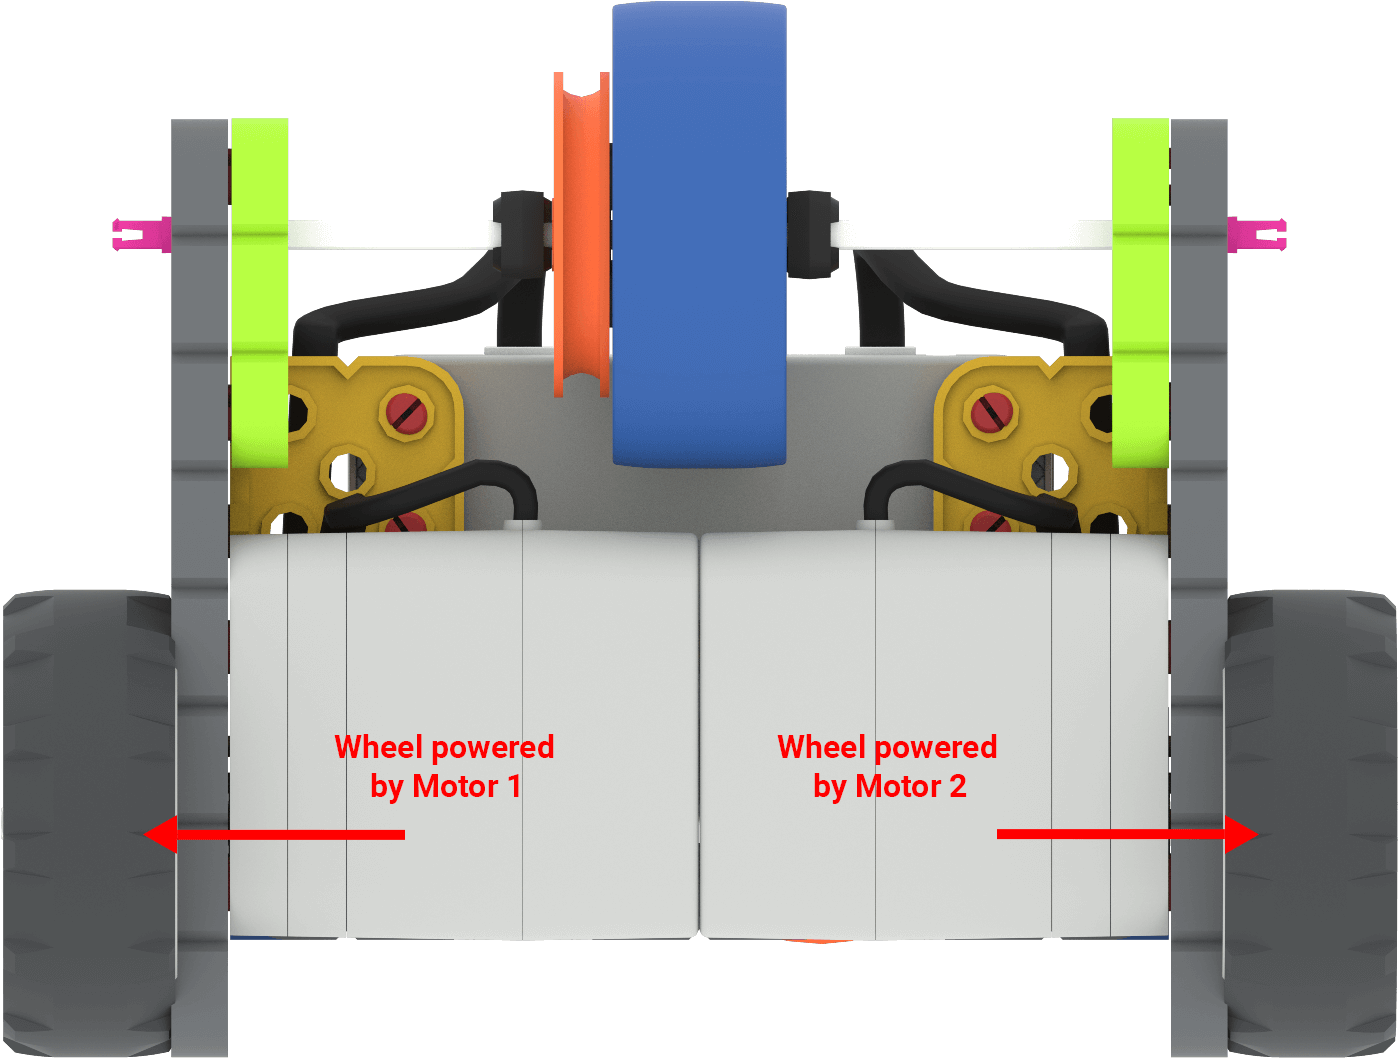
- Bisakah Anda melihat bagian bawah robot Code Base Anda dan mengidentifikasi di mana letak motor pada sistem penggerak ini, dan roda mana yang terhubung dengannya?
Bagian 2 - Langkah demi Langkah
- InstruksiInstruksikan siswa bahwa mereka akan mengeksplorasi cara menggerakkan robot Code Base mereka maju dan mundur!
Sebagai permulaan, setiap kelompok harus memiliki perangkat, VEXcode GO, setidaknya satu penanda penempatan, dan basis kode yang telah dibuat. Saksikan animasi di bawah ini untuk melihat bagaimana Basis Kode bergerak mundur. Dalam animasi tersebut, Basis Kode dimulai di sudut kiri atas ubin, dan bergerak mundur sejauh 150 mm, lalu berhenti. Kemudian kembali ke posisi awal dan bergerak mundur sejauh 75 mm.
Berkas video - ModelModel untuk siswa tentang cara menjalankan VEXcode GO di perangkat dan mengganti nama proyek mereka menjadi Reverse. Tunjukkan kepada siswa cara memilih 'Simpan Sebagai' untuk menyimpan proyek ini secara terpisah dari proyek pertama mereka.
Lihat langkah-langkah dalam artikel Membuka dan Menyimpan Proyekuntuk informasi lebih lanjut.
-
Peragakan cara mengubah parameter pada blok [Drive for] agar Code Base berjalan mundur.
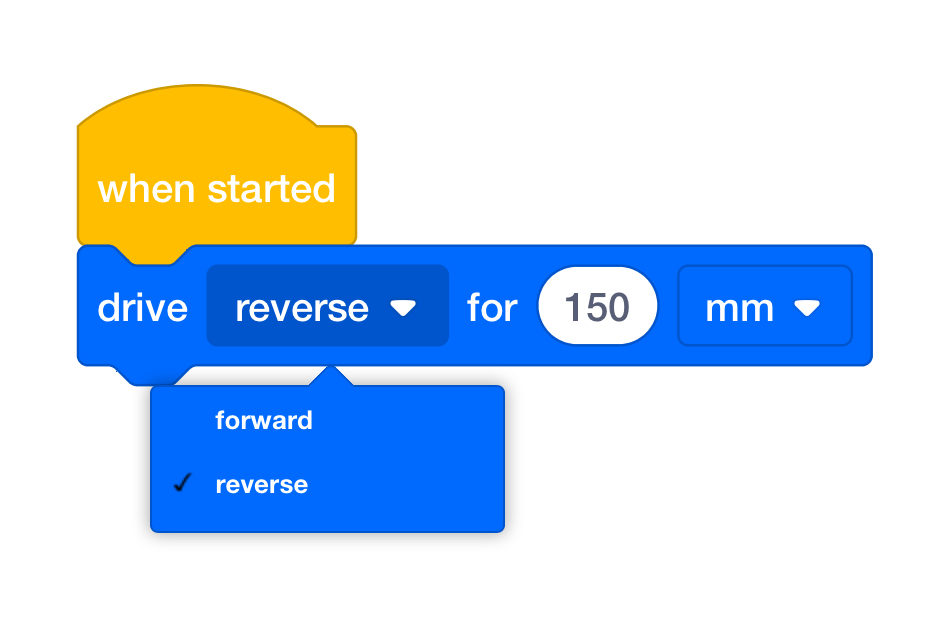
Ubah parameter (balik) - Gunakan proses estimasi yang sama seperti pada Bagian 1 Permainan. Minta siswa untuk menempatkan Basis Kode pada posisi awal, lalu perkirakan seberapa jauh robot akan bergerak. Mereka harus memasang penanda di tempat yang menurut mereka akan menjadi akhir dari basis kode tersebut.
-
Minta siswa untuk memulai proyek mereka. Anda mungkin perlu mengingatkan mereka tentang langkah-langkah untuk VEX GO Brainjika terjadi masalah koneksi.
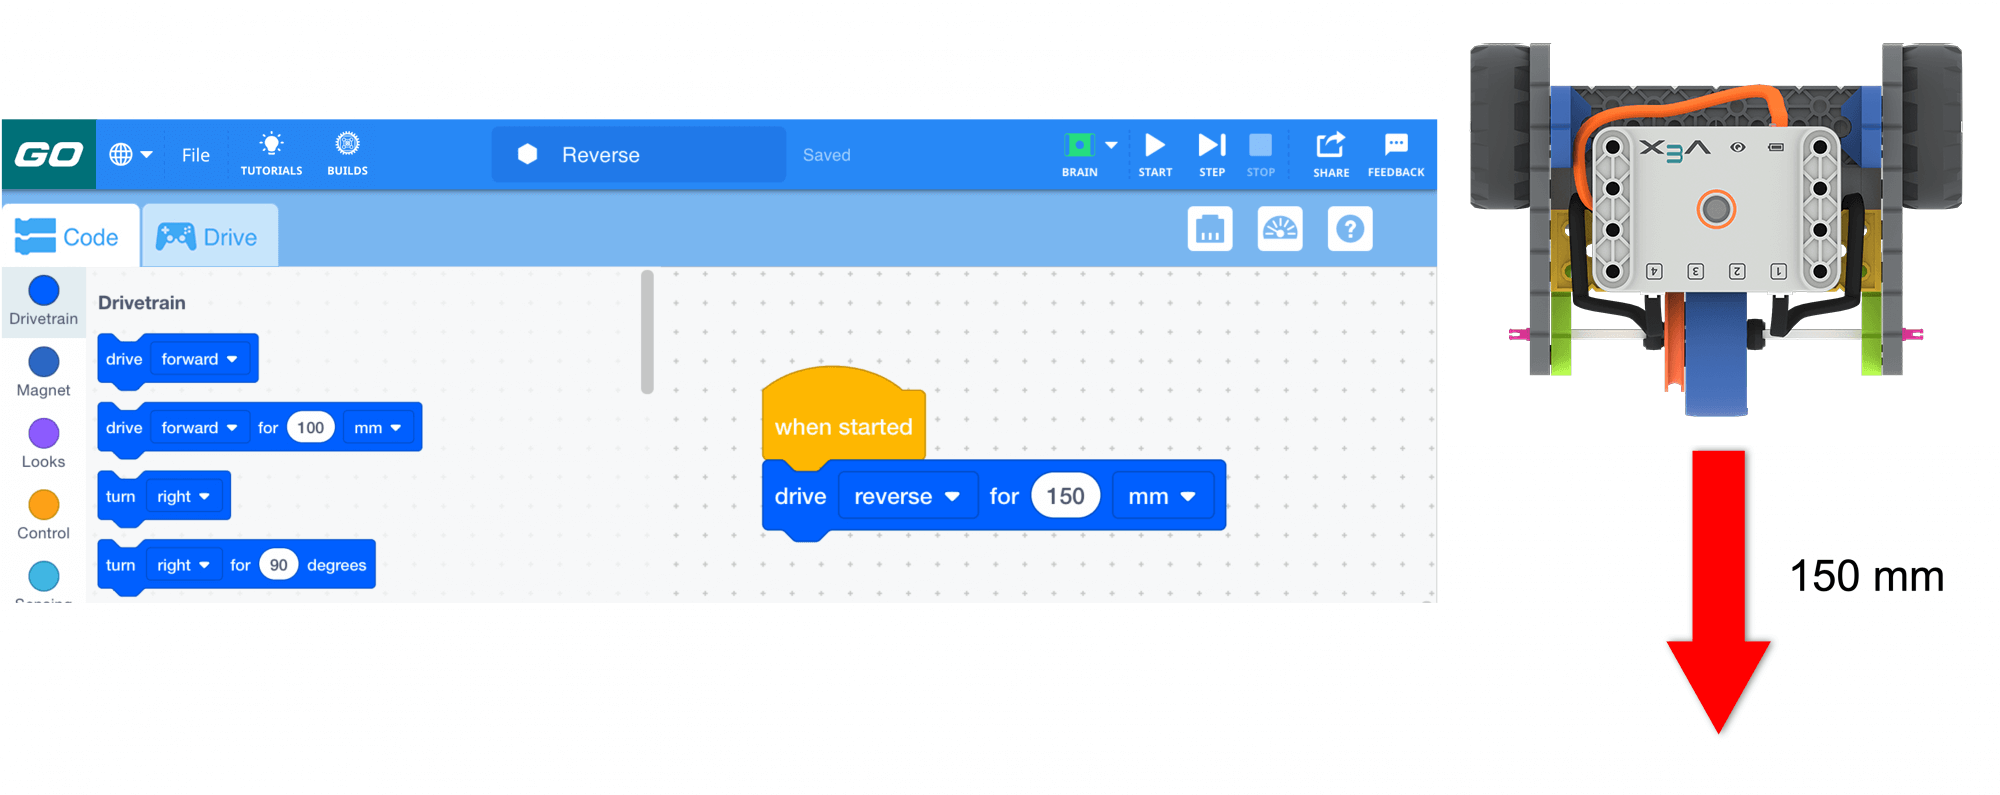
Terbalik 150mm - Setelah siswa mengamati perilaku mengemudi mundur, peragakan kepada siswa cara kembali ke proyek mereka. Mereka kemudian harus mengganti nama proyek mereka menjadiForward and Reverse. Untuk informasi lebih lanjut, lihat langkah-langkah dalam artikel Membuka dan MenyimpanPustaka VEX.
-
Berikan contoh kepada siswa cara menambahkan blok [Dorongan untuk] kedua. Satu blok [Drive for] seharusnya membuat robot bergerak maju, dan blok kedua seharusnya membuat robot bergerak mundur. Peragakan cara mengedit parameter blok [Drive for], lalu mulai proyek lagi untuk melihat bagaimana perubahan parameter memengaruhi pergerakan robot Code Base.
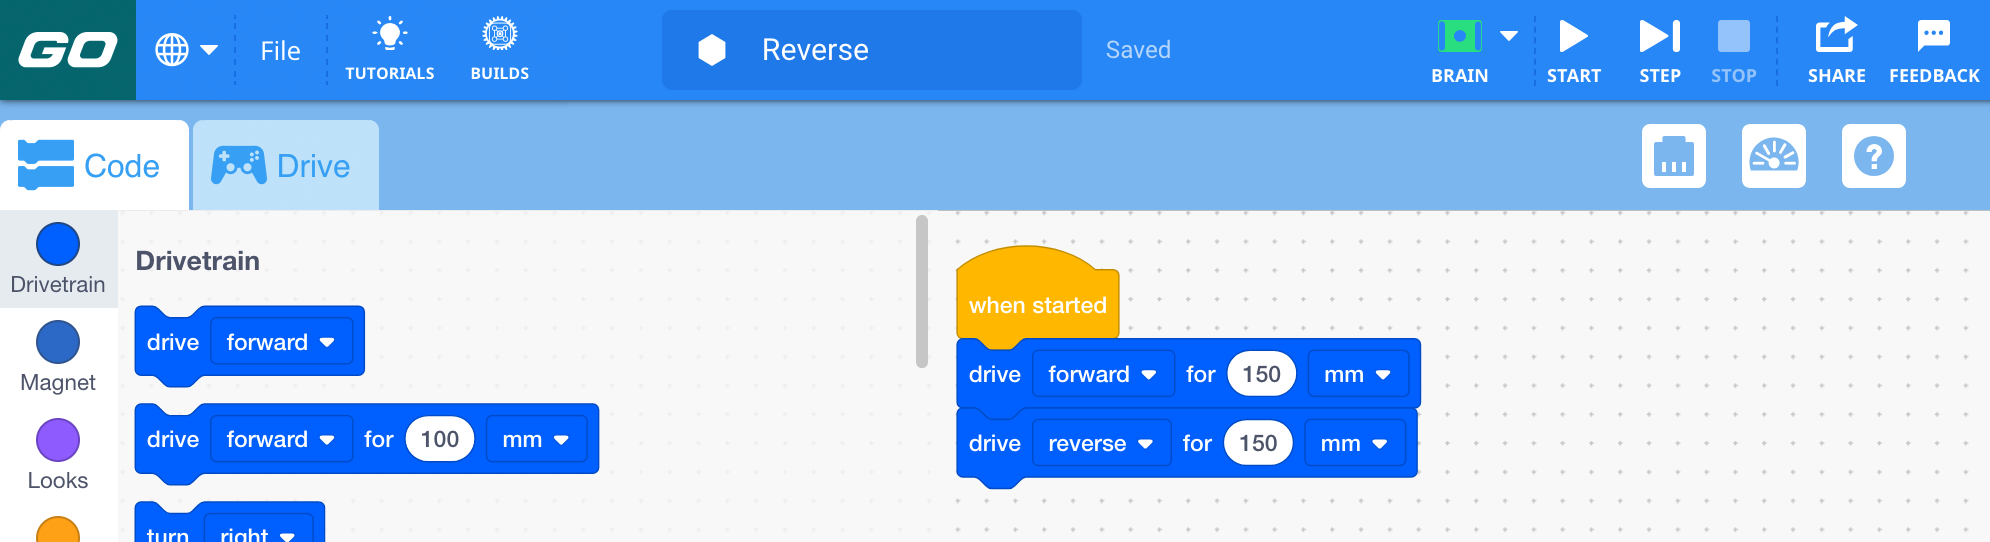
Maju dan Mundur
-
- FasilitasiFasilitasi diskusi saat siswa mengedit proyek mereka dan mengamati perilaku robot dengan mengajukan pertanyaan berikut:
- Bisakah Anda menunjukkan kepada saya menggunakan tangan Anda seberapa jauh menurut Anda robot Code Base akan bergerak sebelum Anda menjalankan proyek ini?
- Nilai parameter jarak yang Anda ubah menjadi apa dan mengapa? Menurut Anda, seberapa jauh robot Code Base akan bergerak sekarang setelah jaraknya diubah?
- Saat Anda menambahkan blok [Berkendara untuk] lainnya, apakah Anda mengatur agar keduanya menempuh jarak yang sama? Apakah keduanya harus sama? Mengapa ya atau mengapa tidak?
- Jika robot Code Base saya diprogram untuk bergerak maju sejauh 100 mm, seberapa jauh saya perlu mengubah jarak tersebut jika saya ingin robot tersebut bergerak dua kali lebih jauh?
Diskusikan Pergerakan Robot Basis Kode - IngatkanIngatkan siswa mungkin memiliki pertanyaan saat mereka mengedit dan memulai proyek mereka. Ingatkan siswa bahwa mempelajari konsep baru mungkin membutuhkan beberapa kali percobaan dan dorong mereka untuk mencoba lagi jika mereka gagal menambahkan dan mengedit blok dalam proyek tersebut.
- PertanyaanMintalah siswa untuk memikirkan bagaimana robot Code Base perlu bergerak, jika mereka ingin robot tersebut bergerak ke ambang pintu, lalu kembali ke tempat asalnya. Jenis tugas atau pekerjaan apa yang sekarang dapat dilakukan oleh robot Code Base yang dapat bergerak maju dan mundur? Mintalah siswa untuk menyarankan tugas yang dapat diselesaikan oleh robot Code Base menggunakan gerakan maju dan mundur.
Opsional: Kelompok dapat membongkar robot Basis Kode mereka jika diperlukan pada tahap pengalaman ini. Mereka akan menggunakan konstruksi yang sama di laboratorium selanjutnya, jadi ini adalah pilihan bagi guru.