
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे अपने कोड बेस रोबोट को आगे बढ़ाने का तरीका खोजेंगे! प्रोजेक्ट शुरू करने से पहले, वे अनुमान लगाएंगे कि कोड बेस रोबोट अंततः कहाँ पहुंचेगा। नीचे दिए गए एनिमेशन को देखें जिसमें अलग-अलग दूरियों के लिए कोड बेस की प्रगति के उदाहरण दिए गए हैं। एनीमेशन में, कोड बेस टाइल के निचले बाएं कोने से शुरू होता है और पहले 150 मिमी आगे बढ़ता है और रुक जाता है। इसके बाद यह वापस शुरुआती स्थान पर आ जाता है, 75 मिमी आगे बढ़ता है और रुक जाता है।
वीडियो फाइल
- मॉडलमॉडल किसी डिवाइस पर VEXcode GO कैसे लॉन्च करें और [ड्राइव फॉर] ब्लॉक के साथ कोड बेस को आगे बढ़ाने वाला प्रोजेक्ट कैसे बनाएं।
- छात्रों कोलाइब्रेरीके चरण और उन्हें अपने प्रोजेक्टखोलने और सहेजने के लिए इन चरणों का पालन करने के लिए ।
- छात्रों को निर्देश दें कि वे अपनी परियोजना का नाम फॉरवर्ड रखें।
- फिर छात्रों को अपने कोड बेस रोबोट के ब्रेन को अपने डिवाइस से कनेक्ट करने के लिए ।
- एक बार जब छात्र अपने प्रोजेक्ट का नाम रख लेते हैं और ब्रेन को अपने डिवाइस से कनेक्ट कर लेते हैं, तो उन्हें कोड बेस रोबोट को कॉन्फ़िगर करने के लिए दिए गए चरणों का पालन करना होगा। Configure a Code Base VEX Library लेख में दिए गए चरणों का पालन करें और सुनिश्चित करें कि छात्र टूलबॉक्स में ड्राइवट्रेन ब्लॉक देख सकें।
-
दिखाएँ कि [Drive for] ब्लॉक को वर्कस्पेस में कैसे ड्रैग करके {When started} ब्लॉक के नीचे रखा जाता है।
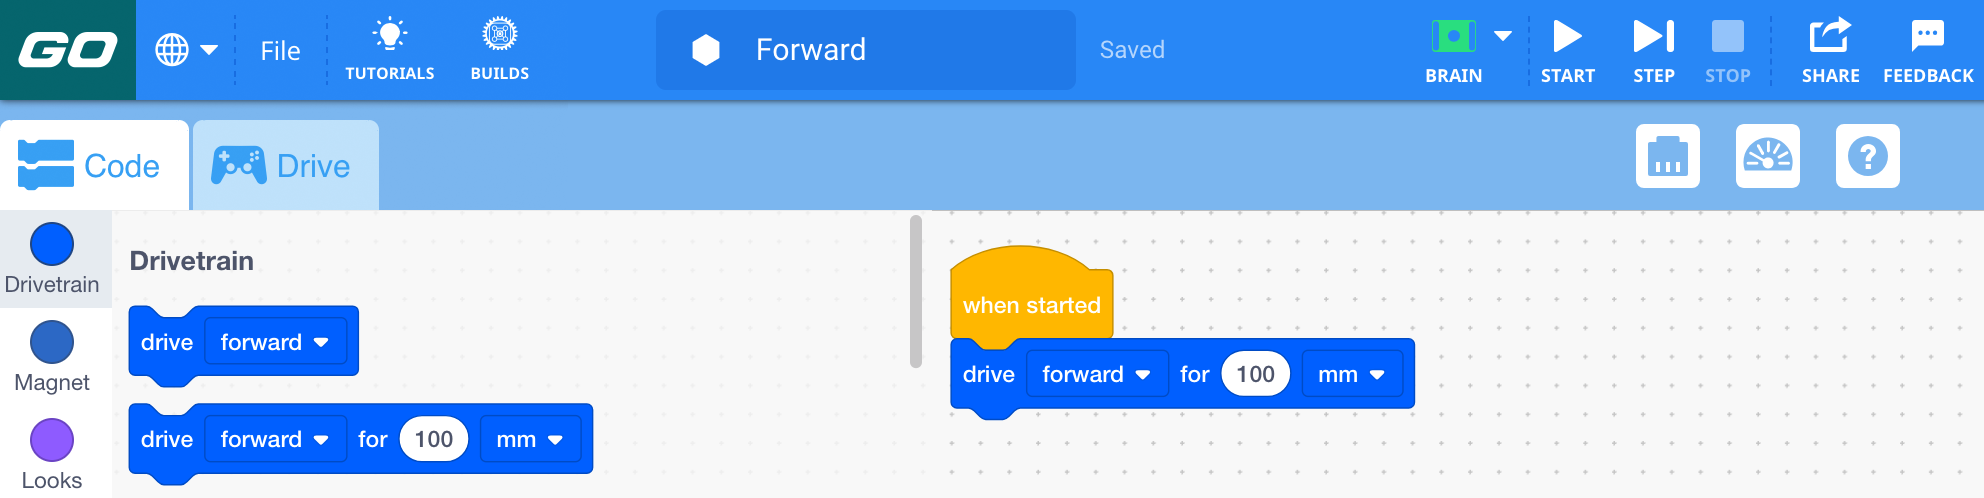
[ड्राइव फॉर] ब्लॉक जोड़ें -
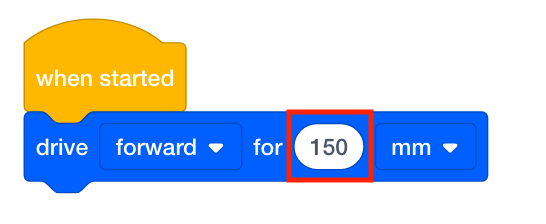
[ड्राइव फॉर] ब्लॉक के पैरामीटर को 150 मिमी में बदलें।
- छात्रों को यह मॉडल दिखाएं कि [Drive for] ब्लॉक में दिए गए मापदंडों के आधार पर कोड बेस रोबोट कितनी दूर तक चलेगा, इसका अनुमान कैसे लगाया जाए। छात्रों को कोड बेस को प्रारंभिक स्थिति में रखने के लिए कहें, फिर अनुमान लगाएं कि रोबोट कितनी दूर तक चलेगा। उन्हें उस स्थान पर एक मार्कर लगाना चाहिए जहां उन्हें लगता है कि कोड बेस समाप्त होगा।
-
छात्रों को यह समझाना कि प्रोजेक्ट शुरू करने के लिए टूलबार में 'स्टार्ट' बटन का चयन कैसे करें।
- एक बार जब छात्र व्यवहार का अवलोकन कर लें, तो छात्रों को यह बताएं कि वे अपने प्रोजेक्ट पर वापस कैसे जाएं, [ड्राइव फॉर] ब्लॉक के मापदंडों को 150 मिमी से किसी अन्य दूरी, जैसे 200 मिमी या 250 मिमी में कैसे संपादित करें। फिर, यह देखने के लिए प्रोजेक्ट को दोबारा शुरू करें कि पैरामीटर में बदलाव ने कोड बेस रोबोट की गति को कैसे प्रभावित किया।
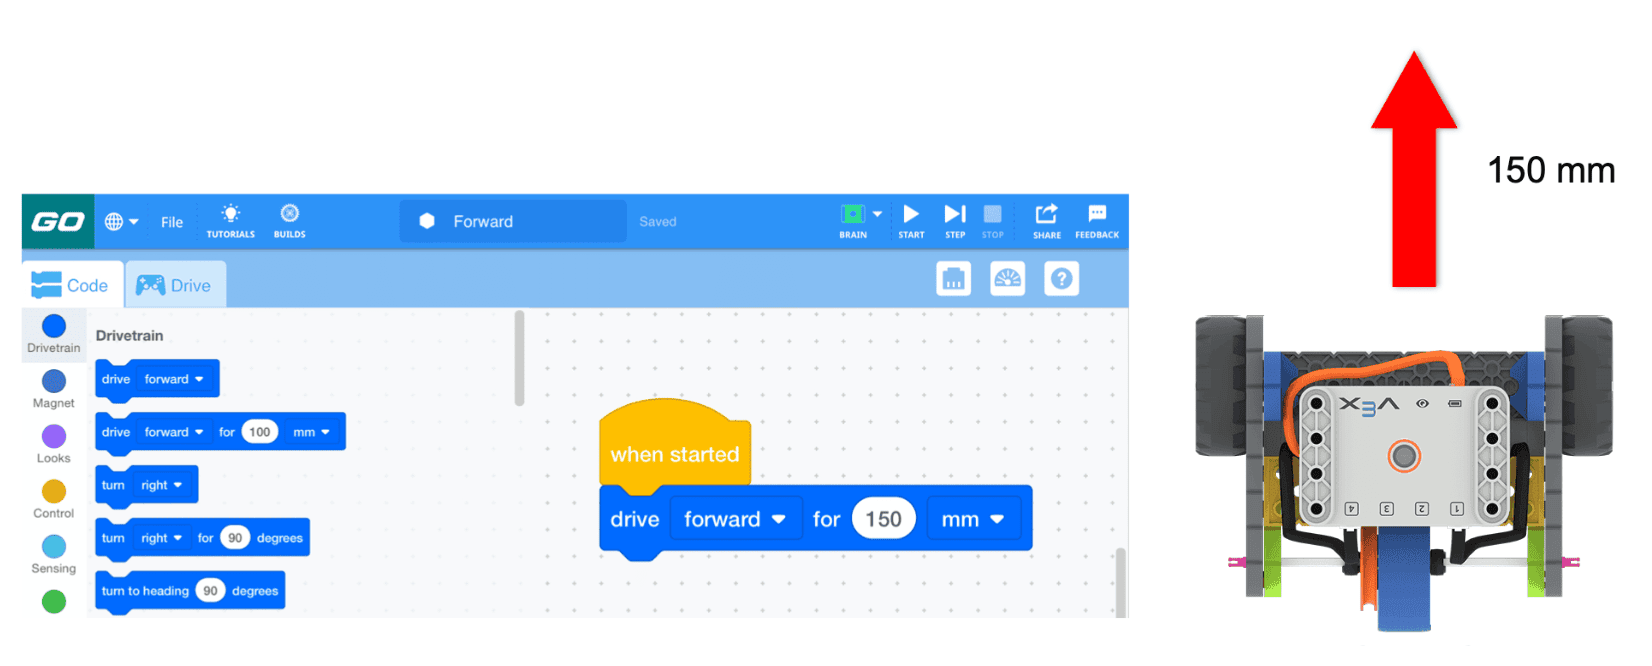
आगे 150 मिमी - छात्रों के अवलोकन और परियोजना के लक्ष्यों के बारे में चर्चा को सुगम बनाएं: निम्नलिखितपूछकर चर्चा को सुगम बनाएं:
- क्या आप मुझे अपने हाथों से दिखा सकते हैं कि प्रोजेक्ट शुरू करने से पहले आपको क्या लगता था कि कोड बेस रोबोट कितनी दूर तक चलेगा?
- आपने दूरी पैरामीटर को किसमें बदला और क्यों? दूरी में बदलाव होने के बाद आपको क्या लगता है कि कोड बेस रोबोट अब कितनी दूरी तय करेगा?
- तय की गई दूरी आपके अनुमान से कितनी मेल खाती है?
- आपने इस प्रोजेक्ट के लिए किस श्रेणी के ब्लॉक का उपयोग किया?
रोबोट की गति के कोड बेस पर चर्चा करें - छात्रों को याद दिलाएं कि परियोजना बनाते और शुरू करते समय उनके मन प्रश्न उठ सकते हैं छात्रों को याद दिलाएं कि नए कॉन्सेप्ट सीखने में कई प्रयास लग सकते हैं और यदि वे पहले प्रयास में असफल होते हैं तो उन्हें दोबारा कोशिश करने के लिए प्रोत्साहित करें।
- प्रश्न छात्रों से यह सोचने के लिए कहें कि कोड बेस रोबोट को कक्षा के एक छोर से दूसरे छोर तक जाने के लिए कितनी दूरी तय करनी होगी। छात्रों को यह समझने में मदद करें कि इस प्रकार की योजना रोजमर्रा की जिंदगी में क्यों उपयोगी है। छात्रों से पूछें कि योजना बनाने और सटीक निर्देश देने की क्षमता नौकरी के लिए कैसे उपयोगी हो सकती है? छात्रों से पूछें कि क्या वे किसी ऐसे काम के बारे में सोच सकते हैं जिसमें दिशा-निर्देशों की आवश्यकता होती है?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह ने अपनी परियोजनापूरी कर ली हो, एक बातचीत के लिए एक साथ आएं।
- क्या कोड बेस रोबोट वहीं पहुंचा जहां आपने सोचा था कि वह जाएगा? यदि नहीं, तो यह आपके अनुमान के कितना करीब था?
- आपने अपने प्रोजेक्ट को कैसे संपादित किया? आपने कौन सी नई दूरी चुनी?
- क्या आपको [Drive for] ब्लॉक में दूरी बदलते समय कोई कठिनाई हुई?
ड्राइवट्रेन का परिचय:
- अब जब हमने यह जान लिया है कि VEXcode GO का उपयोग करके अपने कोड बेस रोबोट को आगे कैसे चलाया जाए, तो आपको क्या लगता है कि इसमें "ड्राइवट्रेन" नामक ब्लॉक सेक्शन क्यों है?
- आपके अनुसार ड्राइवट्रेन क्या होता है? क्या आप अपनी सोच समझा सकते हैं?
- क्या आप मुझे इशारों की मदद से दिखा सकते हैं कि आपके अनुसार कोड बेस रोबोट में ड्राइवट्रेन कहाँ स्थित है?
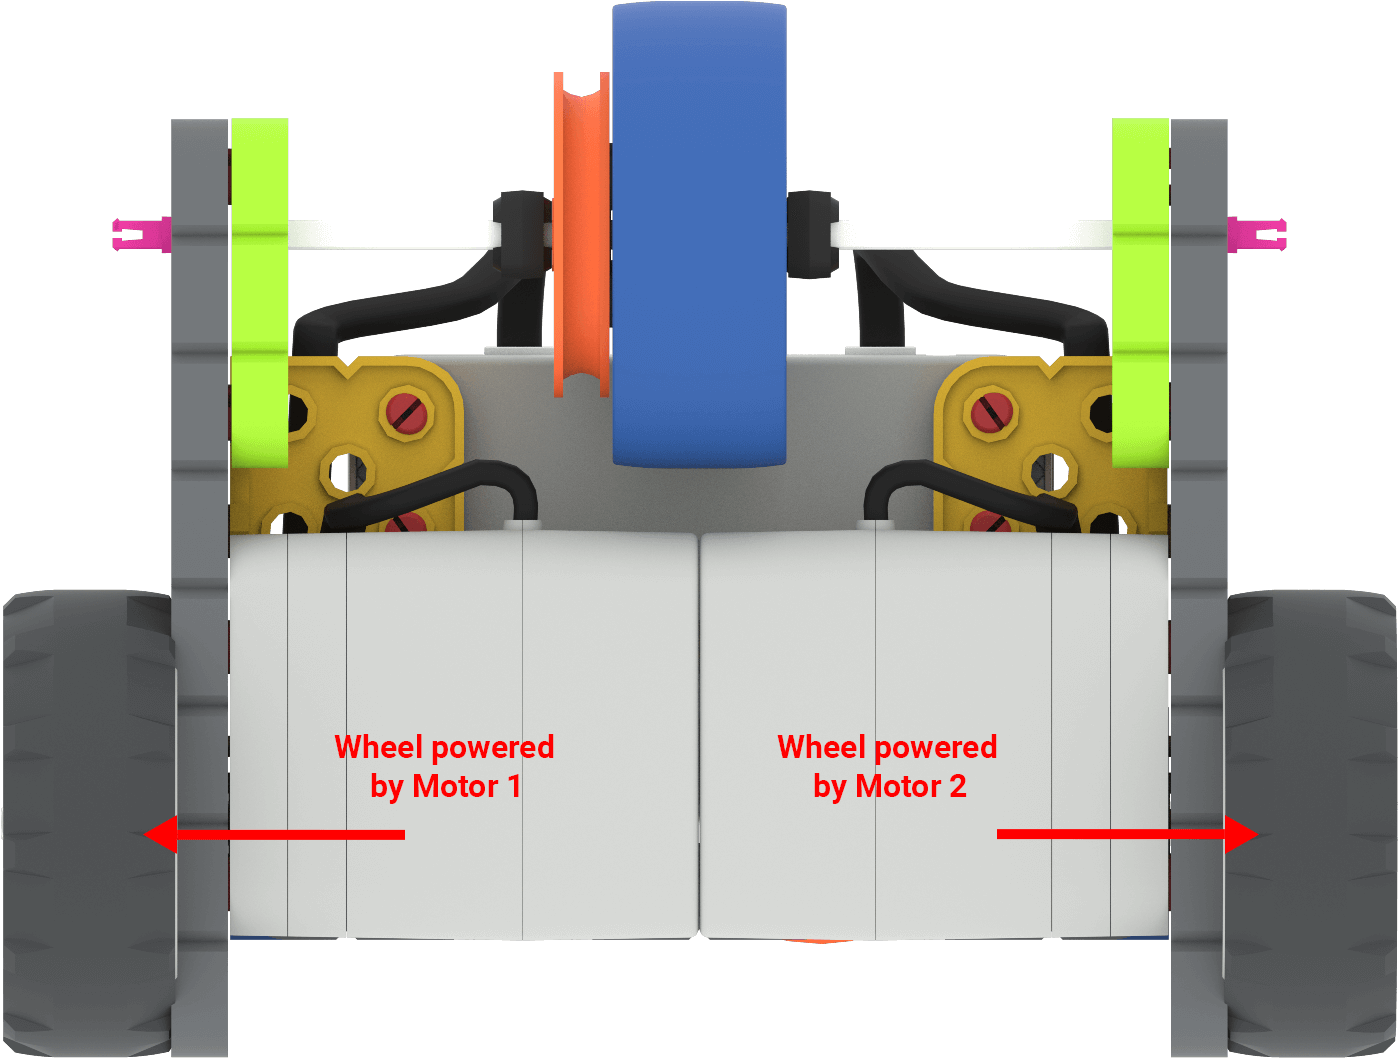
- क्या आप अपने कोड बेस रोबोट के निचले हिस्से को देखकर यह पहचान सकते हैं कि इस ड्राइवट्रेन में मोटरें कहाँ स्थित हैं और वे किन पहियों से जुड़ी हैं?
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे अपने कोड बेस रोबोट को आगे और पीछे की ओर ले जाने का तरीका खोजेंगे!
शुरुआत में, प्रत्येक समूह के पास एक डिवाइस, VEXcode GO, कम से कम एक प्लेसमेंट मार्कर और एक निर्मित कोड बेस होना चाहिए। नीचे दिए गए एनिमेशन को देखें कि कोड बेस विपरीत दिशा में कैसे चलता है। एनीमेशन में, कोड बेस टाइल के ऊपरी बाएं कोने से शुरू होता है, और 150 मिमी पीछे की ओर चलता है, फिर रुक जाता है। इसके बाद यह शुरुआती स्थिति में लौट आता है और 75 मिमी तक पीछे की ओर चलता है।
वीडियो फाइल - मॉडलमॉडल छात्रों के लिए यह बताता है कि किसी डिवाइस पर VEXcode GO कैसे लॉन्च करें और अपने प्रोजेक्ट का नाम बदलकर Reverse कैसे रखें। छात्रों को यह दिखाएं कि वे इस प्रोजेक्ट को अपने पहले प्रोजेक्ट से अलग सेव करने के लिए 'सेव ऐज़' विकल्प चुनें।
अधिक जानकारी के लिए, प्रोजेक्ट खोलें और सहेजेंलेख में दिए गए चरणों को देखें।
-
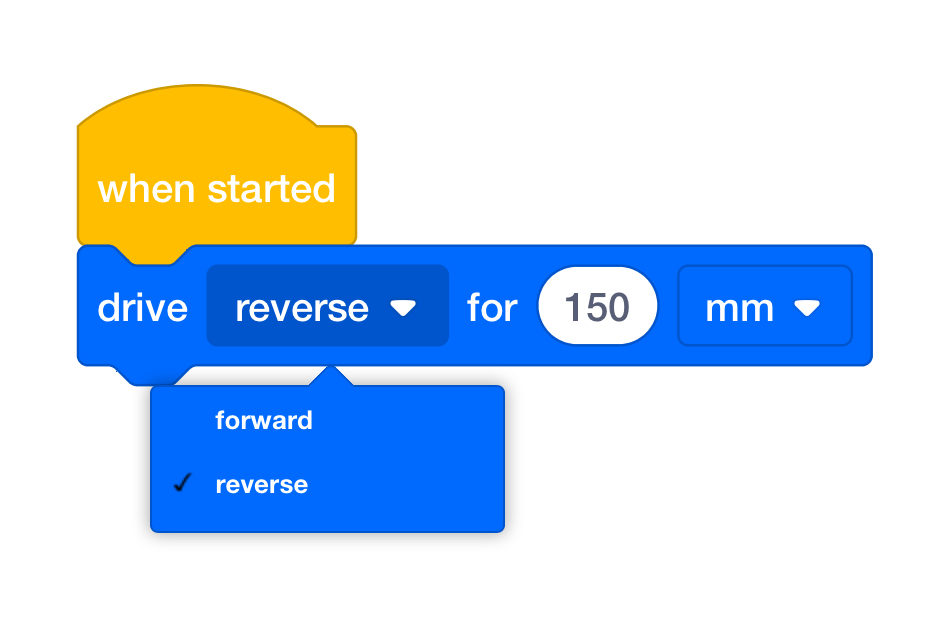
[Drive for] ब्लॉक पर पैरामीटर को बदलकर कोड बेस को रिवर्स में चलाने का तरीका बताएं।
पैरामीटर बदलें (उल्टा) - नाटक के भाग 1 में बताई गई अनुमान प्रक्रिया का ही प्रयोग करें। छात्रों को कोड बेस को प्रारंभिक स्थिति में रखने के लिए कहें, फिर अनुमान लगाएं कि रोबोट कितनी दूर तक चलेगा। उन्हें उस स्थान पर एक मार्कर लगाना चाहिए जहां उन्हें लगता है कि कोड बेस समाप्त होगा।
-
छात्रों को अपने प्रोजेक्ट शुरू करने दें। यदि कनेक्शन संबंधी समस्याएं उत्पन्न होती हैं, तो आपको उन्हें VEX GO Brainकनेक्ट करने के चरणों को याद दिलाने की आवश्यकता हो सकती है।
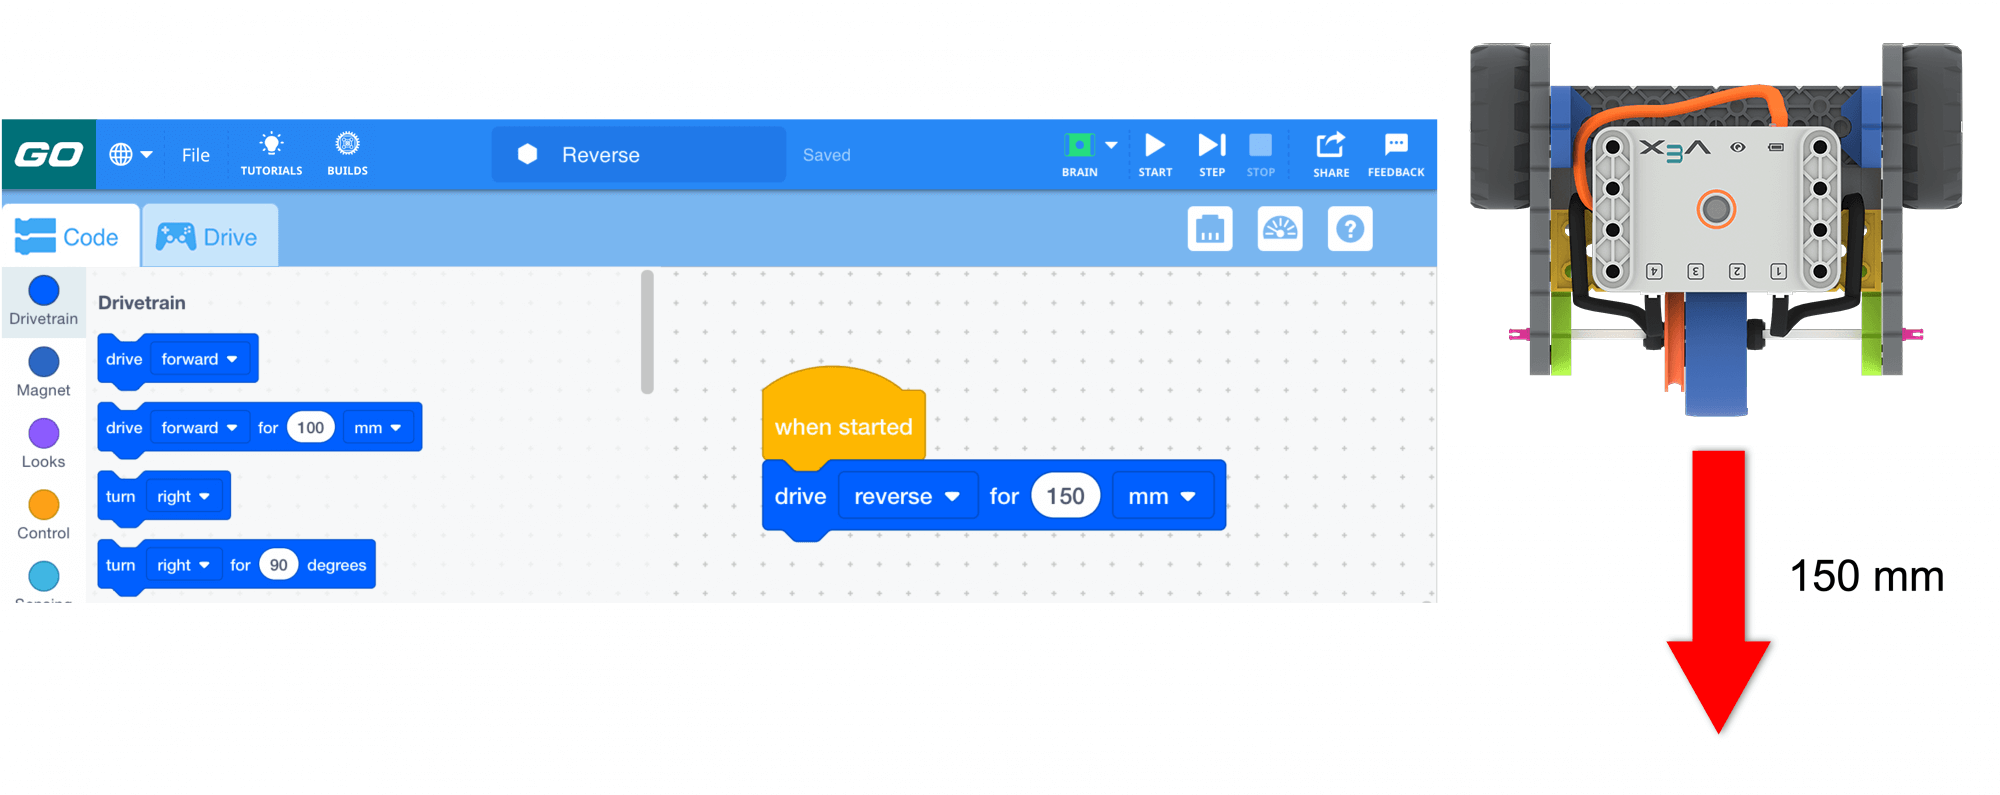
रिवर्स 150 मिमी - जब छात्र रिवर्स में गाड़ी चलाने के व्यवहार को देख लें, तो उन्हें यह दिखाएं कि वे अपने प्रोजेक्ट पर वापस कैसे जा सकते हैं। फिर उन्हें अपने प्रोजेक्ट का नाम बदलकरफॉरवर्ड एंड रिवर्स रख देना चाहिए। अधिक जानकारी के लिए, ओपन एंड सेववीईएक्स लाइब्रेरी लेख में दिए गए चरणों को देखें।
-
छात्रों के लिए दूसरा [ड्राइव फॉर] ब्लॉक जोड़ने का मॉडल। एक [ड्राइव फॉर] ब्लॉक में रोबोट को आगे की ओर चलना चाहिए, और दूसरे में रोबोट को पीछे की ओर चलना चाहिए। [ड्राइव फॉर] ब्लॉक के पैरामीटर को संपादित करने का तरीका मॉडल करें, और फिर यह देखने के लिए प्रोजेक्ट को फिर से शुरू करें कि पैरामीटर में बदलाव ने कोड बेस रोबोट की गति को कैसे प्रभावित किया।
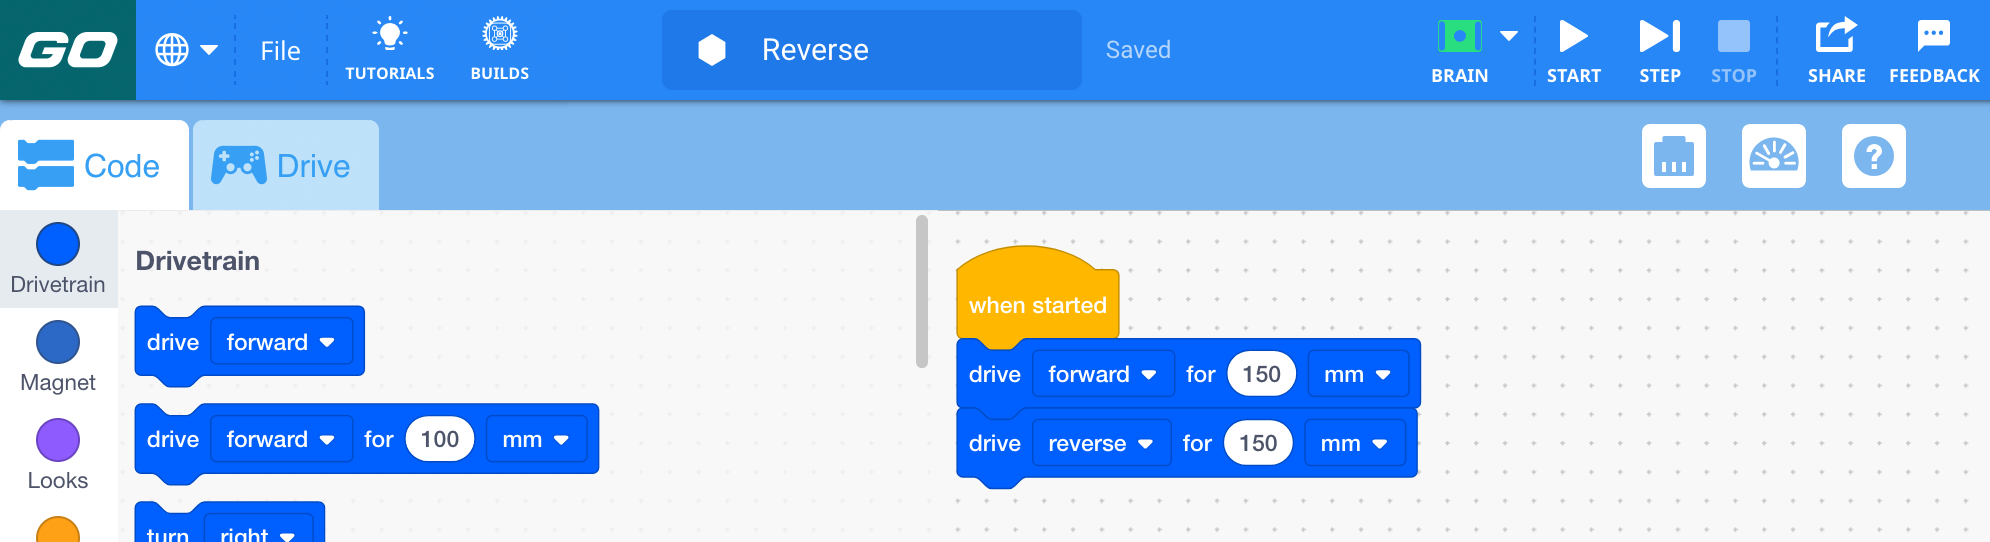
आगे और पीछे
-
- छात्रों द्वारा अपनी परियोजनाओं को संपादित करने और रोबोट के व्यवहार का अवलोकन करने के दौराननिम्नलिखित प्रश्न पूछकर चर्चा को सुगम बनाएं:
- क्या आप मुझे अपने हाथों से दिखा सकते हैं कि प्रोजेक्ट चलाने से पहले आपके अनुमान के अनुसार कोड बेस रोबोट कितनी दूर तक चलेगा?
- आपने दूरी पैरामीटर को किसमें बदला और क्यों? दूरी में बदलाव होने के बाद आपको क्या लगता है कि कोड बेस रोबोट अब कितनी दूरी तय करेगा?
- जब आपने एक और [ड्राइव फॉर] ब्लॉक जोड़ा, तो क्या आपने उन्हें समान दूरी तय करने के लिए सेट किया था? क्या उनका एक जैसा होना जरूरी है? क्यों या क्यों नहीं?
- यदि मेरे कोड बेस रोबोट को 100 मिमी आगे बढ़ने के लिए कोड किया गया है, तो यदि मैं चाहता हूं कि यह दोगुनी दूरी तय करे तो मुझे दूरी में कितना बदलाव करना होगा?
रोबोट की गति के कोड बेस पर चर्चा करें - रिमाइंडररिमाइंडर छात्रों के मन में प्रोजेक्ट को संपादित करने और शुरू करने के दौरान प्रश्न हो सकते हैं। छात्रों को याद दिलाएं कि नए कॉन्सेप्ट सीखने में कई प्रयास लग सकते हैं और यदि वे प्रोजेक्ट में ब्लॉक जोड़ने और संपादित करने में असफल होते हैं तो उन्हें फिर से प्रयास करने के लिए प्रोत्साहित करें।
- प्रश्नछात्रों से यह सोचने के लिए कहें कि यदि वे चाहते हैं कि कोड बेस रोबोट दरवाजे तक जाए और फिर वापस वहीं आ जाए जहां से उसने शुरू किया था, तो उसे कैसे चलना होगा। कोड बेस रोबोट अब आगे और पीछे की ओर चलकर किस प्रकार के कार्य या नौकरियां कर सकता है? छात्रों से एक ऐसा कार्य सुझाने के लिए कहें जिसे कोड बेस रोबोट अब आगे और पीछे की गति का उपयोग करके पूरा कर सके।
वैकल्पिक: समूह इस अनुभव के इस बिंदु पर आवश्यकता पड़ने पर अपने कोड बेस रोबोट को विघटित कर सकते हैं। वे आगामी प्रयोगशालाओं में भी इसी संरचना का उपयोग करेंगे, इसलिए यह शिक्षकों के लिए एक विकल्प है।