पाठ 1: VEXcode VR प्रोजेक्ट में नेत्र सेंसर
VEXcode VR प्रोजेक्ट में नेत्र सेंसर का उपयोग करना
वीआर रोबोट पर लगे नेत्र सेंसर का उपयोग कई तरीकों से किया जा सकता है। ध्यान दें कि डाउन आई सेंसर खेल के मैदान के फर्श को एक वस्तु के रूप में नहीं पहचानता है। डिस्क जैसी अन्य वस्तुएं ऑब्जेक्ट के रूप में पंजीकृत होंगी। फ्रंट आई सेंसर खेल के मैदानों में दीवारों का पता लगा लेता है।
आई सेंसर, सेंसर के पास मौजूद किसी वस्तु के रंग का पता लगा सकते हैं, जैसे कि डिस्क मेज़ प्लेग्राउंड में मौजूद रंगीन डिस्क। यह तब उपयोगी होता है जब आप चाहते हैं कि वीआर रोबोट अलग-अलग रंगों की वस्तुओं को छांटे, किसी विशेष रंग की वस्तु तक जाए, या किसी वस्तु के रंग के आधार पर अलग-अलग व्यवहार करे।
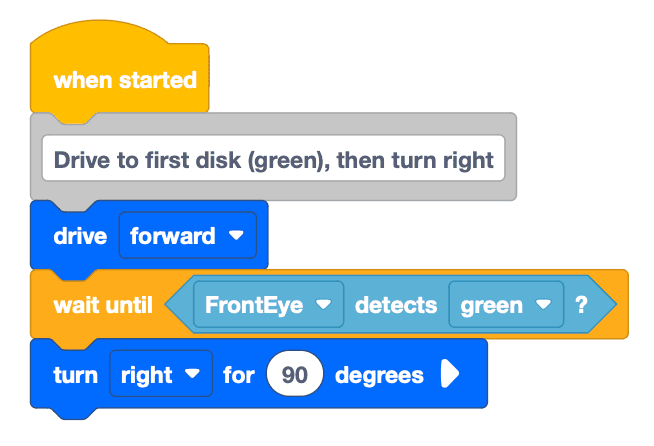
इस प्रोजेक्ट में, वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि उसकी सामने वाली आंख किसी हरी वस्तु का पता नहीं लगा लेती। जैसे ही कोई हरी वस्तु दिखाई देगी, वीआर रोबोट दाईं ओर मुड़ जाएगा।