मुख्य सामग्री पर जाएं

पाठ 3: परियोजना के बाद का सारांश

  • जब यह प्रोजेक्ट चलाया जाता है, तो वीआर रोबोट पहले हरे डिस्क से टकराने पर भी आगे बढ़ता रहता है।
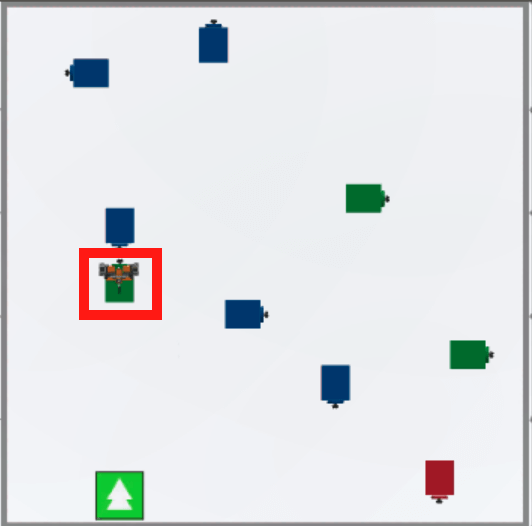
    हमारे VEXcode ब्लॉक्स प्रोजेक्ट को चलाने के बाद VR डिस्क मेज़ प्लेग्राउंड का ऊपर से नीचे का दृश्य। वीआर रोबोट आगे बढ़ते हुए सीधे अपने सामने मौजूद पहले हरे डिस्क से टकराकर चुनौती में असफल हो गया।
  • यह प्रोजेक्ट केवल वीआर रोबोट को प्रोजेक्ट की शुरुआत में प्रत्येक [यदि तब] ब्लॉक की शर्तों की जांच करने का निर्देश देता है।
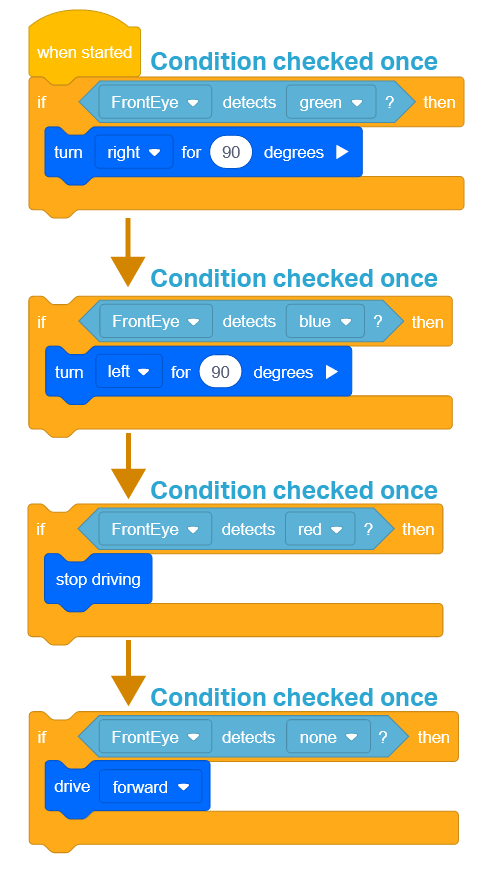
    हमारे VEXcode VR ब्लॉक्स प्रोजेक्ट में लॉजिक के प्रवाह का एक आरेख। तीरों से यह संकेत मिलता है कि प्रोजेक्ट समाप्त होने से पहले प्रत्येक if स्टेटमेंट केवल एक बार ही चलता है, जिससे हमारा प्रोजेक्ट हमारी अपेक्षा से कहीं कम प्रतिक्रियाशील हो जाता है। हमारी परियोजना यह जांच करती है कि क्या सामने वाली आंख हरे रंग का पता लगाती है, और यदि ऐसा होता है तो यह 90 डिग्री दाईं ओर मुड़ जाती है। इसके बाद, यदि सामने वाली आंख नीले रंग का पता लगाती है तो वह 90 डिग्री बाईं ओर मुड़ जाती है। इसके बाद, अगर सामने वाली बत्ती लाल रंग का पता लगाती है तो गाड़ी चलाना बंद कर देती है। अंत में, यदि सामने वाली आंख को कुछ भी दिखाई नहीं देता है तो वह आगे बढ़ती है।
  • [If then] ब्लॉक [Wait until] ब्लॉक से अलग है।
    • [तब तक प्रतीक्षा करें] जब तक कि ब्लॉकों को वीआर रोबोट द्वारा कोई निर्णय लेने की आवश्यकता न हो। जब शर्त सत्य होती है, तो [Wait until] ब्लॉक स्टैक में अगले ब्लॉक को चलाता है। जब स्थिति FALSE होती है, तो [Wait until] ब्लॉक स्थिति के TRUE होने तक प्रतीक्षा करता रहता है और प्रोजेक्ट के बाकी हिस्से को चलने से रोक देता है।
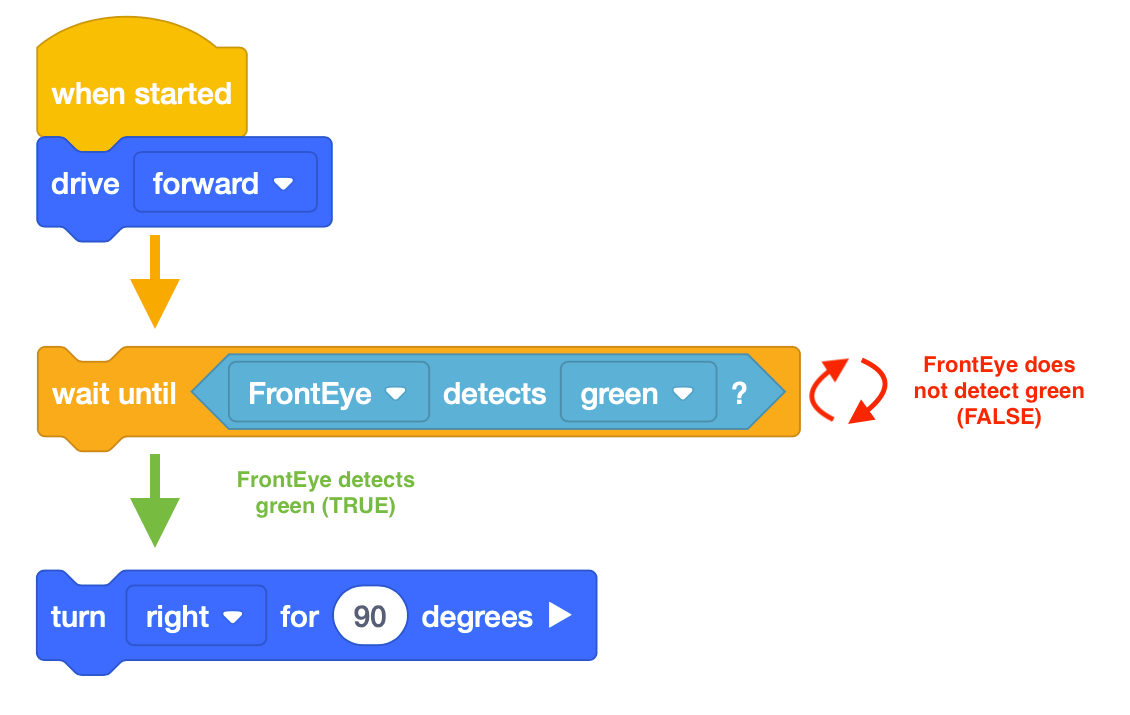
      एक उदाहरण VEXcode VR प्रोजेक्ट के प्रवाह का आरेख, जिसमें Drive Forward ब्लॉक और Turn Right for 90 degrees ब्लॉक के बीच Wait Until ब्लॉक का उपयोग किया गया है। वेट अंटिल ब्लॉक का पैरामीटर 'फ्रंट आई ने हरा रंग पहचाना?' पढ़ता है। तीर तर्क के प्रवाह को दर्शाते हैं, जिससे पता चलता है कि वेट अंटिल ब्लॉक प्रोग्राम को तब तक आगे बढ़ने के लिए रोक कर रखता है जब तक कि उसका पैरामीटर सत्य नहीं हो जाता, और फिर यह आगे बढ़ना बंद कर देता है और 90 डिग्री दाईं ओर मुड़ जाता है।
    • [यदि तब] ब्लॉक के लिए वीआर रोबोट को निर्णय लेने की आवश्यकता होती है। यदि शर्त सत्य है, तो [If then] C ब्लॉक के अंदर के ब्लॉक चलाए जाते हैं। यदि शर्त गलत है, तो [If then] C ब्लॉक के अंदर के ब्लॉक छोड़ दिए जाते हैं।
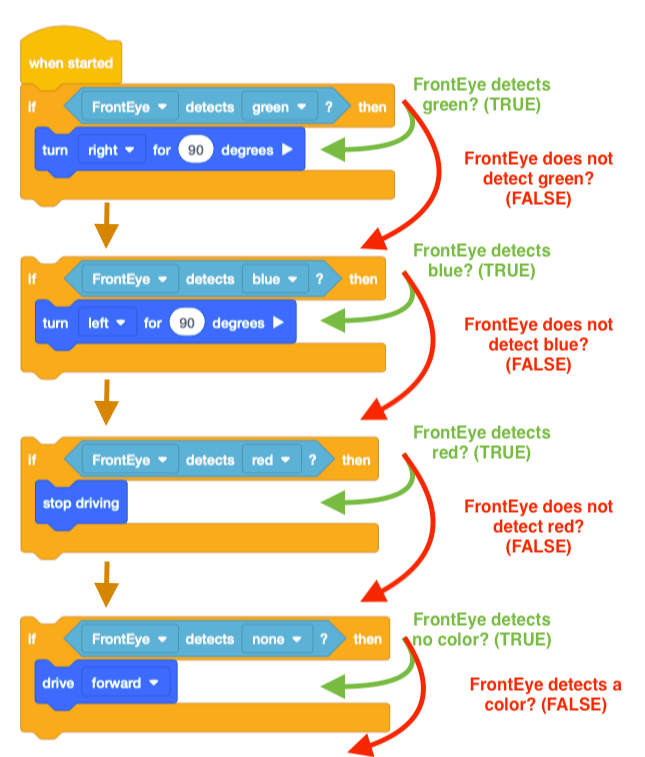
      हमारे VEXcode VR ब्लॉक्स प्रोजेक्ट में लॉजिक के प्रवाह का एक आरेख। तीर यह दर्शाते हैं कि प्रत्येक if स्टेटमेंट की जाँच केवल एक बार की जाती है, जिससे इसके आंतरिक ब्लॉकों को प्रोग्राम के प्रवाह के अगले if स्टेटमेंट पर जारी रहने से पहले चलने का विकल्प मिलता है। अंतिम if स्टेटमेंट की जांच हो जाने के बाद, लॉजिक का प्रवाह कभी भी वापस किसी भी if स्टेटमेंट की जांच करने के लिए लूप नहीं करता है, जिससे प्रोजेक्ट हमारी अपेक्षा से कहीं कम प्रतिक्रियाशील हो जाता है। हमारी परियोजना यह जांच करती है कि क्या सामने वाली आंख हरे रंग का पता लगाती है, और यदि ऐसा होता है तो यह 90 डिग्री दाईं ओर मुड़ जाती है। इसके बाद, यदि सामने वाली आंख नीले रंग का पता लगाती है तो वह 90 डिग्री बाईं ओर मुड़ जाती है। इसके बाद, अगर सामने वाली बत्ती लाल रंग का पता लगाती है तो गाड़ी चलाना बंद कर देती है। अंत में, यदि सामने वाली आंख को कुछ भी दिखाई नहीं देता है तो वह आगे बढ़ती है।
  • वीआर रोबोट आगे बढ़ता रहेगा क्योंकि प्रोजेक्ट की शुरुआत में स्टैक में अंतिम [इफ देन] ब्लॉक को TRUE के रूप में रिपोर्ट किया गया था और अन्य सभी ब्लॉकों को FALSE के रूप में रिपोर्ट किया गया था।
  • अगले पाठ पर जाने से पहले प्रोजेक्ट को सेव कर लें।

प्रश्न

पाठ की प्रश्नोत्तरी तक पहुँचने के लिए कृपया नीचे दिए गए लिंक का चयन करें।

गूगल डॉक / .docx / .pdf