
पाठ 1: नेत्र संवेदक
इस पाठ में, आप वीआर रोबोट पर मौजूद फ्रंट आई और डाउन आई सेंसर के बारे में जानेंगे। आप आई सेंसर का उपयोग करना सीखेंगे और यह समझेंगे कि वीईएक्सकोड वीआर प्रोजेक्ट में आई सेंसर का उपयोग क्यों किया जाता है।
सीखने के परिणाम
- यह पहचानें कि नेत्र संवेदक किसी वस्तु की उपस्थिति और उस वस्तु के रंग (लाल, हरा, नीला, कोई नहीं) का पता लगा सकता है।
- यह पहचानें कि एक वीआर रोबोट में दो नेत्र सेंसर होते हैं, एक आगे की ओर और दूसरा नीचे की ओर।
- यह पहचानें कि <Eye Sensor near object> ब्लॉक एक बूलियन रिपोर्टर ब्लॉक है जो TRUE रिपोर्ट करता है जब आई सेंसर किसी ऐसी वस्तु के करीब होता है जिसमें पता लगाने योग्य रंग होते हैं और FALSE रिपोर्ट करता है जब वह करीब नहीं होता है।
- यह पहचानें कि <Color sensing> ब्लॉक एक बूलियन रिपोर्टर ब्लॉक है जो आई सेंसर द्वारा चयनित रंग का पता लगाने पर TRUE और चयनित रंग से भिन्न रंग का पता लगाने पर FALSE रिपोर्ट करता है।
- बताइए कि VEXcode VR प्रोजेक्ट में आई सेंसर का उपयोग क्यों किया जाएगा।
नेत्र सेंसर
आई सेंसर यह पता लगा सकता है कि कोई वस्तु मौजूद है या नहीं, और यदि है, तो वस्तु के रंग का पता लगा सकता है (लाल, हरा, नीला, कोई नहीं)।
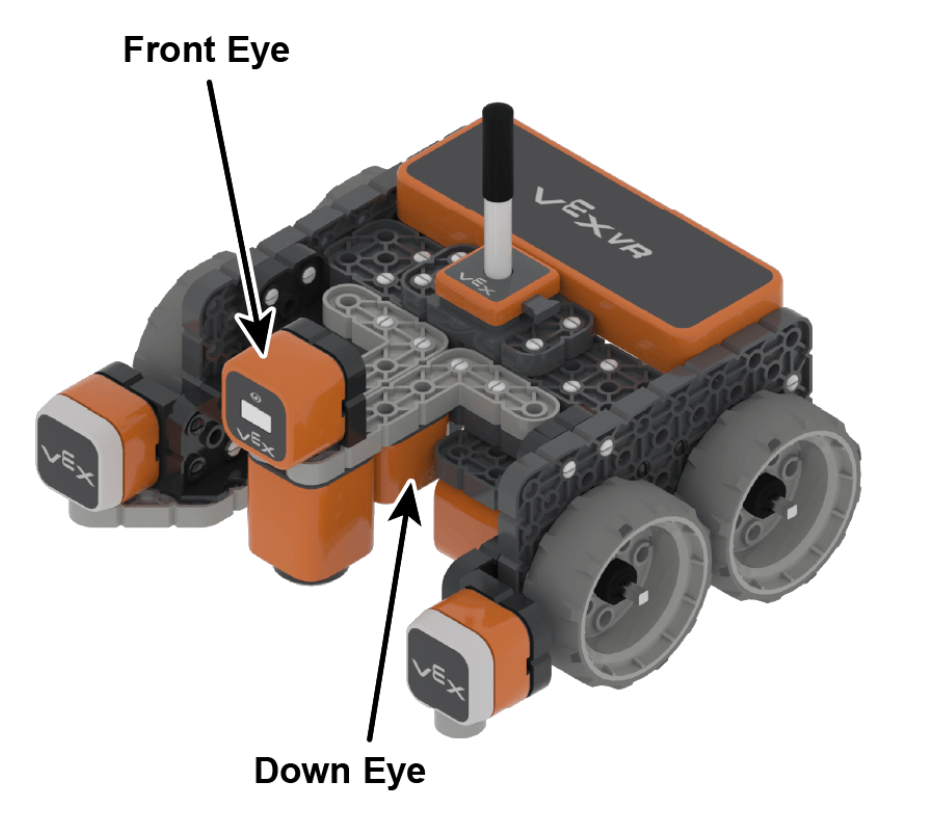
एक वीआर रोबोट में दो नेत्र सेंसर होते हैं - एक फ्रंट आई सेंसर और एक डाउन आई सेंसर। फ्रंट आई सेंसर वीआर रोबोट के सामने लगा होता है और आगे की ओर मुख किए रहता है। डाउन आई सेंसर वीआर रोबोट के नीचे लगा होता है और नीचे की ओर मुख किए रहता है।
आई सेंसर के बारे में और VEXcode VR प्रोजेक्ट्स में आई सेंसर के सामान्य उपयोगों के बारे में अधिक जानने के लिए, आई सेंसर - रोबोट फीचर्स - VEXcode VR लेख देखें।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।