
पाठ 3: नंबर '1' की ओर बढ़ें
- वीआर रोबोट को शुरुआती स्थिति में वापस लाने के लिए प्लेग्राउंड को रीसेट करें।
-
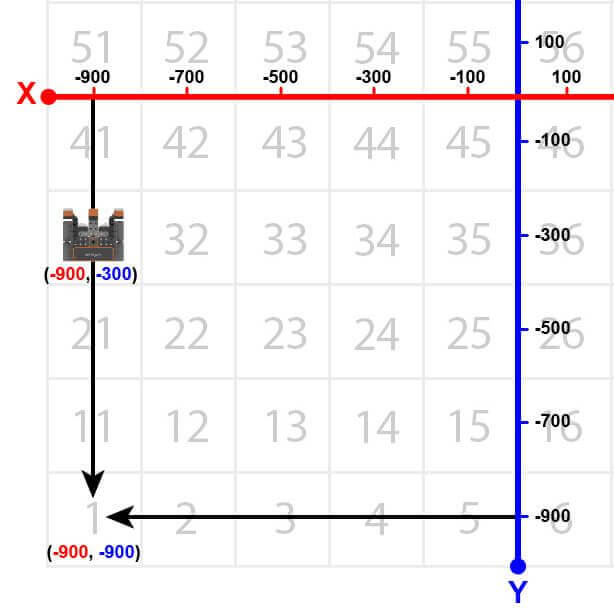
अब, वीआर रोबोट मुड़ जाएगा और नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '31' पर पहुंचने के बाद नंबर '1' पर वापस आ जाएगा।
- स्टॉप कमांड को हटा दें और इसे निम्नलिखित कमांड से बदल दें। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    while location.position(Y, MM) < -300:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 180, DEGREES)

    while location.position(Y, MM) > -900:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

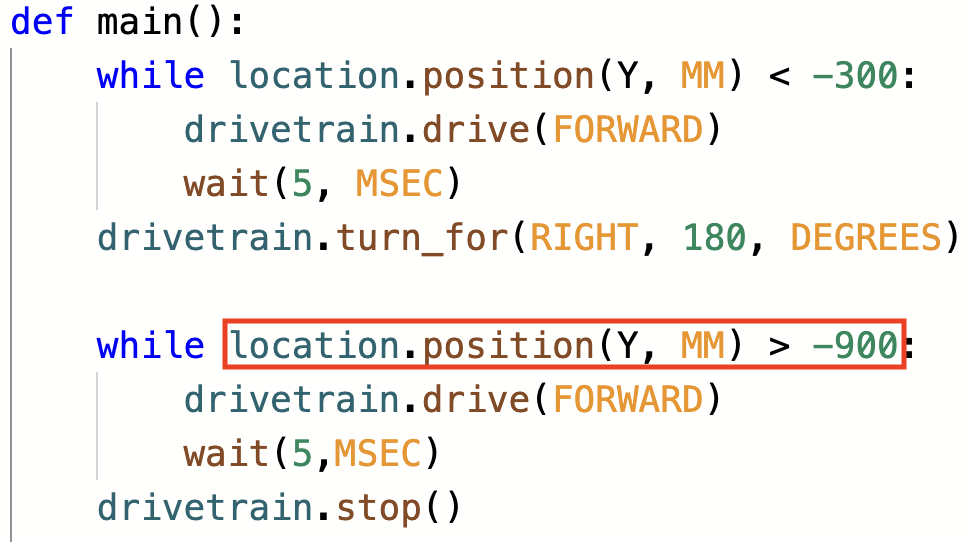
drivetrain.stop()- ध्यान दें कि दूसरे while लूप में लेस देन ऑपरेटर के बजाय ग्रेटर देन ऑपरेटर है। ऐसा इसलिए है क्योंकि वीआर रोबोट अब वाई अक्ष पर चल रहा है और संख्याएँ अधिक ऋणात्मक होती जा रही हैं। वीआर रोबोट तब रुक जाएगा जब वाई-मान -900 से कम होगा।
- यदि नंबर ग्रिड मैप प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
- वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करते हुए देखें।
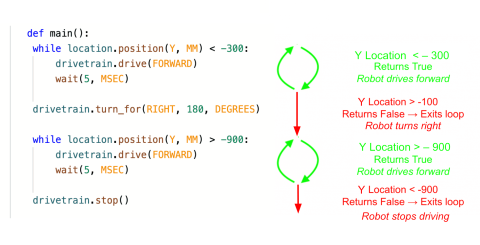
- इस प्रोजेक्ट में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करता है। चूंकि वीआर रोबोट के '1' संख्या की ओर बढ़ने पर वाई-मान घटकर हो जाता है, इसलिए परियोजना में ग्रेटर दैन ऑपरेटर का उपयोग किया गया है।
वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि Y-मान उस निर्देशांक से अधिक यान हो जिस पर इंगित संख्या स्थित है, और तब रुक जाएगा जब उसका Y-मान निर्देशांक के Y-मान से कम या हो जाएगा। चूंकि संख्या '1' का Y-मान -900 है, इसलिए VR रोबोट तब चलना बंद कर देगा जब Y-मान -900 से कम हो जाएगा।
आपकी जानकारी के लिए
प्रोजेक्ट में आमतौर पर टिप्पणियां इसलिए जोड़ी जाती हैं ताकि यह समझाया जा सके कि प्रोग्रामर प्रोजेक्ट के विभिन्न हिस्सों से क्या कार्य करवाना चाहता है। सहयोग करने और समस्याओं का निवारण करने में टिप्पणियाँ सहायक होती हैं, क्योंकि वे कोड को संदर्भ और समग्र अर्थ प्रदान करती हैं। टिप्पणियों का उपयोग करने से प्रोग्रामर को परियोजना के समग्र लक्ष्य और इरादे के बारे में वैचारिक रूप से सोचने में मदद मिलती है, बजाय इसके कि वह "अनुमान लगाए और जांच करे"। पाइथन में टिप्पणियाँ पाउंड चिह्न से शुरू होती हैं और नीचे दिए गए कोड में दिखाए अनुसार हरे रंग में हाइलाइट की जाएंगी। क्या आप यह याद रखना चाहते हैं कि किसी विशेष संख्या के साथ कौन से निर्देशांक जुड़े होते हैं? एक टिप्पणी जोड़ें जिसमें लिखा हो, “(-900, 700) पर स्थित 81 तक ड्राइव करें।” इससे प्रोजेक्ट के विभिन्न अनुभागों और आदेशों के बीच संवाद स्थापित करने में मदद मिलती है।
# "main" में प्रोजेक्ट कोड जोड़ें
def main():
    # (-900, 700) पर स्थित 81 तक ड्राइव करें
    while location.position(Y, MM) < 700:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    # मुड़ें
    drivetrain.turn_for(RIGHT, 180, DEGREES)

    # (-900, -100) पर स्थित 41 तक ड्राइव करें
    while location.position(Y, MM) > -100:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.stop()
टिप्पणियों के बारे में अधिक जानकारी के लिए, VEXcode VR में Python के साथ टिप्पणियों का उपयोग करना लेख देखें।
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।