
खेल
भाग 1 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे VEXcode GO में एक प्रोजेक्ट बनाने जा रहे हैं ताकि कोड बेस को संचालित करके इलेक्ट्रोमैग्नेट के साथ मंगल ग्रह की चट्टान का नमूना (लाल डिस्क) एकत्र किया जा सके, और फिर उसे 'मंगल बेस' (प्रारंभिक बिंदु) पर वापस लाया जा सके।
-
छात्र आपके साथ मिलकर इस परियोजना का निर्माण करेंगे और फिर मंगल ग्रह की सतह (क्षेत्र) पर इसका परीक्षण करेंगे। नीचे दिया गया एनिमेशन दिखाता है कि इस प्रोजेक्ट को शुरू करने पर कोड बेस कैसे आगे बढ़ेगा। रोबोट तब तक आगे बढ़ता है जब तक वह लाल डिस्क तक नहीं पहुंच जाता, फिर वह उसे उठाने के लिए अपने इलेक्ट्रोमैग्नेट को सक्रिय करता है, उसके बाद मुड़कर वापस अपनी शुरुआती स्थिति में लौट आता है।
वीडियो फाइल
-
- मॉडलछात्रों के लिए मॉडल कि वे VEXcode GO में प्रोजेक्ट कैसे बनाएं और अपने प्रोजेक्ट का फील्ड में परीक्षण कैसे करें।
- छात्रों को यह दिखाकर शुरुआत करें कि वे VEXcode GO में अपने कोड बेस पर मौजूद ब्रेन को अपने डिवाइस से कैसे कनेक्ट करें। क्योंकि डिवाइस के अनुसार कनेक्शन के चरण अलग-अलग होते हैं, VEX GO ब्रेन को अपने कंप्यूटर या टैबलेट से कनेक्ट करने के विशिष्ट चरणों के लिए VEXcode GO VEX लाइब्रेरी के कनेक्टिंग लेख देखें
- उन्हें कोड बेस के लिए VEXCode GO को कॉन्फ़िगर करने की भी आवश्यकता होगी। यदि आवश्यक हो, तो "Configure a Code Base VEX Library" लेख में दिए गए चरणों का पालन करें और सुनिश्चित करें कि छात्र टूलबॉक्स में ड्राइवट्रेन ब्लॉक देख सकें।
-
फिर मिलकर अपना प्रोजेक्ट बनाना शुरू करें। सबसे पहले, [Drive for] ब्लॉक को वर्कस्पेस में खींचें और उसे {When started} ब्लॉक से जोड़ दें। दूरी पैरामीटर को 400 मिमी में बदलें। इससे कोड बेस रेड डिस्क से थोड़ा आगे निकलकर उसे इकट्ठा कर लेगा।
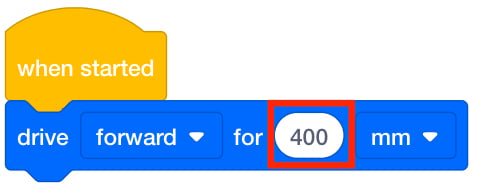
[ड्राइव फॉर] जोड़ें और दूरी निर्धारित करें -
प्रोजेक्ट में [इलेक्ट्रोमैग्नेट को सक्रिय करें] ब्लॉक जोड़ें। इससे विद्युतचुंबक डिस्क को उठा लेगा।
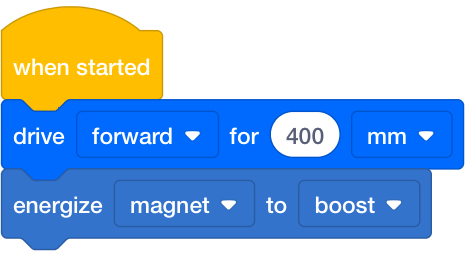
[विद्युतचुंबक को सक्रिय करें] जोड़ें -
[Turn for] ब्लॉक जोड़ें और टर्न वैल्यू को 180 डिग्री पर सेट करें ताकि कोड बेस वापस मार्स बेस पर जाने के लिए घूम सके।
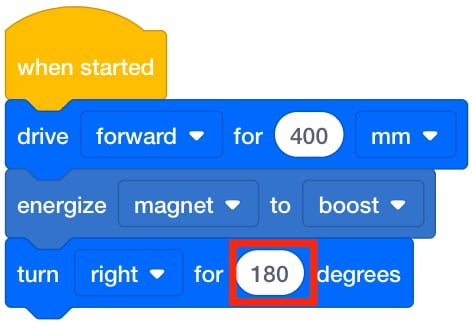
[टर्न फॉर] जोड़ें और 180 डिग्री पर सेट करें -
एक और [ड्राइव फॉर] सेट जोड़ें जो 400 मिमी आगे बढ़ने के लिए सेट हो, और एक और [एनर्जाइज़ इलेक्ट्रोमैग्नेट] ब्लॉक जोड़ें और इसे 'ड्रॉप' पर सेट करें। इससे कोड बेस डिस्क को बेस तक पहुंचा देगा। संपूर्ण परियोजना नीचे दी गई छवि से मेल खानी चाहिए:
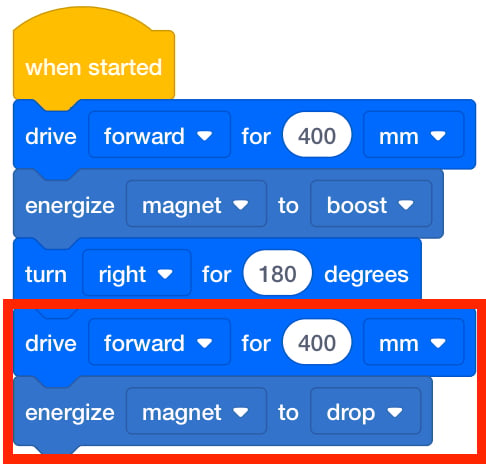
अंतिम ब्लॉक जोड़ें और पैरामीटर सेट करें -
छात्रों को अपने प्रोजेक्ट का नाम Geo Sample 1 रखने और उसे अपने डिवाइस में सेव करने के लिए कहें। VEXcode GO प्रोजेक्ट को सेव करने के लिए डिवाइस-विशिष्ट चरणों के लिए VEXcode GO VEX लाइब्रेरी के ओपन और सेव सेक्शन को देखें।
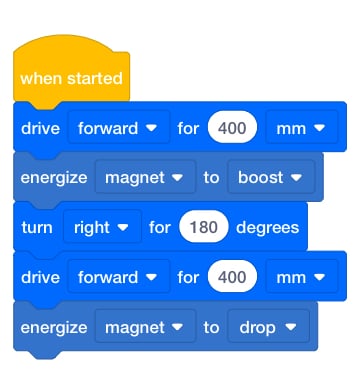
पूर्ण परियोजना - भू-नमूना 1
छात्रों को यह सिखाने के लिए एक मॉडल कि वे अपने प्रोजेक्ट का फील्ड टेस्ट कैसे करें।
-
सबसे पहले, उन्हें दिखाएं कि वे अपने रोबोट को शुरुआती बिंदु (मंगल ग्रह का आधार) पर और लाल डिस्क को मैदान पर कैसे रखें, जैसा कि नीचे दिए गए चित्र में दिखाया गया है। फील्ड पर मौजूद ग्रिड लाइनों का उपयोग अलाइनमेंट में सहायता के लिए करें। डिस्क और विद्युतचुंबक दोनों को क्षेत्र की प्रतिच्छेदी ग्रिड रेखाओं पर संरेखित किया जा सकता है, जिससे छात्रों को अपनी परियोजनाओं का परीक्षण करते समय सफलता के लिए तैयार होने में आसानी हो।
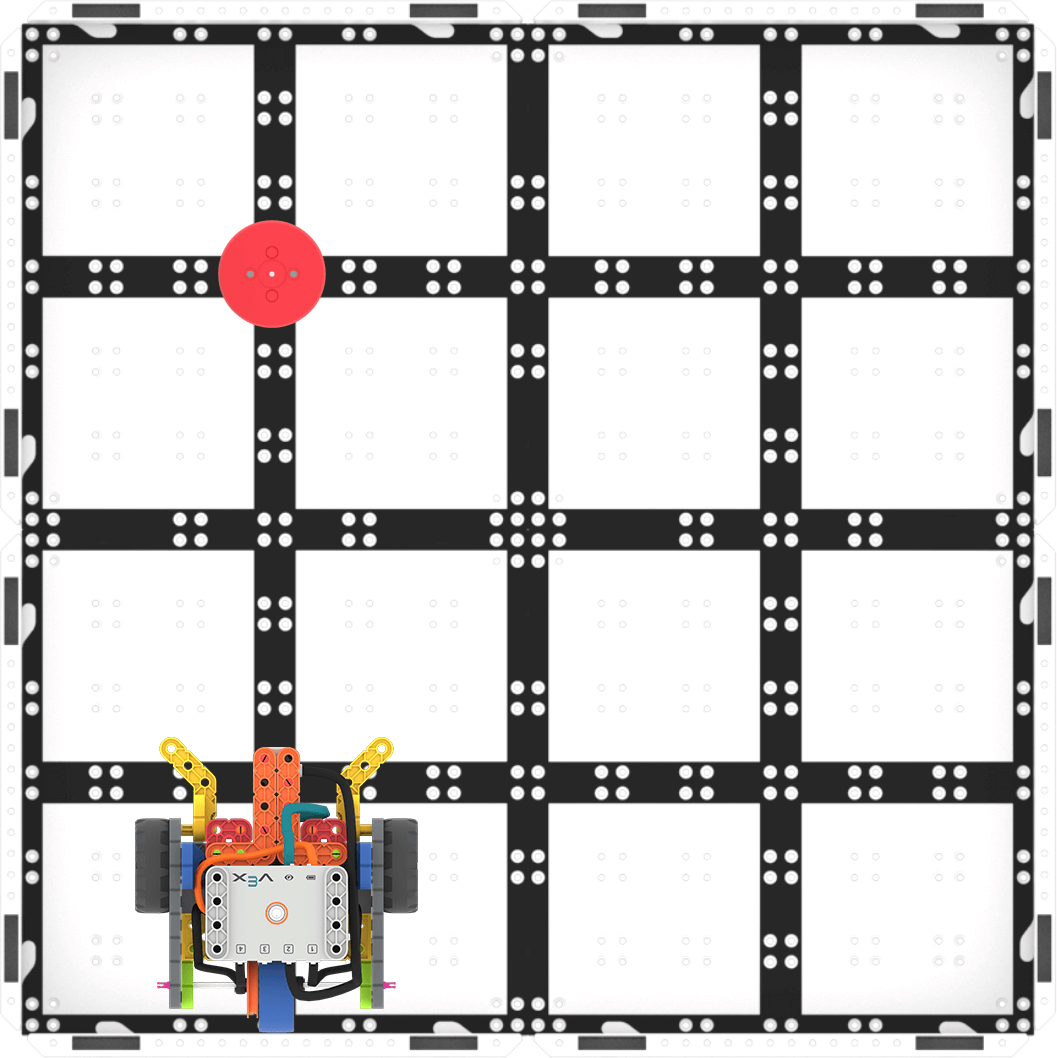
परीक्षण के लिए सेटअप -
एक बार कोड बेस तैयार हो जाने के बाद, प्रोजेक्ट का परीक्षण करने के लिए VEXcode GO में 'स्टार्ट' चुनें।
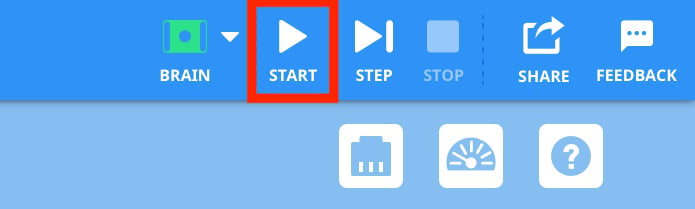
प्रोजेक्ट का परीक्षण करने के लिए 'प्रारंभ' चुनें - छात्रों को प्रोजेक्ट को रोकने के लिए VEXcode GO टूलबार में 'स्टॉप' बटन का चयन करना होगा।
-
- जो छात्र समय से पहले अपना काम पूरा कर लेते हैं और जिन्हें अतिरिक्त चुनौतियों की आवश्यकता होती है, उनसे रेड डिस्क को और दूर ले जाने के लिए कहें। क्या वे अपने कोड को इस तरह से समायोजित कर सकते हैं कि कोड बेस डिस्क को एकत्रित कर ले?
- सुविधा प्रदान करेंछात्रों के साथ बातचीत की सुविधा प्रदान करें क्योंकि वे अपनी परियोजनाओं का परीक्षण कर रहे हैं।
- इस प्रोजेक्ट में कोड बेस किस प्रकार से आगे बढ़ता है?
- कोड बेस को कैसे पता चलता है कि इलेक्ट्रोमैग्नेट को कब सक्रिय करना है?
- हमने रोबोट को बेस पर वापस लौटने के लिए कैसे कोड किया?
अवधारणा पर ध्यान केंद्रित करें, सटीकता पर नहीं। इस प्रयोगशाला का उद्देश्य किसी परियोजना में विद्युतचुंबक के उपयोग की अवधारणा पर ध्यान केंद्रित करना है। यदि छात्रों ने अपने कोड बेस को थोड़ा सा गलत तरीके से व्यवस्थित किया है, या डिस्क उनके पास पहुंचने पर बिल्कुल सही जगह पर नहीं है, तो उन्हें याद दिलाएं कि डिस्क को थोड़ा सा हिलाना ठीक है ताकि यह सुनिश्चित हो सके कि इसे इलेक्ट्रोमैग्नेट द्वारा उठा लिया जाए।
- छात्रों को याद दिलाएं कि भले ही यह एक छोटा प्रोजेक्ट है, फिर वे गलतियाँ कर सकते हैं, और उनके प्रोजेक्ट को सफलतापूर्वक पूरामें एक से अधिक प्रयास लग सकते हैं।
- छात्रों को [Drive for] ब्लॉक में पैरामीटर की जांच करनी चाहिए ताकि यह सुनिश्चित हो सके कि नमूने तक पहुंचने के लिए आवश्यक दूरी सही है।
- उन्हें यह भी जांचना चाहिए कि [Turn for] ब्लॉक में पैरामीटर इस तरह सेट किया गया है कि कोड बेस पूरी तरह से घूम जाए।
छात्रों को अपनी गलतियों को स्वीकार करने के लिए प्रोत्साहित करने हेतु, उनसे इस प्रकार के प्रश्न पूछें:
- आपने कौन सी गलती की जिससे आपको कुछ नया सीखने को मिला?
- प्रयोगशाला के किस हिस्से ने आपको गहन चिंतन करने पर मजबूर किया?
- प्रश्नछात्रों से उन विभिन्न प्रकार के चट्टान और मिट्टी के नमूनों के बारे में पूछें जो उनके अनुसार परसेवरेंस रोवर अपने मिशन पर एकत्र कर रहा है। अगर वे मंगल ग्रह का अध्ययन करने वाले वैज्ञानिक होते, तो वे किस बारे में जानना चाहते? इस मामले की जांच के लिए रोवर किन सेंसरों का उपयोग कर सकता है?
खेल के बीच में विराम & समूह चर्चा
जैसे ही प्रत्येक समूह ने रेड डिस्कको एकत्र करने और वापस करने के लिए अपने कोड बेस को कोडित कर लिया है, एक बातचीत के लिए एक साथ आएं।
- हमारे प्रोजेक्ट में इलेक्ट्रोमैग्नेट कैसे काम करता है? कौन से ब्लॉक विद्युतचुंबक को नियंत्रित करते हैं?
- आपने इलेक्ट्रोमैग्नेट से डिस्क को कैसे गिराया?
- यदि आपको किसी अलग स्थान से डिस्क लाने की आवश्यकता हो तो क्या होगा? आप अपने प्रोजेक्ट में क्या बदलाव कर सकते हैं? आप किन मापदंडों में बदलाव करना चाहेंगे?
भाग 2 - चरण दर चरण
- निर्देशछात्रों को निर्देश दें कि वे प्ले पार्ट 1 में सीखी गई बातों को अपने प्रोजेक्ट पर लागू करने जा रहे हैं ताकि कोड बेस एक नए स्थान से रेड डिस्क को एकत्र कर सके और वापस कर सके। वे अपने प्रोजेक्ट में पैरामीटर या ब्लॉक को बदलकर कोड बेस को इस नए स्थान पर स्थानांतरित कर सकते हैं।
- छात्रों को नया फील्ड सेटअप दिखाएं और उन्हें 200 मिलीमीटर (~8 इंच) की ड्राइव दूरी प्रदान करें ताकि वे इस प्रोजेक्ट के लिए कोड पर ध्यान केंद्रित कर सकें।
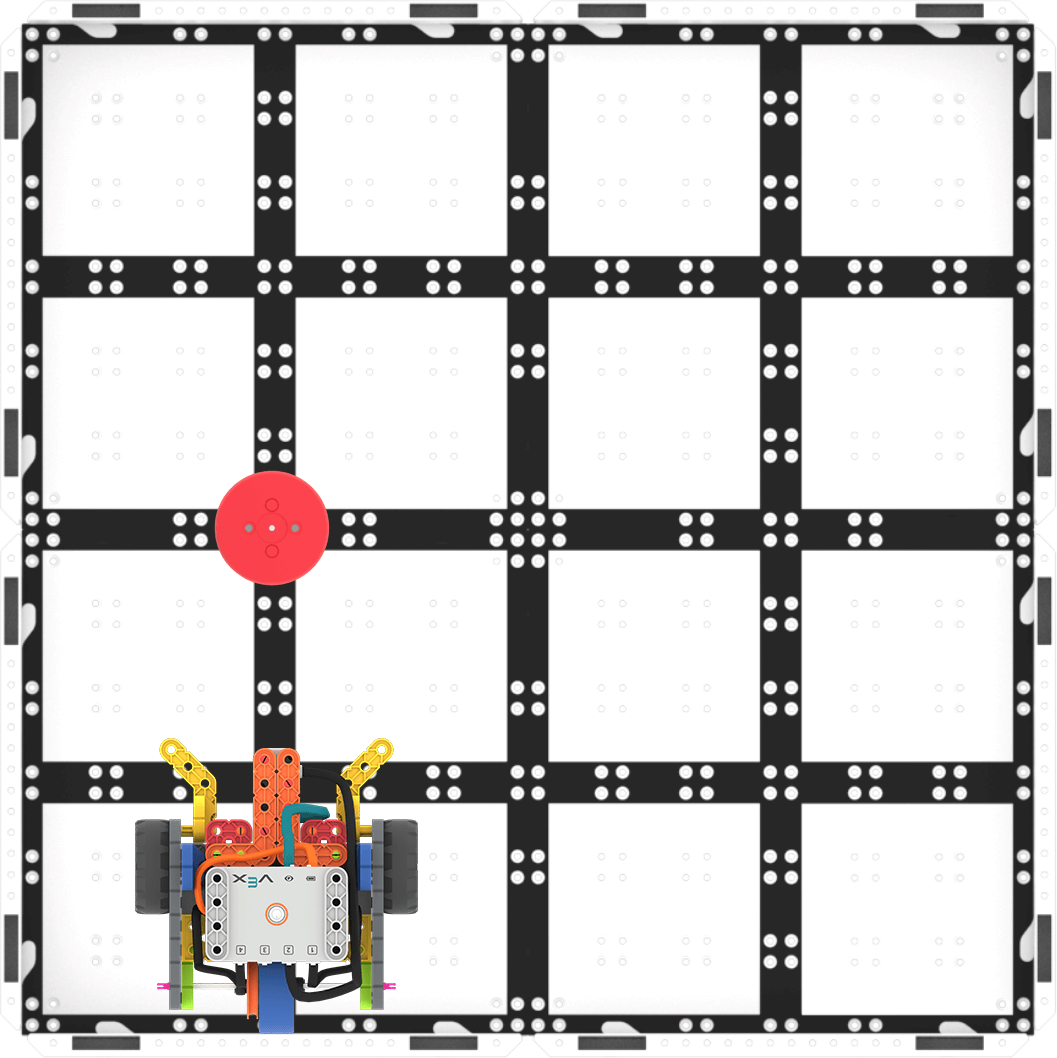
प्ले पार्ट 2 फील्ड सेटअप -
निम्नलिखित एनिमेशन एक संभावित तरीका दिखाता है जिससे कोड बेस चुनौती को पूरा करने के लिए आगे बढ़ सकता है। रोबोट तब तक आगे बढ़ता है जब तक वह लाल डिस्क तक नहीं पहुंच जाता, फिर वह उसे उठाने के लिए अपने इलेक्ट्रोमैग्नेट को सक्रिय करता है, उसके बाद मुड़कर वापस अपनी शुरुआती स्थिति में लौट आता है।
वीडियो फाइल
- मॉडलछात्रों के लिए VEXcode GO में अपने प्रोजेक्ट शुरू करने का तरीका बताने वाला मॉडल।
- यदि आवश्यक हो, तो छात्रों को दिखाएं कि वे VEXcode GO में अपने कोड बेस पर मौजूद ब्रेन को अपने डिवाइस से कैसे कनेक्ट करें। क्योंकि डिवाइस के अनुसार कनेक्शन के चरण अलग-अलग होते हैं, VEX GO ब्रेन को अपने कंप्यूटर या टैबलेट से कनेक्ट करने के विशिष्ट चरणों के लिए VEXcode GO VEX लाइब्रेरी के कनेक्टिंग लेख देखें
- यदि आवश्यक हो, तो कॉन्फ़िगर ए कोड बेस वीईएक्स लाइब्रेरी लेख सेचरणों का मॉडल बनाएं और सुनिश्चित करें कि छात्र टूलबॉक्स में ड्राइवट्रेन ब्लॉक देख सकें।
- छात्रों को अपने प्रोजेक्ट का नाम Geo Sample 2 रखने और उसे अपने डिवाइस में सेव करने के लिए कहें। VEXcode GO प्रोजेक्ट को सहेजने के लिए डिवाइस-विशिष्ट चरणों के लिए VEXcode GO VEX लाइब्रेरी के ओपन और सेव सेक्शन को देखें
यदि आवश्यक हो, तो छात्रों को यह दिखाएं कि वे अपने प्रोजेक्ट का फील्ड टेस्ट कैसे करें।
- उन्हें यह दिखाएं कि मार्स बेस पर कोड बेस रखकर परीक्षण कैसे किया जाता है। यदि आवश्यक हो तो ऊपर दिए गए प्ले पार्ट 2 फील्ड सेटअप चित्र को देखें।
-
एक बार कोड बेस तैयार हो जाने के बाद, प्रोजेक्ट का परीक्षण करने के लिए VEXcode GO में 'स्टार्ट' चुनें।
प्रोजेक्ट का परीक्षण करने के लिए 'प्रारंभ' चुनें - छात्रों को प्रोजेक्ट को रोकने के लिए VEXcode GO टूलबार में 'स्टॉप' बटन का चयन करना होगा।
यदि छात्र समय से पहले काम समाप्त कर लेते हैं, तो उनसे मैदान पर एक दूसरी डिस्क रखने को कहें। क्या वे अपने रोबोट को इस तरह से कोड कर सकते हैं कि वह दोनों नमूने एकत्र करे और वापस लौटा दे?
- छात्रों के साथ उनकी परियोजनाओं के निर्माण और परीक्षण के दौरान बातचीत को सुगम बनाएं, जिसमें निम्नलिखित जैसे प्रश्नहों:
- डिस्क को एकत्रित करने के लिए कोड बेस को किस प्रकार स्थानांतरित करने की आवश्यकता है? क्या आप मुझे अपने हाथों से दिखा सकते हैं?
- आप अपने प्रोजेक्ट में कौन से ब्लॉक जोड़ रहे हैं ताकि आपका कोड बेस डिस्क को नए स्थान से प्राप्त कर सके?
- आप अपने कोड में क्या बदलाव कर रहे हैं ताकि कोड बेस डिस्क को नए स्थान पर डिलीवर कर सके?
छात्रों को उस प्रयोग के लिए तैयार करें जिसमें वे इस चुनौती के साथ जुड़ेंगे और जो गलतियाँ करके सीखने को मिलेगा। आप पृष्ठभूमि पृष्ठ से समस्या समाधान चक्र ग्राफिक का उपयोग अपने छात्रों के साथ समस्या-समाधान प्रक्रिया के लिए एक संरचना स्थापित करने के लिए एक दृश्य सहायता के रूप में कर सकते हैं।
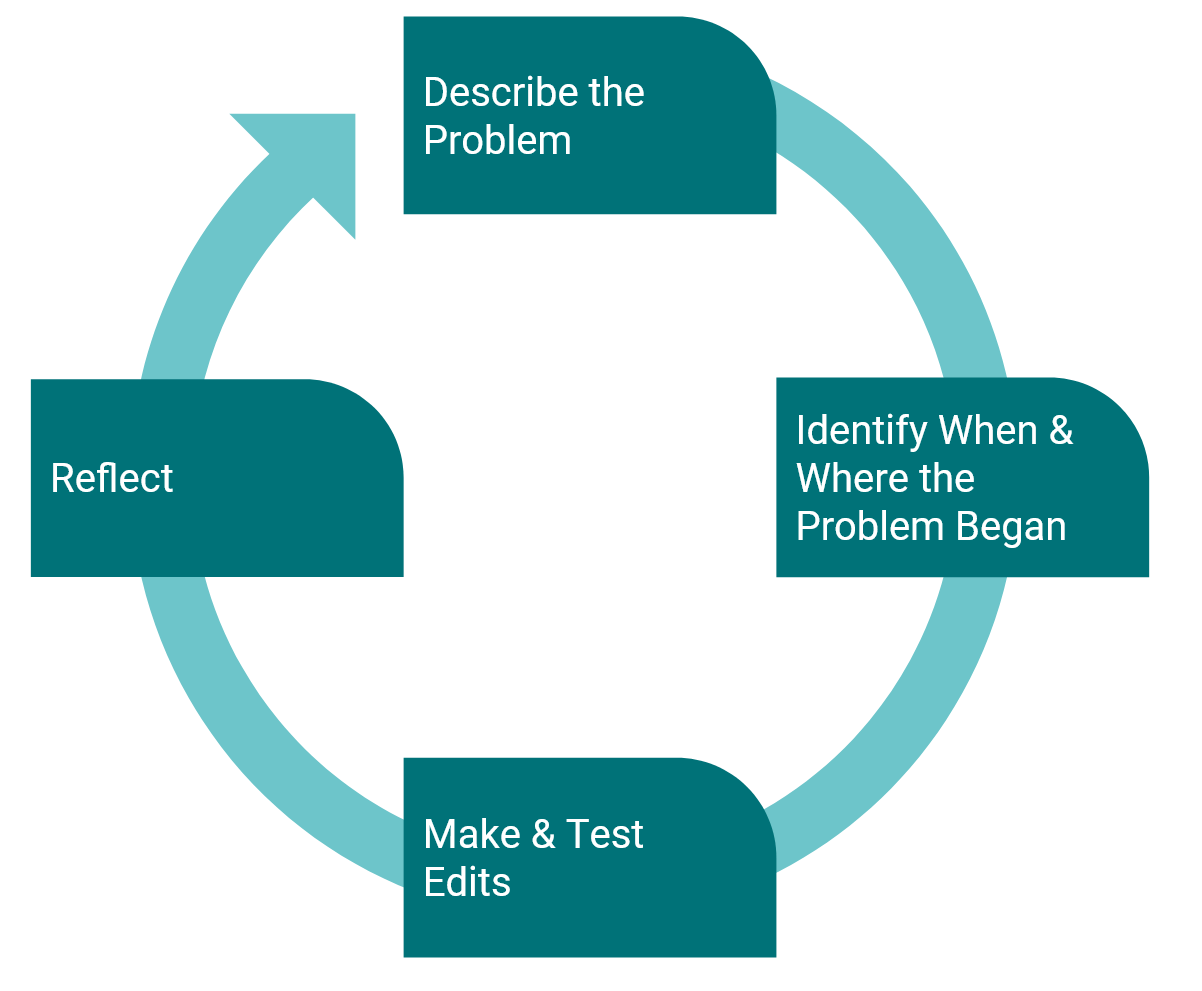
समस्या-समाधान चक्र इस चुनौती के कई संभावित समाधान हैं। निम्नलिखित एक उदाहरण है।
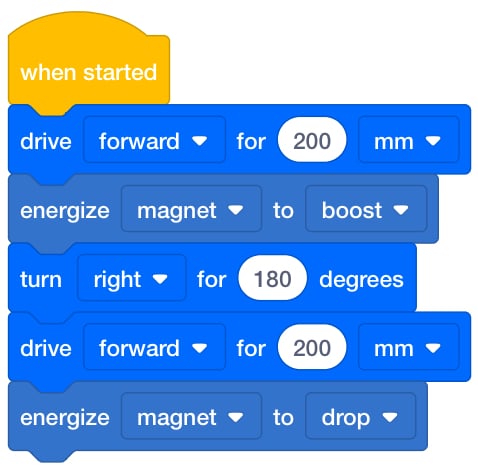
प्ले पार्ट 2 संभावित समाधान - अवधारणा पर ध्यान केंद्रित करें, सटीकता पर नहीं। इस प्रयोगशाला का उद्देश्य किसी परियोजना में विद्युतचुंबक के उपयोग की अवधारणा पर ध्यान केंद्रित करना है। यदि छात्रों ने अपने कोड बेस को थोड़ा सा गलत तरीके से व्यवस्थित किया है, या डिस्क उनके पास पहुंचने पर बिल्कुल सही जगह पर नहीं है, तो उन्हें याद दिलाएं कि डिस्क को थोड़ा सा हिलाना ठीक है ताकि यह सुनिश्चित हो सके कि इसे इलेक्ट्रोमैग्नेट द्वारा उठा लिया जाए।
- यदि छात्रों को अपने प्रोजेक्ट में कोड बेस के व्यवहारों को ब्लॉक कमांड से जोड़ने में अतिरिक्त सहायता की आवश्यकता है, तो प्रोजेक्ट स्टेपिंग सुविधा का उपयोग करें ताकि छात्र अपने प्रोजेक्ट को एक-एक ब्लॉक करके देख सकें कि उनके प्रोजेक्ट में प्रत्येक ब्लॉक कैसे निष्पादित हो रहा है। प्रोजेक्ट स्टेपिंग फीचर का उपयोग कैसे करें, इस बारे में अधिक जानकारी के लिए, VEXcode GO में स्टेपिंग थ्रू ब्लॉक्स ट्यूटोरियल देखें।
 VEXcode में ब्लॉक के माध्यम से आगे बढ़ने का ट्यूटोरियल
- छात्रोंयाद दिलाएं कि अपने प्रोजेक्ट में ब्लॉकों के क्रम (या अनुक्रम) और प्रत्येक ब्लॉक के लिए निर्धारित मापदंडों की जांच करें।
- आपने अपने प्रोजेक्ट में क्या बदलाव किए और क्या वैसा ही रहा? आपने अपने समूह में किन ब्लॉकों या मापदंडों को बदलने का निर्णय कैसे लिया?
- डिस्क की दूरी अधिक थी या कम? [Drive for] ब्लॉक में पैरामीटर को कैसे बदला जा सकता है ताकि कोड बेस द्वारा तय की जाने वाली सही दूरी का पता लगाया जा सके?
कक्षा में घूमते हुए छात्रों को प्रत्येक समस्या का समाधान करने के तरीके के बारे में बताएं। यह एक पुनरावृत्ति प्रक्रिया होगी, इसलिए छात्रों को याद दिलाएं कि मंगल रोवर को कोड करने वाले वैज्ञानिकों को भी रोवर को अपनी इच्छानुसार चलाने के लिए कई बार प्रयास करना पड़ता है।
- से मंगल ग्रह पर भेजे जाने वाले रोवरों के बारे में पूछें ताकि वे अपनी परियोजनाओं को वास्तविक जीवन के रोवरों से जोड़ सकें उनका क्या मानना है कि रोवर में कौन से उपकरण या सेंसर हैं जो उन्हें मार्शल क्षेत्र की चट्टानों और मिट्टी के नमूनों का विश्लेषण करने में सक्षम बनाते हैं?