
अभ्यास
पिछले भाग में, आपने सीखा कि ऑप्टिकल सेंसर कैसे काम करता है और आप अपने रोबोट से निर्णय लेने के लिए अपने कोड में सेंसर से प्राप्त डेटा का उपयोग कैसे कर सकते हैं। अब, आप जो कुछ भी सीख चुके हैं उसे लागू करके एक एल्गोरिदम बनाएंगे और रोबोट स्वीप अभ्यास गतिविधि को पूरा करेंगे।
इस गतिविधि में, आपका रोबोट स्वचालित रूप से चलेगा और एक ऊंचे मैदान से दो घनों को नीचे धकेल देगा। नीचे दिए गए वीडियो को देखें और जानें कि आप रोबोट स्वीप अभ्यास गतिविधि को पूरा करने के लिए आपने जो सीखा है उसे कैसे लागू कर सकते हैं।
अब रोबोट स्वीप अभ्यास गतिविधि को पूरा करने की आपकी बारी है!
इस एनिमेशन में, बेसबॉट एक फील्ड के बीच में शुरू होता है, जिसके चारों ओर दो क्यूब्स बेतरतीब ढंग से रखे गए हैं। रोबोट पहले घन का पता लगाने और उसे मैदान से बाहर धकेलने के लिए आगे बढ़ता है, फिर दूसरे घन का पता लगाने और उसे मैदान से बाहर धकेलने के लिए आगे बढ़ता है। यह एक संभावित मार्ग है जिसे आपका रोबोट रोबोट स्वीप अभ्यास गतिविधि को पूरा करने के लिए अपना सकता है।
इस गतिविधि को पूरा करने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। Google / .docx / .pdf
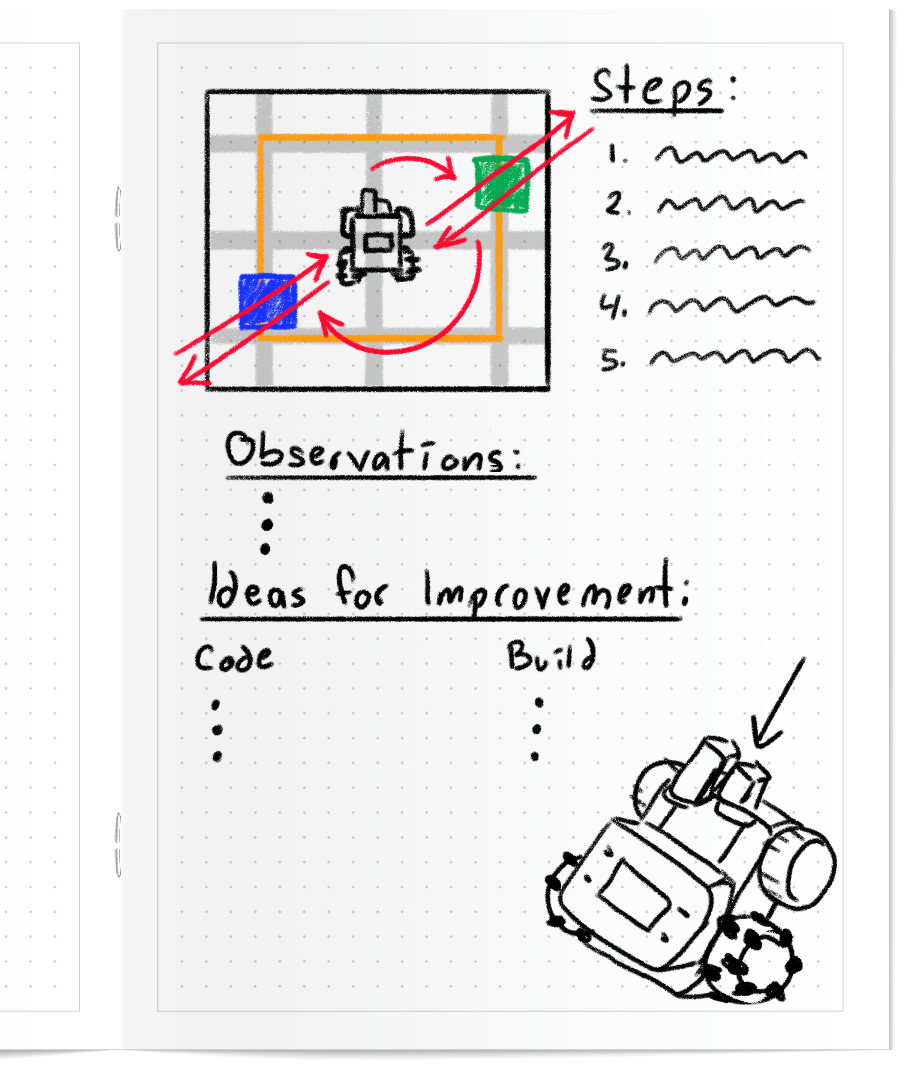
रोबोट स्वीप अभ्यास गतिविधि पूरी करने के बाद, अपने निष्कर्षों को अपनी इंजीनियरिंग नोटबुक में दर्ज करें।
- शुरू करने से पहले, उन व्यवहारों की योजना बनाएं जिन्हें आप अपने रोबोट से पूरा करवाना चाहते हैं। इस बारे में सोचें कि ये चरण आपके द्वारा बनाए जाने वाले कोड से किस प्रकार संबंधित हैं।
- अपने प्रोजेक्ट को चलाते समय, रोबोट की गति पर ध्यान दें।
- अपने कोड और रोबोट के निर्माण में सुधार करने के लिए विचारों की एक सूची बनाएं।
अपने परिणामों को रिकॉर्ड करने का तरीका जानने के लिए इस छवि को देखें।
चुनौती गतिविधि के लिए तैयारी करें
कंपीट (अगले पृष्ठ पर) में, आप अपने रोबोट को इस तरह से कोड करेंगे कि वह एक ऊंचे मैदान से चार घनों को स्वतः ही ढूंढकर हटा दे। नीचे दिए गए दस्तावेज़ और एनिमेशन को देखकर जानें कि स्वीप द फील्ड चैलेंज में कैसे भाग लेना है, अपनी समझ की जांच करें और फिर चैलेंज के लिए अभ्यास करें।
नीचे दिए गए एनिमेशन को देखें और जानें कि चुनौती के सफल प्रदर्शन में आपका रोबोट कैसे चल सकता है। बेसबॉट पहले क्यूब का पता लगाने के लिए आगे बढ़ता है, और उसे मैदान से बाहर धकेल देता है। इसके बाद यह अगले घन का पता लगाने के लिए आगे बढ़ता है। इसके बाद एनीमेशन में समयबद्ध परीक्षण का अंत दिखाया जाता है, जब चौथे घन का पता चलता है और उसे मैदान से बाहर धकेल दिया जाता है।
इस चुनौती का लक्ष्य यह है कि आपका रोबोट स्वायत्त रूप से ड्राइव करते हुए सबसे कम समय में एक ऊंचे मैदान से चार क्यूब्स को ढूंढकर हटा दे।
यह आपके रोबोट द्वारा स्वीप द फील्ड चैलेंज को पूरा करने के लिए अपनाए जा सकने वाले संभावित मार्गों में से एक है।
इस गतिविधि को पूरा करने के तरीके के बारे में अधिक जानने के लिए इस दस्तावेज़ में गए चरणों का पालन करें। गूगल/. .docx. /. .pdf
अपनी समझ की जाँच करें
चुनौती शुरू करने से पहले, सुनिश्चित करें कि आप नीचे दिए गए दस्तावेज़ में दिए गए प्रश्नों के उत्तर अपनी इंजीनियरिंग नोटबुक में लिखकर चुनौती के नियमों और संरचना को समझ लें।
अपनी समझ की जाँच करें प्रश्न गूगल / .docx / .pdf
प्रश्नों को पूरा करने के बाद, चुनौती का अभ्यास करने का प्रयास करें।
स्वीप द फील्ड चैलेंज में भाग लेने के लिए अगला > चुनें।