
Praktik
Pada bagian sebelumnya, Anda telah mempelajari cara kerja Sensor Optik dan bagaimana Anda dapat menggunakan data dari sensor tersebut dalam kode Anda agar robot dapat mengambil keputusan. Sekarang, Anda akan menerapkan apa yang telah Anda pelajari untuk membuat algoritma dan menyelesaikan aktivitas latihan Robot Sweep.
Dalam aktivitas ini, robot Anda akan secara otomatis mengemudi dan mendorong dua kubus dari lapangan yang ditinggikan. Tonton video di bawah ini untuk melihat bagaimana Anda dapat menerapkan apa yang telah Anda pelajari untuk menyelesaikan aktivitas latihan Robot Sweep.
Sekarang giliranmu untuk menyelesaikan aktivitas latihan Robot Sweep!
Dalam animasi ini, BaseBot dimulai di tengah Lapangan dengan dua kubus yang ditempatkan secara acak di sekitarnya. Robot bergerak untuk mendeteksi dan mendorong kubus pertama keluar dari lapangan, kemudian bergerak untuk mendeteksi dan mendorong kubus kedua keluar dari lapangan. Ini adalah salah satu jalur yang mungkin ditempuh robot Anda untuk menyelesaikan aktivitas latihan Robot Sweep.
Ikuti langkah-langkah dalam dokumen ini untuk menyelesaikan aktivitas ini. Google / .docx / .pdf
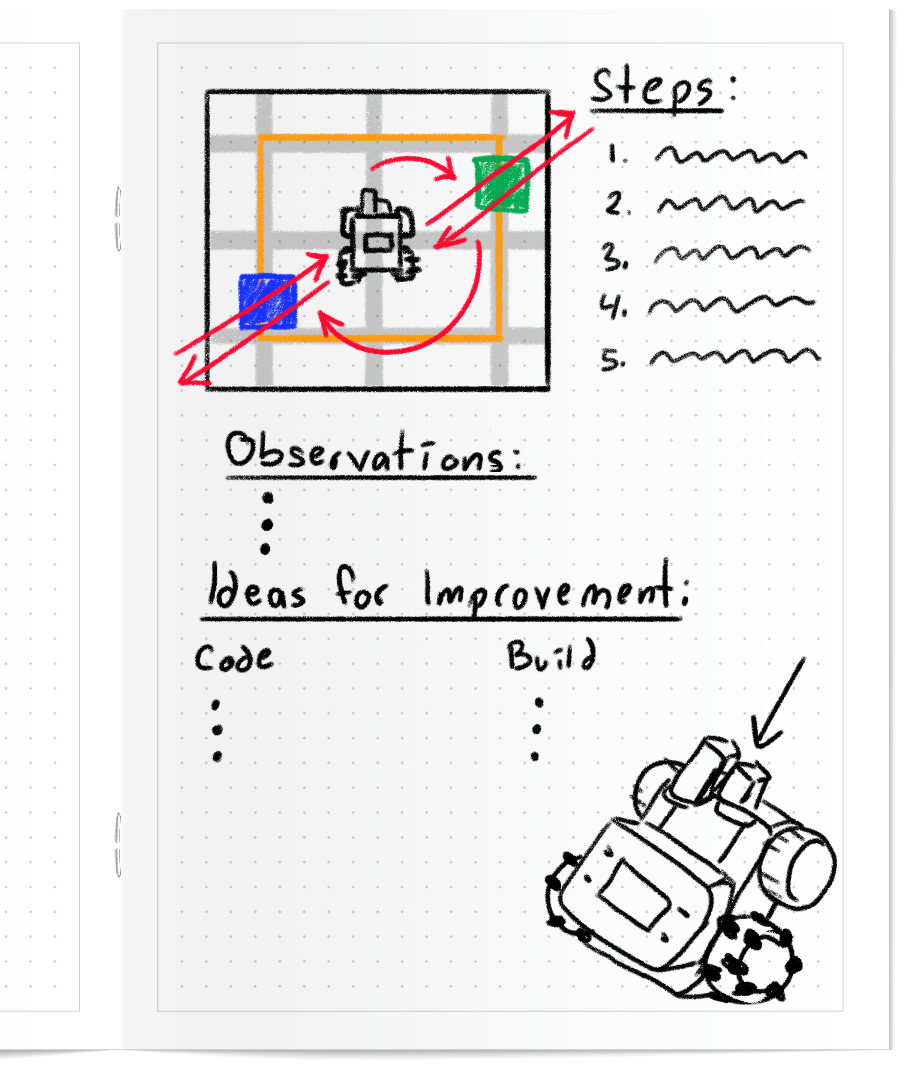
Saat Anda menyelesaikan aktivitas latihan Robot Sweep, catat temuan Anda di buku catatan teknik Anda.
- Sebelum memulai, rencanakan perilaku yang Anda inginkan agar robot Anda lakukan. Pikirkan bagaimana langkah-langkah ini berkaitan dengan kode yang ingin Anda buat.
- Saat menjalankan proyek Anda, catatlah bagaimana robot tersebut bergerak.
- Buatlah daftar ide untuk perbaikan yang dapat dilakukan pada kode dan konstruksi robot Anda.
Lihat gambar ini untuk contoh bagaimana Anda dapat mencatat hasil Anda.
Persiapan untuk Aktivitas Tantangan
Dalam Compete (di halaman berikutnya), Anda akan memprogram robot Anda untuk secara otomatis menemukan dan menghilangkan empat kubus dari Lapangan yang ditinggikan. Lihat dokumen dan animasi di bawah ini untuk mempelajari cara berkompetisi dalam Tantangan Sapu Bersih Lapangan, periksa pemahaman Anda, lalu berlatih untuk tantangan tersebut.
Saksikan animasi di bawah ini untuk melihat contoh bagaimana robot Anda dapat bergerak dalam menjalankan tantangan dengan sukses. BaseBot bergerak untuk mendeteksi kubus pertama, dan mendorongnya keluar dari Lapangan. Kemudian, alat tersebut beralih untuk mendeteksi kubus berikutnya. Animasi tersebut kemudian menunjukkan akhir dari uji waktu ketika kubus keempat terdeteksi dan didorong keluar dari lapangan.
Tujuan dari tantangan ini adalah agar robot Anda secara otomatis menemukan dan mengambil empat kubus dari lapangan yang ditinggikan dalam waktu tercepat.
Ini hanyalah salah satu jalur yang mungkin ditempuh robot Anda untuk menyelesaikan Tantangan Menyapu Lapangan.
Ikuti langkah-langkah dalam dokumen ini untuk mempelajari lebih lanjut tentang cara menyelesaikan aktivitas ini. Google/. .docx. /. .pdf
Periksa Pemahaman Anda
Sebelum memulai tantangan, pastikan Anda memahami aturan dan pengaturan tantangan dengan menjawab pertanyaan-pertanyaan dalam dokumen di bawah ini di buku catatan teknik Anda.
Pertanyaan Periksa Pemahaman Anda Google / .docx / .pdf
Setelah menyelesaikan semua pertanyaan, cobalah berlatih mengerjakan tantangan tersebut.
Pilih Berikutnya > untuk berkompetisi dalam Tantangan Sapu Bersih Lapangan.