Langsung ke konten utama

Pelajaran 2: Berkendara ke Disk Hijau lalu Disk Biru

Beralihlah ke Disk Hijau lalu Disk Biru

  • Proyek sebelumnya menampilkan Robot VR yang berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau. Sekarang, buatlah sebuah proyek di mana Robot VR mengemudi ke empat disk di Disk Maze Playground.
  • Tujuannya adalah untuk menciptakan pola yang konsisten di mana Robot VR berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau, dan ke kiri ketika Sensor Mata Depan mendeteksi cakram biru.
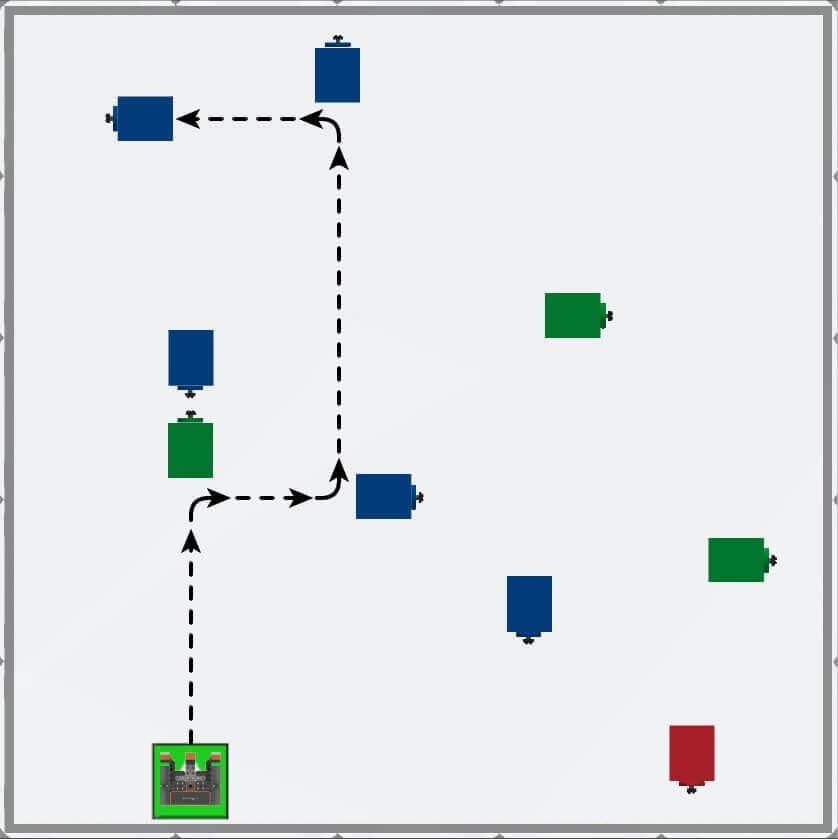
    Tampilan dari atas arena bermain Disc Maze, dengan panah yang menunjukkan jalur yang dituju oleh robot VR. Robot tersebut harus bergerak maju dari platform awal untuk mencapai cakram hijau pertama dan berbelok ke kanan sebelum berbelok ke kiri di dua cakram biru.
  • Tambahkan blok berikut ke proyek yang sudah ada untuk menginstruksikan Robot VR agar bergerak maju setelah berbelok ke kanan.
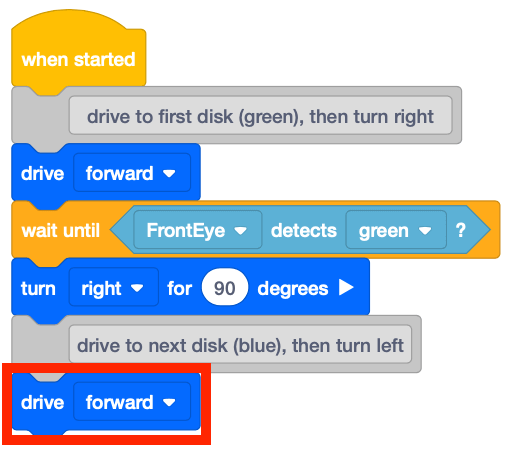
    Proyek blok VR VEXcode dari sebelumnya, dengan tambahan blok Komentar dan Maju. Seluruh proyek sekarang bertuliskan "When Started" diikuti dengan komentar yang berbunyi "drive to first disk (green), then turn right" (berkendara ke disk pertama (hijau), lalu belok kanan). Selanjutnya, maju terus, tunggu hingga lampu depan mendeteksi warna hijau, lalu belok kanan 90 derajat. Berikutnya adalah blok komentar yang berbunyi 'berkendara ke disk berikutnya (biru), lalu belok kiri'. Terakhir, teruslah melaju.
  • Tambahkan [Tunggu sampai] lain dengan blok <Color sensing> yang diatur untuk mendeteksi 'biru,' karena disk berikutnya yang akan ditemui Robot VR berwarna biru.
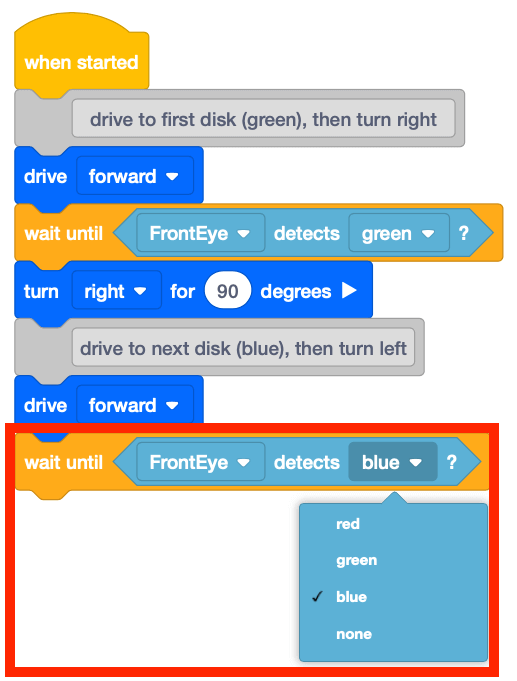
    Proyek blok VEXcode VR dari sebelumnya, dengan blok Wait Until ditambahkan setelah blok Drive Forward terakhir. Seluruh proyek sekarang bertuliskan "When Started" diikuti dengan komentar yang berbunyi "drive to first disk (green), then turn right" (berkendara ke disk pertama (hijau), lalu belok kanan). Selanjutnya, maju terus, tunggu hingga lampu depan mendeteksi warna hijau, lalu belok kanan 90 derajat. Berikutnya adalah blok komentar yang berbunyi 'berkendara ke disk berikutnya (biru), lalu belok kiri'. Terakhir, maju terus dan tunggu hingga lampu depan mendeteksi warna biru.
  • Tambahkan blok [Putar untuk] dan atur parameternya ke 'kiri.'
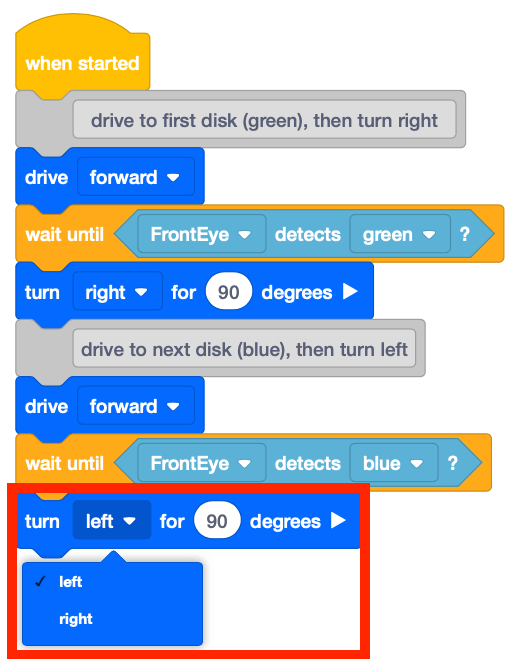
    Proyek blok VEXcode VR dari sebelumnya, dengan blok Belok Kiri 90 Derajat ditambahkan setelah blok Tunggu Hingga terakhir. Seluruh proyek sekarang bertuliskan "When Started" diikuti dengan komentar yang berbunyi "drive to first disk (green), then turn right" (berkendara ke disk pertama (hijau), lalu belok kanan). Selanjutnya, maju terus, tunggu hingga lampu depan mendeteksi warna hijau, lalu belok kanan 90 derajat. Berikutnya adalah blok komentar yang berbunyi 'berkendara ke disk berikutnya (biru), lalu belok kiri'. Selanjutnya, maju terus dan tunggu hingga lampu depan mendeteksi warna biru sebelum berbelok ke kiri 90 derajat.
  • Jalankan proyek untuk melihat bagaimana Robot VR bergerak melalui Disk Maze Playground.
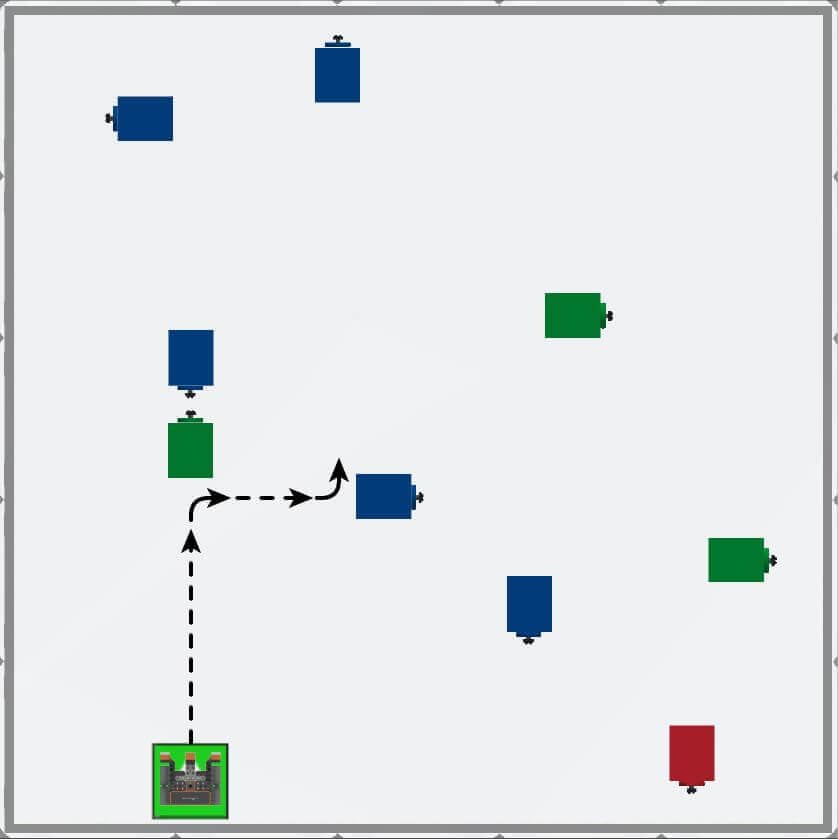
    Tampilan dari atas arena bermain Disc Maze, dengan panah yang menunjukkan jalur yang dituju oleh robot VR. Robot tersebut harus bergerak maju dari platform awal untuk mencapai cakram hijau pertama dan berbelok ke kanan sebelum berbelok ke kiri di cakram biru pertama.
  • Perhatikan bahwa Robot VR berbelok ke kanan ketika Sensor Mata Depan mendeteksi cakram hijau, dan berbelok ke kiri ketika Sensor Mata Depan mendeteksi cakram biru.
  • Lanjutkan membangun proyek ini untuk menggerakkan Robot VR ke dua disk lagi di Disk Maze Playground menggunakan Sensor Mata Depan. Tambahkan blok-blok berikut untuk mengarahkan Robot VR ke dua Disk berikutnya lalu berhenti:
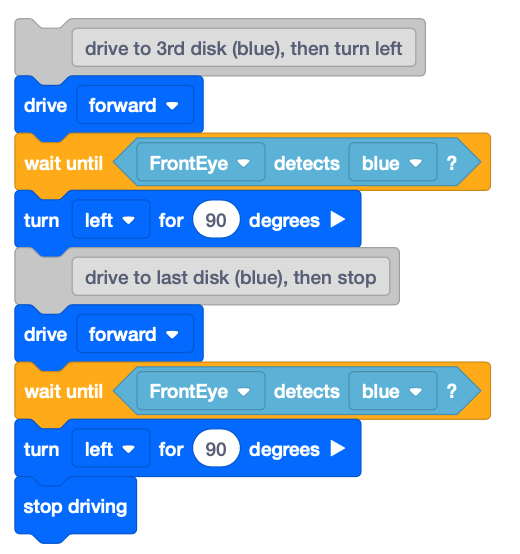
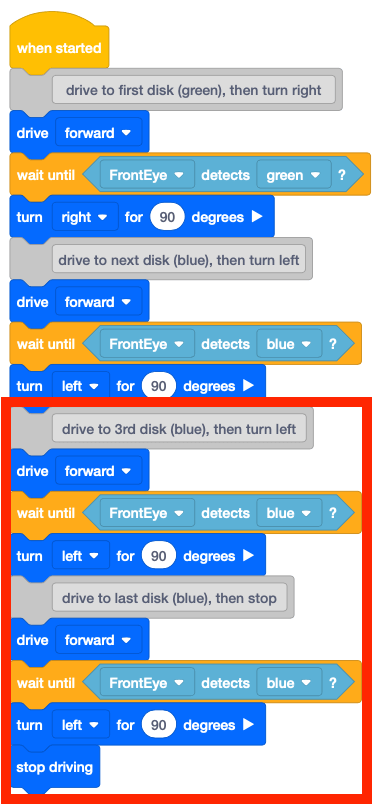
    Cuplikan blok VEXcode VR untuk ditambahkan ke akhir proyek kita agar mencapai disk biru ketiga dan keempat. Untuk menuju ke disk ketiga, maju terus, tunggu hingga lampu depan mendeteksi warna biru, lalu belok kiri 90 derajat. Selanjutnya, untuk menuju ke disk keempat, maju terus, tunggu hingga lampu depan mendeteksi warna biru, lalu belok kiri 90 derajat. Terakhir, berhentilah mengemudi.
    Cuplikan blok VEXcode untuk mencapai disk ketiga dan keempat kini telah ditambahkan ke bagian bawah proyek kita. Proyek keseluruhan kini mencapai empat cakram, pertama cakram hijau dan kemudian tiga cakram biru. Gunakan bagian kode berikut untuk setiap disk: Maju, Tunggu Hingga Mata Depan mendeteksi warna disk, lalu belok kanan 90 derajat jika hijau dan belok kiri 90 derajat jika biru. Dengan mengulangi bagian tiga blok itu empat kali, kita dapat mencapai empat cakram, pertama cakram hijau dengan berbelok ke kanan dan kemudian tiga cakram biru dengan berbelok ke kiri. Setelah 12 blok ini dan Komentar tambahan yang menandai setiap bagian, Berhenti Mengemudi.
  • Perhatikan bahwa ada polanya. Terdapat serangkaian blok yang diulang tiga kali dalam proyek ini. Bagian kode ini dapat dipersingkat dengan menggunakan blok [Ulangi].
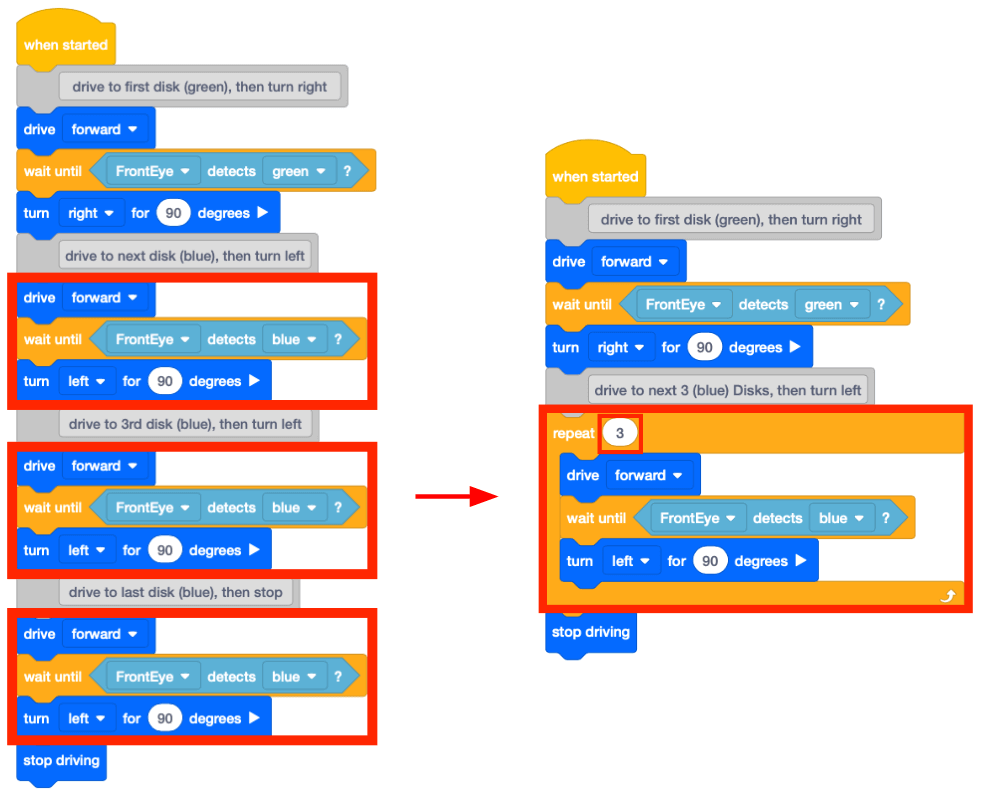
    Sekarang kita akan menggunakan blok Repeat untuk menyederhanakan dan mempersingkat kode kita. Kotak merah menyoroti tiga bagian yang digunakan untuk mencapai cakram biru, karena ini adalah kode yang sama sebanyak tiga kali, kita dapat menambahkannya ke Blok Pengulangan yang diatur untuk diulang 3 kali. Sekarang, petunjuk proyek berbunyi: Saat dimulai, maju terus dan tunggu hingga lampu depan mendeteksi warna hijau sebelum berbelok ke kanan 90 derajat. Selanjutnya, ulangi kode tersebut tiga kali untuk mencapai cakram biru: Maju, Tunggu Hingga Mata Depan mendeteksi warna biru, lalu Belok Kiri 90 derajat. Setelah menutup putaran berulang, Berhenti Mengemudi.
  • Buka Disk Maze Playground jika belum terbuka, lalu jalankan proyeknya.
  • Saksikan Robot VR menavigasi ke empat cakram di Disk Maze Playground.
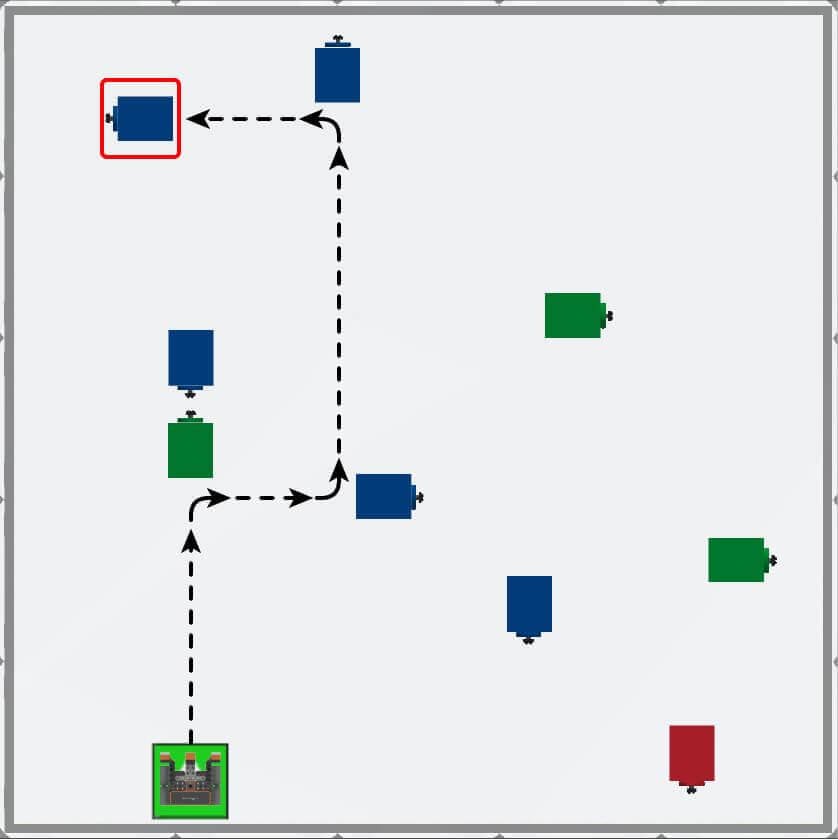
    Tampilan dari atas arena bermain Disk Maze dari sebelumnya, dengan panah yang menunjukkan jalur yang dituju oleh robot VR. Robot tersebut harus bergerak maju dari platform awal untuk mencapai cakram hijau pertama dan berbelok ke kanan sebelum berbelok ke kiri di dua cakram biru dan berhenti di cakram ketiga. Kotak merah menunjukkan bahwa robot berhenti di cakram biru ketiga.
  • Dalam proyek ini, Robot VR bergerak maju hingga Sensor Mata Depan mendeteksi warna hijau.
    • Robot VR berbelok 90 derajat ke kanan dan bergerak maju lagi hingga warna biru terdeteksi.
    • Robot VR kemudian berbelok ke kiri dan bergerak maju hingga Sensor Mata Depan mendeteksi warna biru. Setelah warna biru terdeteksi, Robot VR berbelok ke kiri lagi.
    • Terakhir, Robot VR bergerak maju hingga Sensor Mata Depan mendeteksi warna biru, lalu berhenti.
  • Perhatikan polanya, ketika Sensor Mata Depan mendeteksi warna hijau, Robot VR akan berbelok ke kanan. Dalam proyek ini, ketika Sensor Mata Depan mendeteksi warna biru, Robot VR akan berbelok ke kiri.

Menggunakan Blok Sakelar

Sejauh ini, Anda telah membuat proyek untuk berkendara ke disk hijau dan kemudian ke tiga disk biru.

Gambar di bawah ini menunjukkan keseluruhan proyek menggunakan blok VEXcode, dengan perilaku berulang yang digunakan untuk mengarahkan ke tiga Disk biru yang diberi kotak merah.
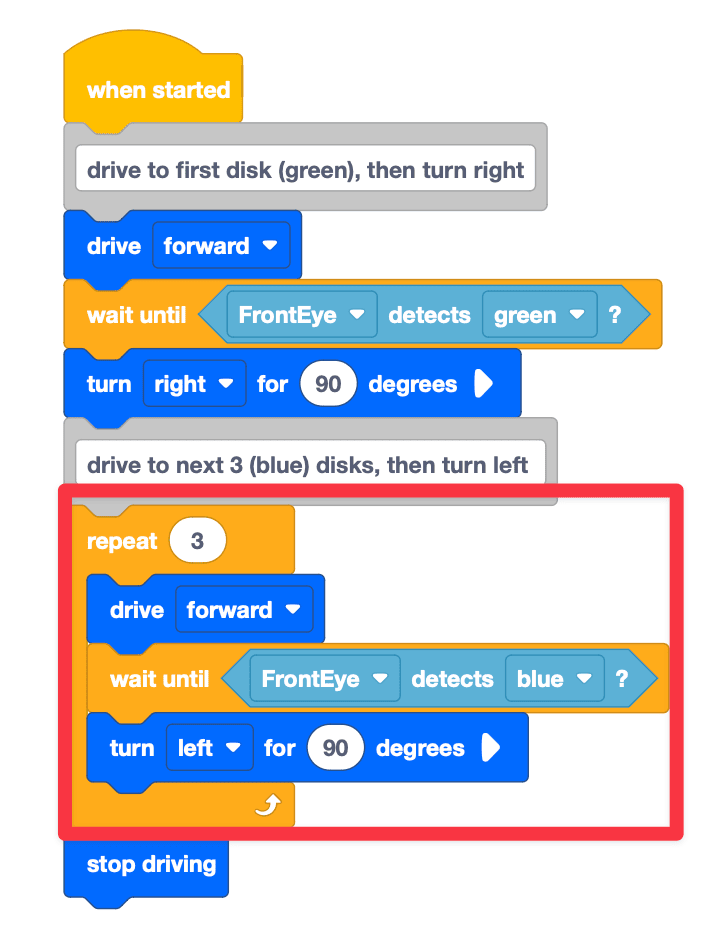
Proyek blok VR VEXcode yang sedang kami kerjakan, dengan blok Ulangi tiga kali yang disorot dengan warna merah. Proyek tersebut berbunyi: Saat dimulai, terus maju dan tunggu hingga lampu depan mendeteksi warna hijau sebelum berbelok ke kanan 90 derajat. Selanjutnya, ulangi kode untuk mencapai cakram biru sebanyak tiga kali menggunakan blok pengulangan: Maju, Tunggu Hingga Mata Depan mendeteksi warna biru, lalu Belok Kiri 90 derajat. Setelah menutup putaran berulang, Berhenti Mengemudi.

Proyek di bawah ini menunjukkan blok VEXcode yang sama yang dikonversi menjadi beberapa blok Switch.
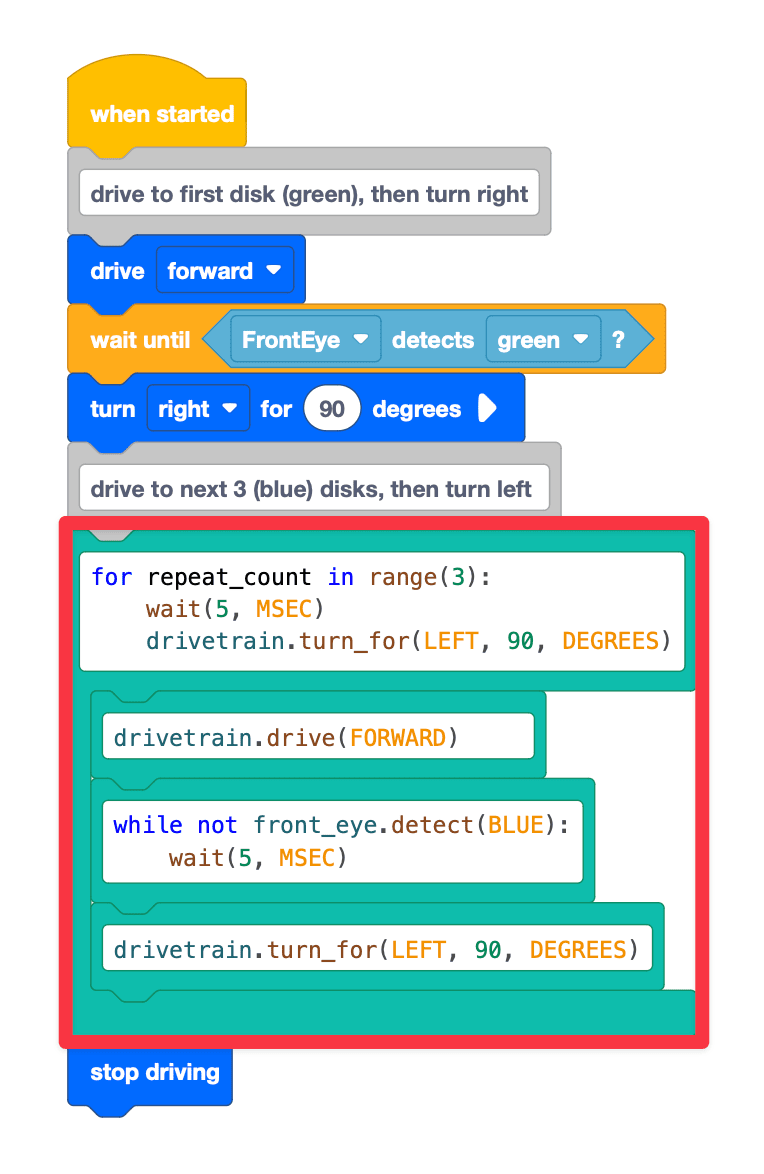
proyek pusat

Proyek terakhir ini menunjukkan perintah blok Switch yang sama yang dikonversi menjadi perintah Python dalam satu blok Switch.
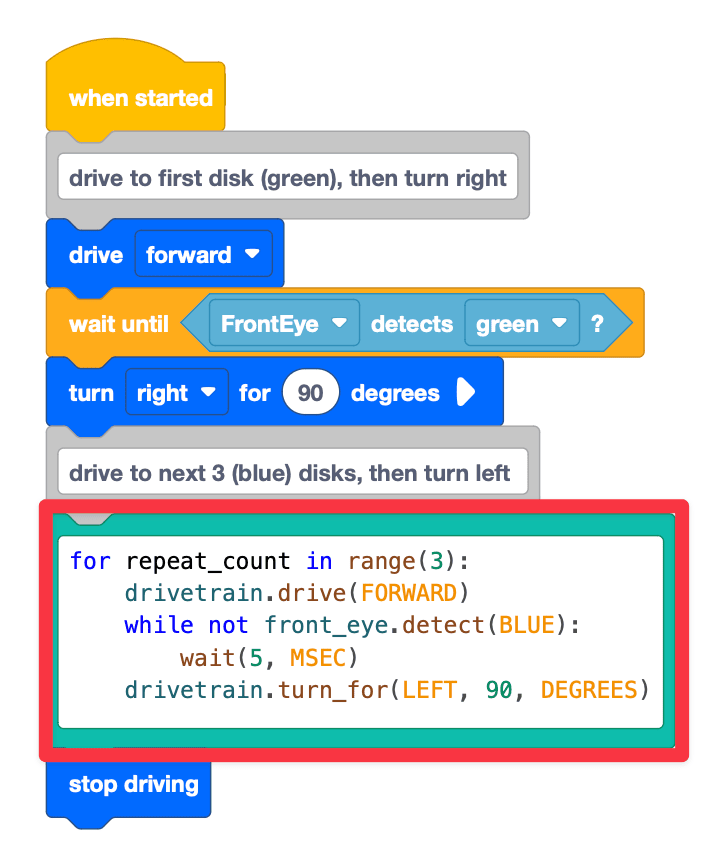
Proyek blok VEXcode VR bertujuan untuk mencapai empat disk pertama, tetapi dengan seluruh loop Repeat diubah menjadi blok switch Python. Seluruh petunjuk proyek berbunyi: Saat dimulai, terus maju dan tunggu hingga lampu depan mendeteksi warna hijau sebelum berbelok ke kanan 90 derajat. Selanjutnya, terdapat blok switch yang berisi kode Python berikut: 'for repeat_count in range(3): drivetrain.drive(FORWARD) while not front_eye.detect(BLUE): wait(5, MSEC) drivetrain.turn_for(LEFT, 90, DEGREES)'. Sekarang, di luar blok sakelar, akhirnya Berhenti Mengemudi.

untuk repeat_count dalam rentang (3): adalah perintah Python yang memberi tahu robot bahwa baris kode yang diindentasi berikutnya harus diulang tiga kali. Perhatikan bahwa Anda harus menyertakan titik dua (:) setelah perulangan for. 

Baris kode selanjutnya adalah perilaku yang akan diulang. Perhatikan bahwa perilaku ini diberi indentasi dengan default 4 spasi. 

Selain itu, perhatikan bahwa kondisi tersebut mencakup perintah, wait (5, MSEC). Di VEXcode VR, perintah wait selalu ditambahkan bersamaan dengan perulangan for. Tujuan dari perintah wait adalah untuk memastikan bahwa VEXcode VR dapat menjalankan proyek dengan benar sesuai yang diharapkan, karena sifat platform VEXcode VR yang berbasis web. Perintah wait tidak boleh dihapus saat menggunakan perulangan for, atau proyek Anda mungkin tidak berjalan sesuai yang diharapkan. 

Baris wait (5, MSEC)diindentasi di bawah perintah while not front_eye.detect(BLUE) karena Sensor Mata Depan akan memeriksa warna biru, dengan jeda 5 MSEC di antara setiap pemeriksaan.

Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.