
Pelajaran 2: Berusahalah Menjadi Nomor '1'
-
Sekarang Robot VR akan kembali ke angka '1.'
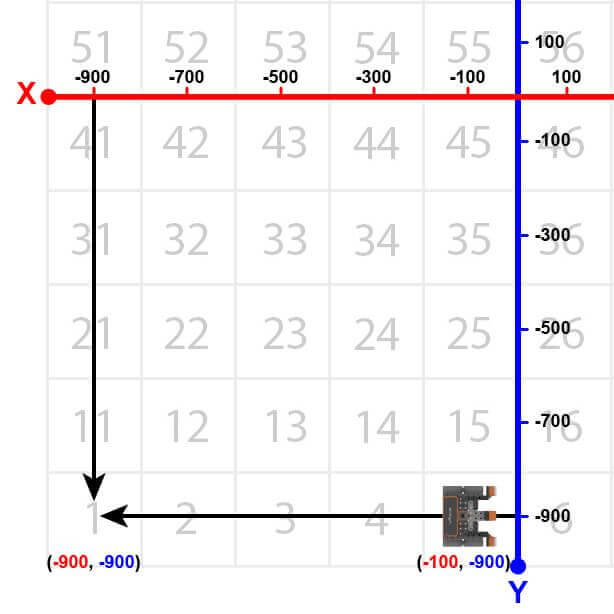
- Untuk mengarahkan Robot VR kembali ke angka '1,' hapus perintah stopdan ganti dengan perintah berikut. Proyek Anda seharusnya terlihat seperti ini:
# Tambahkan kode proyek di "main"
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

    while location.position(X, MM) < -100:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 180, DEGREES)

    while location.position(X, MM) > -900:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

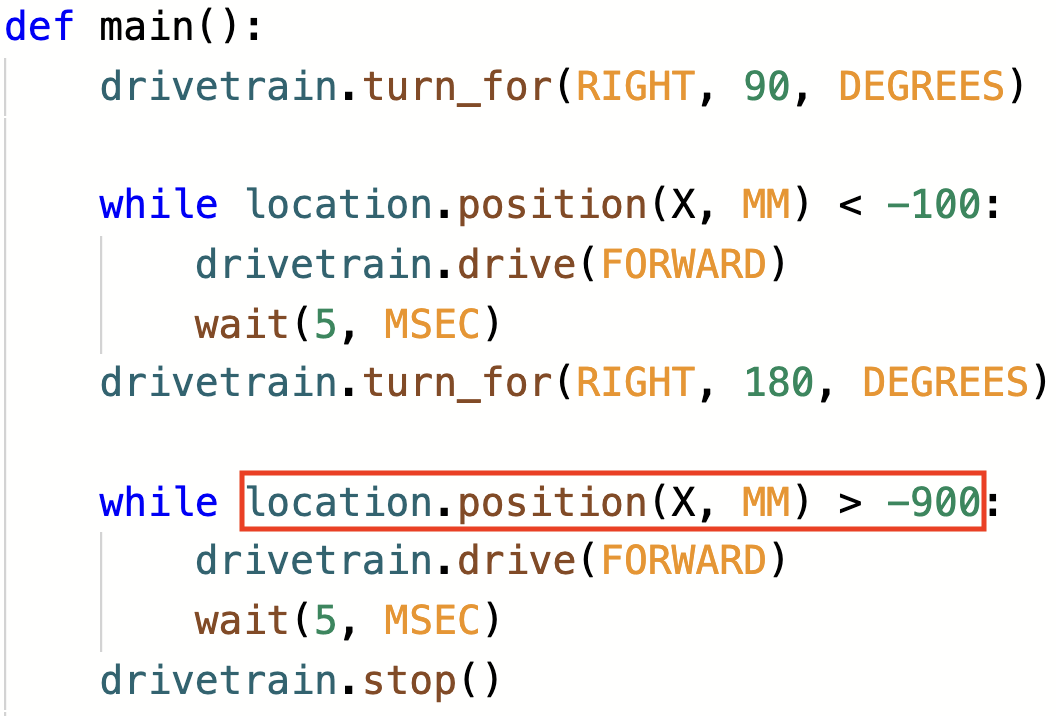
drivetrain.stop()- Perhatikan bahwa loop whileberisi operator lebih besar dari bukan operator kurang dari. Hal ini karena Robot VR sekarang bergerak di sepanjang sumbu X dan angkanya menjadi semakin kecil. Robot VR akan berhenti setelah nilai X KURANG dari -900.
- Luncurkan Number Grid Map Playground jika belum terbuka dan jalankan proyeknya.
- Saksikan Robot VR mengemudi ke angka '1' di Taman Bermain Peta Kisi Angka .
- Dalam proyek ini, Robot VR bergerak menuju angka '1' pada Peta Grid Angka Playground. Karena nilai X adalah yang menurun menjadi saat Robot VR bergerak menuju angka '1,' proyek ini menggunakan operator lebih besar dari.
- Robot VR akan bergerak maju selama nilai X adalah lebih besar dari dari koordinat tempat angka yang ditunjukkan berada, dan akan berhenti setelah nilai X-nya adalah kurang dari dari nilai X koordinat tersebut. Karena nilai X dari angka '1' adalah -900, Robot VR akan berhenti bergerak begitu nilai X kurang dari -900.
Untuk Informasi Anda
Perintah waitakan menghentikan sementara alur proyek untuk jangka waktu tertentu dalam detik sebelum melanjutkan ke perintah berikutnya. Perintah waitdapat digunakan untuk membantu mengamati perilaku individual dalam proyek Anda yang mungkin berjalan cepat secara bersamaan, seperti berpindah antara dua lokasi berbeda di Playground. Perintahwaitdapat menunggu dalam satuan detik atau milidetik. Kedua perintah ini akan menghentikan pergerakan Robot VR selama 1 detik.
tunggu(1, DETIK)
tunggu(1000, MDETIK)DalamNumber Grid Map Playground, perintah,, tunggu,dapat digunakan untuk menyebabkan Robot VR berhenti pada angka tertentu sebelum melanjutkan ke lokasi berikutnya dalam proyek. Dalam contoh ini, perintahwaitakan membuat Robot VR berhenti selama 2 detik di angka '5', sebelum kembali ke angka '1'.
# Tambahkan kode proyek di "main"
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

    while location.position(X, MM) < -100:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 180, DEGREES)
    wait(1, SECONDS)

    while location.position(X, MM) > -900:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.stop()
Pilih tombol Berikutnya untuk melanjutkan ke bagian selanjutnya dari Pelajaran ini.