
पाठ 2: नंबर '1' की ओर बढ़ें
-
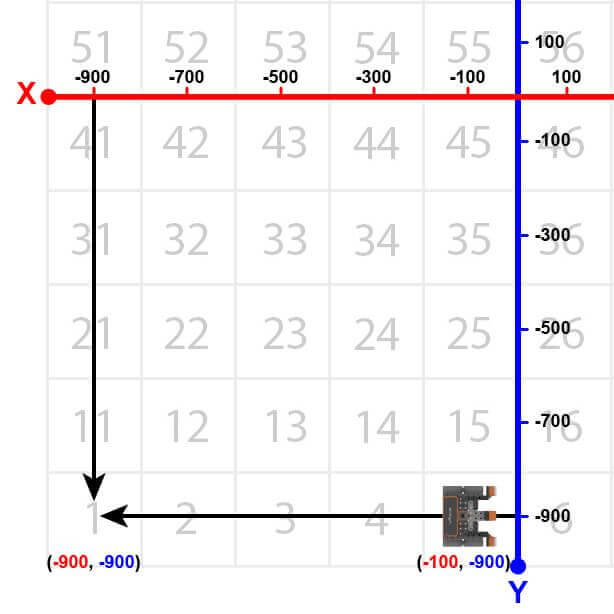
अब वीआर रोबोट वापस '1' नंबर पर जाएगा।
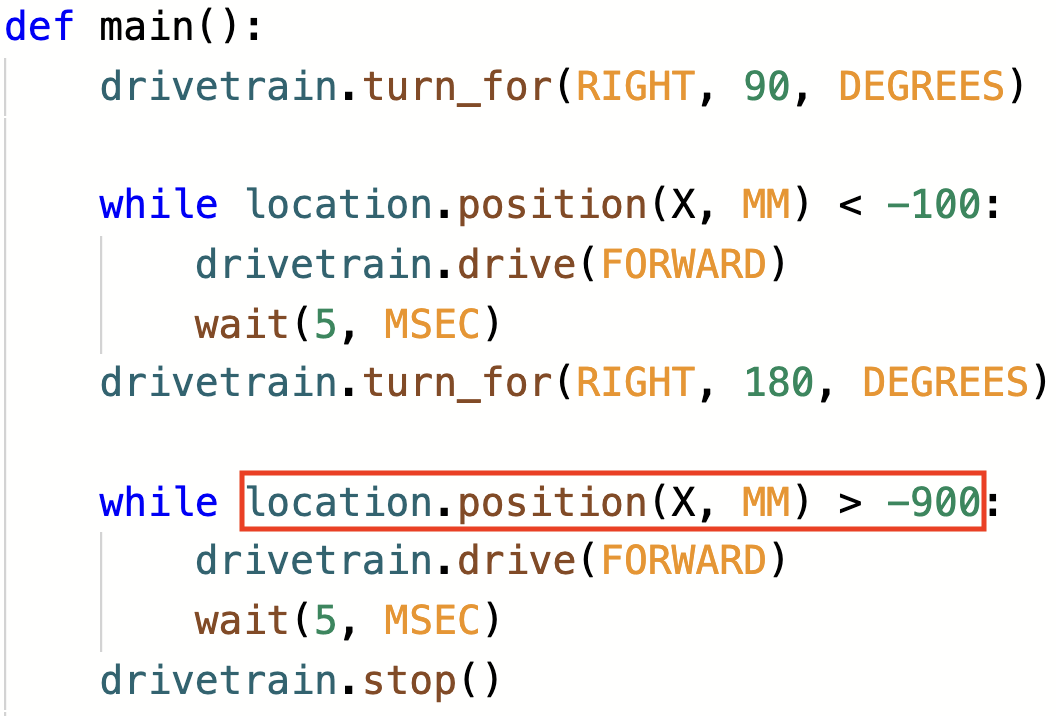
- वीआर रोबोट को वापस '1' नंबर पर ले जाने के लिए, स्टॉपकमांड को हटा दें और इसे निम्नलिखित कमांड से बदल दें। आपका प्रोजेक्ट कुछ इस तरह दिखना चाहिए:
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

    while location.position(X, MM) < -100:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 180, DEGREES)

    while location.position(X, MM) > -900:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

drivetrain.stop()- ध्यान दें कि दूसरे while लूप में लेस देन ऑपरेटर के बजाय ग्रेटर देन ऑपरेटर है। ऐसा इसलिए है क्योंकि वीआर रोबोट अब एक्स अक्ष पर चल रहा है और संख्याएँ छोटी होती जा रही हैं। वीआर रोबोट तब रुक जाएगा जब एक्स का मान -900 से कम होगा।
- यदि नंबर ग्रिड मैप प्लेग्राउंड पहले से खुला नहीं है, तो उसे लॉन्च करें और प्रोजेक्ट चलाएं।
- वीआर रोबोट को नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करते हुए देखें।
- इस प्रोजेक्ट में, वीआर रोबोट नंबर ग्रिड मैप प्लेग्राउंड पर नंबर '1' तक ड्राइव करता है। चूंकि वीआर रोबोट के '1' संख्या की ओर बढ़ने पर एक्स-मान घटकर हो जाता है, इसलिए परियोजना में ग्रेटर दैन ऑपरेटर का उपयोग किया गया है।
- वीआर रोबोट तब तक आगे बढ़ेगा जब तक कि X-मान उस निर्देशांक से अधिक या न हो जिस पर इंगित संख्या स्थित है, और तब रुक जाएगा जब उसका X-मान निर्देशांक के X-मान से कम या हो जाएगा। चूंकि संख्या '1' का X-मान -900 है, इसलिए X-मान -900 से कम होने पर VR रोबोट चलना बंद कर देगा।
आपकी जानकारी के लिए
waitकमांड अगले कमांड पर जाने से पहले प्रोजेक्ट के प्रवाह को सेकंड में एक विशिष्ट अवधि के लिए रोक देगा। waitकमांड का उपयोग आपके प्रोजेक्ट में अलग-अलग व्यवहारों का निरीक्षण करने में मदद करने के लिए किया जा सकता है जो एक साथ तेजी से चल सकते हैं, जैसे कि प्लेग्राउंड पर दो अलग-अलग स्थानों के बीच घूमना। waitकमांड सेकंड या मिलीसेकंड में प्रतीक्षा कर सकता है। इन दोनों कमांड से वीआर रोबोट की गति 1 सेकंड के लिए रुक जाएगी।
प्रतीक्षा(1, सेकंड)
प्रतीक्षा(1000, मिलीसेकंड)
नंबर ग्रिड मैप प्लेग्राउंड में,प्रतीक्षाकमांड का उपयोग वीआर रोबोट को प्रोजेक्ट में अगले स्थान पर जाने से पहले एक विशिष्ट संख्या पर रुकने के लिए किया जा सकता है। इस उदाहरण में,waitकमांड वीआर रोबोट को संख्या '5' पर 2 सेकंड के लिए रोक देगा, इससे पहले कि वह वापस संख्या '1' पर चला जाए।
# प्रोजेक्ट कोड को "main" में जोड़ें
def main():
    drivetrain.turn_for(RIGHT, 90, DEGREES)

    while location.position(X, MM) < -100:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.turn_for(RIGHT, 180, DEGREES)
    wait(1, SECONDS)

    while location.position(X, MM) > -900:
        drivetrain.drive(FORWARD)
        wait(5, MSEC)

    drivetrain.stop()
इस पाठ के शेष भाग को जारी रखने के लिए अगला बटन चुनें।